
AI 内容创作 / 系统课时
驱动与渲染链路排障
驱动与渲染链路排障
本课建立一套从输入时间戳到浏览器播放结果的排障方法,帮助你快速区分驱动数据、渲染、合成、编码与播放层故障,并用统一日志和自动筛查脚本验证修复是否真正生效。
学习目标
- 能够按链路顺序定位口型错位、动作抖动、掉帧与透明边缘异常
- 能够使用统一时钟、帧预算和编码日志建立可复现的证据链
- 能够运行诊断脚本筛出时间戳、驱动突变、混合模式和编码故障
先固定排障边界
数字人链路可以拆成驱动生成、时间轴对齐、逐帧渲染、图层合成、视频编码和浏览器播放六层。排障时应从最靠近原始数据的一层开始,逐层确认输入、处理结果和输出;不要一看到浏览器卡顿就直接调整编码参数,否则上游时间戳错误会被掩盖。
| 层级 | 必查证据 | 典型异常 |
|---|---|---|
| 驱动生成 | 音素区间、口型权重、动作参数 | 权重突变、参数越界、事件重复 |
| 时间轴对齐 | 单调时钟、音视频 PTS、帧序号 |
漂移、倒序、重复时间戳 |
| 渲染与合成 | 单帧耗时、Alpha 模式、分辨率 | 抖动、黑边、透明边缘发白 |
| 编码与播放 | 编码器日志、像素格式、浏览器矩阵 | 编码失败、首帧慢、无法解码 |
建立统一证据链
一次交互至少记录 trace_id、generation_id、音频 PTS、视频 PTS、帧号、驱动摘要、GPU 单帧耗时和编码结果。事件耗时采用各自单调时钟,媒体 PTS 按 time_base 换算并对齐到同一播放起点。墙上时钟可用于对照日志。下面的记录已是按显示顺序排列的同一代际;不能按编码包读取顺序检查带 B 帧的 PTS。
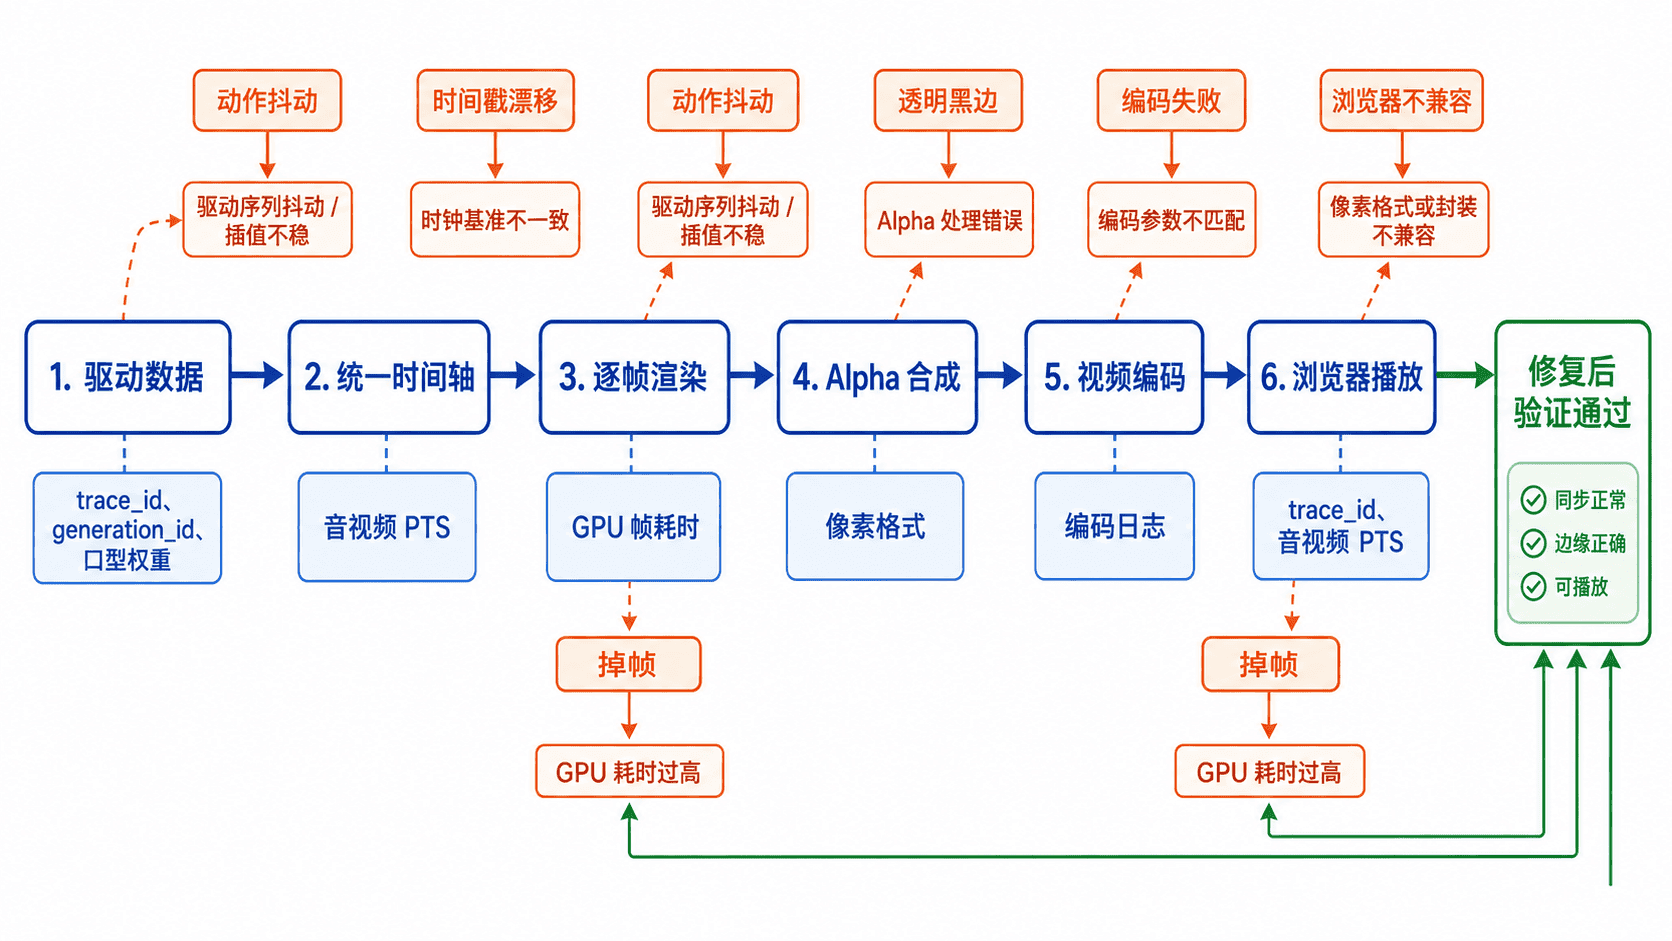
当音频和视频采用不同时间基准时,应先换算到统一单位,再计算同步误差 sync_error_ms = video_pts_ms - audio_pts_ms。对于 30 FPS 输出,单帧预算约为 33.33 ms;持续超过预算会让队列积压,最终表现为掉帧或延迟不断上升。
按症状定位根因
| 症状 | 优先检查 | 常见根因 | 修复方向 |
|---|---|---|---|
| 口型整体提前或滞后 | 音频与驱动起点、PTS 基准 |
起始偏移、采样率换算错误 | 统一起点并校验毫秒换算 |
| 口型或动作细碎抖动 | 相邻帧差值、输入采样间隔 | 不规则采样、权重突变 | 固定帧率重采样、低通平滑、速度限幅 |
| 长时间后逐步失步 | 累计误差、时钟来源 | 使用墙上时钟、浮点累计误差 | 使用单调时钟并从绝对 PTS 计算 |
| 透明边缘发黑或发白 | 纹理 Alpha 类型、混合公式 | 直通与预乘 Alpha 混用 | 明确纹理格式并只预乘一次 |
| 周期性掉帧 | GPU 帧耗时、编码队列深度 | 渲染超预算、编码阻塞 | 降低分辨率、批量更新、限制队列 |
| 编码失败或浏览器黑屏 | 编码日志、像素格式、封装 | 尺寸不合法、格式不兼容 | 校验偶数尺寸、使用目标浏览器支持的配置 |
背景不透明时,直通前景可用 C = Cf × α + Cb × (1 - α)。一般半透明背景应先将前景、背景颜色分别乘自己的 Alpha,按 source-over 合成;如果需要直通输出,再除以合成 Alpha。若对预乘纹理再次乘 α,半透明边缘通常会变暗。
使用脚本自动筛查
下面的脚本对一组帧记录执行四类检查:音视频同步误差是否超过 40 ms、口型权重是否发生大于 0.35 的突变、Alpha 模式是否符合预乘约定,以及 30 FPS 帧预算和编码结果是否异常。将代码保存为 render_diagnose.py。
# 30 FPS 的单帧预算用于发现持续积压,而不是判断偶发尖峰。
FRAME_BUDGET_MS = 1000 / 30
SYNC_LIMIT_MS = 40
MOUTH_JUMP_LIMIT = 0.35

# 样例记录保留同一帧的时间、驱动、合成和编码证据。
records = [
    {
        "frame_id": 101,
        "audio_pts_ms": 1000,
        "video_pts_ms": 1008,
        "mouth": 0.32,
        "previous_mouth": 0.30,
        "alpha_mode": "premultiplied",
        "gpu_frame_ms": 18.5,
        "encoded": True,
    },
    {
        "frame_id": 102,
        "audio_pts_ms": 1040,
        "video_pts_ms": 1105,
        "mouth": 0.82,
        "previous_mouth": 0.32,
        "alpha_mode": "straight",
        "gpu_frame_ms": 41.2,
        "encoded": True,
    },
    {
        "frame_id": 103,
        "audio_pts_ms": 1080,
        "video_pts_ms": 1095,
        "mouth": 0.79,
        "previous_mouth": 0.82,
        "alpha_mode": "premultiplied",
        "gpu_frame_ms": 28.0,
        "encoded": False,
    },
    {
        "frame_id": 104,
        "audio_pts_ms": 1120,
        "video_pts_ms": 1126,
        "mouth": 0.40,
        "previous_mouth": 0.79,
        "alpha_mode": "premultiplied",
        "gpu_frame_ms": 22.0,
        "encoded": True,
    },
]

def diagnose(record, previous_video_pts=None):
    flags = []
    # 所有时间戳已统一为毫秒,因此可以直接比较同步误差。
    sync_error = abs(record["video_pts_ms"] - record["audio_pts_ms"])

    if previous_video_pts is not None and record["video_pts_ms"] <= previous_video_pts:
        flags.append("PTS_NOT_INCREASING")
    if sync_error > SYNC_LIMIT_MS:
        flags.append("SYNC_DRIFT")
    if abs(record["mouth"] - record["previous_mouth"]) > MOUTH_JUMP_LIMIT:
        flags.append("MOUTH_JITTER")
    if record["alpha_mode"] != "premultiplied":
        flags.append("ALPHA_MODE")
    if record["gpu_frame_ms"] > FRAME_BUDGET_MS:
        flags.append("FRAME_BUDGET")
    if record["encoded"] is not True:
        flags.append("ENCODE_FAILED")

    return flags

# 按输入帧顺序输出,便于与原始日志逐帧对照。
abnormal = 0
previous_video_pts = None
for item in records:
    problems = diagnose(item, previous_video_pts)
    previous_video_pts = item["video_pts_ms"]
    if problems:
        abnormal += 1
        print(f'frame={item["frame_id"]} flags={",".join(problems)}')
    else:
        print(f'frame={item["frame_id"]} status=OK')

print(f"summary total={len(records)} abnormal={abnormal}")
运行命令如下。
python render_diagnose.py预期输出如下。
frame=101 status=OK
frame=102 flags=SYNC_DRIFT,MOUTH_JITTER,ALPHA_MODE,FRAME_BUDGET
frame=103 flags=PTS_NOT_INCREASING,ENCODE_FAILED
frame=104 flags=MOUTH_JITTER
summary total=4 abnormal=3
脚本按示例输入格式快速筛选。换代、重新定位或时间轴重置时,需要重设前一帧状态。嘴部变化阈值以固定采样间隔为前提,应在目标帧率和角色资产上验证。发现 SYNC_DRIFT 后应回查时间基准和起始偏移;发现 FRAME_BUDGET 后应结合 GPU 时间线确认瓶颈位于模型驱动、角色渲染还是编码阶段。
修复后如何验证
修复不能只看单次播放是否顺畅。应使用相同输入重放至少三轮,对比修复前后的同步误差、相邻帧驱动变化、GPU 帧耗时分位数、编码失败数和浏览器播放结果。面向主流浏览器时,可把 H.264、AAC、yuv420p 与 MP4 快速起播配置作为兼容性起点,但最终必须在项目规定的浏览器和设备矩阵中实测。
验证结果应形成可追溯记录:问题编号、复现素材、代码版本、配置版本、指标对比和结论。若只记录“已修复”,后续相同问题出现时仍需重新定位,无法判断是回归还是新的输入边界。
本课总结
- 驱动与渲染问题应按数据、时间轴、渲染、合成、编码和播放的顺序逐层排查
- 统一单调时钟、完整帧级日志和明确的 Alpha 约定,是定位错位、抖动与透明边缘问题的基础
- 修复必须通过可重复输入、量化指标和目标浏览器矩阵验证,不能依赖主观观看结论
下一课预告
下一课将学习“压力测试与项目验收”,把单链路排障扩展到多用户并发、长时间运行、网络波动与异常输入场景,并通过统一门禁判断项目是否达到交付标准。