
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
全部方向 · 492 门教程
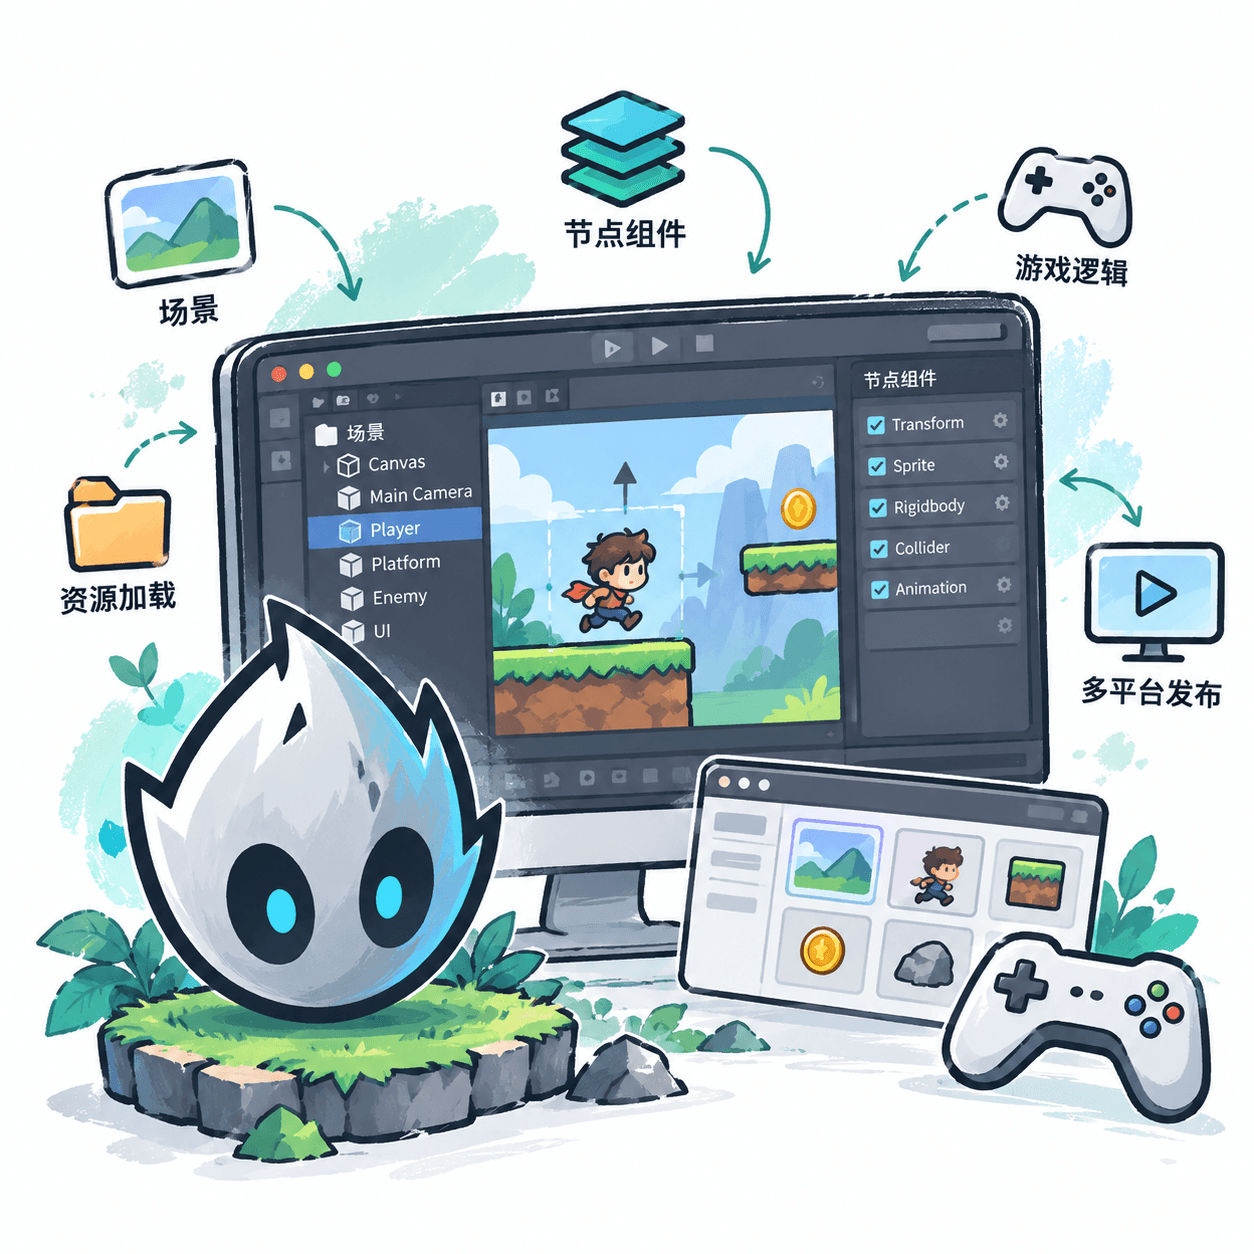
Cocos Creator 游戏开发:从场景到上线
从编辑器、节点组件和场景组织入手,逐步处理输入、移动、动画、UI、物理、资源加载与数据管理,再延伸到调试、性能和多平台发布。学完可以独立搭建一款结构清晰的 2D 游戏原型,并具备继续扩展项目与定位常见运行问题的能力。
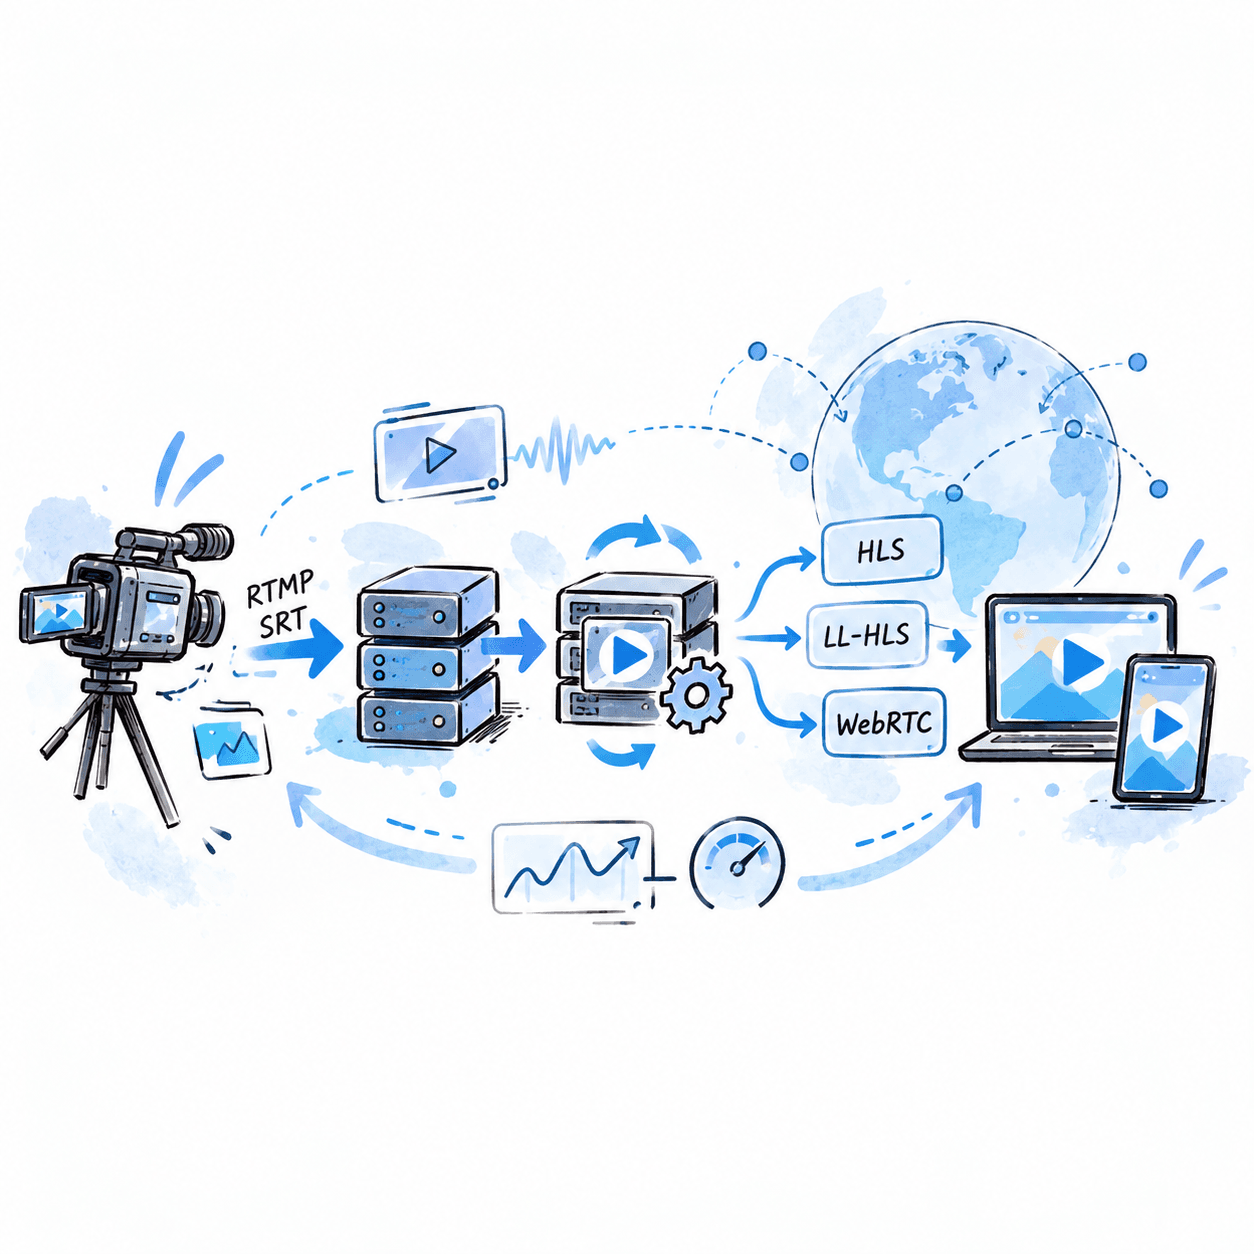
直播系统架构:从推流接入到播放排障
直播平台上线后,推流断线、首帧缓慢、音画不同步和高并发回源常常跨越多个组件,难以依靠单点日志定位。课程以一条可运行的直播链路为主线,梳理采集编码、RTMP/SRT 接入、源站转码、HLS/LL-HLS/WebRTC 分发、播放器缓冲和业务控制平面,进一步连接鉴权、容量规划、高可用与监控指标。完成学习后,可以独立绘制直播架构,评估协议与延迟取舍,并根据分层证据定位卡顿和链路故障。
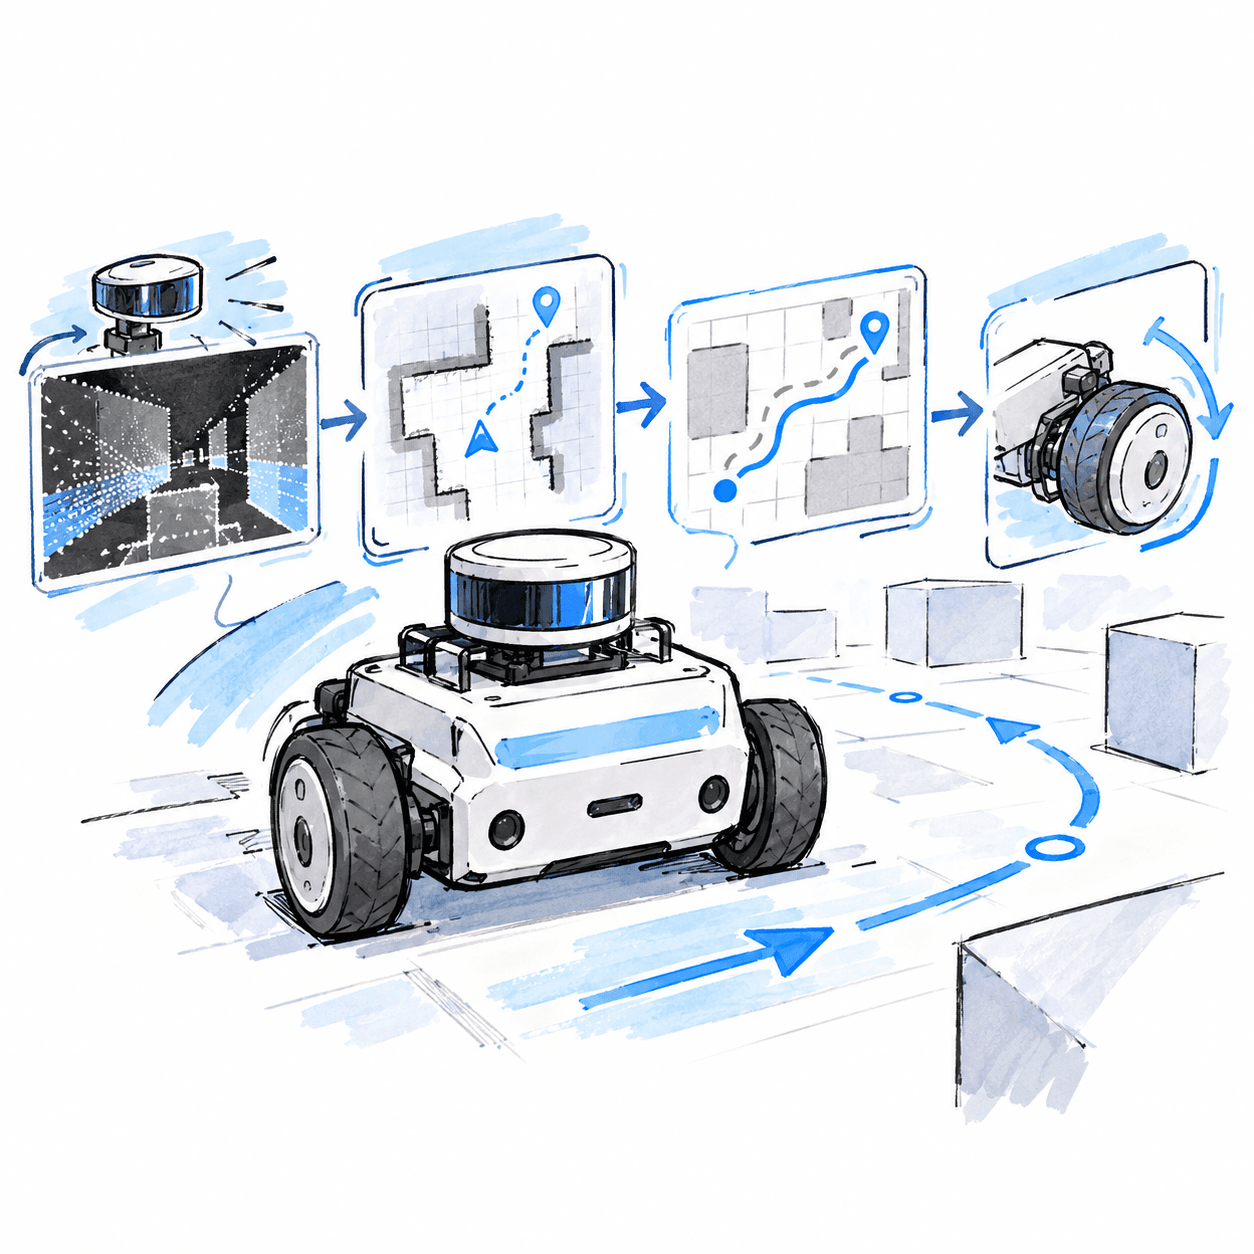
机器人系统基础:用 ROS 2 跑通感知到执行闭环
移动机器人在仿真中能跑,却常因坐标变换、传感器噪声或控制参数导致导航失败。课程以差速机器人为线索,基于 Ubuntu 24.04、ROS 2 Jazzy 与 Gazebo Harmonic,串起运动学、传感器接入、状态估计、建图定位、路径规划、反馈控制和执行接口。学完可搭建自主导航仿真,检查 TF、消息链路与轨迹误差,判断故障发生在哪一层。
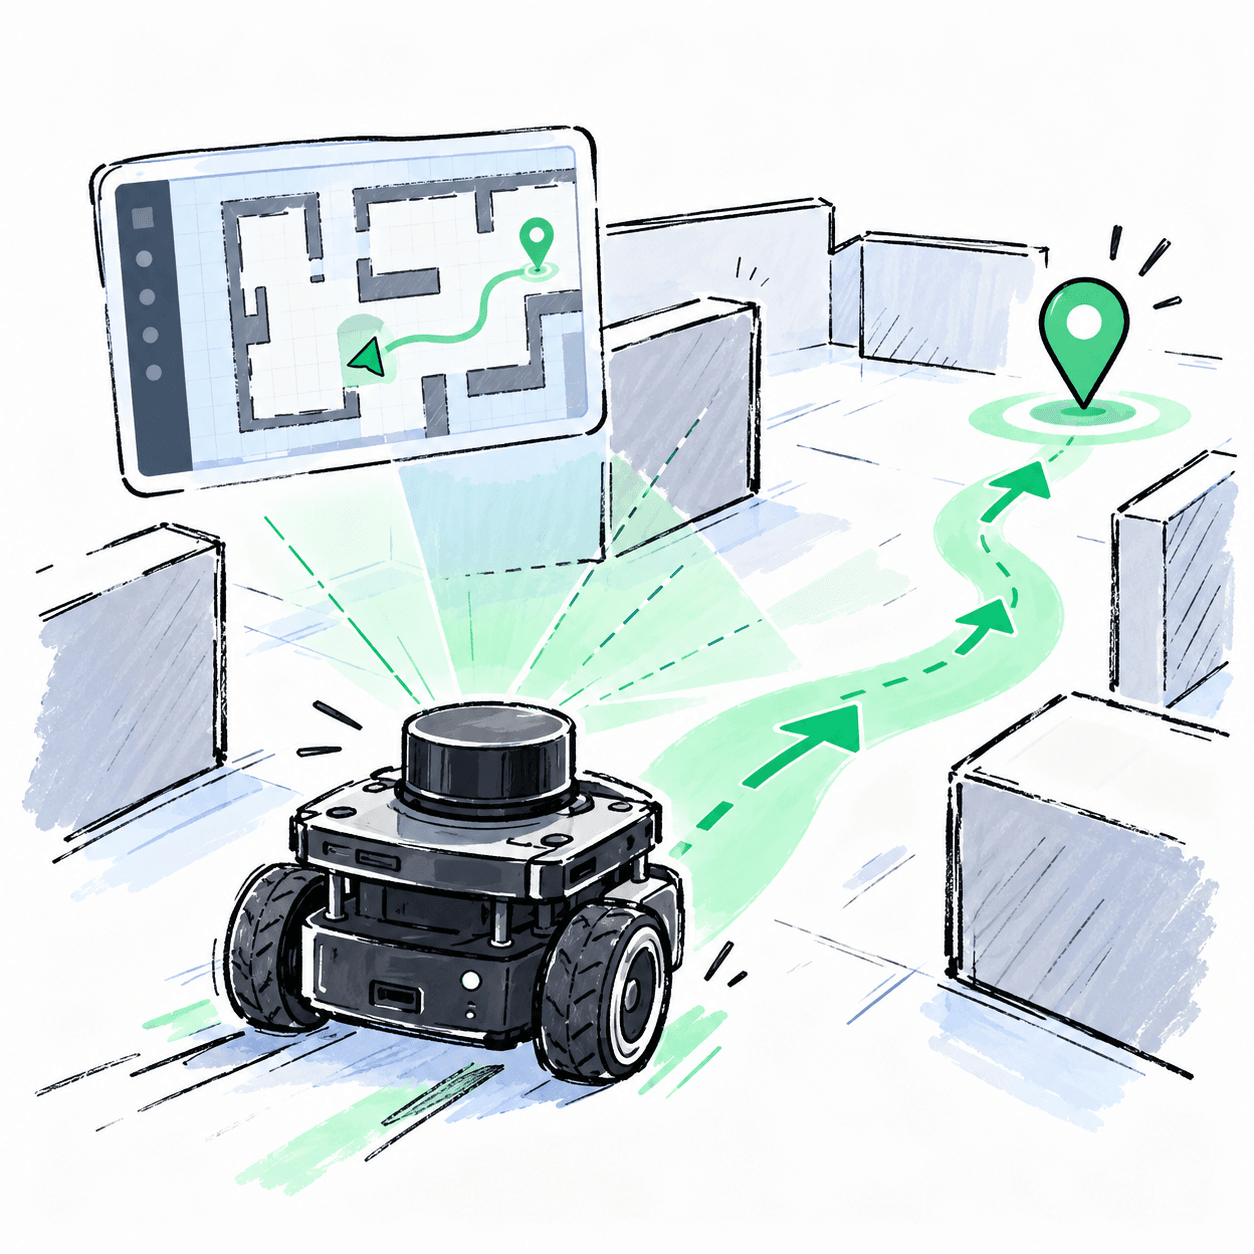
ROS 2 Navigation2 跑通仿真自主导航
机器人虽有激光雷达、里程计和地图,仍可能因 TF 缺失、定位漂移或代价地图错误而无法到达目标。课程以 Ubuntu 24.04、ROS 2 Jazzy 和 TurtleBot3 仿真为环境,串联地图、AMCL、代价地图、路径规划、局部控制、行为树和任务接口。学完可跑通单点及多点自主导航,调整避障参数,并用 RViz 和 ROS 2 命令排查故障。
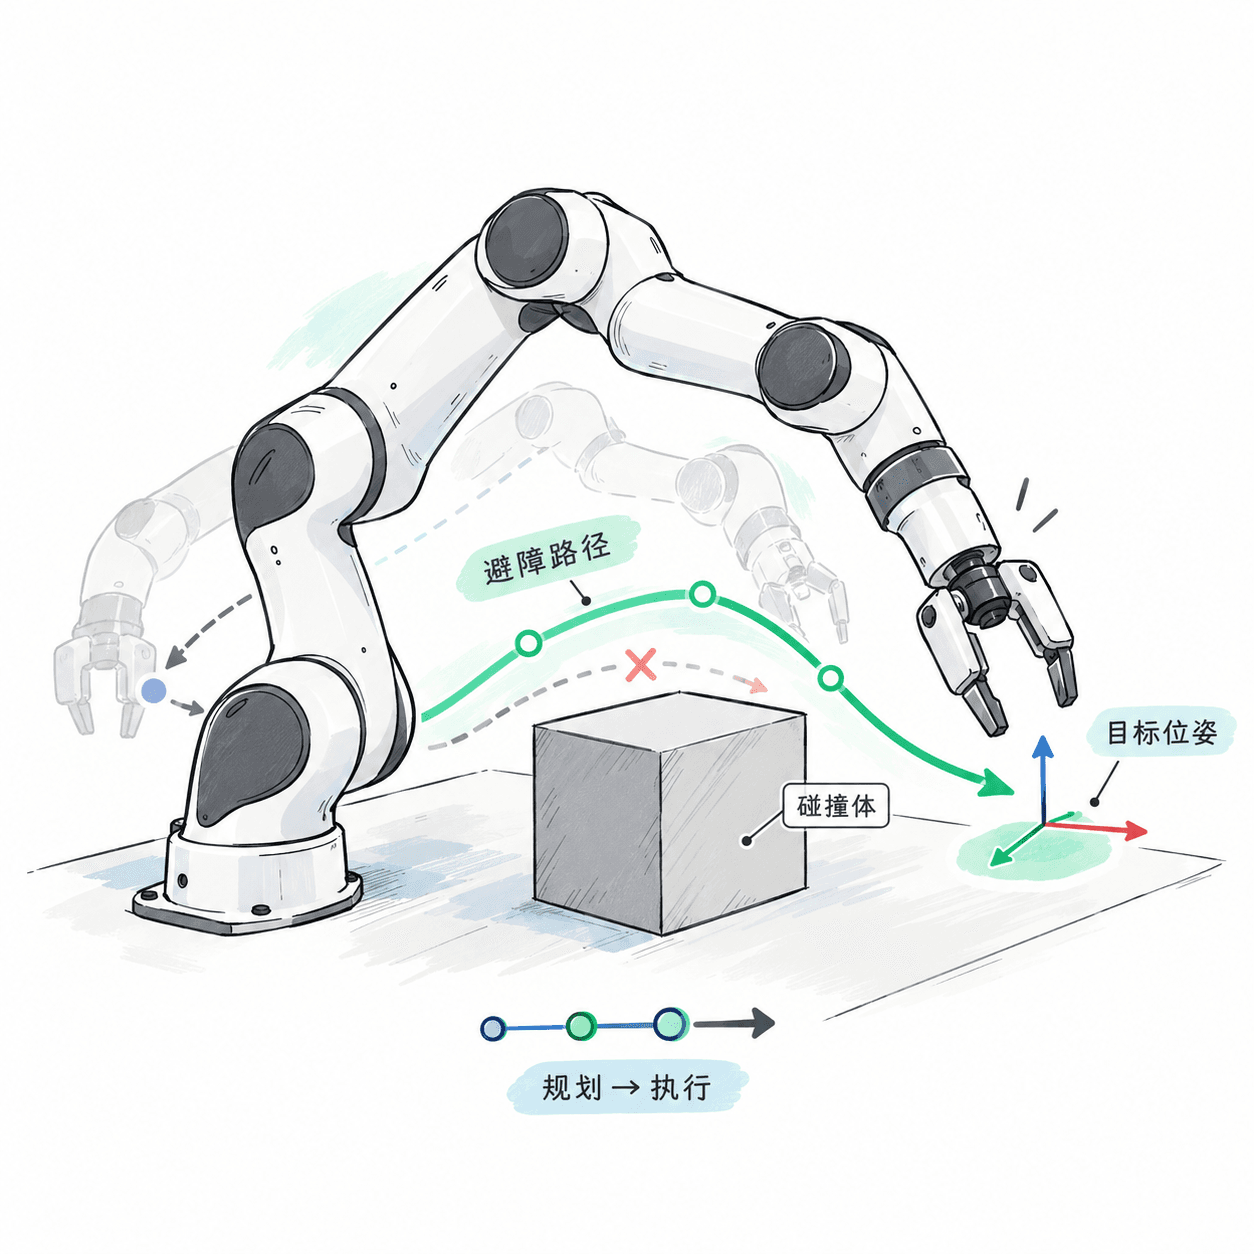
ROS 2 MoveIt 2:机械臂避障规划与执行
机械臂在仿真中能够运动,却常因机器人模型配置、坐标系、碰撞场景或控制器接口不匹配而无法完成预期动作。课程采用 Ubuntu 24.04、ROS 2 Jazzy 和 MoveIt 2,以 Panda 机械臂为示例,讲解 URDF/SRDF 配置、运动学求解、碰撞检测、路径规划、C++ 编程接口与轨迹执行,并串联夹爪抓取放置任务。学习者最终能够在仿真环境中构建完整规划流程,定位常见失败原因并验证执行结果。
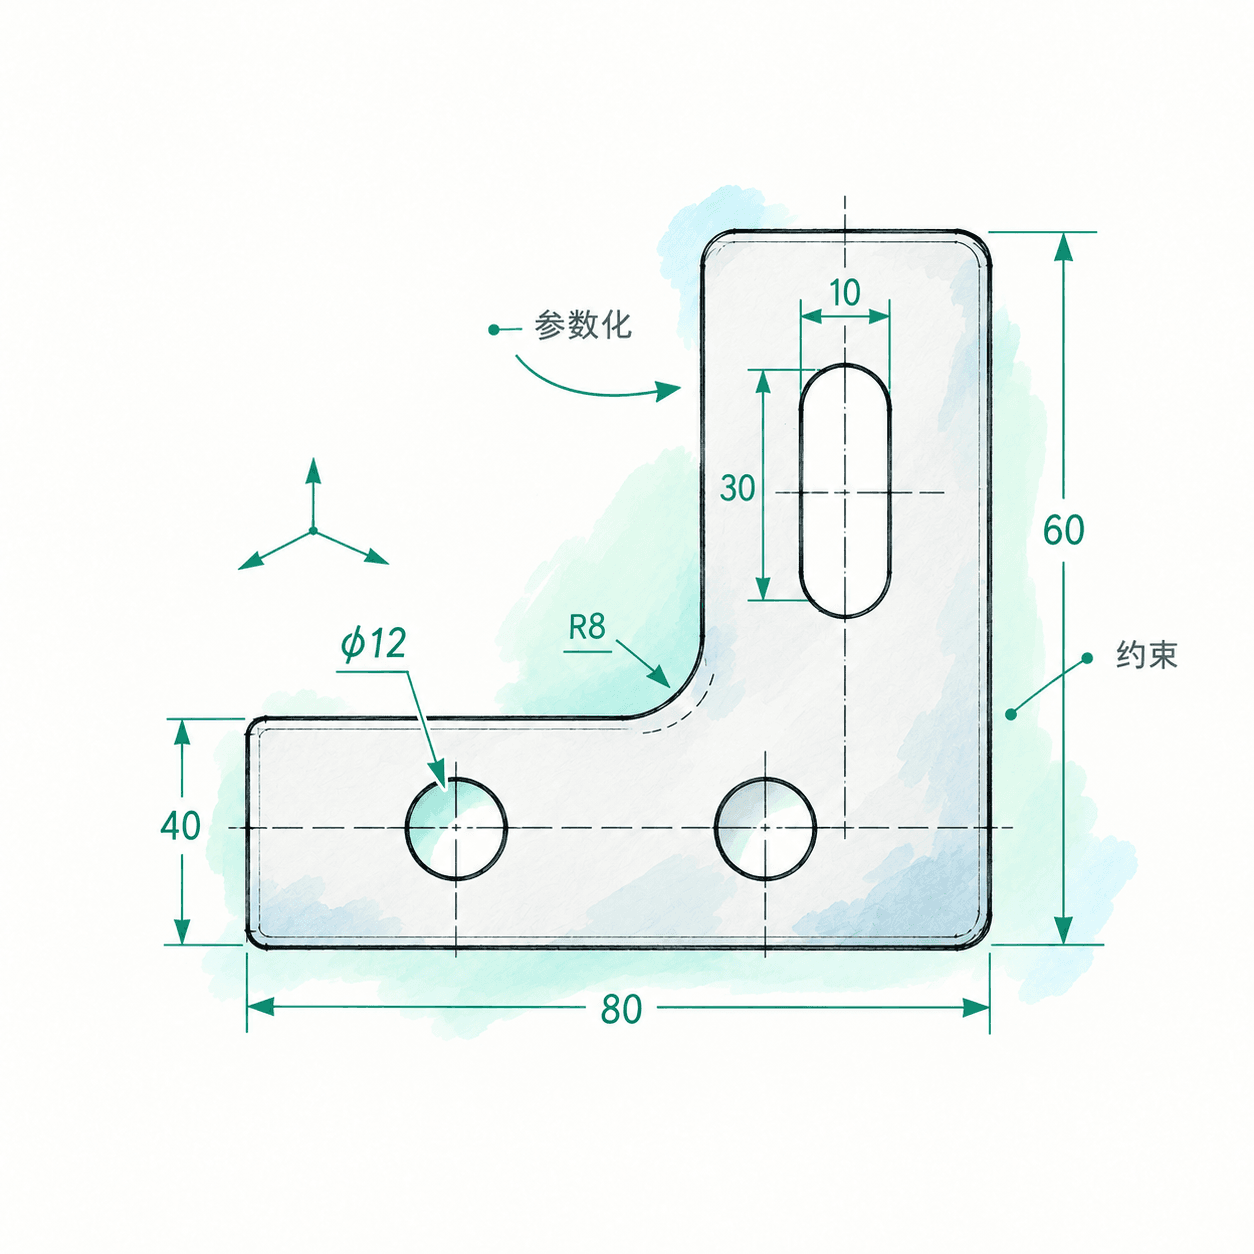
CAD 三维建模:从参数化零件到装配出图
机械零件建成三维模型后,常因草图欠约束、特征引用失效或图纸不完整而难以修改与交付。课程以 FreeCAD 1.1 为操作环境,从草图约束、实体特征和参数驱动,逐步走到基础装配、尺寸标注与格式转换,并以机械支架为贯穿案例。完成后可独立交付可编辑零件、装配文件及用于生产沟通的工程图纸。