
AI 内容创作 / 系统课时
音画同步与缓冲控制
音画同步与缓冲控制
实时数字人播放时,音频块与视频帧往往来自不同线程和不同处理耗时。本课建立统一时钟、缓冲队列与纠偏规则,使声音连续、画面稳定,并能在漂移、突发延迟或帧缺失时做出可解释的处理。
学习目标
- 能够使用统一时间基准比较音频播放位置与视频帧时间戳。
- 能够设计缓冲、丢帧、补帧和轻微变速的分级规则。
- 能够通过同步偏差、欠载次数和缓冲水位验证播放质量。
统一时钟与同步判定
音画同步的关键不是让两个线程同时启动,而是让音频块和视频帧都映射到同一条单调递增时间轴。工程中通常把正在播放的音频时钟作为主时钟,因为音频设备需要连续取样;视频则根据每帧的显示时间戳 PTS 决定立即显示、等待还是丢弃。
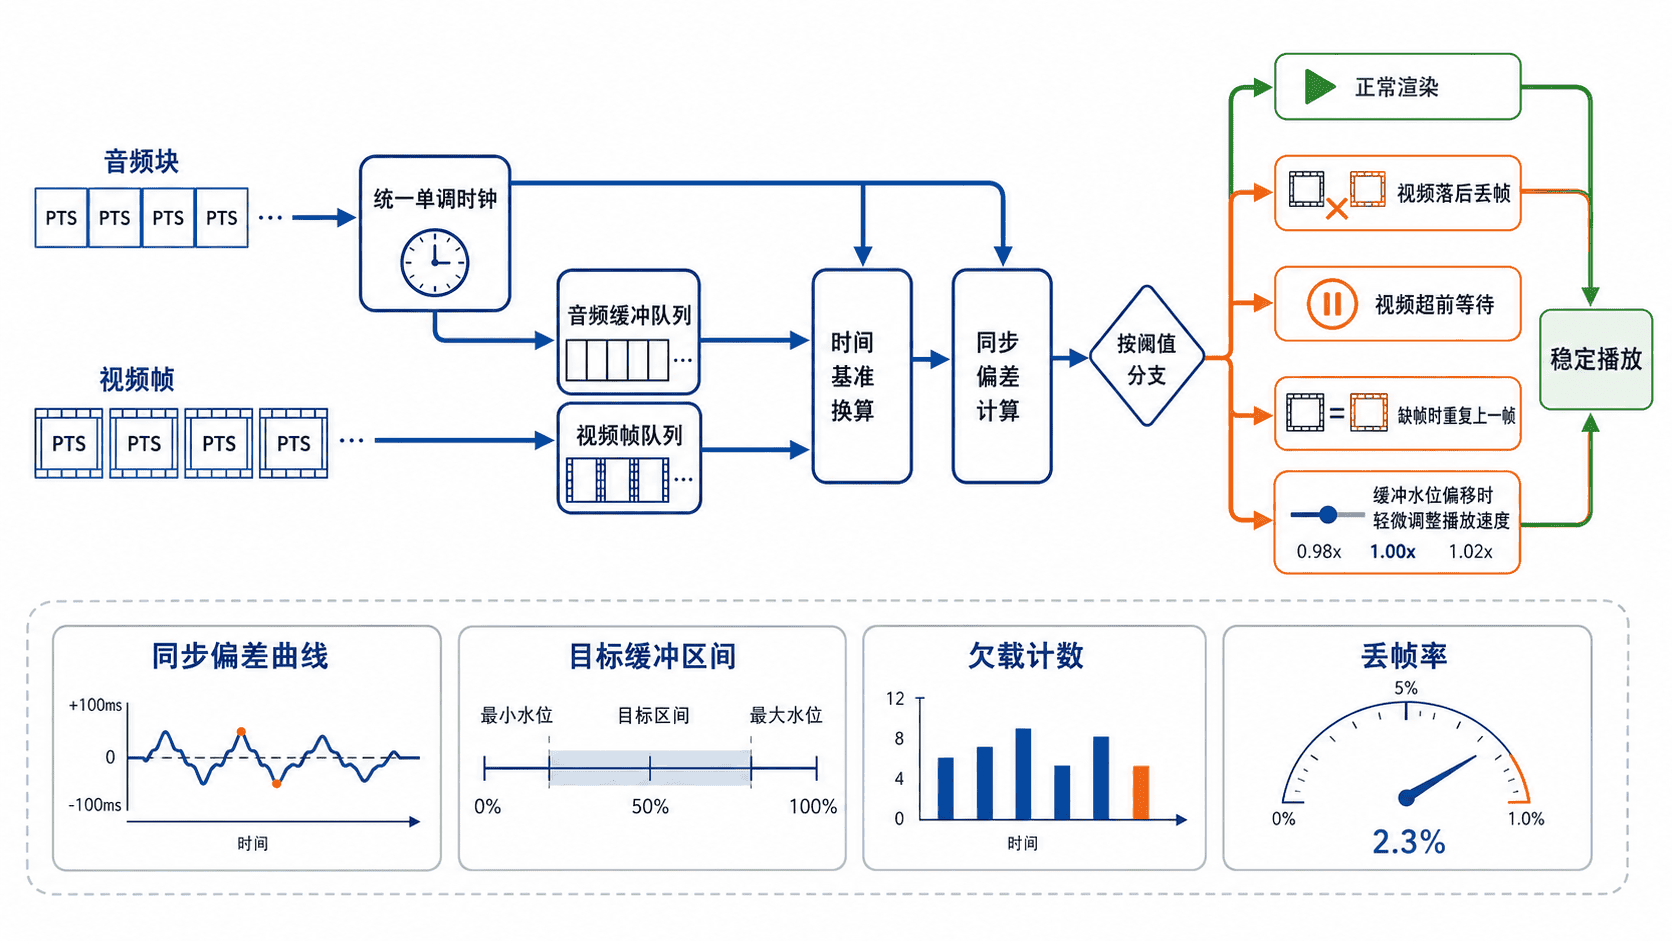
设音频主时钟为 ,当前视频帧时间戳为 ,同步偏差可写为 。当 接近 0 时直接渲染;当 为较大的负值时,说明视频已经落后,应优先丢弃过期帧;当 为较大的正值时,说明视频超前,应等待主时钟追上。
所有时间戳必须先换算到同一单位。若解码器提供 time_base = 1/90000,则原始 PTS 需要乘以该时间基准后再与秒级时钟比较。墙上时间可能因系统校时跳变,不适合作为播放调度依据;应以实际播出的音频采样位置或设备给出的时间为主,系统单调时钟可辅助测量。已解码、已提交给设备与已播出的时间不同;要把设备缓冲、播放倍率和共同起点纳入映射。
缓冲、丢帧与速度调整
缓冲区用于吸收网络抖动、推理波动和线程调度延迟,但缓冲越大,端到端延迟也越高。系统应维护目标水位与允许区间,并根据业务选择阈值。下表中的数值只是可调示例,不是所有设备都必须采用的固定标准。
| 状态 | 判定示例 | 推荐动作 |
|---|---|---|
| 视频明显落后 | 丢弃当前帧,继续检查下一帧 | |
| 基本同步 | 渲染当前帧 | |
| 视频明显超前 | 暂缓渲染,保留帧等待 | |
| 短时没有新视频帧 | 队列暂时为空 | 重复上一帧,避免画面闪黑 |
| 缓冲长期偏离目标 | 水位持续过高或过低 | 在很小范围内调整消费速度 |
音频连续性通常优先于视频完整性。视频落后时可以丢帧,短时缺帧时可以重复上一帧;音频若直接跳样本,用户更容易听到爆音或断裂。轻微变速适合处理持续的小漂移,调整幅度应受限,例如控制在 0.98 到 1.02 之间。缓冲水位用可播放队列覆盖的时长衡量;实际控制应先过滤瞬时抖动,再用迟滞与限速控制,并让时间轴反映实际消费速度;遇到时间戳跳变或长时间中断时,应清空队列并重新锚定时钟,而不是无限变速。
可运行的调度示例
下面的 Python 3.10 程序用音频时钟作为主时钟,根据视频帧偏差输出 RENDER、DROP 或 HOLD,同时依据缓冲水位给出受限的播放速度。示例只模拟调度决策,不包含真实解码器和音频设备。
from dataclasses import dataclass

@dataclass(frozen=True)
class SyncConfig:
    drop_threshold_ms: int = 60
    hold_threshold_ms: int = 30
    target_buffer_ms: int = 100
    min_speed: float = 0.98
    max_speed: float = 1.02

class AVSyncController:
    def __init__(self, config: SyncConfig) -> None:
        self.config = config

    def decide_video(self, frame_pts_ms: int, audio_clock_ms: int) -> tuple[str, int]:
        if type(frame_pts_ms) is not int or type(audio_clock_ms) is not int:
            raise ValueError("示例使用同一时间轴上的整数毫秒")
        drift_ms = frame_pts_ms - audio_clock_ms
        if drift_ms < -self.config.drop_threshold_ms:
            return "DROP", drift_ms
        if drift_ms > self.config.hold_threshold_ms:
            return "HOLD", drift_ms
        return "RENDER", drift_ms

    def playback_speed(self, buffer_ms: int) -> float:
        # 仅用小幅变速修正持续水位偏差,避免听感突变。
        error_ms = buffer_ms - self.config.target_buffer_ms
        speed = 1.0 + error_ms / 2000.0
        return max(self.config.min_speed, min(self.config.max_speed, speed))

def main() -> None:
    controller = AVSyncController(SyncConfig())
    samples = [
        (0, 0, 100),
        (40, 120, 60),
        (160, 120, 140),
        (120, 120, 100),
    ]

    # 四组独立测试向量,不是一段按时间排序的播放记录。
    for frame_pts, audio_clock, buffer_ms in samples:
        action, drift = controller.decide_video(frame_pts, audio_clock)
        speed = controller.playback_speed(buffer_ms)
        print(
            f"frame={frame_pts / 1000:.2f}s audio={audio_clock / 1000:.2f}s "
            f"drift={drift / 1000:+.2f}s action={action} speed={speed:.3f}"
        )

if __name__ == "__main__":
    main()
将代码保存为 av_sync_demo.py,然后运行:
python av_sync_demo.py预期输出:
frame=0.00s audio=0.00s drift=+0.00s action=RENDER speed=1.000
frame=0.04s audio=0.12s drift=-0.08s action=DROP speed=0.980
frame=0.16s audio=0.12s drift=+0.04s action=HOLD speed=1.020
frame=0.12s audio=0.12s drift=+0.00s action=RENDER speed=1.000生产实现中,HOLD 表示保留当前帧并等待下一次调度,不应反复从解码器取走新帧;DROP 则应继续弹出已经过期的帧,直到队首帧进入可显示窗口。若视频队列为空,可重复最后一帧,但需要记录重复帧次数。
监控、排错与练习
验证时至少记录有符号偏差的中位数和绝对偏差的 p95、音频欠载次数、视频丢帧率、重复帧率和缓冲水位。只看平均偏差会掩盖短时尖峰;定位问题时应把时间基准换算、队列入队时间、实际播放时间和纠偏动作写入同一条结构化日志。
常见错误包括混用毫秒与秒、把系统墙上时间当作播放时钟、丢帧后仍重复渲染旧帧,以及为追赶进度进行过大的音频变速。修复后应使用固定测试片段重复运行,并确认相同输入产生相近的偏差分布和一致的纠偏决策。
练习一:为示例增加“连续丢帧上限”。初始条件为视频持续落后,要求连续丢弃达到上限后触发 RESYNC,验收时能够输出触发位置且不会无限循环。
练习二:模拟 200 个带随机抖动的帧时间戳,统计 RENDER、DROP、HOLD 的次数,并计算绝对同步偏差的最大值。验收条件是随机种子固定后结果可重复。
本课总结
- 音画同步依赖统一单调时钟和可比较的时间戳,而不是线程同时启动。
- 音频连续性优先,视频通过等待、丢帧和重复帧吸收短时偏差。
- 小漂移可用受限变速处理,大跳变应重新锚定并重建缓冲。
下一课预告
下一课将学习“离线数字人视频生成”,把文本、语音、口型、表情、渲染与编码模块串成可重复执行的生产任务。