
AI 内容创作 / 系统课时
人体姿态关键点基础
人体姿态关键点基础
人体姿态检测不会直接输出“抬手”或“转身”等动作语义,而是给出一组带坐标与置信度的关键点。本课将建立关键点、骨架连接和坐标空间的基本模型,并用纯 Python 读取一组检测结果,生成可在浏览器中查看的 SVG 骨架图。
学习目标
- 理解人体关键点、骨架边和置信度的作用
- 区分二维像素坐标、归一化坐标与三维坐标
- 独立读取姿态结果并完成基础可视化
关键点、骨架与坐标表示
关键点是人体上具有稳定语义的位置,例如鼻尖、肩、肘、髋和膝。检测模型通常为每个点返回 x、y 与 score;三维模型还会返回 z。骨架不是额外检测出的实体,而是开发者按照人体拓扑定义的一组关键点连接关系。
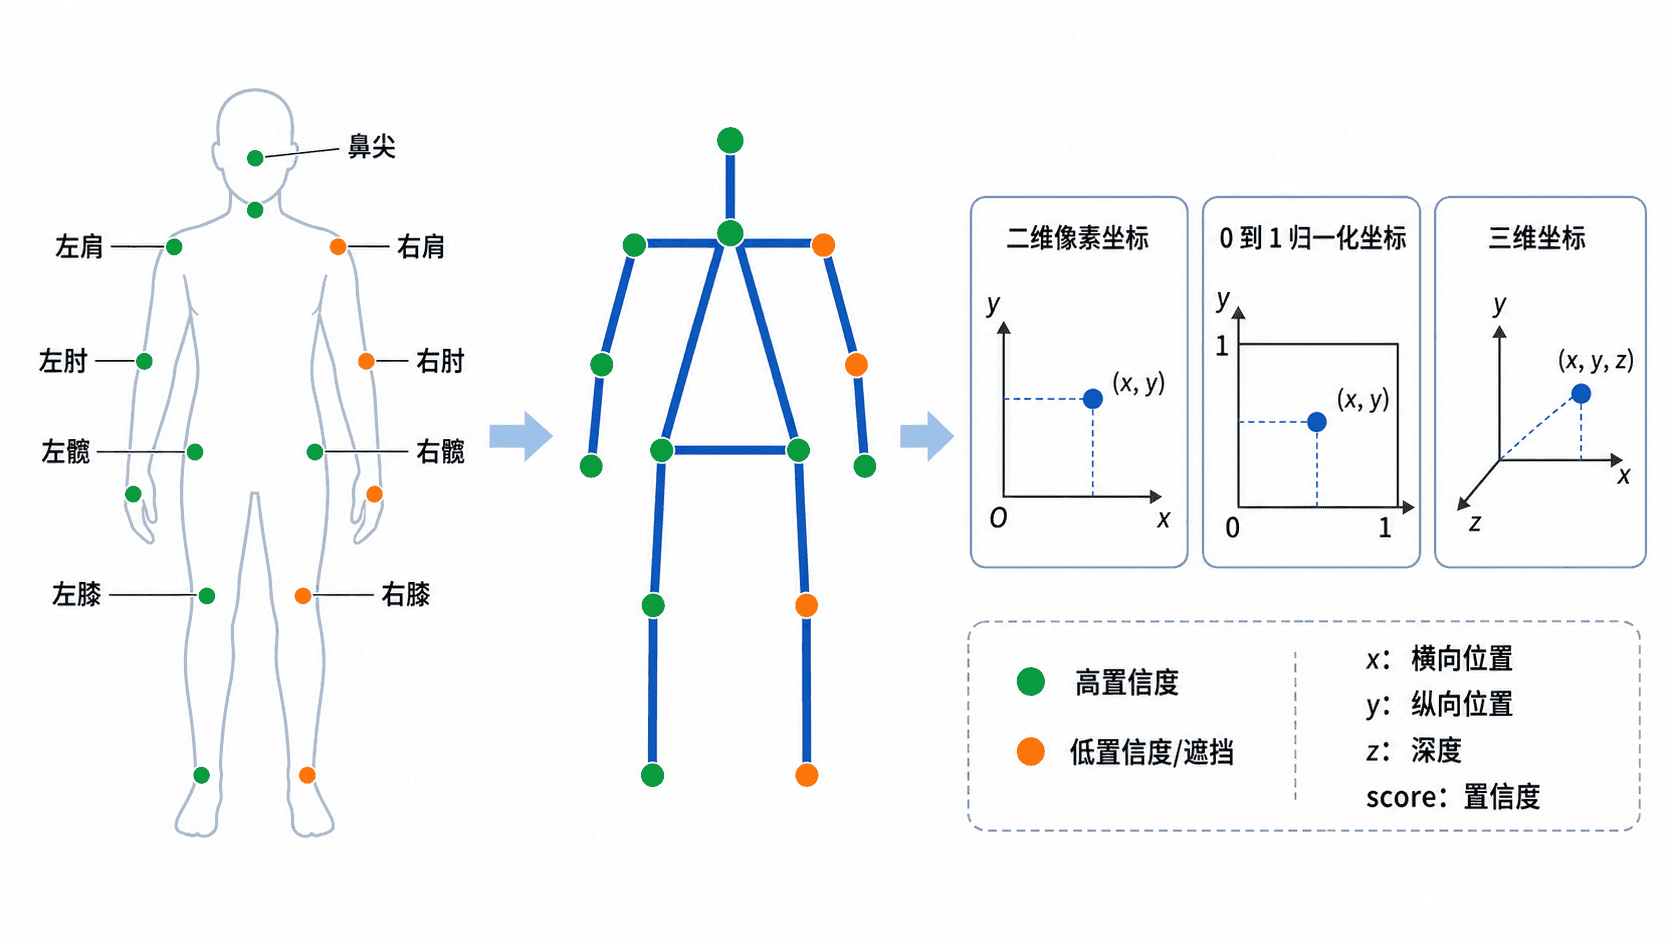
| 表示方式 | 常见范围 | 主要用途 | 注意事项 |
|---|---|---|---|
| 像素坐标 | 0 <= x < width、0 <= y < height |
直接绘制到原图 | 更换分辨率后需重新缩放 |
| 归一化图像坐标 | 图像内通常为 0 到 1;实际预测可能越界 | 跨尺寸表示 | 按模型约定与预处理映射回原图 |
| 三维坐标 | 模型定义的相对或世界坐标 | 驱动骨骼与分析深度 | 必须确认单位、原点和轴方向 |
分数语义取决于模型。以 MediaPipe Pose Landmarker 为例,归一化图像结果与以米表示的世界坐标是不同输出;可见度也不能直接当成坐标正确率。按所用模型核对原点、轴向、单位和可见度含义。工程中应设置阈值,并在点缺失时跳过相关骨架边,避免把遮挡或误检位置强行连成异常肢体。
姿态结果的读取与可视化
下面的 Python 3.11 示例用合成数据模拟归一化图像坐标。示例约定按宽高缩放,图像内坐标为左闭右开区间。缺失、分数偏低和越界点均保留为不可用状态,不绘制相关骨架边。
from math import isfinite
from pathlib import Path
from xml.etree.ElementTree import Element, SubElement, tostring

WIDTH, HEIGHT = 800, 600
POINTS = {
    "nose": (.50, .16, .99),
    "left_shoulder": (.61, .31, .96), "right_shoulder": (.39, .31, .97),
    "left_elbow": (.69, .48, .91), "right_elbow": (.31, .48, .92),
    "left_hip": (.57, .62, .95), "right_hip": (.43, .62, .95),
    "left_knee": (.58, .83, .40),
}
EDGES = [
    ("nose", "left_shoulder"), ("nose", "right_shoulder"),
    ("left_shoulder", "right_shoulder"), ("left_shoulder", "left_elbow"),
    ("right_shoulder", "right_elbow"), ("left_shoulder", "left_hip"),
    ("right_shoulder", "right_hip"), ("left_hip", "right_hip"),
    ("left_hip", "left_knee"), ("right_hip", "right_knee"),
]


def display_points(points, threshold=.8):
    if not 0 <= threshold <= 1:
        raise ValueError("invalid threshold")
    visible = {}
    for name, point in points.items():
        if not isinstance(point, (list, tuple)) or len(point) != 3:
            continue
        if any(not isinstance(value, (int, float)) for value in point):
            continue
        x, y, score = point
        if all(map(isfinite, (x, y, score))) and 0 <= x < 1 and 0 <= y < 1 and threshold <= score <= 1:
            visible[name] = (str(int(x * WIDTH)), str(int(y * HEIGHT)), score)
    return visible


def build_svg(points):
    visible = display_points(points)
    svg = Element("svg", xmlns="http://www.w3.org/2000/svg", viewBox=f"0 0 {WIDTH} {HEIGHT}")
    count = 0
    for a, b in EDGES:
        if a in visible and b in visible:
            x1, y1, _ = visible[a]
            x2, y2, _ = visible[b]
            SubElement(svg, "line", x1=x1, y1=y1, x2=x2, y2=y2, stroke="#1f4e79", **{"stroke-width": "4"})
            count += 1
    for name, (x, y, score) in visible.items():
        SubElement(svg, "circle", cx=x, cy=y, r="5", fill="#2e8b57")
        SubElement(svg, "text", x=str(int(x) + 10), y=y).text = f"{name} {score:.2f}"
    return tostring(svg, encoding="unicode"), len(visible), count


if __name__ == "__main__":
    markup, visible, edges = build_svg(POINTS)
    Path("pose.svg").write_text(markup, encoding="utf-8")
    print("可用关键点:", visible)
    print("绘制骨架边:", edges)
在测试目录保存为 pose_demo.py,运行 python pose_demo.py。
可用关键点: 7
绘制骨架边: 8
若检测前缩放并补边,先恢复预处理变换。例如输入像素横坐标为 、左补边为 、缩放为 ,原图横坐标为 。裁剪时还要恢复偏移。左右标签指人体解剖侧,自拍镜像显示通常只改变图像位置,不能直接交换驱动角色的左右关节。
结果校验与工程边界
先确认关键点名称与骨架边使用同一套模型规范,再检查坐标范围、图像方向和置信度阈值。部分模型以左上角为原点,部分三维结果则可能使用相机坐标或人体中心坐标;若轴方向理解错误,动作会出现镜像、翻转或深度反向。
- 坐标越界时先记录原始值,不要直接静默截断。
- 关键点低于阈值时,跳过相关连线并保留缺失状态。
- 视频场景应对关键点做时序平滑,但不能用过强平滑掩盖快速动作。
- 驱动角色前要完成左右侧映射,避免把检测者左手错误绑定到角色右手。
本课总结
- 姿态结果由关键点坐标、置信度和骨架连接共同构成。
- 归一化坐标便于跨分辨率处理,绘制时必须转换为像素坐标。
- 可视化是检查坐标系、左右映射和低置信度误检的第一道验证手段。
下一课预告
下一课将学习“数字人动作状态机”,把离散的姿态或交互事件组织为待机、聆听、思考、说话和打断等可控动作状态。