
AI 内容创作 / 系统课时
数字人渲染管线
数字人渲染管线
数字人渲染不是把模型直接画到屏幕,而是把动作参数、角色资产、材质灯光、图层与编码输出组织成稳定的逐帧链路。本课将建立一条可验证的渲染管线,明确每个阶段的输入、输出和失败边界,并用可运行程序模拟帧数据在各阶段之间的传递。
学习目标
- 说明模型驱动、角色渲染、图层合成、后处理与视频输出的先后关系
- 区分控制参数、几何缓冲、颜色纹理和编码帧等常见数据形态
- 使用帧编号、时间戳和阶段校验定位丢帧、乱序与格式不匹配问题
渲染管线的执行顺序
一帧数字人画面通常从控制数据开始。在并行管线中,帧编号与显示时间戳是输入契约;同一帧可以跨多个任务执行,但仍要按显示时间回收和输出。语音、口型、表情和姿态模块先产生带时间戳的参数,角色驱动层再把这些参数写入骨骼、BlendShape 或材质属性。随后,渲染器完成几何变换、光栅化、着色和深度测试,得到角色颜色、透明度和深度等缓冲。
角色图层生成后,合成阶段会把数字人与背景、字幕、UI 或特效按层级组合。后处理通常在合成前后执行,包括色调映射、抗锯齿、锐化、模糊和颜色校正。最后,画面被转换为编码器可接受的像素格式,与音频按时间戳复用,输出实时流或视频文件。
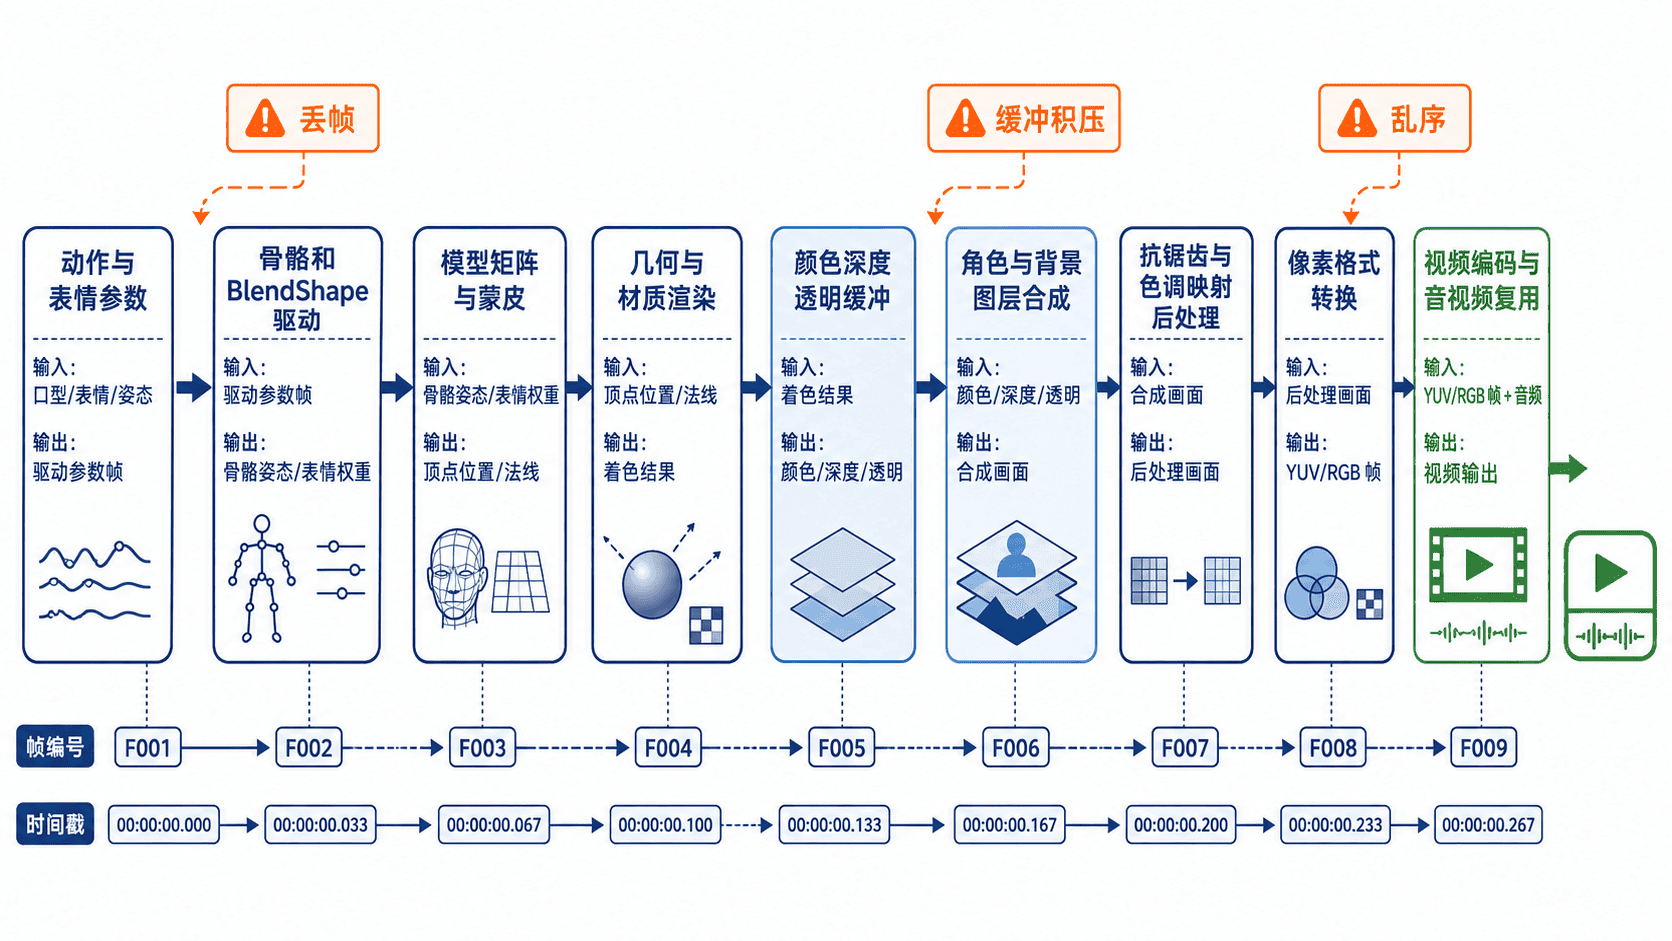
帧数据与格式边界
渲染管线的核心不是节点数量,而是阶段之间的契约。控制层常使用结构化对象传递浮点参数;进入 GPU 后,数据会变成顶点缓冲、纹理和统一变量;合成阶段主要处理 RGBA 颜色、Alpha 和深度;编码器则更常接收 RGBA、BGRA、NV12 或 YUV420P 帧。
| 阶段 | 典型输入 | 典型输出 | 关键校验 |
|---|---|---|---|
| 角色驱动 | 时间戳、骨骼角度、表情权重 | 姿态矩阵、变形权重 | 参数范围与骨骼名称 |
| 角色渲染 | 网格、材质、相机、灯光 | 颜色、Alpha、深度纹理 | 分辨率、色彩空间、纹理格式 |
| 图层合成 | 前景与背景纹理 | 合成 RGBA 帧 | Alpha 语义与图层顺序 |
| 后处理 | HDR 或线性颜色缓冲 | 显示颜色缓冲 | 曝光、色调映射、抗锯齿 |
| 视频输出 | 连续图像帧与音频块 | 编码包或媒体文件 | 帧率、像素格式、时间基准及解码/显示顺序 |
实时系统还要控制背压。若渲染速度低于目标帧率,不能无限堆积旧帧,否则用户看到的是延迟不断增大的“过去画面”。常见策略是限制队列长度、丢弃过期帧,并让音频时钟或统一媒体时钟决定当前应渲染的时间点。
主示例与验证
下面的 Python 3.10+ 程序用标准库模拟一帧数据依次通过驱动、渲染、合成、后处理和编码阶段。每个阶段都会检查前置状态,因而可以发现阶段跳跃、重复执行或帧格式不符合约定的问题。将代码保存为 render_pipeline_demo.py。
from dataclasses import dataclass, field
from typing import Callable

@dataclass
class FramePacket:
    frame_id: int
    timestamp_ms: int
    width: int
    height: int
    pixel_format: str = "RGBA8"
    stages: list[str] = field(default_factory=list)

def require_stage(packet: FramePacket, expected: str | None) -> None:
    actual = packet.stages[-1] if packet.stages else None
    if actual != expected:
        raise ValueError(f"stage mismatch: expected {expected}, got {actual}")

def drive(packet: FramePacket) -> FramePacket:
    require_stage(packet, None)
    if type(packet.frame_id) is not int or type(packet.timestamp_ms) is not int or min(packet.frame_id, packet.timestamp_ms) < 0:
        raise ValueError("帧编号与毫秒时间戳必须是非负整数")
    packet.stages.append("DRIVEN")
    return packet

def render(packet: FramePacket) -> FramePacket:
    require_stage(packet, "DRIVEN")
    if packet.width <= 0 or packet.height <= 0:
        raise ValueError("invalid frame size")
    packet.stages.append("RENDERED")
    return packet

def composite(packet: FramePacket) -> FramePacket:
    require_stage(packet, "RENDERED")
    if packet.pixel_format != "RGBA8":
        raise ValueError("compositor expects RGBA8")
    packet.stages.append("COMPOSITED")
    return packet

def postprocess(packet: FramePacket) -> FramePacket:
    require_stage(packet, "COMPOSITED")
    packet.stages.append("POSTPROCESSED")
    return packet

def encode(packet: FramePacket) -> FramePacket:
    require_stage(packet, "POSTPROCESSED")
    if packet.width % 2 != 0 or packet.height % 2 != 0:
        raise ValueError("本示例采用的 4:2:0 编码配置要求偶数宽高")
    packet.pixel_format = "YUV420P"
    packet.stages.append("ENCODED")
    return packet

def run_pipeline(
    packet: FramePacket,
    pipeline: list[Callable[[FramePacket], FramePacket]],
) -> FramePacket:
    for stage in pipeline:
        packet = stage(packet)
    return packet

def main() -> None:
    packet = FramePacket(frame_id=42, timestamp_ms=1400, width=1280, height=720)
    result = run_pipeline(
        packet,
        [drive, render, composite, postprocess, encode],
    )

    print(f"frame={result.frame_id}, timestamp={result.timestamp_ms}ms")
    print(" -> ".join(result.stages))
    print(f"output={result.width}x{result.height} {result.pixel_format}")

if __name__ == "__main__":
    main()
运行命令:
python render_pipeline_demo.py预期输出:
frame=42, timestamp=1400ms
DRIVEN -> RENDERED -> COMPOSITED -> POSTPROCESSED -> ENCODED
output=1280x720 YUV420P
该示例没有真正调用 GPU,但完整体现了工程中最重要的阶段契约。实际项目可以把每个函数替换为渲染引擎、合成器和编码器适配器,同时保留统一的 frame_id、timestamp_ms、尺寸、像素格式和阶段日志。
工程实践与排错
首先确认时间基准一致。动作参数、渲染帧和音频块应使用同一时钟或经过明确换算,不能混用系统时间、音频采样位置和局部帧计数。排查音画不同步时,优先记录输入时间戳、提交渲染时间、GPU 完成时间和编码时间。使用 B 帧时,编码包可能按解码顺序输出,包的 PTS 不一定按输出顺序递增。验收应分别检查容器要求的 DTS 顺序与解码后的显示顺序。
其次固定格式边界。颜色纹理的通道顺序、线性或 sRGB 色彩空间、Alpha 类型以及编码器像素格式必须显式声明。画面偏色通常来自 RGBA 与 BGRA 混淆,边缘发黑常与 Alpha 处理错误有关,某些编码器(如此处 libx264 的 4:2:0 配置)要求偶数尺寸,可在编码前显式填充并记录显示区域。像素格式名称不能表达全部颜色属性,矩阵、值域和传递特性应单独核对。
最后建立帧级可观测性。建议为每帧记录阶段耗时、队列长度和丢弃原因,并定期输出 P50、P95 和最大耗时。只有平均帧率而没有尾延迟时,偶发卡顿很难定位;只有日志而没有统一帧编号时,也无法把驱动、渲染和编码事件串联起来。
本课总结
- 数字人渲染管线按驱动、渲染、合成、后处理和编码顺序推进,每一阶段都应有明确的数据契约
frame_id、统一时间戳、尺寸、色彩空间与像素格式是跨模块定位问题的关键字段- 实时系统应限制队列并处理过期帧,避免吞吐不足演变为持续增长的端到端延迟
下一课预告
下一课将学习“透明背景与图层合成”,重点处理直通 Alpha、预乘 Alpha、缩放裁剪和边缘融合,让数字人前景稳定叠加到图片或视频背景。