
AI 内容创作 / 系统课时
驱动序列平滑与抖动抑制
驱动序列平滑与抖动抑制
模型输出常带有采样间隔不均、单帧尖峰和越界值,直接驱动角色会出现嘴角抖动、头部跳变或网格穿模。本课将组合线性插值、滑动平均、速度限制和边界约束,得到连续且可控的渲染参数。
学习目标
- 识别时间采样、预测噪声和参数越界引起的抖动
- 理解插值、滤波、速度限制与边界约束的处理顺序
- 使用 Python 实现并验证一条可复用的平滑管线
抖动来源与处理顺序
抖动不一定来自模型精度不足。输入时间戳不规则会造成帧间隔忽长忽短;推理结果中的孤立尖峰会导致参数瞬间跳变;超过绑定范围的值则可能把骨骼或混合形状推到不可用区域。排查时应同时查看时间戳、原始值、平滑值和最终渲染结果。
推荐处理顺序是:先按渲染帧率插值重采样,再用低通方法抑制高频噪声,随后限制相邻帧最大变化量,最后执行边界约束。先限幅再滤波也能工作,但越界尖峰会在滤波窗口中持续影响后续帧,因此工程上常在输入检查和最终输出各做一次边界保护。
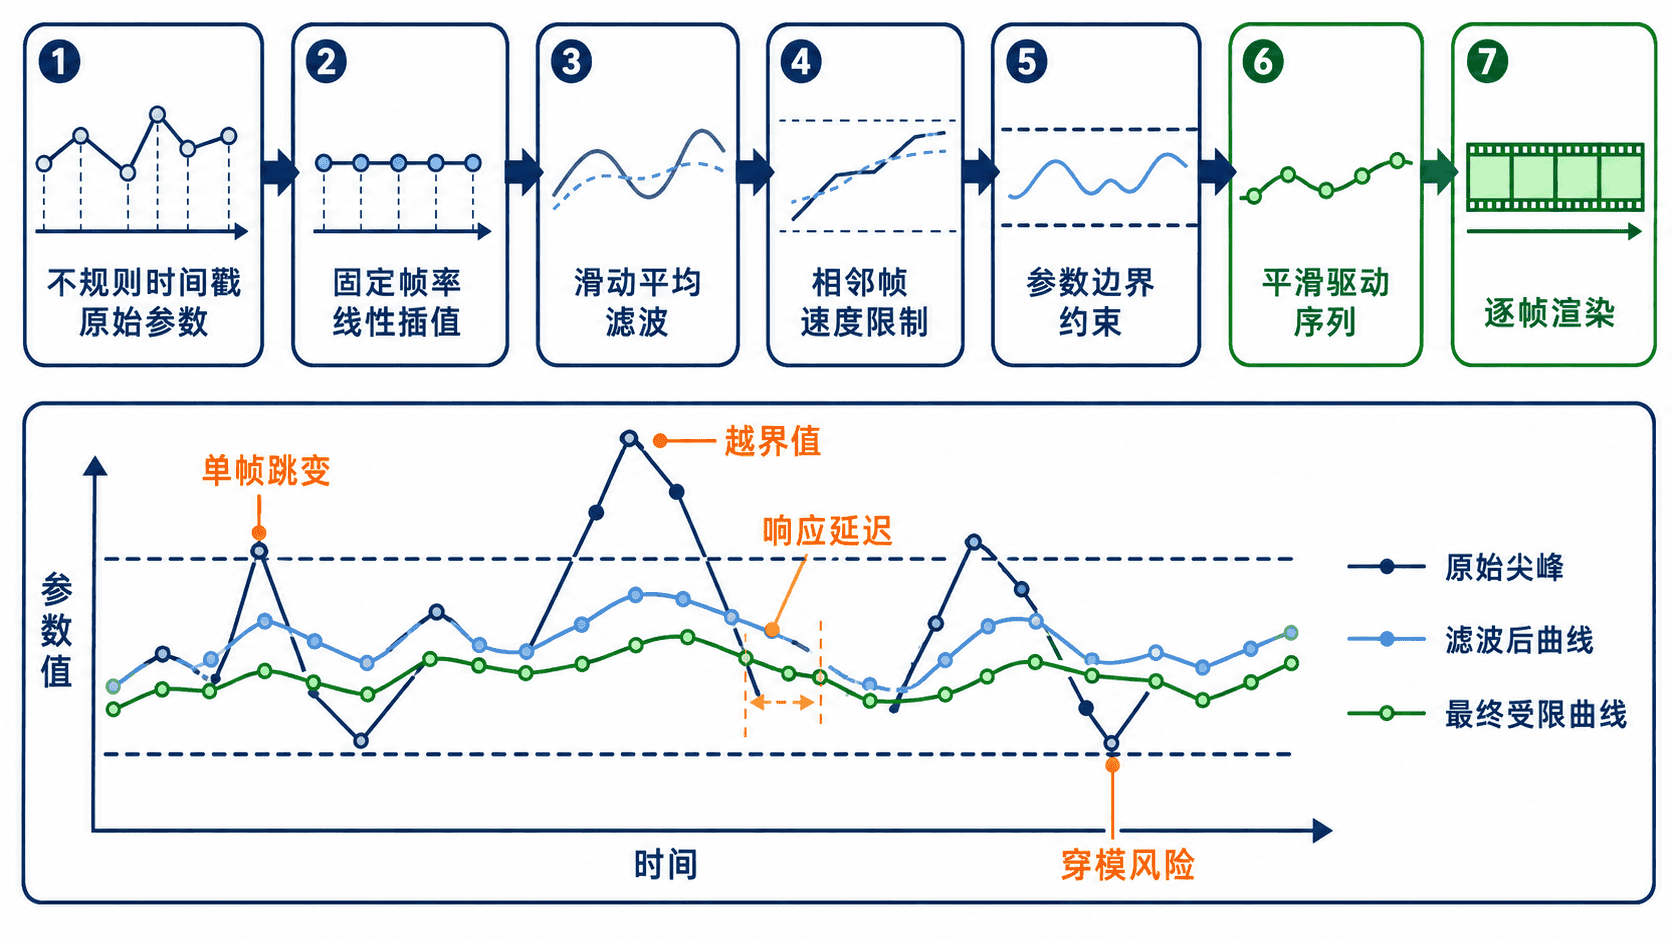
平滑强度越大,延迟通常越明显。嘴唇开合需要较快响应,可以使用较小窗口和较高速度上限;头部姿态适合更强的低通处理;眨眼持续时间很短,过度平滑会把峰值削弱到无法闭眼。因此,不同通道应拥有独立参数,而不是共用一组全局配置。
四层平滑机制
线性插值把不规则采样点映射到固定时间步长。对于相邻点 和 ,中间时刻 的值可写为:
滑动平均通过最近 个样本的均值降低高频噪声,但窗口越大,输出越滞后。速度限制约束相邻帧变化量 不超过阈值(固定帧间隔)。本例每 40 ms 上限 0.18,即每秒 4.5;可变步长下应按实际时间差缩放,适合阻止单帧突跳。边界约束则保证归一化参数始终位于 ,或位于绑定系统声明的安全范围。
| 机制 | 主要作用 | 关键代价 | 适用通道 |
|---|---|---|---|
| 线性插值 | 统一时间步长 | 不能消除尖峰 | 全部连续参数 |
| 滑动平均 | 抑制高频噪声 | 引入响应延迟 | 头部、眉毛、嘴角 |
| 速度限制 | 阻止相邻帧突跳 | 快动作可能被削弱 | 姿态和大幅表情 |
| 边界约束 | 防止越界和穿模 | 可能产生平台区 | 所有受限参数 |
完整可运行示例
下面的程序将不规则且含越界值的嘴角参数重采样为 40 ms 一帧,然后应用 3 帧滑动平均、每帧最大变化 0.18 和 边界约束。
from typing import List, Tuple
from math import isfinite

Point = Tuple[int, float]

def clamp(value: float, low: float, high: float) -> float:
    return max(low, min(high, value))

def linear_resample(points: List[Point], step_ms: int) -> List[Point]:
    if len(points) < 2:
        raise ValueError("At least two points are required")
    if type(step_ms) is not int or step_ms <= 0:
        raise ValueError("step_ms must be a positive integer")
    if any(type(t) is not int or t < 0 or not isfinite(v) for t, v in points):
        raise ValueError("points must have nonnegative integer times and finite values")
    if any(a[0] >= b[0] for a, b in zip(points, points[1:])):
        raise ValueError("timestamps must be strictly increasing")

    result: List[Point] = []
    segment = 0
    end_time = points[-1][0]

    for time_ms in range(points[0][0], end_time + 1, step_ms):
        # 移动到包含当前时间的线段。
        while segment + 1 < len(points) - 1 and time_ms > points[segment + 1][0]:
            segment += 1

        t0, v0 = points[segment]
        t1, v1 = points[segment + 1]
        ratio = (time_ms - t0) / (t1 - t0)
        result.append((time_ms, v0 + (v1 - v0) * ratio))

    return result

def moving_average(values: List[float], window: int) -> List[float]:
    if window <= 0:
        raise ValueError("window must be positive")

    filtered: List[float] = []

    for index in range(len(values)):
        start = max(0, index - window + 1)
        group = values[start : index + 1]
        filtered.append(sum(group) / len(group))

    return filtered

def limit_speed(values: List[float], max_delta: float) -> List[float]:
    if not isfinite(max_delta) or max_delta <= 0:
        raise ValueError("max_delta must be finite and positive")
    if not values:
        return []

    # 首帧先限幅,后续帧只允许在安全速度内接近目标值。
    output = [clamp(values[0], 0.0, 1.0)]

    for value in values[1:]:
        target = clamp(value, 0.0, 1.0)
        delta = clamp(target - output[-1], -max_delta, max_delta)
        output.append(output[-1] + delta)

    return output

def main() -> None:
    raw_points: List[Point] = [
        (0, 0.05),
        (35, 0.78),
        (92, 0.20),
        (140, 1.18),
        (205, -0.12),
        (240, 0.45),
    ]

    resampled = linear_resample(raw_points, step_ms=40)
    averaged = moving_average(
        [value for _, value in resampled],
        window=3,
    )
    smoothed = limit_speed(averaged, max_delta=0.18)

    for (time_ms, raw_value), smooth_value in zip(resampled, smoothed):
        print(
            f"{time_ms:>3} ms | "
            f"resampled={raw_value:.3f} | "
            f"smoothed={smooth_value:.3f}"
        )

if __name__ == "__main__":
    main()
将代码保存为 smoothing_demo.py,然后运行:
python smoothing_demo.py预期输出与参数调试
  0 ms | resampled=0.050 | smoothed=0.050
 40 ms | resampled=0.729 | smoothed=0.230
 80 ms | resampled=0.322 | smoothed=0.367
120 ms | resampled=0.772 | smoothed=0.547
160 ms | resampled=0.780 | smoothed=0.625
200 ms | resampled=-0.020 | smoothed=0.511
240 ms | resampled=0.450 | smoothed=0.403
第 40 ms 的重采样值从 0.050 快速升到 0.729,但速度限制只允许输出增加 0.18,因此平滑值为 0.230。第 200 ms 的插值结果是 −0.020,但 3 帧均值约 0.511,因此速度限制看到的是约 0.511 的目标,没有把它先改成 0。若希望负值或超限尖峰不影响邻帧,应在进入插值前裁剪到可信范围,并重新核对所有预期数值。
调参时同时测量动作延迟。插值需要后一个样本,实时输入可能尚未到达;需用明确的缓冲延迟换取前视,或者在等待期间保持上一有效值。新音频段、时间戳回拨与长断帧应重置历史。若嘴唇跟音频明显错位,应减小滑动窗口或提高 max_delta;若头部仍有跳变,应降低速度上限。每次修改后都应使用同一组测试序列比较峰值误差、平均延迟和越界次数。
常见问题与练习
常见问题
- 窗口过大:曲线虽然平滑,但嘴部动作明显落后于声音。应为快速通道使用更小窗口。
- 所有通道共用速度上限:头部合适的阈值可能让眨眼无法闭合。应按通道分别配置。
- 忽略时间戳排序:插值点乱序或重复会导致除零和错误线段。进入管线前应检查时间戳严格递增。
- 只看数值不看网格:参数合法不代表模型不会穿模。最终仍需在目标角色绑定上进行极值渲染测试。
练习
- 用重复时间戳、乱序点和尾点未对齐 40 ms 网格的输入验证。前两种应拒绝;第三种只输出网格内的点,最后原始点可作为下一段的插值依据。
- 把滑动平均替换为指数平滑,并为嘴部和头部分别设置平滑系数。验收时比较两类通道的响应速度,确保嘴部更快、头部更稳。
本课总结
- 平滑管线应先统一时间轴,再抑制噪声、限制变化速度并执行最终边界保护。
- 窗口、速度上限和平滑系数都会影响延迟,必须按口型、表情、眨眼和头部通道分别配置。
- 数值曲线、时间延迟和角色网格都需要参与验收,单独观察其中一项无法证明驱动序列可用。
下一课预告
完成联合驱动与平滑后,下一阶段将把驱动序列接入逐帧渲染和音视频合成链路,并通过同步误差、动作稳定性与视觉质量指标进行端到端验证。