
AI 内容创作 / 系统课时
骨骼动画与动作重定向
骨骼动画与动作重定向
外部动作数据通常不能直接套到数字人角色上,因为两套骨骼在命名、层级、比例、初始姿态和坐标系上可能完全不同。本课将建立一条可验证的重定向链路,把源骨骼姿态转换为目标角色姿态,并重点处理根节点位移、关节旋转和比例缩放。
学习目标
- 识别骨骼命名、层级、比例和坐标系差异
- 掌握骨骼映射、参考姿态校正与根运动缩放
- 使用最小程序验证重定向结果和关键边界
重定向链路
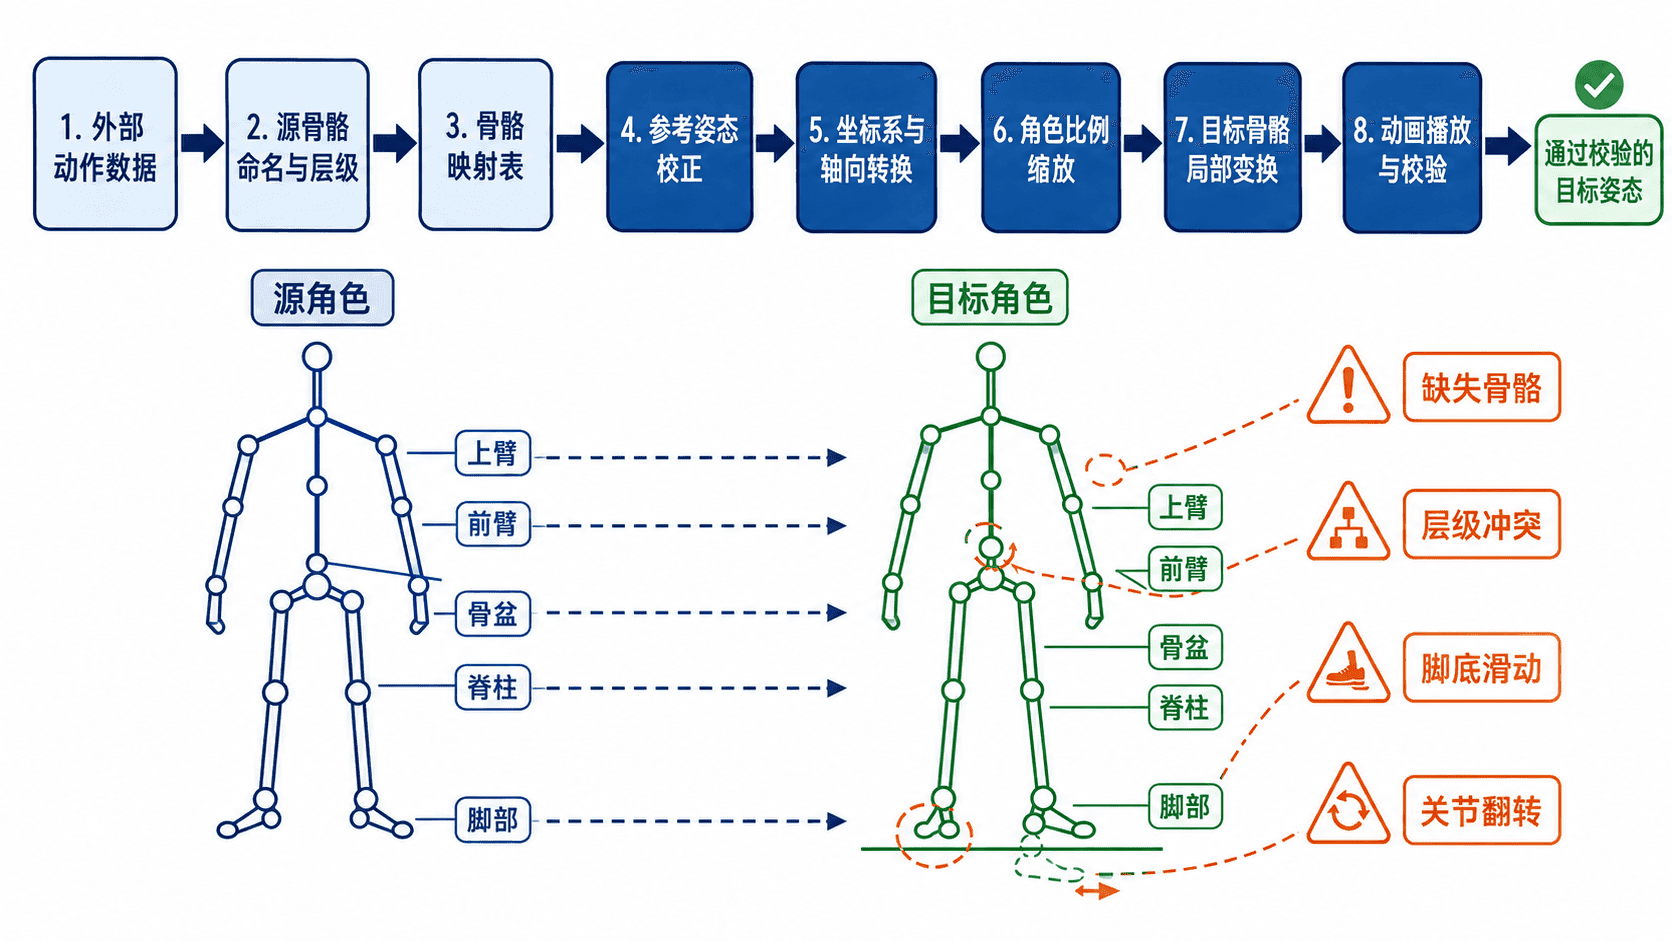
动作重定向的输入是源骨骼在每一帧的局部变换,输出是目标骨骼可直接播放的局部变换。处理顺序应固定为骨骼匹配、参考姿态对齐、坐标转换、比例修正、旋转传播和结果校验。若跳过参考姿态对齐,即使骨骼名称完全一致,手臂也可能出现持续抬高或扭转。
核心规则与边界
骨骼映射不能只比较名称,还要确认父子关系和关节语义。例如源骨骼 LeftArm 应映射到目标上臂,而不是前臂。未映射辅助骨骼可先保留目标局部参考姿态,由父节点传播全局变换。扭转骨分配等一对多情况要有明确的权重及关节语义。
参考姿态校正用于消除源模型与目标模型在静止姿态上的差异。常见做法是保存源、目标绑定姿态,计算每个关节的姿态偏移,再把动作旋转转换到目标局部空间。生产环境应优先使用四元数或旋转矩阵,避免欧拉角在接近极限角度时发生万向节锁。
对按比例适配的根运动,先从源根位置减去源参考原点,再换轴和缩放,最后加目标根参考原点。普通关节通常保持目标局部平移。真实步态还需处理脚底接触和 IK。若每帧处理 个目标骨骼,时间复杂度为 ,保存当前姿态和偏移表的空间复杂度也是 。
最小可运行示例
示例使用 Python 3.11 和 NumPy 1.26.4。采用列向量和主动旋转,局部旋转从关节空间映射到父空间。、 分别是源与目标的参考旋转。令 ,令 把源关节参考坐标轴的分量映射到目标关节参考轴,则 。这里假设骨骼层级语义已对应,且局部变换无缩放和剪切。
import numpy as np


def rotate_x(degrees):
    a = np.deg2rad(degrees)
    c, s = np.cos(a), np.sin(a)
    return np.array([[1, 0, 0], [0, c, -s], [0, s, c]])


def rotate_z(degrees):
    a = np.deg2rad(degrees)
    c, s = np.cos(a), np.sin(a)
    return np.array([[c, -s, 0], [s, c, 0], [0, 0, 1]])


def checked_basis(value, proper=False):
    matrix = np.asarray(value, dtype=float)
    if matrix.shape != (3, 3) or not np.isfinite(matrix).all():
        raise ValueError("invalid basis")
    if not np.allclose(matrix.T @ matrix, np.eye(3), atol=1e-9, rtol=0):
        raise ValueError("basis is not orthogonal")
    if proper and not np.isclose(np.linalg.det(matrix), 1):
        raise ValueError("expected proper rotation")
    return matrix


def retarget_rotation(source_rest, source_local, target_rest, axis_map):
    source_rest = checked_basis(source_rest, proper=True)
    source_local = checked_basis(source_local, proper=True)
    target_rest = checked_basis(target_rest, proper=True)
    axis_map = checked_basis(axis_map)
    source_delta = source_rest.T @ source_local
    return target_rest @ axis_map @ source_delta @ axis_map.T


def retarget_joint(source_rest, source_local, target_rest, axis_map, target_offset):
    offset = np.asarray(target_offset, dtype=float)
    if offset.shape != (3,) or not np.isfinite(offset).all():
        raise ValueError("invalid target offset")
    return retarget_rotation(source_rest, source_local, target_rest, axis_map), offset.copy()


def root_translation(source, source_rest, target_rest, axis_map, scale):
    if not np.isfinite(scale) or scale <= 0:
        raise ValueError("positive root scale required")
    source, source_rest, target_rest = (np.asarray(v, dtype=float) for v in (source, source_rest, target_rest))
    if any(v.shape != (3,) or not np.isfinite(v).all() for v in (source, source_rest, target_rest)):
        raise ValueError("invalid root translation")
    return target_rest + scale * (checked_basis(axis_map) @ (source - source_rest))


if __name__ == "__main__":
    # LeftArm 对应 upperarm_l,两边静止旋转不同。
    source_rest = rotate_z(30)
    target_rest = rotate_z(-20)
    axes = rotate_z(90)
    neutral = retarget_rotation(source_rest, source_rest, target_rest, axes)
    moving, upperarm_position = retarget_joint(
        source_rest, source_rest @ rotate_x(40), target_rest, axes, [.24, .12, 0],
    )
    target_delta = target_rest.T @ moving
    print("参考姿态保持:", np.allclose(neutral, target_rest))
    print("目标局部 Z 轴的 X 分量:", round(float(target_delta[0, 2]), 3))
    root_axes = [[0, 0, 1], [0, 1, 0], [-1, 0, 0]]
    root = root_translation([.2, .9, .1], [0, .9, 0], [0, 1.15, 0], root_axes, 1.25)
    print("根位置:", root.round(3).tolist())
    print("上臂保留目标局部位置:", upperarm_position.tolist())
保存为 retarget_demo.py。在虚拟环境安装 python -m pip install numpy==1.26.4 后运行 python retarget_demo.py。
参考姿态保持: True
目标局部 Z 轴的 X 分量: 0.643
根位置: [0.125, 1.15, -0.25]
上臂保留目标局部位置: [0.24, 0.12, 0.0]
若两套骨架有不同父子关系,需按层级传播世界变换、按目标层级恢复局部变换,必要时加入 IK、关节约束和接触锁定。坐标系的手性变化可用正交换轴矩阵处理,关节旋转本身仍应是合法旋转。实际角色先核对单位、四元数分量顺序与引擎的乘法约定。
工程校验与常见问题
重定向完成后,应先播放静止姿态,再播放慢速行走和大幅挥臂动作。静止姿态用于发现参考姿态偏差,行走用于发现根运动与脚底滑动,挥臂用于发现轴向错误和关节翻转。校验时应同时观察骨架调试线和最终网格,避免只看表面蒙皮。
- 角色整体漂移:根节点位移被重复累加,或源数据已经是世界坐标却又按局部坐标处理。
- 手臂反向扭转:轴向符号、旋转顺序或左右手坐标系转换不一致。
- 脚底滑动:角色比例缩放不正确,或没有在脚接触阶段锁定脚部位置。
- 局部骨骼抖动:源动作噪声较大,可在转换后对旋转使用短窗口平滑,但不能抹掉快速击掌等关键动作。
本课总结
- 动作重定向的核心是语义正确的骨骼映射与参考姿态对齐
- 根节点位移需要缩放,普通关节通常只传递旋转
- 校验应覆盖静止、行走和大幅动作,分别定位姿态、位移和轴向问题
下一课预告
下一课将学习“手势与语义动作匹配”,把对话中的意图、情绪和关键词转换为可播放的角色手势,并处理动作冲突、冷却时间与过渡混合。