
高等数学 / 系统课时
局部极值判别
局部极值判别
找到驻点后,还需要判断它究竟是局部最小值、局部最大值,还是既非最大也非最小。本课利用海森矩阵对应的二次型,建立一套适用于二元函数和高维函数的局部极值判别方法。
学习目标
- 理解海森矩阵与函数局部形状之间的关系
- 根据正定、负定和不定性质判断驻点类型
- 识别二阶判别法失效的退化情况
从驻点到局部极值
设多元函数 在点 附近二阶可微,并且满足驻点条件:
梯度为零只说明函数在该点没有一阶变化趋势,不能直接说明它是极大值或极小值。海森矩阵给出二阶变化。二阶项退化时还要检查更高阶变化。在驻点附近,函数可以近似写成:
其中 是海森矩阵, 表示从驻点出发的微小位移。在二阶连续可微的条件下,余项是 ,因此充分小的位移下可以比较二次型和余项。
海森矩阵对应的三种形状
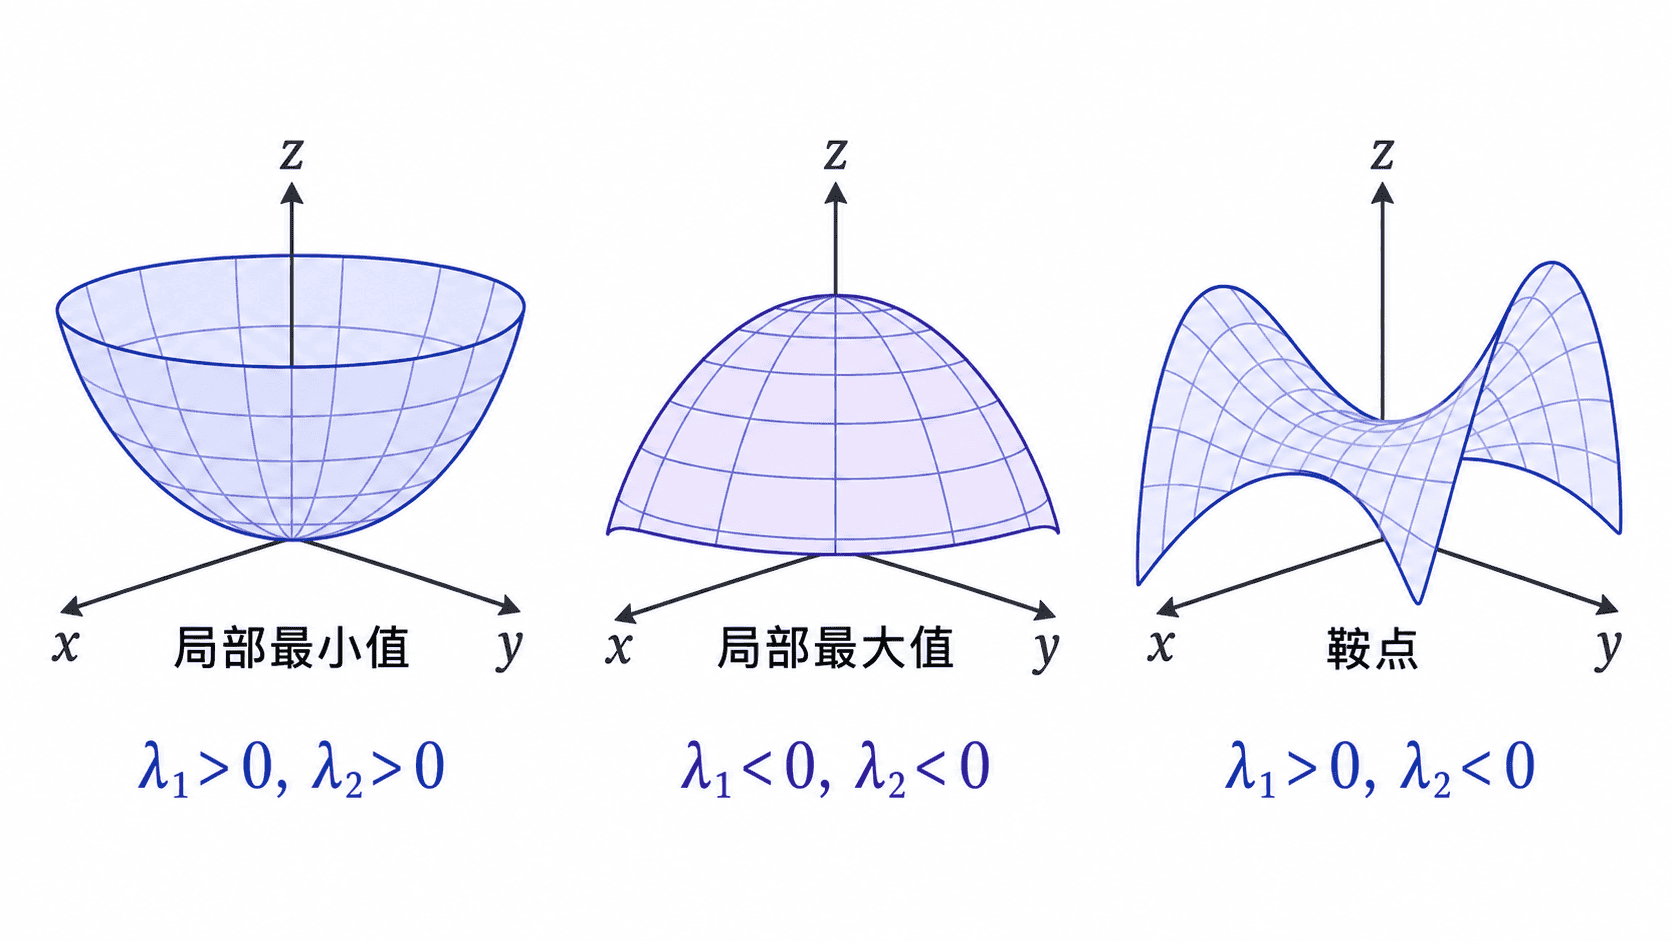
如果对任意非零方向 ,二次型始终为正,则 正定。若最小特征值 ,二次型在任意方向上至少为 。足够靠近时,这个统一下界使二次项压过余项,因此得到严格局部最小值。
如果二次型始终为负,则 负定。驻点周围所有方向的函数值都会减小,因此该点是严格局部最大值。
如果二次型在不同方向可以取正值和负值,则 不定。函数在某些方向上升、另一些方向下降,因此该点是鞍点,不是局部极值。对于实对称海森矩阵,可以直接通过特征值判断:
| 海森矩阵特征值 | 矩阵性质 | 驻点类型 |
|---|---|---|
| 全部大于 | 正定 | 严格局部最小值 |
| 全部小于 | 负定 | 严格局部最大值 |
| 同时存在正值和负值 | 不定 | 鞍点 |
二元函数的行列式判别
对于二元函数,海森矩阵写作:
令:
在驻点处,可以使用以下规则快速判断:
- 且 :局部最小值
- 且 :局部最大值
- :鞍点
- :二阶判别法无法确定
例如:
其唯一驻点为 ,海森矩阵为:
两个特征值均为正,因此海森矩阵正定, 是严格局部最小值。
判别失效的退化情况
如果海森矩阵半正定或半负定且有零特征值,二阶判别没有结论。若已有正、负特征值,则同时存在零特征值仍可判为鞍点。此时二阶项在某些方向上没有提供足够信息,不能仅凭海森矩阵下结论。
例如 与 在原点的海森矩阵都是 。前者在原点取得严格局部最小值。后者沿 轴为正,沿 轴为负,因此原点是鞍点。
遇到这种情况,需要继续考察高阶项,或者直接比较驻点附近的函数值。二阶判别法给出“不确定”,并不等于该点没有极值。
按自己的节奏,确认真正理解。