
高等数学 / 系统课时
雅可比矩阵
雅可比矩阵
雅可比矩阵把向量值函数对多个输入变量的一阶偏导数集中到一个矩阵中。本课将从维度、元素含义和局部线性化三个角度理解它,并用可运行示例验证计算结果。
学习目标
- 判断雅可比矩阵的行数、列数和整体维度
- 解释矩阵中单个元素、整行与整列的含义
- 计算简单向量值函数的雅可比矩阵
从标量导数到雅可比矩阵
设函数把 维输入映射为 维输出:
可将输出写成 。每个输出分量都可能依赖全部输入变量,因此需要同时记录 个一阶偏导数。按照“输出分量为行、输入变量为列”的约定,雅可比矩阵的维度是 。
元素、行与列分别表示什么
雅可比矩阵的第 行、第 列元素为:
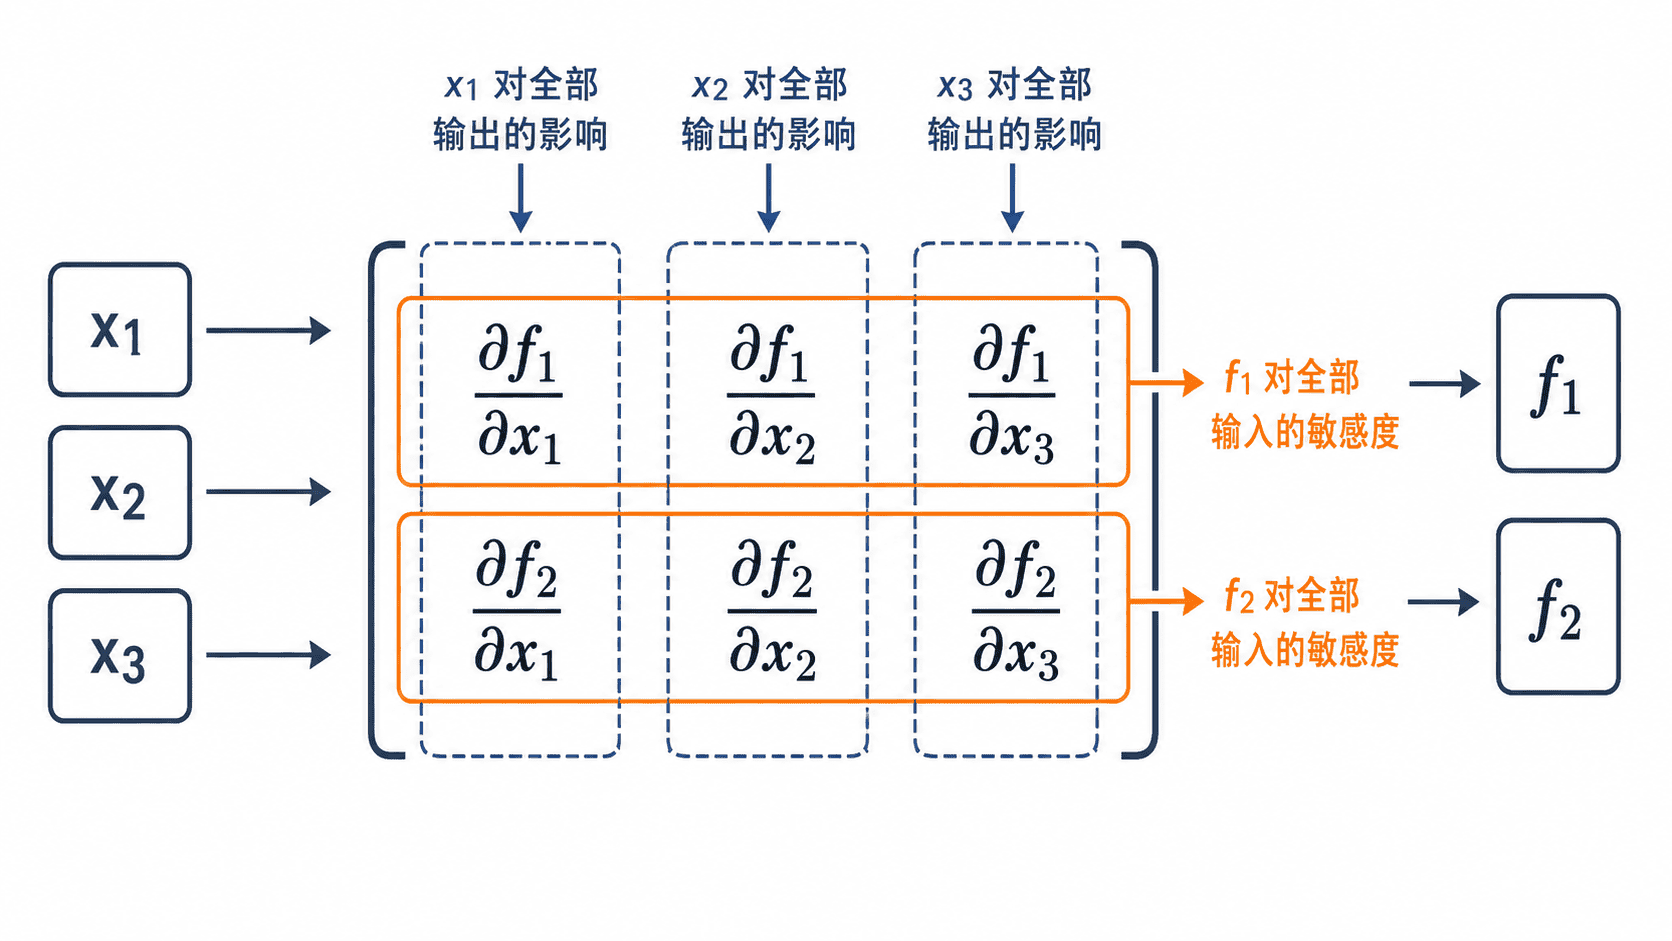
一行描述某个输出分量对全部输入变量的敏感度;一列描述某个输入变量变化时全部输出分量的响应。若函数只有一个标量输出,雅可比矩阵退化为一行,此时常把它与梯度联系起来,在本课的列梯度约定下,标量函数的雅可比正是梯度的转置。
雅可比矩阵描述局部线性变化
当 在 处可微且输入变化 很小时,输出变化可近似为
在可微条件下,近似的余项除以 后趋于零。仅有各坐标偏导还不足以保证这一近似。这里 的形状为 , 为 ,乘积正好得到 的输出变化。这个维度检查很重要:若矩阵乘法无法成立,通常说明偏导排列方向或变量顺序写错了。
若 在 处可微, 在 处可微,则 的雅可比矩阵满足链式法则 。矩阵乘法顺序由数据传播方向决定,不能随意交换。
主示例:计算二元向量函数
考虑函数:
按照“输出为行、输入为列”求偏导,可得:
下面在点 处计算具体数值。
python
import numpy as np

def function(point: np.ndarray) -> np.ndarray:
    x1, x2 = point
    return np.array([x1**2 + 3 * x2, np.sin(x1 * x2)])


def jacobian(point: np.ndarray) -> np.ndarray:
    x1, x2 = point

    # 每一行对应一个输出分量,每一列对应一个输入变量
    return np.array([
        [2 * x1, 3.0],
        [x2 * np.cos(x1 * x2), x1 * np.cos(x1 * x2)],
    ])

point = np.array([1.0, 2.0])
matrix = jacobian(point)
print(matrix)

step = 1e-5
columns = []
for direction in np.eye(point.size):
    plus = function(point + step * direction)
    minus = function(point - step * direction)
    columns.append((plus - minus) / (2 * step))
numeric = np.column_stack(columns)
np.testing.assert_allclose(matrix, numeric, rtol=1e-8, atol=1e-9)

change = np.array([1e-4, -2e-4])
np.testing.assert_allclose(function(point + change) - function(point),
                           matrix @ change, rtol=0, atol=2e-8)
print("逐列差分与局部线性近似验证通过")
预期输出:
text
[[ 2.          3.        ]
 [-0.83229367 -0.41614684]]
逐列差分与局部线性近似验证通过
第一行说明第一个输出对 、 的变化率分别为 和 ;第二行给出第二个输出在当前点附近对两个输入的敏感度。
常见易错点
- 先固定输入变量和输出分量的顺序,再填写矩阵,避免行列错位。
- 不同资料可能采用转置后的记法,使用前应先确认约定。
- 雅可比矩阵只是一阶局部近似;输入变化较大时,线性近似误差会增大。
按自己的节奏,确认真正理解。