
高等数学 / 系统课时
微分方程描述动态变化
微分方程描述动态变化
微分方程不直接给出某一时刻的状态,而是规定状态应当怎样变化。本课将从“状态—变化率—初始条件”三个要素出发,理解微分方程如何生成一条完整的连续时间演化轨迹。
学习目标
- 识别微分方程中的未知函数、导数和初始条件
- 理解变化率规律如何决定系统随时间的演化
- 能建立并解释一个简单的一阶动态模型
从变化率关系开始
普通代数方程求的是未知数,微分方程求的是未知函数。一个常见的一阶方程写成:
其中, 是系统状态, 是当前变化率, 给出变化规则。仅有变化规则通常还不够,还需要初始条件 ,用来确定系统从哪里开始。
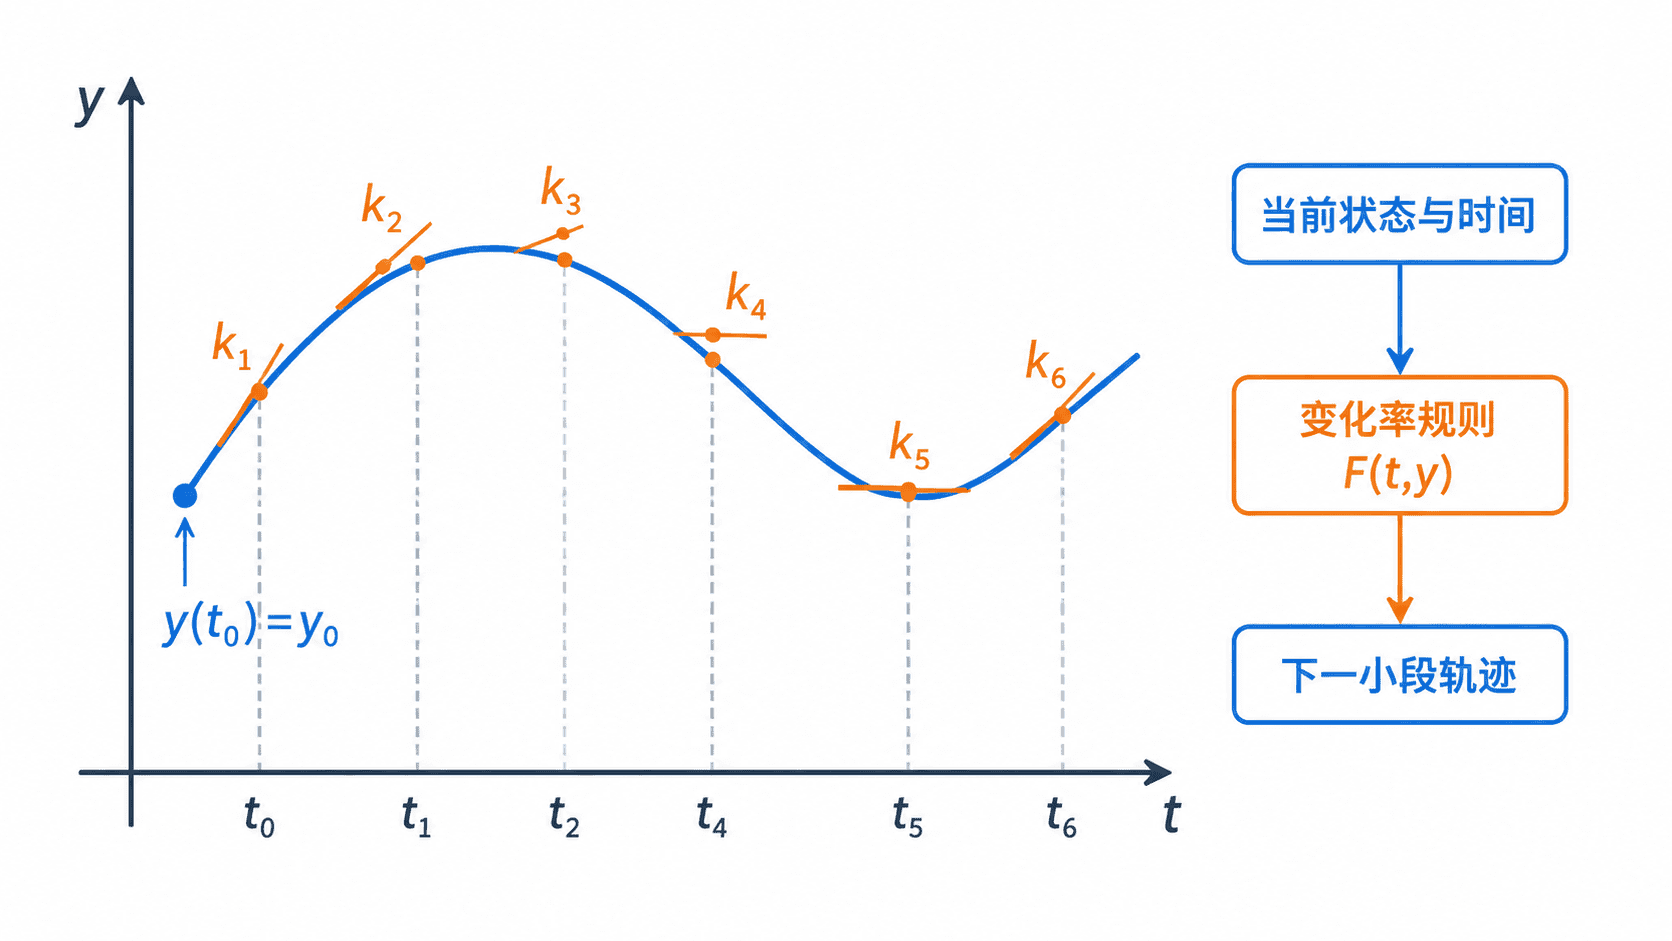
图中的每个短线段只描述当前位置附近的趋势。解曲线在每一点的切线斜率必须与方向场相符。若 连续且在初始点附近对 局部 Lipschitz,初值会确定唯一的局部轨迹。方向场本身能帮助读出趋势,存在性和唯一性仍要检查。
最小模型:指数增长与衰减
假设某个量的变化速度与当前数量成正比:
给定初始值 ,解为
当 时, 对应增长, 对应衰减。若 ,状态保持负号, 时绝对值衰减并向零靠近。若 或 ,状态恒定。
指数中的 要无量纲,所以 的单位是时间单位的倒数。例如以小时计时,温差满足 。初始温差为 时,两小时后为 。每经过 小时,温差绝对值减半。
建立动态模型的四个步骤
首先确定状态变量,即系统中需要追踪的量,如温度、位置、库存或隐藏状态。然后根据物理规律、业务规则或数据假设写出变化率。接着补充初始条件和参数单位,最后检查解是否符合边界、单调性和长期趋势。
以库存为例,若补货速率为 、销售速率为 ,则可以写成 。给定初始库存 后,可将净变化率累加为 。若结果出现负库存,还要检查模型是否允许积欠订单。
与差分方程的区别
微分方程描述连续时间变化,差分方程描述离散步长更新。例如, 是连续模型,而 是按步长 更新的离散近似。
离散计算常用于数值求解,但步长不是越大越好。步长过大可能造成误差累积,甚至把本应衰减的系统计算成振荡或发散,因此需要同时关注精度与稳定性。
在 AI 系统中的作用
连续时间模型可用于神经常微分方程、时间序列插值、物理约束学习和连续控制。模型学习的不一定是最终输出,也可能是状态变化率 ,再由数值求解器生成预测轨迹。
这类方法的关键不是套用公式,而是明确状态含义、变化机制和观测方式。若状态定义错误,即使方程能够求解,也不会得到有意义的模型。