
高等数学 / 系统课时
龙格库塔方法
龙格库塔方法
龙格库塔方法不再只相信区间起点的一次斜率,而是在一个步长内从多个位置采样并加权组合。学完本课,你将能理解经典四阶方法的四个斜率,并用它高精度求解常微分方程初值问题。
学习目标
- 理解多次斜率估计为何能降低单步误差
- 掌握经典四阶龙格库塔法的计算顺序
- 能实现 RK4,并比较其精度与计算成本
为什么需要多个斜率
欧拉法把整个区间的变化率都近似为起点斜率。当解曲线在一步内明显弯曲时,这个估计会产生较大偏差。龙格库塔方法的核心思想是:在区间起点、中点和终点附近试探斜率,再把这些信息组合成更接近平均变化率的结果。
经典四阶龙格库塔法通常简称 RK4。对初值问题 ,从 前进一步 时,先计算四个斜率:
最后按照 加权:
四个斜率如何协作
是起点斜率; 使用 预测到区间中点后再次取样; 用修正后的中点状态重新估计; 则根据 预测到区间终点。四个斜率不是彼此独立计算,而是按顺序构成一条试探链。
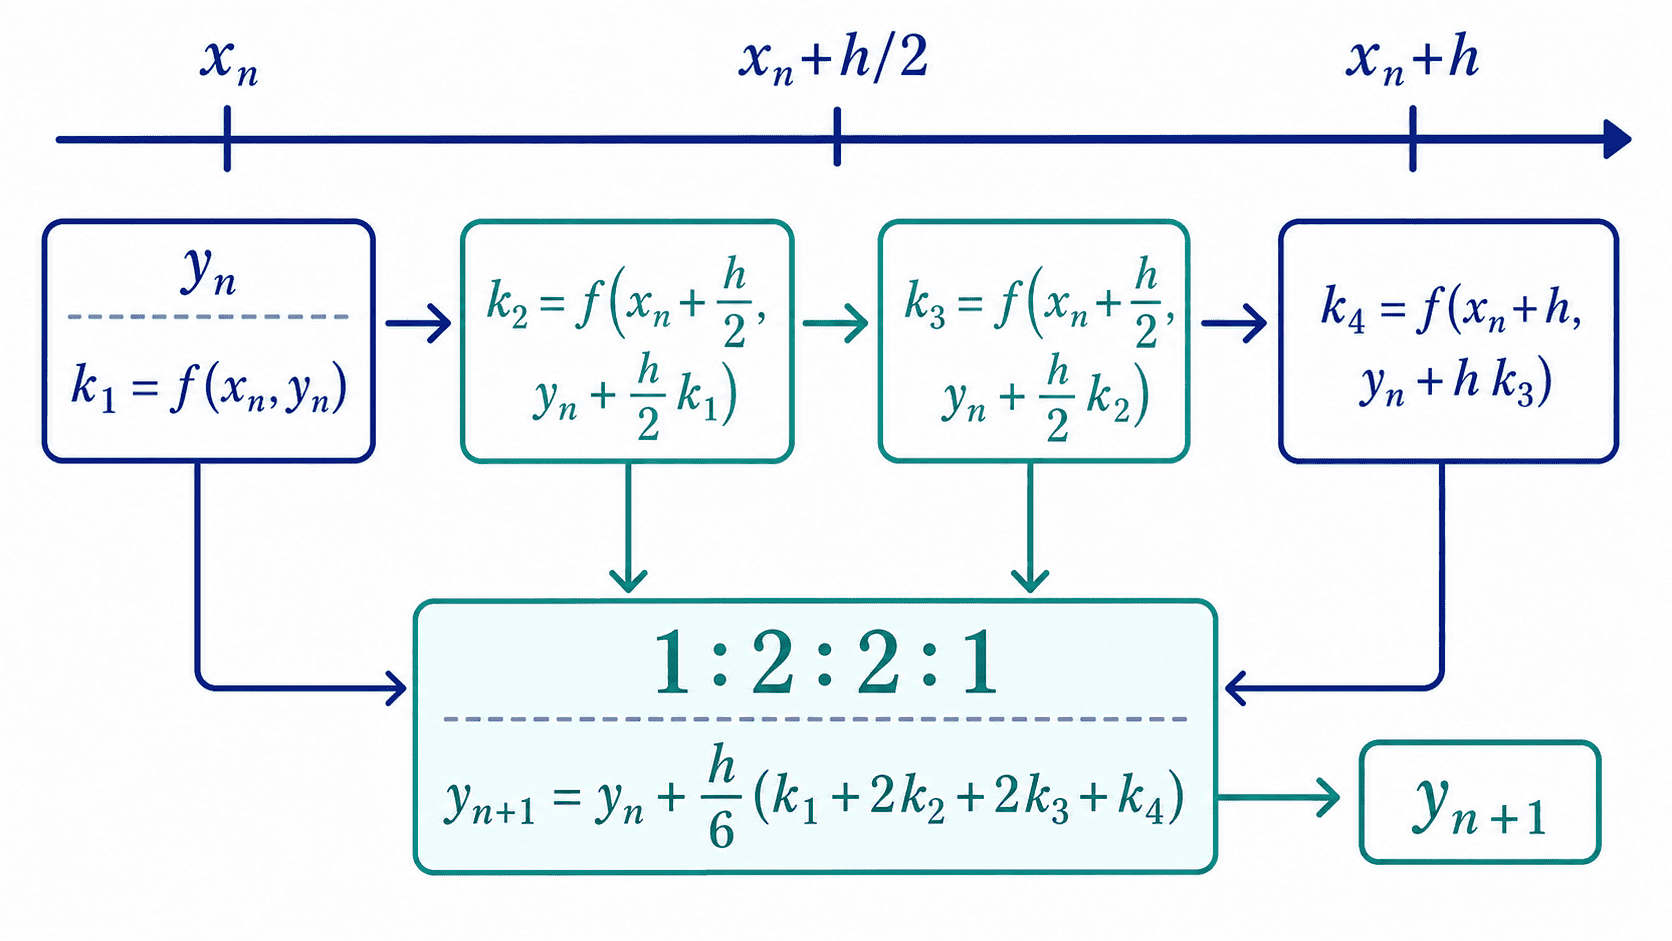
四组试探值与权重经过构造,使单步增量与精确解的泰勒展开匹配到四次项。只要右端足够光滑并满足相应的稳定性条件,就能在固定时间区间上获得四阶收敛。
Python 主示例
仍求解 、,步长保持为 。这样可以直接观察 RK4 在相同步数下的精度提升。
import math

def f(x: float, y: float) -> float:
    return y - x**2 + 1

x = 0.0
y = 0.5
h = 0.2
steps = 5

print("step x y")
print(f"{0:>4} {x:.1f} {y:.6f}")

for step in range(1, steps + 1):
    # 四次斜率评估必须按顺序使用各自的试探状态
    k1 = f(x, y)
    k2 = f(x + h / 2, y + h * k1 / 2)
    k3 = f(x + h / 2, y + h * k2 / 2)
    k4 = f(x + h, y + h * k3)

    # 以 1:2:2:1 加权,得到单步平均斜率
    y = y + h * (k1 + 2 * k2 + 2 * k3 + k4) / 6
    x = x + h
    print(f"{step:>4} {x:.1f} {y:.6f}")

exact = (x + 1) ** 2 - 0.5 * math.exp(x)
print(f"absolute_error={abs(exact - y):.6f}")
预期输出
step x y
   0 0.0 0.500000
   1 0.2 0.829293
   2 0.4 1.214076
   3 0.6 1.648922
   4 0.8 2.127203
   5 1.0 2.640823
absolute_error=0.000036
在同样的 和五个步长下,RK4 的绝对误差约为 ,远小于只取起点斜率的方法。这里的提升来自更高阶的单步近似,而不是增加网格点数量。
精度、成本与适用边界
从精确状态出发的一步误差为 ,固定区间上的全局误差为 。在截断误差主导的渐近范围内,步长减半会使全局误差接近缩小 倍。把本例的 h 改为 0.1、steps 改为 10,终点误差约为 ;再取 、 步,误差约为 。两次缩小倍数分别约为 和 。
代价是每一步需要调用四次 。若导数函数包含大型神经网络、复杂物理模型或远程计算,函数评估成本可能成为主要开销。此时不能只比较步数,还要比较“达到目标误差所需的总函数调用次数”。
同样的五步中,RK4 调用右端 次;欧拉法若使用相同的 次评估,可取 ,本例的终点误差约为 。
四阶精度仍有稳定性限制。对 ,令 。把测试方程代入四个斜率,可得每步放大因子 。当 时,,真实解在衰减,数值解却每步增长。遇到刚性问题,需检查稳定域或使用适合的刚性求解器;局部精度要求变化较大时,也可考虑带误差估计的自适应方法。
易错点与验证方法
四个斜率中的试探状态必须使用原始的 、 构造,不能在计算中途覆盖主状态。权重必须是 ,分母为 ;顺序或系数错误会让算法失去四阶精度。
验证时可以采用三种方式:与已知解析解比较;把步长减半后检查误差是否约缩小十六倍;或与成熟数值库的结果交叉核对。若误差没有按预期下降,应优先检查斜率公式、更新顺序和终止点是否准确落在目标位置。