
高等数学 / 系统课时
三角函数与周期信号
三角函数与周期信号
正弦和余弦函数可以用少量参数描述重复变化。理解振幅、周期、频率和相位后,就能把时间、角度等周期变量转换成连续特征,并进一步理解 Transformer 中正弦位置编码的数学直觉。
学习目标
- 能从三角函数表达式中识别振幅、周期、频率、相位和偏置
- 理解正弦与余弦如何表示周期信号及其平移关系
- 能使用正余弦成对编码周期特征,避免周期边界不连续
用一个公式描述周期变化
单一频率的正弦信号可以写成:
振幅是 ,中心线是 ,信号在 与 之间变化。 是角频率, 是初相位。若 且 ,最小正周期为 ,普通频率为 。若 或 ,信号为常量,没有最小正周期。
余弦函数与正弦函数只相差一个相位:
因此二者不是两种互不相关的周期,而是同一类波形在不同起点下的表达。
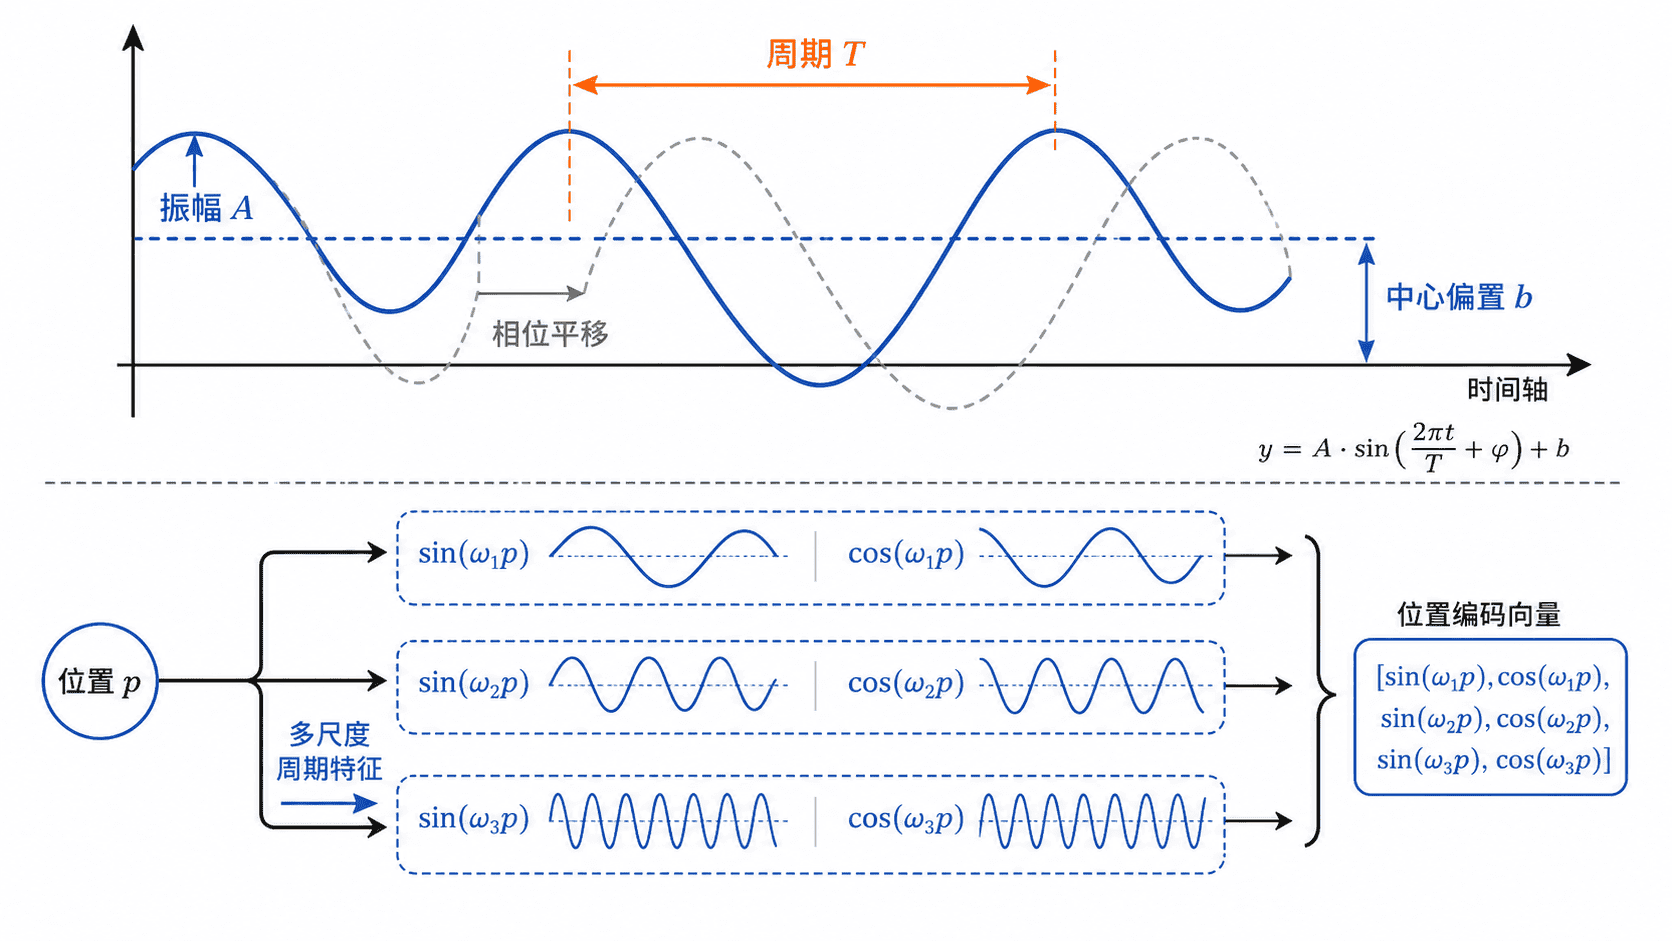
周期、相位与采样的联系
相位表示信号在一个周期内所处的位置。若两个信号的振幅和频率相同,但峰值出现时间不同,就可以用相位差描述。相位变化不会改变周期,却会改变相同时间点上的函数值。
连续函数被计算机处理时,需要在离散时间点采样。采样过稀可能把高频信号误判为低频信号,这种现象称为混叠。学习和处理周期数据时,既要关注函数本身,也要确认采样间隔是否足以保留变化规律。
周期特征为什么要成对编码
直接把小时写成 0 到 23,会让 23 点与 0 点在数值上相距 23,但它们在真实时间上只相差 1 小时。更合理的方法是把周期变量映射到单位圆:
对这种单位圆编码,同时保留正弦和余弦两个坐标。单独使用正弦时,一个周期内可能出现相同值,无法唯一确定位置;二者组合后,对应单位圆上的一个点,既保留周期邻近性,也能区分不同相位。下面的示例编码一天中的四个时刻:
import math


def encode_hour(hour):
    angle = 2 * math.pi * (hour % 24) / 24
    return math.sin(angle), math.cos(angle)


def show(value):
    # 只在打印时消除接近零的舍入噪声
    return f"{0.0 if abs(value) < 1e-12 else value:.3f}"


for hour in (0, 6, 12, 18):
    sin_value, cos_value = encode_hour(hour)
    print(f"hour={hour:2d} sin={show(sin_value)} cos={show(cos_value)}")

midnight_distance = math.dist(encode_hour(23), encode_hour(0))
daytime_distance = math.dist(encode_hour(11), encode_hour(12))
assert math.isclose(midnight_distance, daytime_distance)
print(f"跨午夜弦长={midnight_distance:.6f}")
预期输出如下。
hour= 0 sin=0.000 cos=1.000
hour= 6 sin=1.000 cos=0.000
hour=12 sin=0.000 cos=-1.000
hour=18 sin=-1.000 cos=0.000
跨午夜弦长=0.261052
两个相隔一小时的时刻在圆上相差 弧度,弦长均为 。因此 23 点到 0 点在编码空间的距离,与 11 点到 12 点相同。
与正弦位置编码的联系
Transformer 的经典位置编码为不同维度分配不同频率:
这里 是模型维度, 是词元位置, 是正余弦对的索引。较高频率使相位随位置变化更快,较低频率使相位变化更慢。多对频率共同提供不同尺度的位置信号。小时编码中的 24 是明确的业务周期,Transformer 的多个频率由维度决定。
易混淆点
振幅改变波形高度,周期改变重复间隔,相位改变波形起点,偏置改变中心线位置。频率越高,周期越短。当 的单位为秒时, 的单位为赫兹, 的单位为弧度每秒,且 。