
高等数学 / 系统课时
不等式约束与KKT条件
不等式约束与KKT条件
不等式约束既可能在最优点处真正限制解,也可能完全不起作用。KKT 条件通过原始可行性、对偶可行性、驻点条件和互补松弛,统一判断哪些约束处于激活状态以及候选解是否合理。
学习目标
- 区分激活约束与非激活约束
- 写出最小化问题的 KKT 四类条件
- 用互补松弛验证简单不等式约束解
标准形式与拉格朗日函数
考虑最小化问题:
对不等式约束引入乘子 ,对等式约束引入乘子 :
在这一符号约定下,不等式乘子必须满足 。若采用 且仍在拉格朗日函数里加 ,则需 。也可以改为减去非负乘子乘约束。
KKT 条件的四个部分
KKT 点 满足以下四类条件。
- 原始可行性:,且 。
- 对偶可行性:。
- 驻点条件:
- 互补松弛:
互补松弛表示每个不等式约束只能处于两种典型状态:约束未激活时 ,对应乘子必须为零;约束激活时 ,乘子可以为正,也可以为零。例如最小化 且 ,最优点 位于边界,乘子却为零。
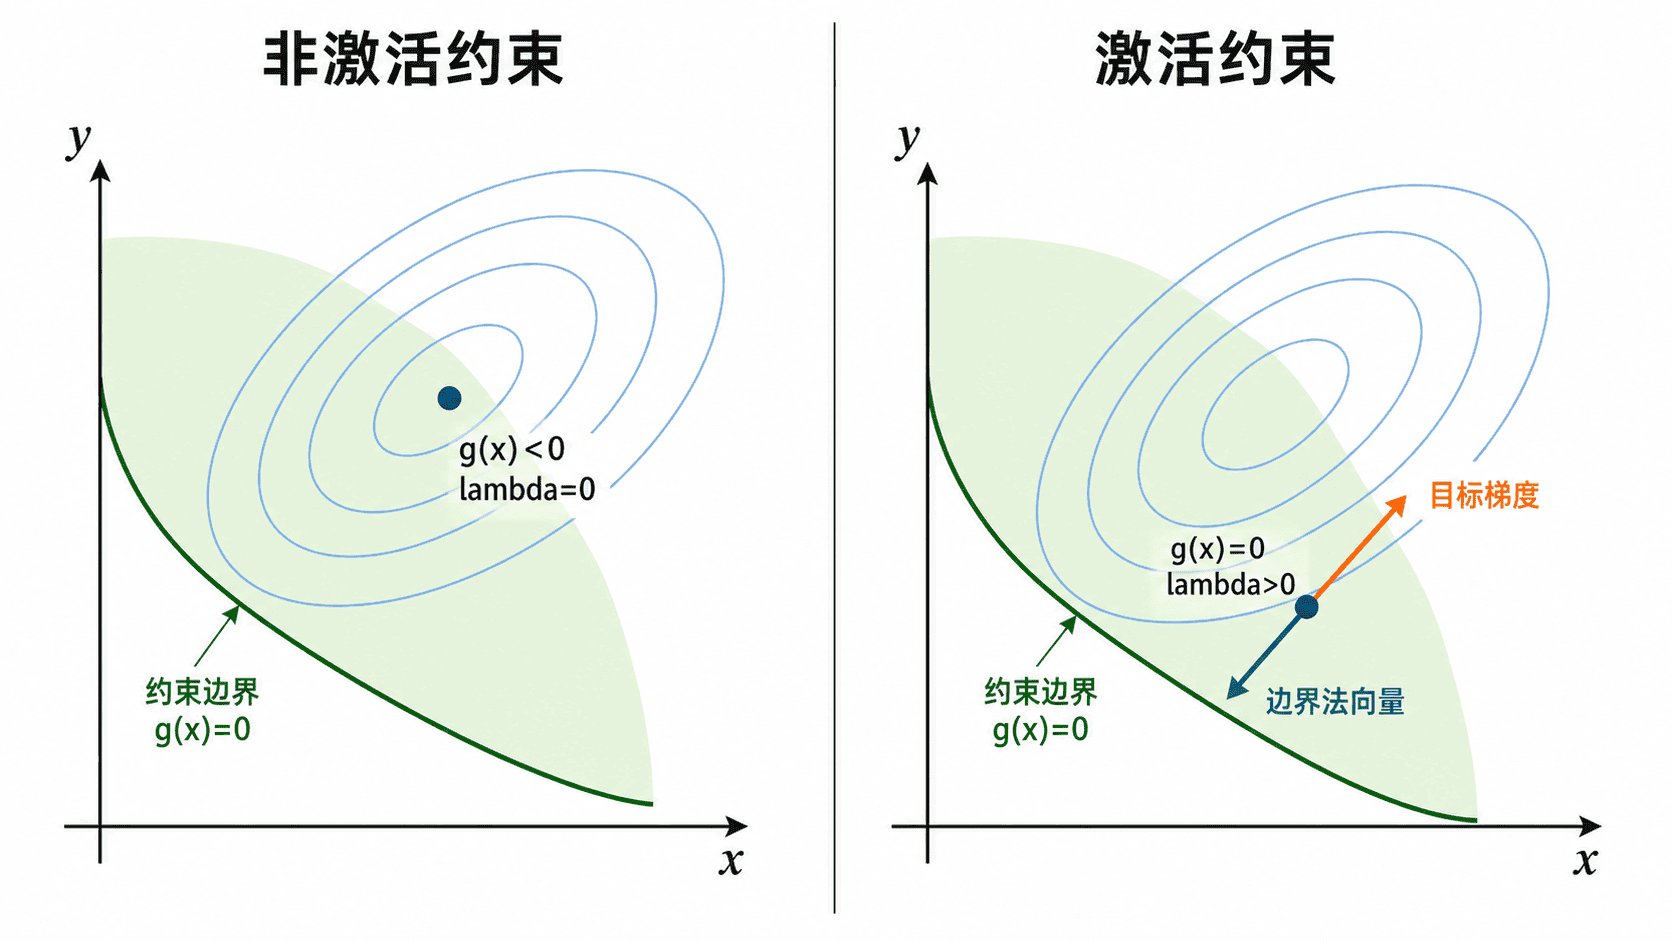
主示例:带上界的一元最小化
求函数 在约束 下的最小值。把约束写成:
拉格朗日函数为:
无约束最优点是 ,但它不可行,因此约束会在最优点激活。令 ,驻点条件给出:
所以 。它满足 、,并且 。下面逐项验证 KKT 条件:
python
def check_kkt(x: float, multiplier: float) -> None:
    constraint = x - 1
    stationarity = 2 * (x - 2) + multiplier
    complementarity = multiplier * constraint

    # 对应原始可行性、对偶可行性、驻点和互补松弛
    print(f"primal_feasible = {constraint <= 0}")
    print(f"dual_feasible = {multiplier >= 0}")
    print(f"stationarity = {stationarity:.1f}")
    print(f"complementarity = {complementarity:.1f}")

check_kkt(x=1.0, multiplier=2.0)
预期输出:
text
primal_feasible = True
dual_feasible = True
stationarity = 0.0
complementarity = 0.0
四项同时满足,说明 是 KKT 点。本例目标凸、约束仿射,因此这个满足四项条件的点是全局最优解。
什么时候 KKT 足够
对光滑问题,若局部最优点满足约束资格,例如活跃不等式与等式的梯度线性无关,就存在乘子使其满足 KKT。凸问题中常用的 Slater 条件,则要求在适当的定义域内有满足等式且严格满足相关凸不等式的点。若资格条件失效,最优点可能没有 KKT 乘子,例如最小化 且 ,唯一可行点 是最优点,但驻点方程变成 ,无解。
充分性是另一个判断。如果目标函数和不等式约束凸、等式约束仿射,一个已经满足 KKT 的点就是全局最优,证明充分性时无需再要求 Slater。非凸问题中,KKT 点仍需用二阶条件或目标值比较进行验证。
常见错误
- 忘记统一约束方向,导致乘子符号写反
- 只检查驻点方程,没有检查原始可行性和互补松弛
- 混淆约束资格与凸性,对非凸 KKT 点直接宣称全局最优
按自己的节奏,确认真正理解。