
容器与云原生 / 系统课时
规划高可用控制平面
规划高可用控制平面
生产控制平面的目标不是“多放几台主节点”,而是让 API 入口、控制组件和 etcd 在单节点故障时仍能形成可用闭环。本节从故障域、负载均衡和 etcd 仲裁出发,给出一套可落地的高可用规划与验收方法。
学习目标
- 能规划多控制节点与稳定的 API Server 访问入口
- 能在 stacked etcd 与 external etcd 之间做拓扑选择
- 能用命令验证控制平面副本与 API 健康状态
从故障域倒推拓扑
高可用首先要消除单点。常见起点是至少 3 个 control-plane 节点,并尽量分散到不同物理机、机架或可用区;客户端和工作节点不直接绑定某一台 API Server,而是统一访问一个稳定的负载均衡地址。
etcd 还要满足多数派才能提交写入。3 成员 etcd 可容忍 1 个成员失效,因此控制节点数量与 etcd 成员布局必须一起规划,不能只复制 kube-apiserver 而忽略状态存储。
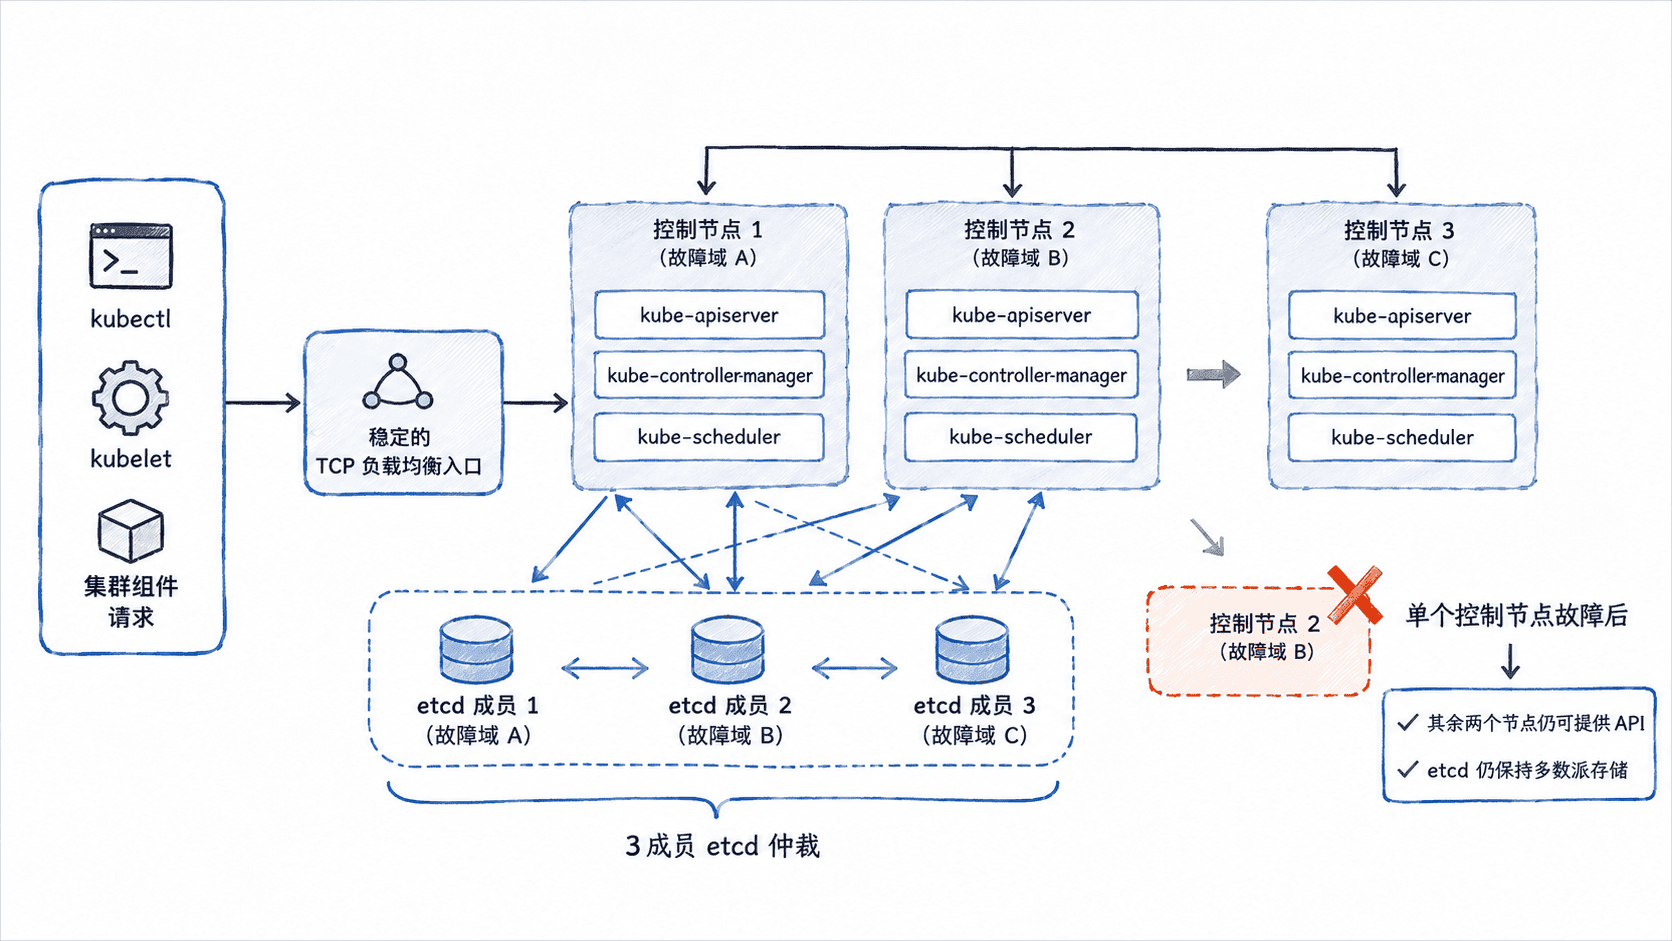
选择 etcd 拓扑
| 拓扑 | 特点 | 更适合 |
|---|---|---|
| stacked etcd | etcd 与控制组件同机,节点更少、部署简单;一台机器故障会同时损失一个控制节点和一个 etcd 成员 | 中小规模集群、基础设施希望简化 |
| external etcd | etcd 独立部署,控制平面与存储故障域可分离,但机器、证书和运维复杂度更高 | 对隔离性要求高、已有成熟 etcd 运维能力 |
无论选择哪种方式,etcd 成员通常保持奇数,并把成员分散到独立故障域。不要为了“更多副本”随意增加成员;高可用设计关注的是故障后仍能形成多数派,以及磁盘延迟、网络质量和备份恢复是否可控。
固定 API Server 入口
所有 kubeconfig、kubelet 和集群组件都应使用稳定入口,例如负载均衡 DNS,而不是某台控制节点 IP。使用 kubeadm 时,可通过 controlPlaneEndpoint 固定该入口。下面配置在替换版本、端口和网段占位值后可作为 kubeadm init --config 使用的 ClusterConfiguration。
apiVersion: kubeadm.k8s.io/v1beta4
kind: ClusterConfiguration
kubernetesVersion: <VERSION>
controlPlaneEndpoint: "api.k8s.example:<PORT>"
networking:
  podSubnet: "<CIDR>"
该配置的生效行为是:加入控制平面的节点共享同一稳定入口,客户端无需感知具体 API Server 实例。部署完成并让 kubeconfig 指向该入口后,可直接检查 API 就绪端点。
kubectl get --raw='/readyz'预期输出
ok若这里超时,先检查负载均衡监听端口、后端健康检查和到各控制节点的网络;若返回非 ok,再进入 API Server 自身日志及其依赖项排查。
验收而不是只数机器
部署完成后,先确认控制节点数量与状态。节点名、版本和运行时长属于动态值,实际输出会不同。
kubectl get nodes -l node-role.kubernetes.io/control-plane预期输出
NAME      STATUS   ROLES           AGE     VERSION
<NODE-1>  Ready    control-plane   <TIME>  <VERSION>
<NODE-2>  Ready    control-plane   <TIME>  <VERSION>
<NODE-3>  Ready    control-plane   <TIME>  <VERSION>
真正的高可用验收还应在维护窗口做单节点故障演练:隔离一个控制节点后,稳定 API 地址仍可访问,剩余 etcd 成员仍有多数派,集群对象可正常读写。只看到 3 台 Ready 节点,并不能证明负载均衡、证书、etcd 仲裁和故障域设计都正确。