
计算机视觉 / 系统课时
设置推理阈值
设置推理阈值
本课解决“检测框太多、漏检明显或同一目标出现多个框”的问题。你将学会分别调整置信度阈值与 NMS 交并比阈值,并通过同一张图片的对比结果选择更合适的推理参数。
学习目标
- 理解置信度阈值和 NMS IoU 阈值分别控制什么
- 根据误检、漏检和重复框现象选择调整方向
- 用 YOLOv5 Python 接口完成参数对比与结果验证
两个阈值分别控制什么
置信度阈值 conf 用于过滤低可信候选框。阈值升高后,保留下来的框通常更可靠,但弱目标、小目标和遮挡目标更容易被过滤;阈值降低后召回率可能提高,同时误检数量也可能增加。
交并比阈值 iou 用于非极大值抑制(NMS)。当两个同类别框重叠较多时,NMS 会保留得分更高的框。较低的 iou 会更积极地删除重叠框,较高的 iou 会允许更多重叠框同时保留。
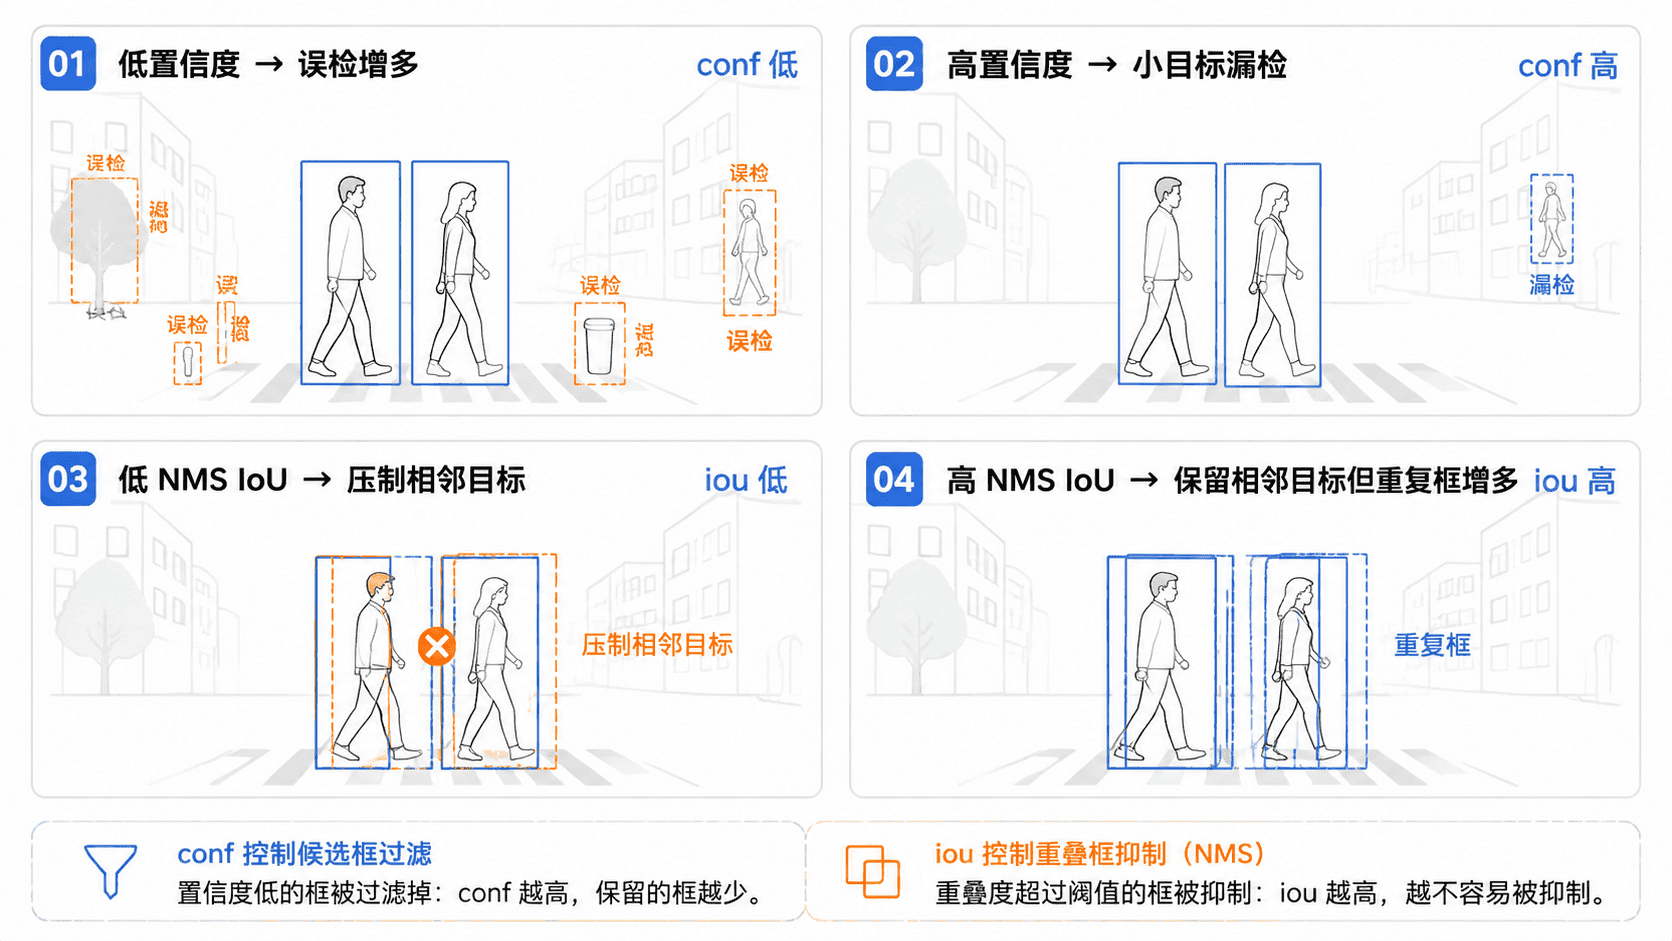
常用起点可以设为 conf=0.25、iou=0.45,但它们不是固定答案。最终数值应由业务场景、验证集和可接受的误报成本共同决定。
对比三组推理参数
下面的程序使用同一模型和同一图片运行三组参数,并把渲染结果保存到 runs/detect/threshold_compare。请先确认本地存在 YOLOv5 项目、训练权重和测试图片。
from pathlib import Path

import torch
from PIL import Image

YOLOV5_DIR = Path("yolov5")
WEIGHTS = Path("runs/train/exp/weights/best.pt")
IMAGE = Path("data/images/bus.jpg")
OUTPUT_DIR = Path("runs/detect/threshold_compare")

for path in (YOLOV5_DIR, WEIGHTS, IMAGE):
    if not path.exists():
        raise FileNotFoundError(f"路径不存在: {path}")

OUTPUT_DIR.mkdir(parents=True, exist_ok=True)

model = torch.hub.load(
    str(YOLOV5_DIR),
    "custom",
    path=str(WEIGHTS),
    source="local",
)

# 每次只改变少量参数,便于判断结果变化由哪个阈值引起。
profiles = {
    "recall_first": (0.25, 0.45),
    "balanced": (0.40, 0.45),
    "deduplicate": (0.40, 0.35),
}

for name, (conf_threshold, iou_threshold) in profiles.items():
    model.conf = conf_threshold
    model.iou = iou_threshold
    model.max_det = 100

    results = model(str(IMAGE))
    detections = results.pandas().xyxy[0]

    # render() 返回已经绘制检测框的图像数组。
    rendered = results.render()[0]
    Image.fromarray(rendered).save(OUTPUT_DIR / f"{name}.jpg")

    print(
        f"{name}: conf={conf_threshold:.2f}, "
        f"iou={iou_threshold:.2f}, detections={len(detections)}"
    )
预期输出如下,其中目标数量取决于权重和测试图片,实际值可能不同。
recall_first: conf=0.25, iou=0.45, detections=<N1>
balanced: conf=0.40, iou=0.45, detections=<N2>
deduplicate: conf=0.40, iou=0.35, detections=<N3>
程序还会生成以下文件,实际根目录以运行位置为准。
runs/detect/threshold_compare/recall_first.jpg
runs/detect/threshold_compare/balanced.jpg
runs/detect/threshold_compare/deduplicate.jpg
不要只比较检测框数量。应同时查看哪些框被删除、相邻目标是否被错误合并,以及低分目标是否属于真实目标。
按现象选择调整方向
| 现象 | 优先调整 | 建议方向 | 主要风险 |
|---|---|---|---|
| 背景误检较多 | conf |
适当升高 | 弱目标更容易漏检 |
| 小目标或遮挡目标漏检 | conf |
适当降低 | 误检可能增加 |
| 同一目标出现多个重叠框 | iou |
适当降低 | 相邻同类目标可能被压制 |
| 两个相邻目标只保留一个框 | iou |
适当升高 | 重复框可能增加 |
调参时应先固定 iou,逐步寻找合适的 conf;再固定 conf,微调 iou。一次同时大幅修改两个值,会让结果变化难以归因。
验证阈值是否合适
至少准备一组能代表真实业务的数据,分别包含正常场景、弱光、遮挡、小目标和密集目标。每组参数都使用同一批图片,并记录误检、漏检和重复框数量。
推理阈值只影响输出筛选,不会改变模型权重。若多个阈值组合都无法改善某类错误,问题可能来自训练数据、类别标注或模型能力,而不是阈值本身。
还要区分推理阶段的 model.iou 与评估指标中的 IoU。前者是 NMS 删除重叠框的阈值,后者用于判断预测框与真实框是否匹配,二者含义不同。
本课总结
conf主要平衡误检与漏检,iou主要控制重叠框的保留程度- 降低 NMS IoU 会更积极地删除重复框,但可能压制相邻目标
- 阈值应在固定验证集上逐项调整,并结合可视化结果判断
下一课预告
下一课将读取 YOLOv5 的结构化检测结果,把类别、坐标、置信度和目标数量转换成 Python 可继续处理的数据。