
计算机视觉 / 系统课时
YOLO 系列发展脉络
YOLO 系列发展脉络
本课用一条清晰的演进路线解释 YOLO 为什么能成为单阶段目标检测的代表,并重点梳理从 YOLOv1 到 YOLOv5 在网络结构、训练策略、速度与精度之间的关键变化。学完后,你能看懂各代模型解决了什么问题,也能理解 YOLOv5 所处的位置。
学习目标
- 理解单阶段检测器与两阶段检测器的核心差异
- 说清 YOLOv1 到 YOLOv5 的主要改进方向
- 根据速度、精度和部署成本理解模型演进逻辑
为什么 YOLO 能做到实时检测
传统两阶段检测器通常先生成候选区域,再对候选区域分类和回归边界框。YOLO 将目标检测统一为一次前向计算:模型直接从整张图像预测目标位置、类别和置信度,因此省去了独立的候选区域阶段。
这种设计让推理链路更短,也更适合 GPU、边缘设备和实时视频流。但早期 YOLO 为速度付出的代价,是小目标定位不够精细、密集目标容易漏检。后续各代模型的演进,本质上都在弥补这些精度短板,同时尽量保留高速优势。
从 YOLOv1 到 YOLOv5
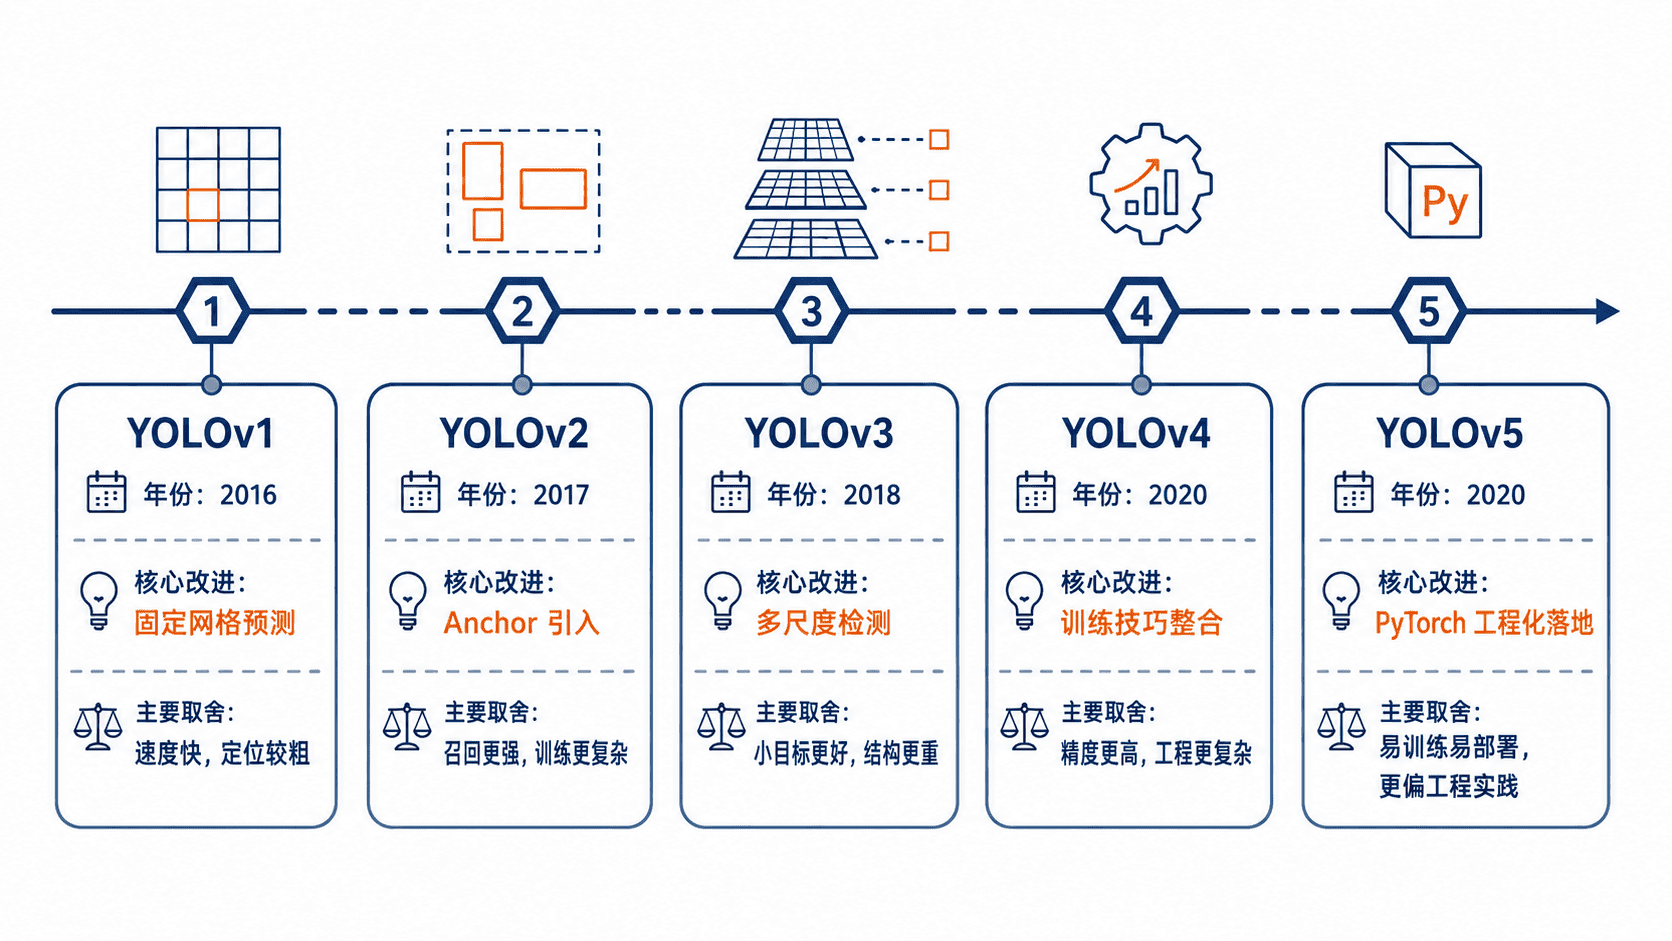
YOLOv1 将检测任务改写为端到端回归问题,直接预测边界框和类别概率。它速度很快,但每个网格负责的目标数量有限,对小目标和相邻目标处理较弱。
YOLOv2 引入 Anchor、Batch Normalization 和更高分辨率训练,并通过聚类得到更匹配数据分布的先验框。它提升了召回率,也让模型能在不同尺寸之间进行权衡。
YOLOv3 使用更深的 Darknet-53,并在三个尺度上预测目标。浅层特征保留更多细节,深层特征包含更强语义,多尺度输出显著改善了小目标检测。
YOLOv4 将大量已验证的训练技巧和结构模块组合到一个高性能方案中,例如 CSP 结构、特征金字塔和更丰富的数据增强。它证明了不依赖极端硬件,也能获得较好的速度与精度。
YOLOv5 延续单阶段检测思路,采用 PyTorch 实现,并把数据加载、自动 Anchor、混合精度、模型导出和多规格模型整合进统一工程。它的突出价值不仅是检测效果,还包括训练、部署和二次开发的便利性。
速度与精度如何共同演进
YOLO 的演进并不是单纯让网络越来越大,而是在三个方向同时优化:更有效的特征提取、更充分的多尺度融合,以及更稳定的训练策略。随着这些能力增强,模型可以在保持较高帧率的同时,提高对小目标、遮挡目标和复杂背景的识别能力。
需要注意,YOLOv4、YOLOv5 并不是由同一个官方团队按顺序发布的统一产品线。YOLO 逐渐成为一类检测模型的命名方式,因此比较不同版本时,应同时关注作者、代码仓库、数据集、输入尺寸和测试硬件,不能只看版本号。
该如何选择版本
学习目标检测原理时,YOLOv1 到 YOLOv3 最适合观察核心机制如何形成;追求成熟训练流程和部署工具时,YOLOv5 更容易快速落地。真正选型时,不应默认版本越新就一定更合适,而要根据延迟、显存、模型大小、精度和部署环境综合判断。
对于本课程,YOLOv5 是一个合适的实践入口:它保留了 YOLO 的典型结构,又提供完整的训练与导出工具,便于从数据集制作一路学习到部署验证。
本课总结
- YOLO 通过单次前向计算完成定位与分类,核心优势是推理链路短、速度快
- 从 v1 到 v5 的主要演进方向是多尺度特征、训练稳定性和工程化能力
- 比较不同 YOLO 版本时,应结合实现来源、测试条件和部署成本判断
下一课预告
下一课将对比 YOLOv5n、YOLOv5s、YOLOv5m、YOLOv5l 和 YOLOv5x,理解不同模型规格在参数量、计算量和适用设备上的差异。