
自动控制 / 系统课时
在工作点附近线性化非线性对象
在工作点附近线性化非线性对象
同一水箱在低液位和高液位时,排水流量对液位变化的敏感程度不同,固定增益模型不能覆盖所有状态。下面从流量守恒求出平衡工作点,用一阶泰勒展开建立小扰动模型,再比较两种进水阶跃下的预测误差,判断何时需要重新线性化。
学习目标
- 从非线性动态方程求解满足状态不变的工作点。
- 用偏导数推得以偏差量表示的线性状态方程。
- 通过数值对比识别小扰动近似的有效范围。
从水箱守恒方程求平衡点
设直立水箱截面积 ,进水体积流量 ,液位 ,重力出流 ,其中 。水量守恒给出:
取进水 。平衡的判据是 ;据此 ,得到 。此时入流与出流都为 ,液位不再变化。
将非线性项换成工作点处的斜率
令 ,定义偏差 、。在 处保留一阶泰勒项,且平衡点满足 :
两项偏导为 与 。代入工作点后,采用上述 SI 单位的数值形式:
其中 表示液位升高会增加出流、推动液位回落;输入系数 。该一阶模型的时间常数 ,稳态增量关系为 (代入 SI 数值)。这不是原始液位 的方程,计算后仍须加回 。
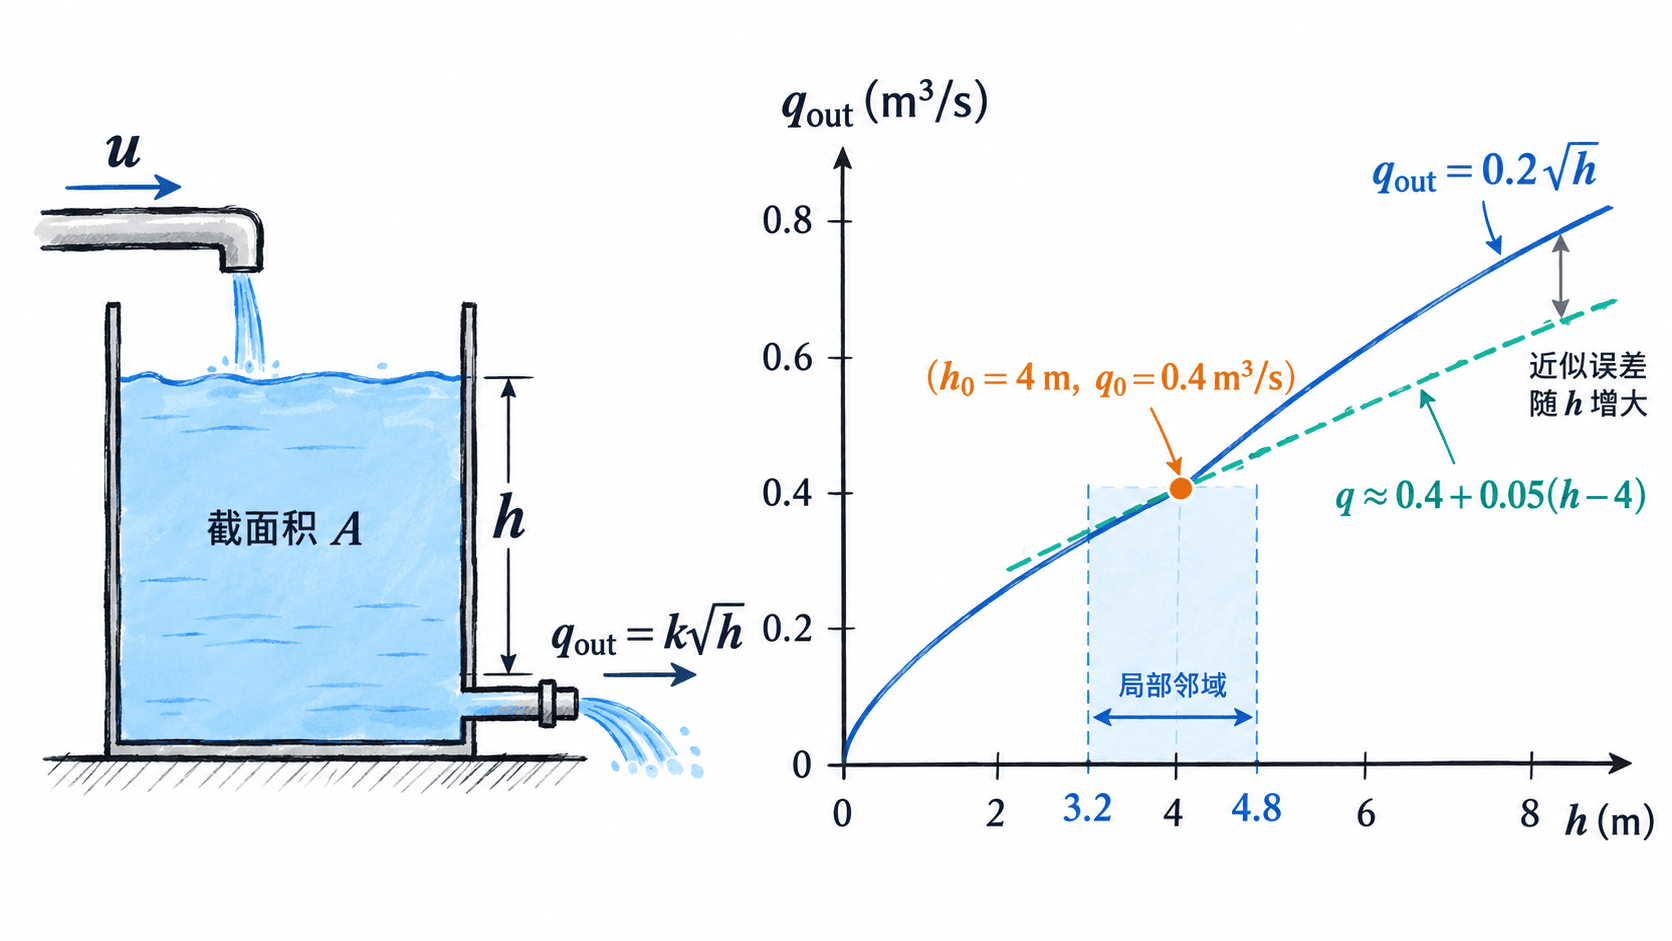
图中的切线只在工作点附近贴近真实排水曲线。它给出局部增量关系,不能把切线当作所有液位下的真实出流规律。
用两个进水阶跃检验近似
保持初始液位 ,从 起将进水增大 或 。线性模型在时刻 的预测为 ;非线性模型用步长 进行前向欧拉积分。以下 Python 3 程序分别比较第 20 秒的液位和最终平衡液位:
import math

A, k = 1.0, 0.2
h0, u0 = 4.0, 0.4
a = -k / (2 * A * math.sqrt(h0))
b = 1.0 / A
print(f"工作点: h0={h0:.2f} m, u0={u0:.2f} m^3/s")
print(f"系数: a={a:.3f} 1/s, b={b:.1f} 1/m^2, tau={-1/a:.1f} s")

for du in (0.04, 0.20):
    u = u0 + du
    h = h0
    dt = 0.01
    # 在固定阶跃输入下积分原非线性模型
    for _ in range(int(20 / dt)):
        h += dt * (u - k * math.sqrt(h)) / A
    # 比较线性瞬态预测及两个模型的稳态值
    h_lin_20 = h0 - b / a * du * (1 - math.exp(a * 20))
    h_exact_ss = (u / k) ** 2
    h_lin_ss = h0 - b / a * du
    error = abs(h_lin_ss - h_exact_ss) / abs(h_exact_ss - h0) * 100
    print(f"du={du:.2f}: t20线性={h_lin_20:.3f}m, 非线性={h:.3f}m; "
          f"稳态线性={h_lin_ss:.2f}m, 非线性={h_exact_ss:.2f}m, 增量误差={error:.1f}%")
预期输出:
工作点: h0=4.00 m, u0=0.40 m^3/s
系数: a=-0.050 1/s, b=1.0 1/m^2, tau=20.0 s
du=0.04: t20线性=4.506m, 非线性=4.511m; 稳态线性=4.80m, 非线性=4.84m, 增量误差=4.8%
du=0.20: t20线性=6.528m, 非线性=6.638m; 稳态线性=8.00m, 非线性=9.00m, 增量误差=20.0%
这里的增量误差以非线性模型的实际稳态液位增量为分母。小阶跃的误差为 4.8%,大阶跃达到 20.0%;这是指定工况和指标下的结果,不代表固定的通用线性化范围。数值积分的瞬态比较也只展示第 20 秒,并未验证整个响应区间。
工作点变化时怎样处理
若持续进水变为 ,新的平衡液位是 。此时 ,时间常数约为 ,不能沿用旧工作点的 系数。
实际应用可先规定验收指标,例如稳态液位增量的相对预测误差不超过 5%;再在最大正负扰动下对照非线性模型或实测数据,并检查上升过程。按这一示例的稳态指标, 通过, 不通过。若运行跨越多个常用流量区间,可在各区间的平衡点分别线性化,采用分段模型或增益调度。