
自动控制 / 系统课时
用Python模拟第一个负反馈回路
用Python模拟第一个负反馈回路
用一个一阶控制对象和比例控制器搭建单位负反馈回路。你将运行 Python 程序,对同一个单位阶跃输入绘制开环与闭环曲线,并用直流增益、稳态误差和极点检查反馈连接是否正确。
学习目标
- 区分参考量、误差、控制量、输出及反馈信号。
- 用 NumPy、Matplotlib 和
python-control建模、连接并绘制阶跃响应。 - 根据数值结果判断反馈符号、响应速度与跟踪误差。
安装并检查依赖
准备 Python 3.10 或更高版本。在终端执行以下命令;control 是 python-control 的安装包名,导入时使用 import control。
# 安装数值计算、绘图和控制系统建模依赖
python -m pip install "control==0.10.2" numpy matplotlib
预期结果:安装命令正常退出,没有 ERROR;运行 python -m pip show control 可看到版本为 0.10.2。本例只使用传递函数与阶跃响应,不要求额外安装 Slycot。若编辑器提示 No module named 'control',检查运行脚本的 Python 与安装依赖时是否为同一个解释器。
看清信号与负反馈连接
令被控对象为 ,比例控制器为 ,反馈通道为 。参考量 进入比较点,与测得的输出 相减,得到误差 ;控制器产生 ,再驱动对象。这里没有额外传感器动态。
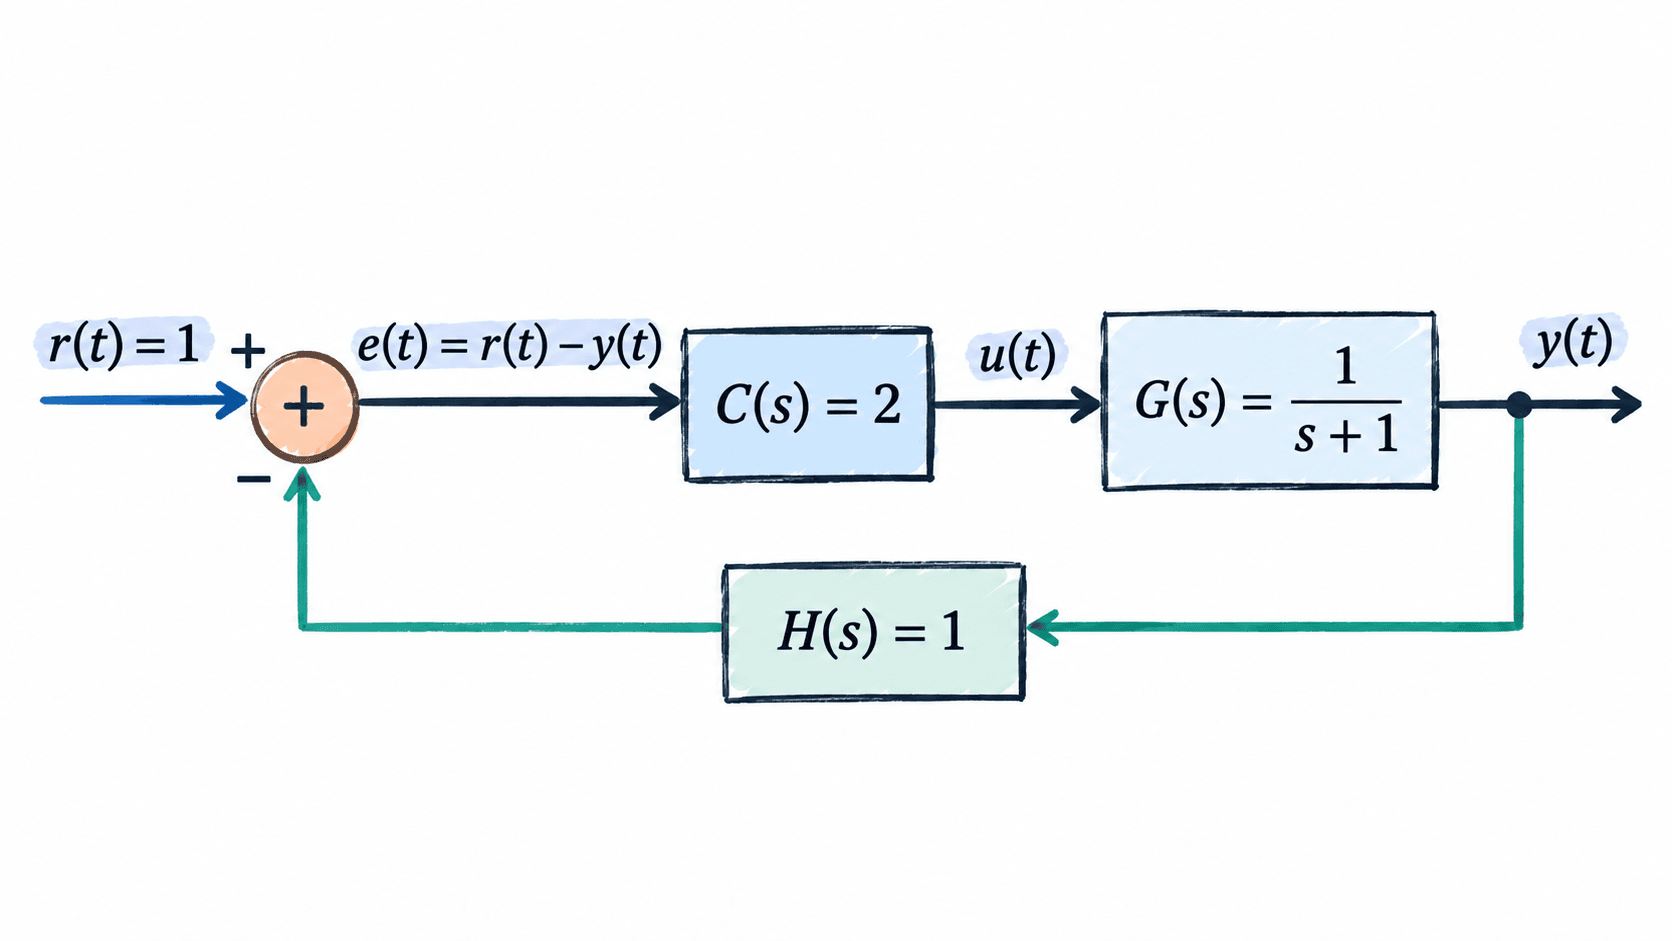
断开反馈时,前向通道是 。接通单位负反馈后,从参考量到输出的传递函数为 。注意比较的是同一个参考输入下两种连接方式的输出,而非两种不同的对象。
运行开环与闭环阶跃仿真
将下列完整程序保存为 feedback_demo.py,再执行 python feedback_demo.py。ct.tf 创建传递函数;ct.feedback(open_loop, 1, sign=-1) 指定单位负反馈;ct.step_response 计算零初始状态下的单位阶跃响应。时间范围统一为 0~8 秒,避免横轴不同造成误判。
import numpy as np
import matplotlib.pyplot as plt
import control as ct

plant = ct.tf([1], [1, 1])  # G(s) = 1/(s+1)
gain = 2.0                  # 比例控制器 C(s) = 2
open_loop = gain * plant
closed_loop = ct.feedback(open_loop, 1, sign=-1)

t = np.linspace(0, 8, 401)
_, y_open = ct.step_response(open_loop, T=t)
_, y_closed = ct.step_response(closed_loop, T=t)

print(f"Open-loop DC gain: {float(ct.dcgain(open_loop)):.3f}")
print(f"Closed-loop DC gain: {float(ct.dcgain(closed_loop)):.3f}")
print(f"Closed-loop step error: {1 - float(ct.dcgain(closed_loop)):.3f}")
print(f"Closed-loop pole: {ct.poles(closed_loop)[0].real:.3f}")

# 叠加相同单位阶跃下的两条输出曲线与目标线
plt.plot(t, y_open, label="Open loop")
plt.plot(t, y_closed, label="Closed loop")
plt.axhline(1, color="gray", linestyle="--", label="Target = 1")
plt.xlabel("Time (s)")
plt.ylabel("Output")
plt.title("Unit step response")
plt.grid(True)
plt.legend()
plt.savefig("feedback_step.png", dpi=160, bbox_inches="tight")
plt.show()
预期输出:
Open-loop DC gain: 2.000
Closed-loop DC gain: 0.667
Closed-loop step error: 0.333
Closed-loop pole: -3.000
同时会在当前工作目录生成 feedback_step.png。图中开环曲线逐渐接近 2,闭环曲线更快地接近约 0.667,灰色虚线表示目标值 1;两条曲线均不振荡。若无图形界面,可直接打开生成的 PNG 检查。
用数值验证曲线含义
单位阶跃下,稳定系统的最终输出等于其直流增益。因此开环最终值为 2,闭环最终值为 ,闭环稳态误差为 。负反馈并不保证零稳态误差:本例只有比例控制器,没有积分作用,输出仍低于目标值。
开环极点为 ,时间常数为 1 秒;闭环极点为 ,时间常数约 0.333 秒。两条响应的最终值不同,所以不能只看哪条曲线更早经过某个固定纵坐标,应比较各自达到最终变化量约 63.2% 所需的时间。
排查反馈方向与增益错误
如果得到的闭环最终值不是约 0.667,首先确认传入 ct.feedback 的是 gain * plant,而不是仅有 plant。后者会遗漏控制器,错误地得到稳态值 0.5。
如果误将 sign 写成 +1,就变成正反馈,闭环传递函数为 ,极点在 ,阶跃响应发散;这个参数不能靠观察初始上升方向来判断,必须核对比较节点的负号及极点位置。
可以把 gain 从 2.0 改为 9.0 后重跑。理论上闭环最终值变为 、极点变为 ,但仍有 0.1 的稳态误差。上述结论只针对无延迟、无饱和的一阶线性模型;真实设备增大增益之前还要检查执行器限制与未建模动态。