
自动控制 / 系统课时
从质量弹簧阻尼系统列出运动方程
从质量弹簧阻尼系统列出运动方程
把一个受外力推动的滑块抽象为质量、弹簧和阻尼器,就能从受力分析得到描述外力与位移关系的二阶微分方程。通过一个带具体参数的算例,你将学会确定各项的正负号,理解质量、刚度和阻尼系数的物理意义,并检查模型是否合理。
学习目标
- 建立质量弹簧阻尼系统的受力图,正确选择位移正方向并标注各项作用力。
- 根据牛顿第二定律推导 ,解释各参数及其单位。
- 通过初始加速度、瞬时受力和平衡位移三个检查点验证运动方程。
建立物理模型与坐标
考虑一个质量为 的滑块,放在水平、无摩擦的导轨上。滑块通过一根线性弹簧和一个黏性阻尼器连接到左侧固定墙面,弹簧与阻尼器并联。外部施加水平力 ,使滑块沿导轨运动。
建模时先统一坐标和假设:
- 取水平向右为正方向,滑块位移记为 ,单位为米(m)。
- 取弹簧处于自然长度时的滑块位置为 ;忽略滑块与导轨之间的摩擦。
- 弹簧满足胡克定律,刚度 为常数;阻尼器满足线性黏性阻尼模型,系数 为常数。
- 滑块视为刚体,质量 不随时间变化;弹簧和阻尼器的质量忽略不计。
- 外力 是系统输入,滑块位移 是需要预测的输出。
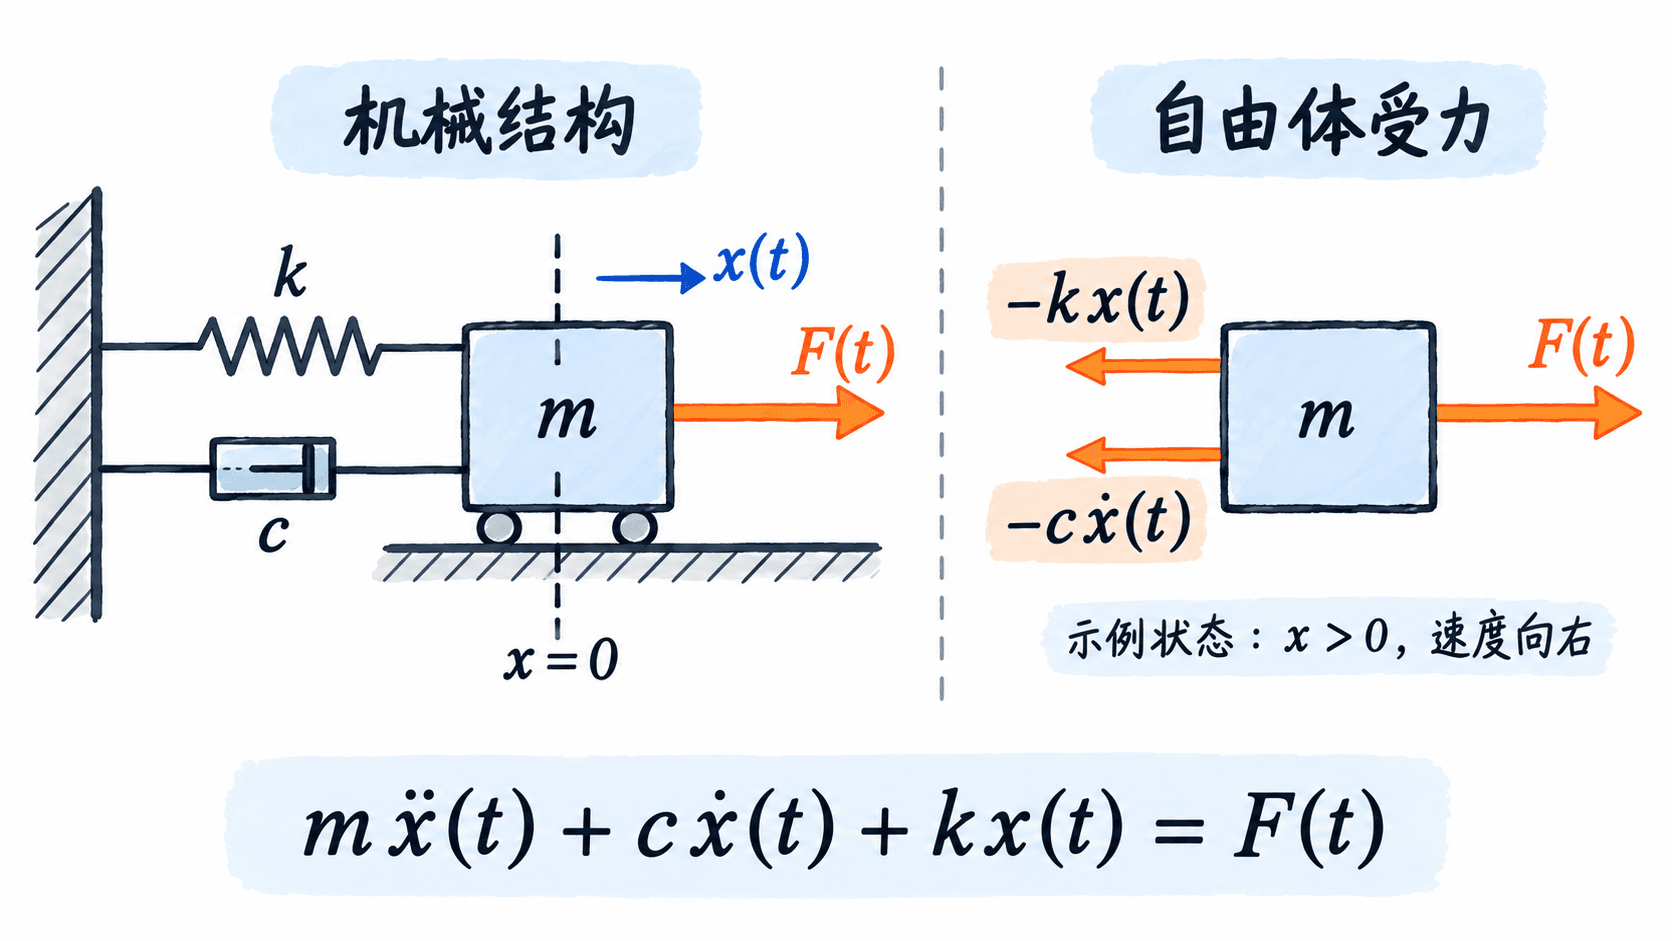
图中的自由体受力方向对应 且 的瞬间。如果滑块向左运动,阻尼力将改为向右;如果弹簧被压缩到 ,弹簧力也会改为向右。因此,应先写出带符号的力学关系,而不是始终把某个力固定画向左侧。
从受力分析推导运动方程
滑块在水平方向受到三个力:外部施加力、弹簧恢复力和阻尼力。分别写出表达式,可以避免推导时遗漏负号。
| 作用力 | 沿正方向的表达式 | 物理意义 |
|---|---|---|
| 外部施加力 | 驱动滑块运动,向右为正 | |
| 弹簧恢复力 | 阻碍滑块偏离自然长度位置 | |
| 黏性阻尼力 | 阻碍滑块相对固定端运动 |
弹簧力由位移决定。滑块向右移动时,弹簧被拉长,产生向左的恢复力;滑块向左移动时,弹簧被压缩,恢复力向右。负号正是这一恢复作用的数学表达。
阻尼力由速度决定,而不是由位移决定。当 时,阻尼力为负;当 时,阻尼力为正;当滑块瞬时静止时,理想黏性阻尼力为零。
根据牛顿第二定律,沿所选正方向的合力等于质量乘加速度:
将包含位移、速度和加速度的项移到等式左侧,得到标准形式:
这是一个常系数线性二阶微分方程。其中 表示速度, 表示加速度。之所以称为二阶,是因为方程中出现了位移对时间的二阶导数。
三个模型参数的物理意义如下:
| 参数 | 单位 | 控制的物理作用 |
|---|---|---|
| 质量 | kg | 决定同样合力下加速度的大小 |
| 刚度 | N/m | 决定单位位移产生的弹簧恢复力 |
| 阻尼系数 | N·s/m | 决定单位速度产生的阻尼力 |
例如,其他条件不变时,将质量从 增大到 ,在同样合力下加速度减半;将刚度从 增大到 ,同样位移产生的恢复力加倍。
用具体参数验证方程
假设某个水平滑块系统具有以下参数:
| 物理量 | 数值 |
|---|---|
| 质量 | |
| 弹簧刚度 | |
| 阻尼系数 | |
| 外部推力 | 时为 |
| 初始位移 | |
| 初始速度 |
代入运动方程,得到:
检查刚开始运动时的加速度
在施力后的初始瞬间 ,滑块仍位于参考位置,速度为零,因此弹簧力与阻尼力均为零。全部外力用于产生加速度:
这个结果与牛顿第二定律一致。如果得到 ,就需要检查外力正方向和方程中的符号。
检查某一瞬间的受力
假设观察到某一瞬间,滑块位于 ,并以 向右运动。
此时弹簧恢复力大小为 ,阻尼力大小为 ,两者都向左。滑块所受水平合力为 ,因此:
这说明滑块虽然仍向右运动,但加速度已经小于初始值。这里的位移和速度是用于代入检查的假设状态,并不指定它在实际响应中出现的时刻。
检查最终静止时的位置
由于 、、,该线性系统在恒定外力下会趋向稳定平衡。最终静止时,速度与加速度均为零,因此有:
代入参数得到:
也就是说,恒定 推力最终由弹簧的 恢复力平衡。阻尼器只在存在相对速度时提供阻尼力,因此不会改变这个理想模型的静态平衡位移。
检查量纲与模型适用范围
建立动力学方程后,先检查每一项是否具有相同的物理单位。这里三项分别为惯性力、阻尼力和弹簧力:
它们都等于牛顿,与等式右侧的外力单位一致。如果误把刚度单位写成 N·s/m,或者把阻尼项写成 ,就会出现量纲不一致的问题。
还应区分运动方程与完整的运动预测。方程描述任意时刻各物理量之间的约束,但要确定唯一的位移曲线,还必须给出两个初始条件: 和 。仅知道质量、刚度、阻尼和外力,并不足以计算唯一响应。
实际建模时,先固定参考位置和正方向,再分别列出外力、恢复力和阻尼力,最后应用牛顿第二定律。得到方程后,用初始加速度、静态平衡和量纲一致性进行交叉检查,通常可以发现最常见的漏项与符号错误。