
自动控制 / 系统课时
设定值突变时如何减小控制冲击
设定值突变时如何减小控制冲击
当温度、转速或位置的目标值突然变化时,PID 可能在对象尚未响应前就给出很大的控制指令。这里用同一组 PID 参数计算冲击来源,分别采用测量值微分和设定值加权,最后给出可复现的对比结果与现场验收方法。
学习目标
- 区分比例跳变和设定值微分冲击的来源。
- 写出测量值微分、比例设定值加权后的控制律。
- 用离散算例比较控制指令,并判断实际整定的取舍。
比例与微分为什么会突然发力
设参考值为 、测量值为 、误差为 。普通并联 PID 的控制量为:
假设设定值在一个采样周期内由 0 跳到 1,而对象输出暂时保持 。取 、、,采样周期 。第一次计算时,比例项从 0 跳到 2;误差差分产生的微分项为 ;若用矩形积分,积分项新增 0.005,总指令达到 22.005。
微分项的 20 是离散差分的结果,不是执行器一定能实现的输出。采样周期越短,未滤波的设定值微分尖峰越高;如果执行器有限幅或限速,指令可能立即碰到边界。
微分只看测量值的变化
将微分输入从误差 改成测量值 ,并取负号:
设定值跳变的一瞬间若 尚未改变,微分项就是 0;随后对象真的开始变化时,微分仍能抑制快速运动。这样消除了设定值造成的微分冲击,但测量噪声仍会被微分放大。
实际控制器应采用带低通滤波的测量值微分,例如 。本例 ,可先取滤波系数 ,即 ,再依据噪声和响应实测调整。
比例设定值加权让跳变更小
把比例项改为 ,其中 ;积分项仍用真实误差 ,微分只作用于测量值。于是两自由度 PID 的一种常用形式为:
在上面的阶跃条件下,取 ,比例跳变量由 2 降到 ;加上本周期新增积分 0.005,得到 0.605。 保留完整比例响应, 可以消除设定值直接造成的比例跳变,但一般会让设定值跟踪更慢。积分项没有加权,因此在闭环稳定且执行器未长期饱和时,仍可消除恒定设定值的稳态误差。
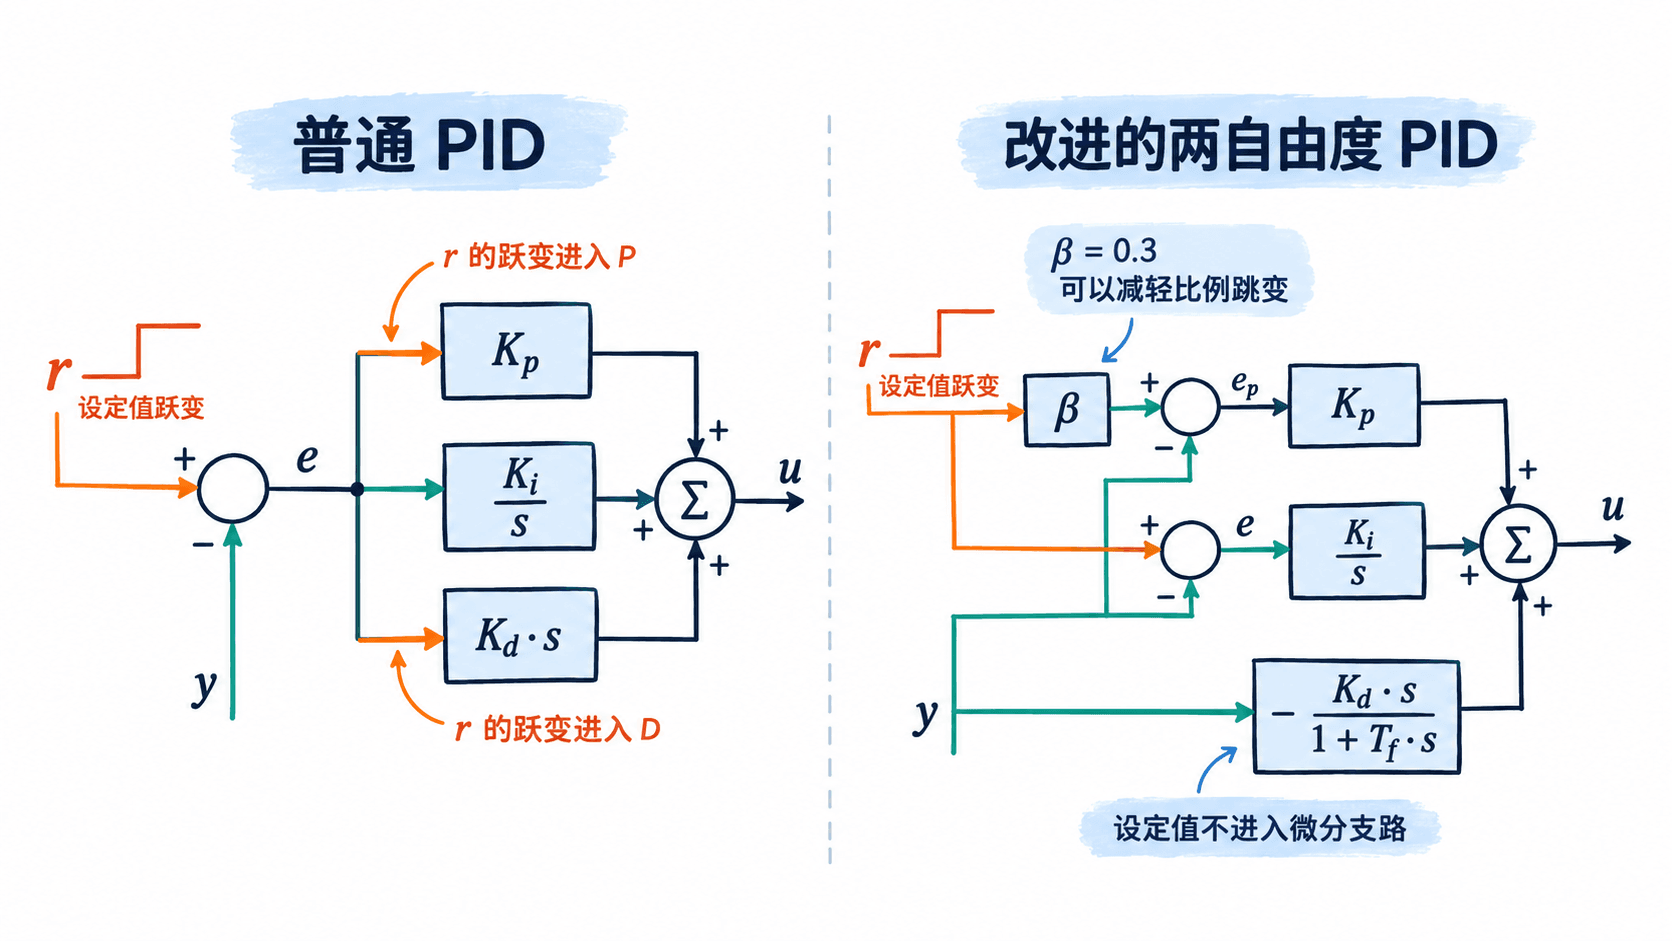
用一个采样周期验证三种控制指令
下面的 Python 3 程序固定参数、积分初值和测量值,仅改变微分输入与比例权重。为了突出跳变来源,这里用未滤波差分计算首个采样点;实际部署时应使用上一节的微分滤波。
ts, kp, ki, kd = 0.01, 2.0, 0.5, 0.2
r_prev, r_now = 0.0, 1.0
y_prev = y_now = 0.0
e_prev = r_prev - y_prev
e_now = r_now - y_now

# 三种方案共用相同的积分状态与采样时刻
i_term = ki * e_now * ts

def control(beta, derivative_on_y):
    p_term = kp * (beta * r_now - y_now)
    if derivative_on_y:
        d_term = -kd * (y_now - y_prev) / ts
    else:
        d_term = kd * (e_now - e_prev) / ts
    return p_term + i_term + d_term

for name, beta, on_y in [
    ("普通 PID", 1.0, False),
    ("只改测量微分", 1.0, True),
    ("测量微分 + 加权", 0.3, True),
]:
    print(f"{name}: u={control(beta, on_y):.3f}")
预期输出:
普通 PID: u=22.005
只改测量微分: u=2.005
测量微分 + 加权: u=0.605三个结果都是设定值刚跳变、对象尚未运动时的计算指令,不能据此断言最终上升时间或超调量。真实闭环还受到对象惯性、微分滤波、限幅和采样延迟影响。
在设备上怎样整定与验收
- 保持 不变,先改成测量值微分;用记录数据确认目标跳变时微分支路没有尖峰。
- 从 开始,逐次比较 0.5、0.8 和 1.0,记录设定值阶跃前后控制指令的变化量、输出最大超调及到达目标 90% 的时间。
- 如果执行器规定单次指令变化量不得超过 1.0 个归一化单位,上例只有 0.605 通过首个采样点的门槛;仍须检查后续时刻是否超限。
- 若加权后跟踪太慢,可提高 ,或给设定值增加限斜率。例如目标从 0 到 1、最大变化速率为 0.5 单位/秒,斜坡至少持续 2 秒;不能靠调小 替代执行器限幅、限速和积分抗饱和。
验收时同时看控制量 与实际输出 :控制指令不再突刺、执行器不长时间饱和、稳态误差可接受,才算真正减小了冲击而非仅把响应拖慢。