
自动控制 / 系统课时

拉普拉斯变换如何处理动态方程

拉普拉斯变换如何处理动态方程

面对包含输出及其导数的动态方程,可以通过拉普拉斯变换把微分运算转换为代数运算,再求出系统响应。本篇以一阶控制系统为例,推导导数变换规则、传递函数和阶跃响应,并比较零初始条件与非零初始状态的不同结果。

学习目标

  • 掌握一阶、二阶导数的单边拉普拉斯变换规则,理解初值项的来源。
  • 将一阶动态方程转换为代数方程,求出传递函数与阶跃响应。
  • 区分零初始响应和非零初始响应,并通过数值与回代验证结果。

导数为什么会变成代数项

动态系统经常使用微分方程描述。例如,一阶系统的输出变化速度由当前输入和输出共同决定。直接求解微分方程需要处理导数,而拉普拉斯变换可以把求导运算改写成关于复频率变量 ss 的代数运算。

对从 t=0t=0 开始观察的系统,使用单边拉普拉斯变换。记输出 y(t)y(t) 的变换为 Y(s)Y(s):

Y(s)=∫0−∞y(t)e−st dtY(s)=\int_{0^-}^{\infty}y(t)e^{-st}\,dt

积分需要在相应的收敛区域内成立。这里的 ss 是复频率变量,不是时间单位秒。对导数进行分部积分,可以得到:

L[y˙(t)]=sY(s)−y(0−)\mathcal{L}[\dot y(t)]=sY(s)-y(0^-)

其中 y(0−)y(0^-) 表示观察起点之前一瞬间的初始值。出现减法项,是因为分部积分会产生积分下边界的取值,而不是因为求导本身变成了减法。

对二阶导数继续应用同一规则:

L[y¨(t)]=s2Y(s)−sy(0−)−y˙(0−)\mathcal{L}[\ddot y(t)]=s^2Y(s)-sy(0^-)-\dot y(0^-)

因此,一阶方程通常需要一个初始状态,二阶方程通常需要两个,例如机械系统的初始位移和初始速度。

以 y(0−)=2y(0^-)=2 为例:

L[2y˙+y]=(2s+1)Y(s)−4\mathcal{L}[2\dot y+y]=(2s+1)Y(s)-4

只有初始值为零时,才能把上式直接简化为 (2s+1)Y(s)(2s+1)Y(s)。把导数无条件替换为 sY(s)sY(s),是拉普拉斯变换中常见的错误。

零初始条件下求传递函数

考虑一个时间单位为秒、静态增益为 33、时间常数为 22 秒的一阶系统:

2y˙(t)+y(t)=3u(t)2\dot y(t)+y(t)=3u(t)

其中 u(t)u(t) 是输入,y(t)y(t) 是输出。首先设 y(0−)=0y(0^-)=0,对等式两边进行单边拉普拉斯变换,记输入的变换为 U(s)U(s):

2[sY(s)−0]+Y(s)=3U(s)2[sY(s)-0]+Y(s)=3U(s)

合并同类项:

(2s+1)Y(s)=3U(s)(2s+1)Y(s)=3U(s)

于是得到零初始条件下的传递函数:

G(s)=Y(s)U(s)=32s+1G(s)=\frac{Y(s)}{U(s)}=\frac{3}{2s+1}

传递函数定义为零初始条件下输出变换与输入变换之比。 分母 2s+12s+1 保留了系统的动态特性,其极点为 s=−0.5s=-0.5,对应时间常数 22 秒。

接着施加单位阶跃输入,即 t≥0t\geq0 时 u(t)=1u(t)=1。其拉普拉斯变换为 U(s)=1/sU(s)=1/s,因此:

Y(s)=G(s)U(s)=3s(2s+1)Y(s)=G(s)U(s)=\frac{3}{s(2s+1)}

利用部分分式展开:

Y(s)=3s−3s+12Y(s)=\frac{3}{s}-\frac{3}{s+\frac12}

根据 1/s1/s 对应常数 11、1/(s+a)1/(s+a) 对应 e−ate^{-at},进行逆拉普拉斯变换:

y(t)=3(1−e−t/2),t≥0y(t)=3(1-e^{-t/2}),\quad t\geq0

这条响应从 00 开始,随后逐渐接近稳态值 33。系统的动态过程并没有被代数变换消除,而是由分母的极点保存,并在逆变换后表现为指数变化。

非零初始状态必须保留额外项

现在保持同一个系统和同一个单位阶跃输入,但把初始输出改为 y(0−)=2y(0^-)=2。代入导数变换公式:

2[sY(s)−y(0−)]+Y(s)=3U(s)2[sY(s)-y(0^-)]+Y(s)=3U(s)

整理得到:

Y(s)=32s+1U(s)+2y(0−)2s+1Y(s)=\frac{3}{2s+1}U(s)+\frac{2y(0^-)}{2s+1}

右侧第一项由外部输入引起,第二项由初始状态引起。两者经过同一系统动力学,但来源不同。

代入 U(s)=1/sU(s)=1/s 和 y(0−)=2y(0^-)=2:

Y(s)=3s(2s+1)+42s+1Y(s)=\frac{3}{s(2s+1)}+\frac{4}{2s+1}

逆变换得到:

y(t)=3(1−e−t/2)+2e−t/2=3−e−t/2y(t)=3(1-e^{-t/2})+2e^{-t/2}=3-e^{-t/2}

第一部分是零初始条件下的输入响应,第二部分是由初始状态产生的自由响应。对于这个稳定系统,初始状态的影响会随着时间指数衰减。
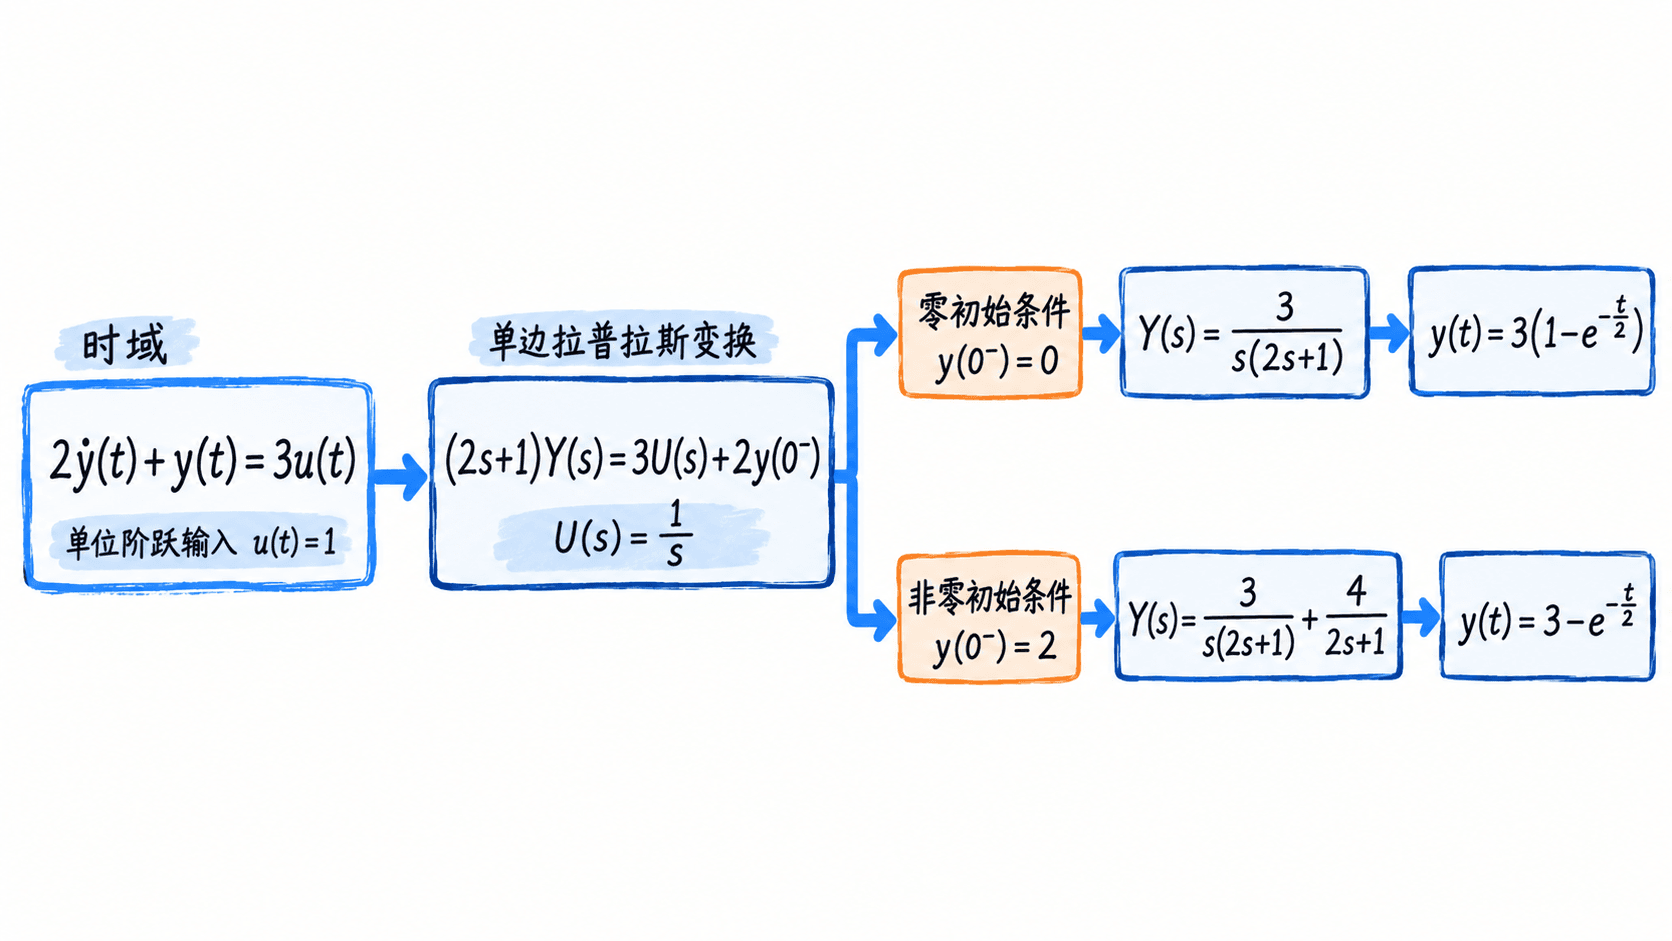
单边拉普拉斯变换中零初始与非零初始条件的计算分支

需要特别区分:系统的零初始传递函数仍然是 G(s)=3/(2s+1)G(s)=3/(2s+1),并不会因为初始状态改变而改变;但是非零初始状态下,完整输出是输入响应与初始状态响应之和,不能直接使用 Y(s)=G(s)U(s)Y(s)=G(s)U(s) 表示全部输出。

用初值和回代验证结果

计算几个时刻的响应,可以快速检查逆变换是否合理。下表中时间单位均为秒,结果保留三位小数。

初始状态 t=0t=0 t=2t=2 t→∞t\to\infty
y(0−)=0y(0^-)=0 0 1.896 3
y(0−)=2y(0^-)=2 2 2.632 3

两条响应的稳态值相同,但起点不同。在 t=2t=2 时,时间正好经过一个时间常数,初始状态造成的输出差异由 22 缩小到约 0.7360.736。

还可以把两种情况统一写成一个表达式:

y(t)=3+[y(0−)−3]e−t/2y(t)=3+[y(0^-)-3]e^{-t/2}

对时间求导:

y˙(t)=−y(0−)−32e−t/2\dot y(t)=-\frac{y(0^-)-3}{2}e^{-t/2}

代回原方程,得到:

2y˙(t)+y(t)=32\dot y(t)+y(t)=3

这与单位阶跃输入下的右端 3u(t)=33u(t)=3 一致。同时,在 t=0+t=0^+ 时输出等于给定初值,在 t→∞t\to\infty 时输出趋于 33,说明微分方程、初始条件和最终结果能够相互验证。

实际建模时,先写出微分方程和全部初始状态,再进行单边拉普拉斯变换。如果目标是系统传递函数,就令初始条件为零;如果目标是系统在真实初始状态下的完整响应,则必须保留初值项,并在逆变换后检查初始值与稳态值。

按自己的节奏,确认真正理解。

目录与阅读设置

阅读设置

17

记录一个想法

拉普拉斯变换如何处理动态方程

0 / 10000 · 笔记保存到账号。未提交的修改会在关闭、离开或刷新后丢失。

登录哪都通