
自动控制 / 系统课时
可控性如何限制状态反馈设计
可控性如何限制状态反馈设计
状态反馈能改变哪些极点,取决于输入能否影响相应的状态模态。本篇用一个二状态系统计算可控性矩阵,并核对反馈前后的特征值,分清“不能任意配置极点”和“不能使系统稳定”这两种限制。
学习目标
- 能构造可控性矩阵并用秩判断可控子空间的维数。
- 能定位算例中的不可控模态,解释它为何不随反馈增益移动。
- 能运行 Python 示例,区分完全可控与可镇定。
用可控性矩阵检查输入作用
考虑连续时间线性时不变系统 ,其中 为 矩阵, 为 矩阵。暂不考虑输入限幅;可控是指能用适当输入,在有限时间内把任意初始状态转移到任意目标状态。
可控性矩阵按列块拼接:
它有 行、 列。只有 ,系统才完全可控;例如三状态系统要检查 ,不能只看 。 表示输入直接作用的方向,后续列块包含经系统耦合传播的作用。genui{"citation":{"ref":"turn5view1"}}
若秩为 ,从零初态出发只能到达一个 维可控子空间。维数不等于原始坐标中可控变量的个数;一般需要换坐标才能把可控与不可控部分分开。
找出二状态系统中输入到不了的方向
取下面的单输入模型,时间单位为秒:
展开即 、。输入直接改变 ,但 的方程既没有 ,也没有 ;耦合方向是 影响 ,输入不能沿它反向传播。
从零初态出发,无论怎样选择 ,都有 ,所以到不了目标 。非零初态时则有 ;“不可控”不代表它不变化,而是输入不能改变这条自主响应。
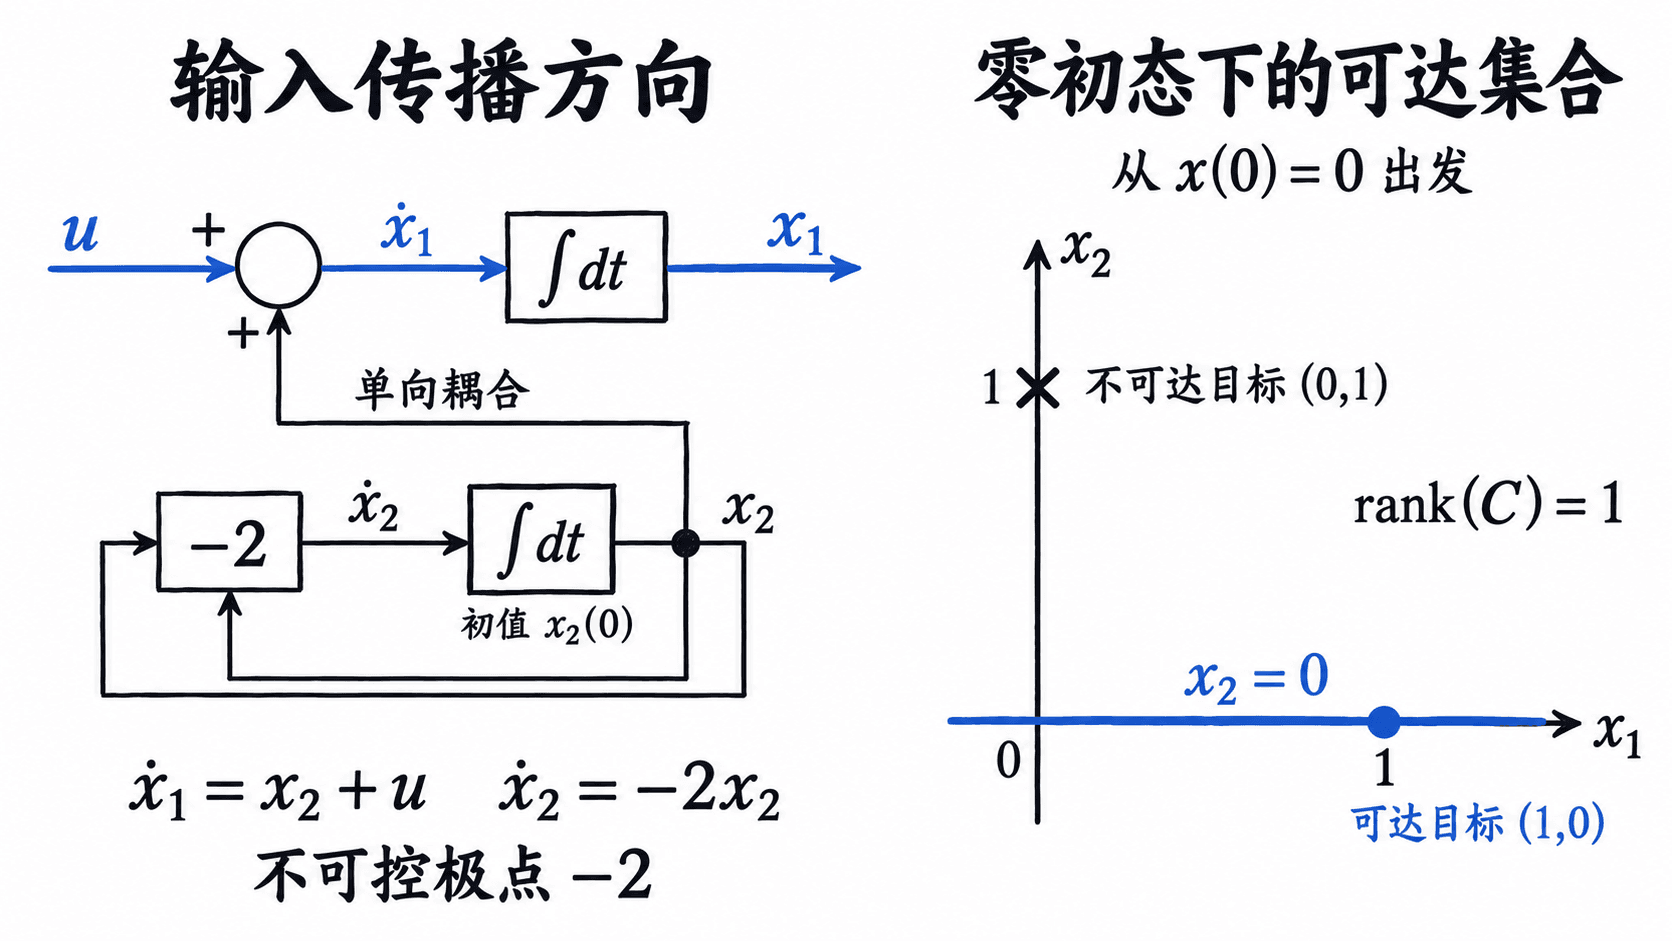
定位一般模型的不可控极点,可对 的每个特征值 做 PBH 检验:检查拼接矩阵 的秩, 为 阶单位矩阵。若秩小于 ,该特征值处存在不可控模态。本例在 时秩为 1,在 时秩为 2。genui{"citation":{"ref":"turn5view0"}}
把反馈增益代入后看哪些极点能移动
假设两个状态均可用于反馈,采用 ,其中 。闭环矩阵为:
因此闭环极点只能是 与 。取 ,得到极点 ;若要求配置为 ,则不存在满足要求的 。 可以改变耦合项,却不能移动固定极点;即使测得 ,也不能控制它。
完全可控时,理想全状态反馈可以指定全部闭环极点;采用实数增益时,非实极点必须成共轭对。秩不足时,只能配置可控部分的极点,不可控部分的极点保持不变。genui{"citation":{"ref":"turn5view0"}}
用 Python 核对秩与闭环极点
环境为 Python 3.10+ 和已安装的 NumPy 1.24+。把下列完整脚本保存为 controllability_demo.py,在所在目录运行 python controllability_demo.py。@ 表示矩阵乘法,np.hstack 用于横向拼接列块。
import numpy as np

A = np.array([[0., 1.], [0., -2.]])
B = np.array([[1.], [0.]])
K = np.array([[3., 1.]])
n = A.shape[0]

# 收集输入经系统动力学传播后能够影响的状态方向。
blocks = [np.linalg.matrix_power(A, i) @ B for i in range(n)]
Ctrb = np.hstack(blocks)
print('C =', Ctrb.tolist())
print('rank(C) =', int(np.linalg.matrix_rank(Ctrb)))
print('singular values =', np.linalg.svd(Ctrb, compute_uv=False).tolist())

# 对每个开环特征值做 PBH 检验,定位不可控模态。
for lam in np.sort(np.linalg.eigvals(A)):
    pbh = np.hstack((lam * np.eye(n) - A, B))
    print(f'PBH({lam:g}) rank =', int(np.linalg.matrix_rank(pbh)))

print('closed poles =', np.sort(np.linalg.eigvals(A - B @ K)).tolist())

# 只将不可控模态改为不稳定,反馈矩阵保持不变。
A_bad = A.copy()
A_bad[1, 1] = 2.
print('unstable case =', np.sort(np.linalg.eigvals(A_bad - B @ K)).tolist())
预期输出:
C = [[1.0, 0.0], [0.0, 0.0]]
rank(C) = 1
singular values = [1.0, 0.0]
PBH(-2) rank = 1
PBH(0) rank = 2
closed poles = [-3.0, -2.0]
unstable case = [-3.0, 2.0]
输出中的两个 PBH 秩分别对应开环极点 −2 和 0。闭环结果保留了 −2;最后一行把原矩阵第二行第二列改成 +2,用来检查不可控模态变为不稳定后的后果。
不可控不一定妨碍稳定
可镇定是指存在反馈增益,使全部闭环特征值的实部严格小于零。连续时间系统可镇定,当且仅当全部不可控模态本来就满足这个条件。本例固定极点为 ,选 即可稳定,虽然不能任意配置两个极点。genui{"citation":{"ref":"turn5view0"}}
若把 的第二行第二列改为 ,则 ,任意反馈下都保留极点 ;只要 ,该状态就会指数增长。固定极点若为 0,也不能实现渐近稳定。此时继续增大原输入通道的增益没有作用。
若实际装置允许改变执行器作用位置,保持原来的 ,把 改为 ,则可控性矩阵变为 ,秩为 2。这说明应检查输入通道与耦合方向;重新命名状态或增加传感器不会补上控制作用。
np.linalg.matrix_rank 按奇异值和容差判断数值秩;本例奇异值为 1 和 0。实际模型若状态量纲相差很大,应先做合理缩放,再检查奇异值与模型误差,不能随意降低容差来强判满秩。genui{"citation":{"ref":"turn3view2"}}
完成设计时,先用秩判断可控维数,再定位不可控极点,最后计算 的全部特征值。即使满秩,也要另行验证所需输入是否超过执行器限幅。