
自动控制 / 系统课时
通过振荡与稳态偏差定位控制问题
通过振荡与稳态偏差定位控制问题
输出反复振荡或长期偏离设定值时,只看响应曲线容易把噪声、延迟和积分饱和都误判为增益过大。本篇用同一对象的对照仿真,结合极点和控制量记录,给出可复现的定位顺序与修正依据。
学习目标
- 区分未限幅指令、限幅后指令与实际输入,定位饱和和延迟。
- 结合极点、末段偏差及控制量抖动,解释不同异常的成因。
- 运行七组对照实验,并用相同工况验证修正是否有效。
先记录能区分故障的信号
采用归一化对象 ,即 ,时间单位为秒。基线使用 PI:、,采样周期 秒,初始输出与积分状态均为零,仿真持续 20 秒。
每拍先读取状态,用 计算指令,再限幅、经过延迟队列并施加输入。日志保留时间 t、参考 r、真实输出 y、测量 ym、积分状态 I,以及 cmd、limited、u 三种控制量。
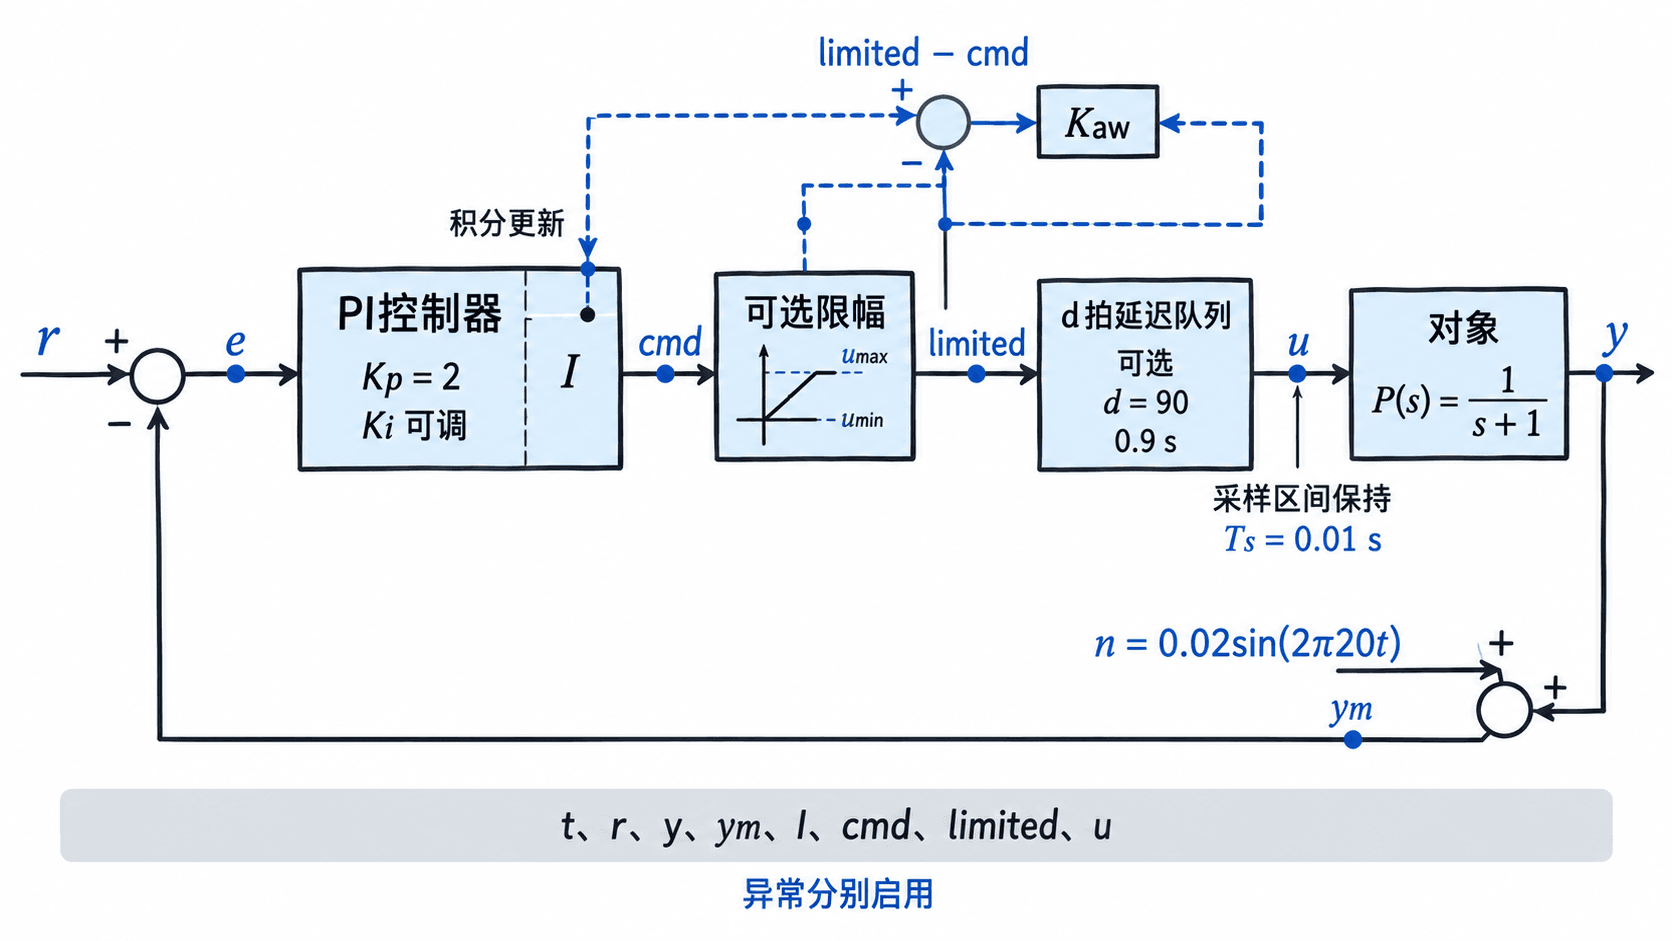
判断饱和要比较同拍的 cmd 与 limited;判断延迟要比较 limited 与 u 的变化时刻。两者都会使指令与实际输入不一致,单看 cmd-u 无法区分。真实设备通常只有测量值,仿真中的真实 y 不能当成现场已知量。
复现七组对照实验
在 Python 3.10 及以上版本直接运行下列完整代码,仅使用标准库。除两组限幅实验外,参考均为 ,不设置幅值约束;限幅组先令 ,在 4 秒时降至 0.5,用于观察退出饱和的过程。
noise 表示幅值为 0.02、频率为 20 Hz 的可重复测量干扰;delay 是额外延迟的采样拍数。不同异常分别启用,抗饱和组只与同样参考、同样限幅的无抗饱和组比较。各组逐拍日志保存在 records 中。
表头 peak 是全程输出最大值;bias、pp 分别是末 5 秒真实跟踪误差的均值、真实输出的峰峰值。du 是该窗口相邻两拍实际输入差值的均方根,未除以采样周期;clip_s 是全程发生指令截断的累计秒数。
from collections import deque
from math import exp, sin, pi, sqrt
from statistics import fmean

TS = 0.01

def simulate(ki=2.0, limit=float('inf'), kaw=0.0,
             noise=0.0, delay=0, pulse=False):
    y, integral = 0.0, 0.0
    queue = deque([0.0] * delay)
    history = []
    a = exp(-TS)
    for k in range(round(20 / TS)):
        t = k * TS
        r = (2.0 if t < 4.0 else 0.5) if pulse else 1.0
        ym = y + noise * sin(2 * pi * 20 * t)
        error = r - ym
        command = 2.0 * error + integral
        limited = max(-limit, min(limit, command))
        # 队列只表示额外输入延迟;0拍时本拍指令立即施加。
        queue.append(limited)
        actual = queue.popleft()
        # 记录更新前的状态,以及本采样区间使用的实际输入。
        history.append(dict(t=t, r=r, y=y, ym=ym, error=error,
                            I=integral, cmd=command, limited=limited, u=actual))
        # 用同拍限幅差回算,避免把运输延迟误当作饱和。
        integral += TS * (ki * error + kaw * (limited - command))
        # 对象按零阶保持精确更新;积分状态仍按离散公式累计。
        y = a * y + (1 - a) * actual
    return history

def metrics(h):
    tail = h[-round(5 / TS):]
    bias = fmean(row['r'] - row['y'] for row in tail)
    pp = max(row['y'] for row in tail) - min(row['y'] for row in tail)
    du = sqrt(fmean((b['u'] - a['u']) ** 2
                   for a, b in zip(tail, tail[1:])))
    clip = TS * sum(abs(row['cmd'] - row['limited']) > 1e-9 for row in h)
    peak = max(row['y'] for row in h)
    return peak, bias, pp, du, clip

if __name__ == '__main__':
    cases = [
        ('base', {}),
        ('P_only', {'ki': 0.0}),
        ('high_Ki', {'ki': 25.0}),
        ('windup', {'limit': 1.0, 'pulse': True}),
        ('anti_windup', {'limit': 1.0, 'pulse': True, 'kaw': 2.0}),
        ('noise', {'noise': 0.02}),
        ('delay', {'delay': 90}),
    ]
    records = {}
    print('case         peak   bias     pp     du  clip_s')
    for name, settings in cases:
        history = simulate(**settings)
        records[name] = history
        print(f'{name:12s} ' + ' '.join(f'{v:6.3f}' for v in metrics(history)))
        if settings.get('pulse'):
            # 目标下降后首次退出限幅;此时间不是调节时间。
            release = next((row['t'] - 4.0 for row in history
                            if row['t'] >= 4.0 and abs(row['cmd']) < 1.0), None)
            result = 'not_released' if release is None else f'{release:.2f}s'
            print(f'  release_after_drop={result}')
预期输出:
case         peak   bias     pp     du  clip_s
base          1.000 -0.000  0.000  0.000  0.000
P_only        0.667  0.333  0.000  0.000  0.000
high_Ki       1.437 -0.000  0.000  0.000  0.000
windup        1.000 -0.010  0.048  0.000 12.020
  release_after_drop=8.02s
anti_windup   0.982  0.000  0.000  0.000  4.000
  release_after_drop=0.00s
noise         1.000 -0.000  0.001  0.033  0.000
delay         9.893 -1.003 16.235  0.189  0.000
-0.000 表示舍入后接近零。两组变参考实验的 peak 不能直接换算为相对最终目标的超调率;release_after_drop 仅表示目标下降后首次退出限幅所需的时间,并不代表输出已经到达 0.5。
沿日志证据排查根因
先核对负反馈符号和量纲,再按以下顺序检查。仿真中可单独施加正向输入 0.1,确认本对象输出上升;若方向相反,先修正符号。实际系统可能同时存在多个问题,命中一项后仍应继续核对其他证据。
- 先查限幅与积分。
windup中目标 2 超出输入上限 1 所能维持的输出,limited长期贴住上限,I继续累积。目标降低后仍等 8.02 秒才退出限幅,说明异常包含积分饱和;不能靠继续增大积分增益消除不可达目标的偏差。 - 再查动作到达时间。
delay中cmd与limited相同,u却比limited晚 90 拍;末段峰峰值达到 16.235。结合变化时间戳,才能把额外延迟与增益引起的欠阻尼分开。 - 检查测量与控制量的快速抖动。
noise的真实输出峰峰值约 0.001,但du达到 0.033。保持控制参数不变,仅将噪声幅值改为 0 后重新运行,若抖动消失,就支持测量通道干扰这一判断。 - 最后解释剩余偏差与瞬态。
P_only的输入没有饱和,却留下约 0.333 的偏差;high_Ki峰值为 1.437,末段已平稳。前者缺少积分补偿,后者是约 43.7% 超调的衰减振荡,不能把两者都称为失稳。
若现场测量误差已经接近零,而独立标尺仍显示位置偏差,应先校准传感器零点。比如测量固定多报 0.02,积分可能让真实输出比目标低约 0.02;继续提高增益不能消除这个测量偏置。
用极点核对增益与延迟
暂时忽略采样、限幅和延迟,连续 PI 回路包含输出与积分两个状态,其内部特征方程为:
| 参数设置 | 连续内部极点 | 对本例的解释 |
|---|---|---|
| 两个内部模态均衰减 | ||
| 阻尼比为 0.30,出现衰减振荡 | ||
| 纯 P, | 稳定,但单位阶跃稳态误差为 |
纯 P 没有积分状态,不能把 机械代入二阶式后将零根当成其闭环极点。基线 PI 的参考到输出传递函数恰好约去 模态,化为 ;内部极点与某一输入输出通道能看到的极点应分开理解。
基线连续开环化为 。增加输入纯延迟后为 ,在交越频率 2 rad/s 处额外损失 弧度相位,因此本模型首次临界延迟为 秒。0.9 秒超过该值,与仿真中的振幅增长相符。
这个临界值属于上述连续模型;代码含采样和离散积分,精确阈值会变化。含延迟系统需要把延迟纳入稳定性分析,不能沿用无延迟极点下结论,可参照 MathWorks 含延迟系统分析。
修正后按同一条件验收
增益问题先将 high_Ki 的 ki 从 25 恢复为 2;纯 P 偏差也可通过恢复 ki=2 核对。延迟问题把 delay 从 90 改为 10,即从 0.9 秒降至 0.1 秒,本例末段重新稳定。每次只改一项,保持参考和初始状态一致。
回算抗饱和在积分更新中加入 。本例取 ,目标降低当拍便退出限幅;这改善恢复过程,但不能让输入上限为 1 的对象达到目标 2。机制可核对 MathWorks 回算抗饱和示例。
确认测量干扰后,可先试时间常数为 0.02 秒的一阶测量低通;若控制器含微分项,还需检查微分滤波。加入滤波会改变相位和响应速度,必须重新比较同一阶跃,不能只依据曲线变光滑就验收。
本例可将末 5 秒平均误差绝对值小于 0.01、输出峰峰值小于 0.02 作为可达目标下的演示门槛,同时检查全程超调和限幅恢复时间。比较 du 时保持采样周期一致;平均误差很小、末段平稳或控制曲线光滑,任何一项单独成立都不足以判定修复完成。