
自动控制 / 系统课时
把高阶微分方程写成状态方程
把高阶微分方程写成状态方程
以质量—弹簧—阻尼系统为例,把含二阶导数的运动方程改写为两条一阶状态方程,再整理成标准状态空间模型。完成后,你将能够确定 A、B、C、D 矩阵,用初始状态计算系统的变化率,并通过 Python 仿真验证模型是否正确。
学习目标
- 根据系统阶数选择状态变量,将二阶微分方程改写为一阶方程组。
- 正确构造连续时间状态空间模型中的 A、B、C、D 矩阵。
- 使用具体机械参数计算状态导数,并通过数值仿真验证输出。
从机械运动方程选择状态
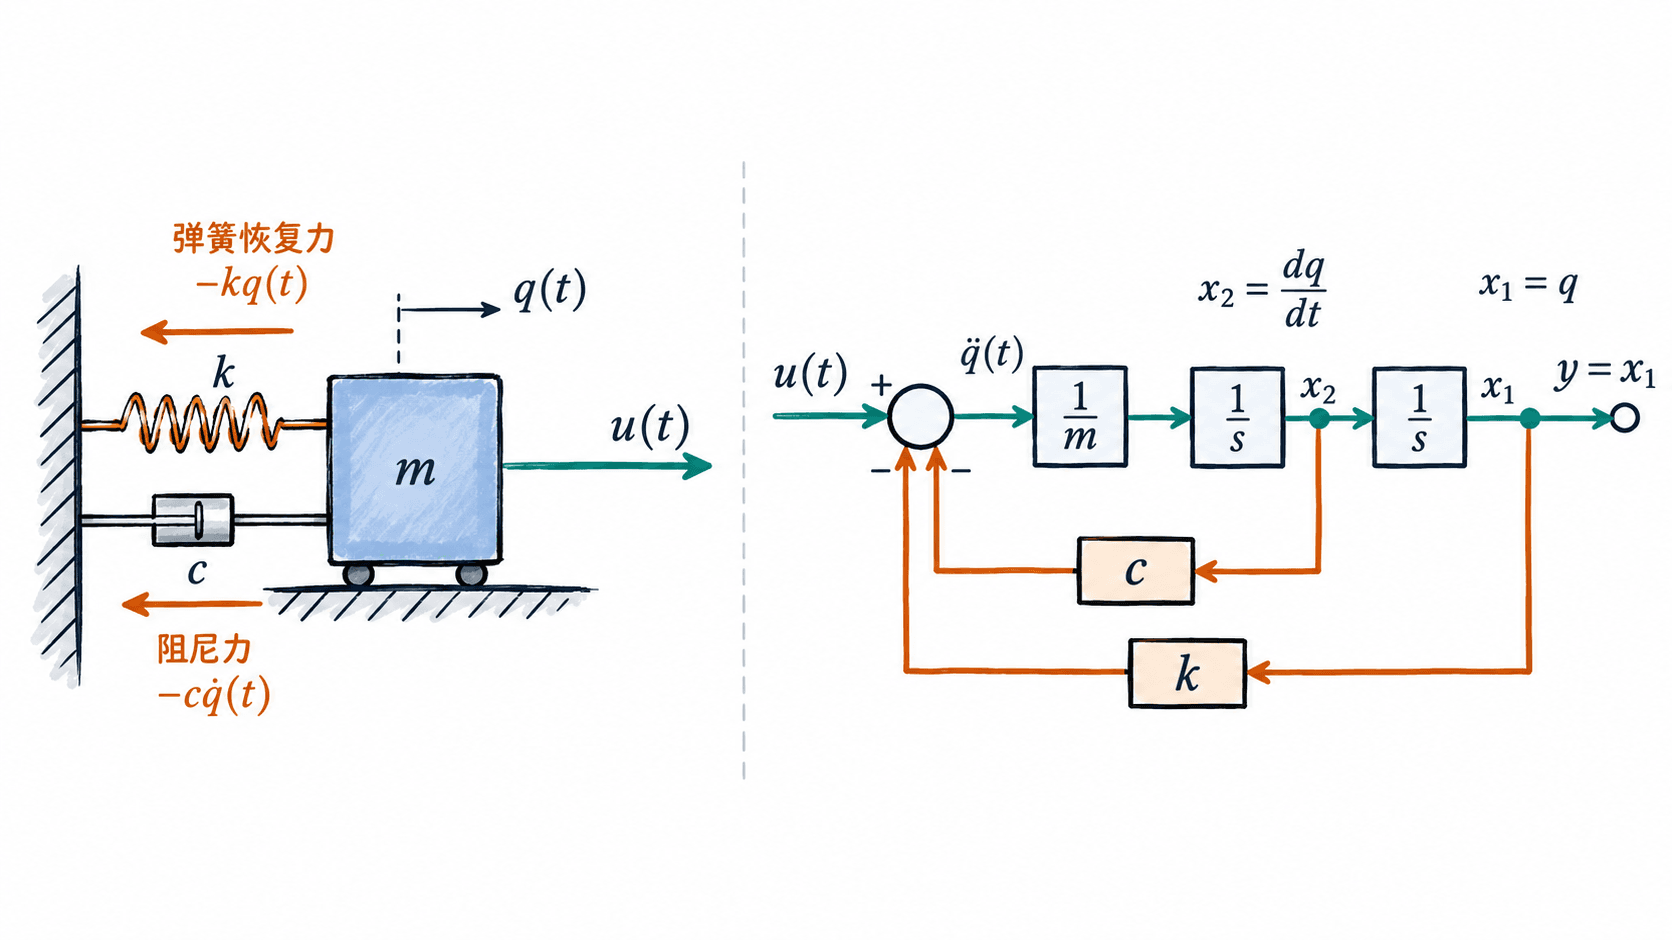
考虑一个沿水平方向运动的质量块,质量为 ,通过刚度为 的弹簧和阻尼系数为 的阻尼器连接固定墙面。外部施加控制力 ,质量块相对平衡位置的位移为 ,向右为正方向。
假设弹簧服从胡克定律,阻尼力与速度成正比,忽略干摩擦。根据牛顿第二定律:
其中, 的单位为 kg, 的单位为 N·s/m, 的单位为 N/m, 的单位为 N。这是一个二阶常微分方程,需要同时知道位置和速度,才能由当前输入确定接下来的运动。
选择两个状态变量:
对状态求导,并利用原运动方程消去二阶导数:
这样,原来的一条二阶方程变成了两条耦合的一阶方程。 表示位置, 表示速度;输入力首先改变加速度,再改变速度,最后改变位置。
整理成 A、B、C、D 矩阵
令状态向量 ,连续时间线性状态空间模型的标准形式为:
第一式描述状态如何随时间演化,第二式描述系统向外提供什么输出。本例假设传感器测量质量块位移,因此 。
将刚才的两条一阶方程按状态和输入的系数排列,得到:
四个矩阵的职责分别是:
- A(2×2):描述状态之间的耦合和系统自身动态。第一行表示位置变化率等于速度,第二行表示弹簧和阻尼对加速度的影响。
- B(2×1):描述输入如何影响状态。外力直接作用于加速度方程,因此第一项为 0,第二项为 。
- C(1×2):决定从状态中读取哪些量作为输出。测量位置时取 。
- D(1×1):描述输入到输出的瞬时直接通路。本例外力不能让位置瞬间跳变,所以为 0。
注意, 并不表示控制力不会影响输出。控制力通过 B 改变加速度,经过系统动态逐步改变位移。
代入参数并运行验证
选取一组具体机械参数,验证矩阵与运动方程是否一致。
| 参数 | 数值 | 含义 |
|---|---|---|
| 2 kg | 质量 | |
| 4 N·s/m | 阻尼系数 | |
| 8 N/m | 弹簧刚度 | |
| 6 N | 恒定外力 | |
| 0.1 m | 初始位移 | |
| 0 m/s | 初始速度 |
代入后,状态空间矩阵为:
因此初始状态 对应的状态导数是:
即初始速度为 0 m/s,初始加速度为 2.6 m/s²。由于弹簧刚度和阻尼均为正,系统在恒定输入下最终趋于静止;此时速度、加速度都为零,理论平衡位移为 m。
下面使用 Python 3.10+ 标准库实现状态导数计算,并通过显式欧拉法进行 10 秒数值积分,不需要安装第三方依赖。
m, c, k, u = 2.0, 4.0, 8.0, 6.0
A = ((0.0, 1.0), (-k / m, -c / m))
B = (0.0, 1.0 / m)
C = (1.0, 0.0)
D = 0.0

def derivative(state, force):
    # 根据 dx/dt = Ax + Bu 计算两个状态的导数
    return (
        A[0][0] * state[0] + A[0][1] * state[1] + B[0] * force,
        A[1][0] * state[0] + A[1][1] * state[1] + B[1] * force,
    )

state = [0.1, 0.0]
dx0 = derivative(state, u)
print(f'初始速度:{dx0[0]:.1f} m/s')
print(f'初始加速度:{dx0[1]:.1f} m/s^2')

dt = 0.001
for _ in range(10_000):
    # 先计算旧状态的导数,再同时推进两个状态
    dq, dv = derivative(state, u)
    state[0] += dt * dq
    state[1] += dt * dv

# 根据输出方程 y = Cx + Du 读取测量值
y = C[0] * state[0] + C[1] * state[1] + D * u
print(f'10 秒后位移:{y:.3f} m')
print(f'理论平衡位移:{u / k:.3f} m')
预期输出:
初始速度:0.0 m/s
初始加速度:2.6 m/s^2
10 秒后位移:0.750 m
理论平衡位移:0.750 m
初始加速度与手算一致,10 秒后的位移也已非常接近理论平衡位置,说明状态方程的系数、输入作用方向和输出选择在这个测试条件下相互一致。
改变输出选择与检查常见错误
状态空间模型中的状态不一定等于输出。假设同一机械系统现在测量的是速度而不是位置,状态方程中的 A、B 完全不变,只需要修改输出矩阵:
此时 ,单位为 m/s。若同时输出位置和速度,则可以采用 、,输出向量具有两个分量。
实际建模时,优先检查以下容易出错的位置:
- 弹簧和阻尼符号:正位移时弹簧力为 ,正速度时阻尼力为 。误写正号会改变模型的稳定性质。
- 矩阵行列位置:状态排序为 时,A 的第一行为 。如果交换状态顺序,A、B、C 必须一起重新排列。
- 单位一致性: 使用 N, 使用 m,时间使用 s。不要将 mm 数值直接代入以 m 为单位建立的模型。
- 初始条件完整性:二阶系统需要指定初始位置和初始速度,仅给出 不能唯一确定后续轨迹。
还可以进行一个简单的独立校验:将 、、 代入,应得到 ;将 N、 m、 代入,也应得到 。前者是无外力平衡状态,后者是恒定外力下的平衡状态。
从二阶方程转成状态空间模型,并没有改变原系统的物理规律,而是把位置和速度组织成统一的状态向量。得到的 A、B、C、D 矩阵可以直接用于状态响应计算、稳定性分析,以及后续的状态反馈与观测器设计。