
自动控制 / 系统课时
测量噪声和控制延迟怎样建模
测量噪声和控制延迟怎样建模
把理想仿真接近真实控制器,需要区分测量读数的随机误差与控制命令的晚到。本篇用一个一阶对象加入这两种因素,复现执行量抖动、相位裕度下降和闭环失稳,再验证降低比例增益能改善什么、又会损失什么。
学习目标
- 正确区分真实输出、带噪测量、本拍命令与延迟后的实际输入。
- 运行五组离散闭环对照,计算真实跟踪误差和控制输入波动。
- 联合检查闭环极点与相位裕度,判断是否需要降低增益或缩短延迟。
把噪声和延迟放在正确的位置
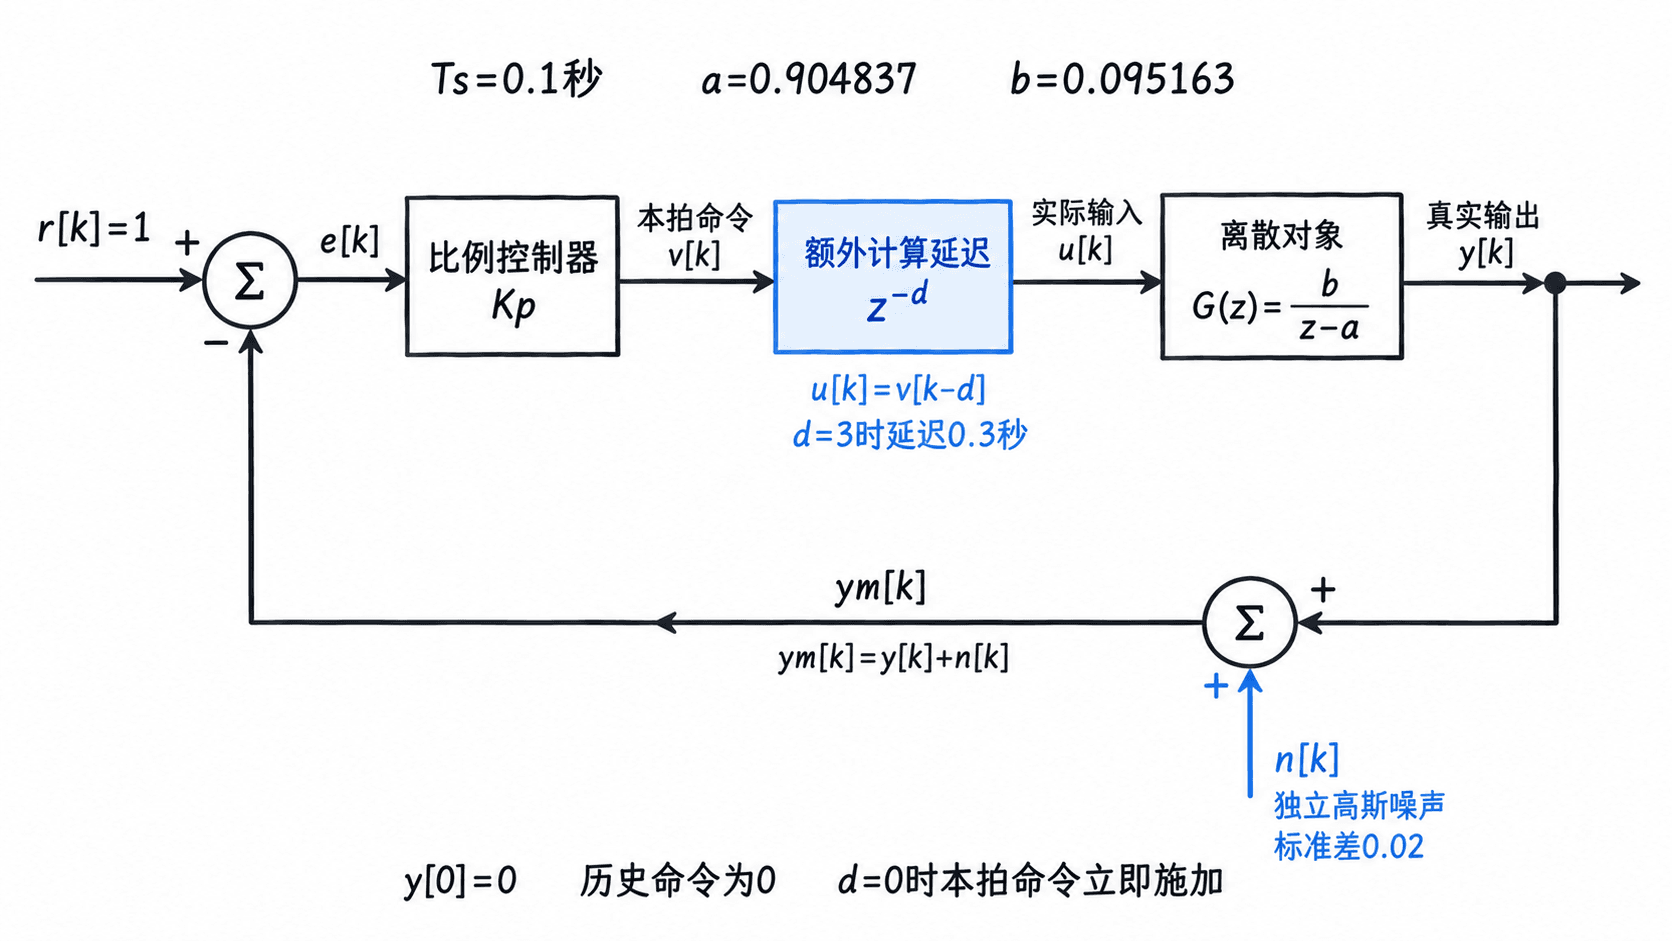
对象取归一化模型,时间单位为秒,直流增益为1、时间常数为1秒。设置采样周期秒、参考,执行器在每个采样区间内保持输入不变。精确零阶保持离散模型为:
因此、。用表示测量值、表示本拍算出的命令、表示实际执行的命令:
设各拍噪声相互独立,。取表示标准差是参考幅值的2%,方差是0.0004。噪声只加到测量值,不能直接改写真实状态;后者属于另一种扰动模型。
非负整数表示额外计算延迟,延迟时间为。例如就是0.3秒,对应;整数拍延迟与的对应关系见官方说明。genui{"citation":{"ref":"turn2view1"}}
初始状态,所有负时刻命令均为0。每拍先测量、再计算、选取、最后更新对象。时,本拍命令立即用于本拍保持区间;不要因先出队、后计算而无意多加一拍。
分开检查稳定性、误差与抖动
令噪声为0,考察偏离平衡点的运动,可得闭环特征方程:
令为所有根的最大模。本例才渐近稳定;表示存在增长模态。时,常数项必须合并成。这个判据不依赖某次随机噪声是否恰好较小。
相位裕度从完整离散开环计算:
在离散角频率处,纯延迟增加弧度相位,不改变幅值。代码针对本例或4的唯一增益交越点求相位裕度,并直接累加延迟相位,避免把相位折回到错误的分支。
同时记录两个有限窗口指标:E_rms是的均方根,包含静差与随机波动;U_std是实际输入的标准差,反映执行量波动。不要用替代真实跟踪误差,否则会混入测量误差。
运行五组可复现对照
以下完整程序适用于已安装NumPy 2.3.5的Python 3.12环境。仿真40秒,统计后半段。所有工况复用种子2026生成的同一段标准正态样本,再乘各自的;normal的第二个参数是标准差。genui{"citation":{"ref":"turn2view0"}}
import numpy as np

Ts, N = 0.1, 400
a, b = np.exp(-Ts), 1.0 - np.exp(-Ts)
# 复用同一段噪声,排除不同随机序列对工况比较的干扰。
eta = np.random.default_rng(2026).normal(0.0, 1.0, N)
cases = [
    ("clean", 4.0, 0, 0.00),
    ("noise", 4.0, 0, 0.02),
    ("delay3", 4.0, 3, 0.02),
    ("delay5", 4.0, 5, 0.02),
    ("tuned", 2.0, 5, 0.02),
]

print("case      rho   PM_deg    E_rms      U_std")
for name, kp, d, sigma in cases:
    y, v, u = np.zeros(N + 1), np.zeros(N), np.zeros(N)
    for k in range(N):
        ym = y[k] + sigma * eta[k]
        v[k] = kp * (1.0 - ym)
        # d=0立即施加;负时刻的命令按0处理,不使用负下标。
        u[k] = v[k - d] if k >= d else 0.0
        y[k + 1] = a * y[k] + b * u[k]

    # 累加常数项,兼容d=0时两个系数落在同一位置。
    p = np.zeros(d + 2)
    p[0], p[1] = 1.0, -a
    p[-1] += b * kp
    rho = np.max(np.abs(np.roots(p)))

    # 本公式仅针对本例具有唯一增益交越点的开环结构。
    theta = np.arccos((1 + a*a - (b*kp)**2) / (2*a))
    phase = -np.angle(np.exp(1j * theta) - a) - d * theta
    pm = 180.0 + np.degrees(phase)

    # 失稳工况也能算窗口统计量,但不能称为稳态指标。
    error_rms = np.sqrt(np.mean((1.0 - y[N//2 + 1:])**2))
    u_std = np.std(u[N//2:])
    print(f"{name:<7} {rho:7.3f} {pm:8.1f}"
          f" {error_rms:9.4f} {u_std:10.4f}")
预期输出:
case      rho   PM_deg    E_rms      U_std
clean     0.524     93.0    0.2000     0.0000
noise     0.524     93.0    0.2006     0.0827
delay3    0.951     26.0    0.2011     0.0987
delay5    1.018    -18.7  283.4997  1045.1934
tuned 0.928 65.2 0.3335 0.0439cases每项依次为名称、比例增益、延迟拍数和噪声标准差;PM_deg的单位为度。随机统计量对应这里的种子与运行环境,不能当成所有噪声样本下都相同的理论值。
根据结果调整参数
比较clean和noise:极点与相位裕度完全相同,执行量标准差却从0变成约0.083。比例项直接把当拍噪声乘以,其直接贡献的标准差为,闭环还会叠加历史反馈的影响。
比较noise、delay3和delay5:延迟从0增加到0.3秒、0.5秒,相位裕度依次降到26.0度、−18.7度。最后一组,大误差来自失稳,不能解释成“传感器突然变差”;其窗口统计量不具有稳态含义。
将0.5秒延迟工况的从4降为2,tuned恢复稳定,执行量波动也下降。但稳定比例闭环的名义静差为,因此从0.2增至约0.333。若这项静差不可接受,还需重新设计积分或前馈,加入后重做稳定性检查。
可做两项复核:把noise的改成0.04,同一噪声序列下U_std约翻倍,极点不变;把delay5的改成0,闭环仍不稳定。这能区分噪声激励与结构性失稳。
扩展模型时保留真实约束
若希望平滑读数,可试,初值为0,再用计算控制误差。滤波器会同时改变开环幅值和相位,必须把并入模型;原来的特征多项式不能继续直接使用。
固定整数拍延迟只覆盖本例假设。实测延迟为0.25秒时,不能向下取整成两拍并宣称足够准确,应使用分数延迟模型或更细时间步;随机抖动、丢包和执行器限幅也要分别建模。缩短时,应按实际秒数重算延迟,不能把固定不变。
这里未加入限幅,也未把测量噪声视作连续白噪声强度。落到设备时,应先由传感器静止记录估计噪声,再由采样与执行时间戳估计延迟;每次调参都同时检查误差、执行量波动和稳定性。