
自动控制 / 系统课时
从极点零点识别系统动态特征
从极点零点识别系统动态特征
面对超调、振荡或先反向运动的阶跃响应,可以先从传递函数的极点与零点追查原因。下面用三个直流增益相同的二阶系统,算出根的位置并验证响应,区分动态模态与波形变化。
学习目标
- 从传递函数的分子、分母准确求出有限零点和极点。
- 根据极点的实部、虚部估计衰减速度与振荡周期。
- 在极点相同的情况下,解释左、右半平面零点带来的瞬态差异。
从分子分母求出根
在零初始条件下,连续时间线性定常系统可写为 。分子为零的位置是零点,分母为零的位置是极点;先约去公共因子,再讨论可观测到的输入输出极点。
例如考虑单位静态增益的二阶系统:
令 ,可得 、。分子是非零常数,因此没有有限零点。复数极点以共轭对出现,是因为传递函数的系数为实数。
极点决定衰减与振荡模态
对极点 ,其对应的自然响应含有 ,振荡角频率为 。本例两极点产生的瞬态项可写为:
其中 由初始状态和输入决定。实部 使包络按 衰减,时间常数为 ;虚部绝对值 对应振荡周期 。
把极点改成 ,时间常数变为 ,衰减更慢;若改成 ,模态随时间增长,系统不稳定。单纯实负极点只贡献指数项;位于虚轴上的极点还需检查重数,不能直接认定渐近稳定。
零点改变相同极点下的响应形态
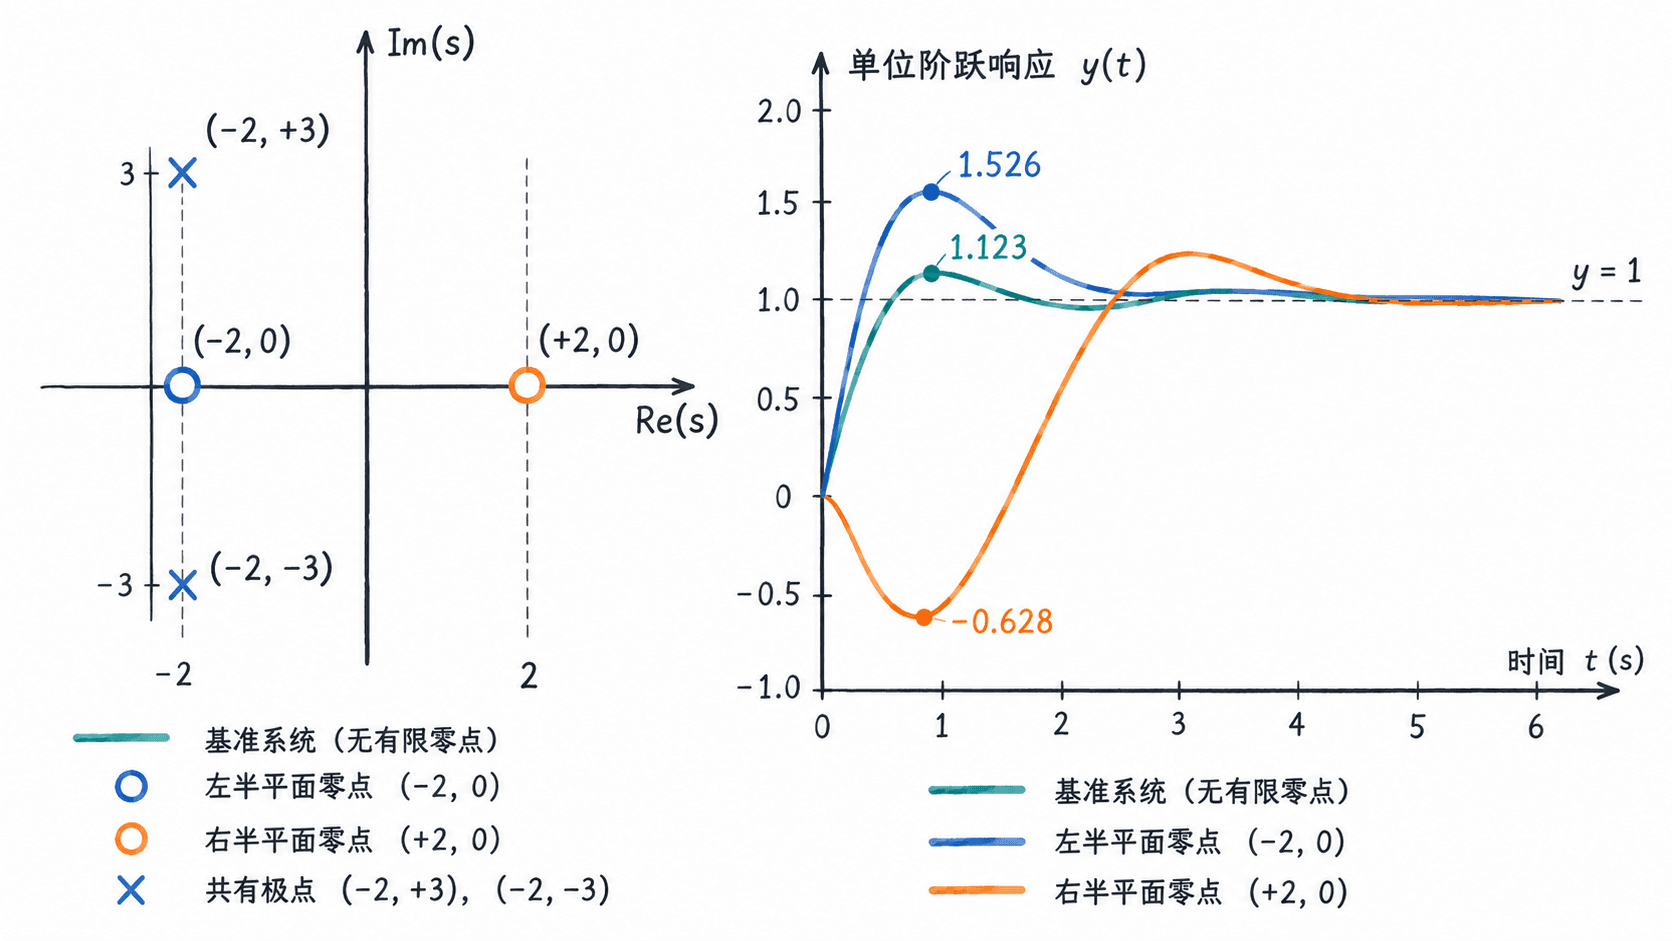
固定分母 ,构造三种系统,令它们的直流增益 均为 1。这样极点与最终稳态值一致,瞬态差异可以归因于分子:
| 系统 | 分子 | 有限零点 |
|---|---|---|
| 基准系统 | 无 | |
| 左半平面零点 | ||
| 右半平面零点 |
加入左半平面零点并不必然减小超调:此例它会让前段响应更快,峰值也更高。右半平面零点则使单位正阶跃后的输出先往负方向运动,称为逆响应;虽然存在右半平面零点,三者的极点仍都在左半平面,输入输出系统仍稳定。
用 Python 同时验证根与阶跃曲线
使用 Python 3.10+,安装 NumPy 和 SciPy 后运行下列完整代码。tf2zpk 求传递函数的零点与极点,step 对单位阶跃计算响应;统一采样到 6 秒,比较 0.1 秒的输出及全程极值。
import numpy as np
from scipy import signal

den = [1.0, 4.0, 13.0]
systems = {
    "无零点": [13.0],
    "左半平面零点": [6.5, 13.0],
    "右半平面零点": [-6.5, 13.0],
}
t = np.linspace(0, 6, 6001)

for name, num in systems.items():
    zeros, poles, _ = signal.tf2zpk(num, den)
    # 固定复数根的输出顺序,方便逐行比较。
    pole_text = ",".join(
        f"{p.real:.1f}{p.imag:+.1f}j"
        for p in sorted(poles, key=lambda z: z.imag)
    )
    zero_text = "无" if len(zeros) == 0 else ",".join(
        f"{z.real:+.1f}" for z in zeros
    )
    # 分母及直流增益相同,只改变零点位置。
    _, y = signal.step((num, den), T=t)
    print(
        f"{name}: 零点={zero_text}, 极点={pole_text}, "
        f"y(0.1s)={y[100]:.3f}, 最小值={y.min():.3f}, "
        f"最大值={y.max():.3f}, y(6s)={y[-1]:.3f}"
    )
预期输出(已按代码保留三位小数):
无零点: 零点=无, 极点=-2.0-3.0j,-2.0+3.0j, y(0.1s)=0.057, 最小值=0.000, 最大值=1.123, y(6s)=1.000
左半平面零点: 零点=-2.0, 极点=-2.0-3.0j,-2.0+3.0j, y(0.1s)=0.581, 最小值=0.000, 最大值=1.526, y(6s)=1.000
右半平面零点: 零点=+2.0, 极点=-2.0-3.0j,-2.0+3.0j, y(0.1s)=-0.468, 最小值=-0.628, 最大值=1.200, y(6s)=1.000
比较可见,三者的极点相同、6 秒时都接近 1,却具有明显不同的早期方向与峰值。右半平面零点的负向初始响应不是计算错误,而是非最小相位行为。
判断实际系统时的两个边界
稳定性先看极点。 对已约简且因果的连续时间有理传递函数,所有极点严格在左半平面是输入输出渐近稳定的常用判据;零点位于右半平面不会直接让系统不稳定,但可能限制控制器能达到的跟踪速度。
消去的极点不能直接忽略。 假如模型中有 ,约简后的传递函数为 1,但原始状态空间实现仍可能保留不稳定的隐藏模态。工程验收需要同时核查状态空间特征值、可控性和可观测性,而不能只凭约简后的阶跃曲线判断内部稳定。
读一张极点零点图时,先用极点实部判衰减或增长、虚部判振荡,再把零点与单位阶跃曲线对照;如果遇到右半平面零点或极零相消,还应单独核查逆响应与内部动态。