
自动控制 / 系统课时
为负反馈框图标注关键控制信号
为负反馈框图标注关键控制信号
拿到一张闭环控制框图时,需要准确区分目标值、实际输出、控制作用、外部扰动和测量噪声。本篇以水箱液位控制为例,逐一标注负反馈回路中的信号、箭头方向和求和符号,再用具体数值验证连接是否正确。
学习目标
- 识别参考输入、误差信号、控制输入、对象输出、外部扰动和测量噪声的物理含义。
- 正确标注控制器、被控对象和三个求和节点之间的信号连接。
- 通过数值计算检查反馈方向,避免将负反馈误画成正反馈。
确定各信号的物理含义
考虑一个自动补水系统:水箱横截面积为 1.0 m²,液位传感器测量水位,控制器根据目标液位调节水泵流量。水箱还存在一个持续向外排水的支路。
采用以下简化模型:水泵流量直接作为控制输入,排水量作为对象输入端的等效扰动,传感器的测量增益为 1。此时需要标注七个信号,其中六个是主要控制信号,另一个是测量反馈值。
| 符号 | 信号名称 | 物理含义与单位 | 框图位置 |
|---|---|---|---|
| 参考输入 | 目标液位,m | 比较节点正端 | |
| 误差信号 | 目标值减测量值,m | 比较节点输出 | |
| 控制输入 | 水泵供水流量,L/s | 控制器输出 | |
| 对象输出 | 水箱实际液位,m | 被控对象输出 | |
| 外部扰动 | 等效净流量扰动,L/s | 对象输入求和点 | |
| 测量噪声 | 液位测量偏差,m | 测量支路求和点 | |
| 测量反馈值 | 传感器报告的液位,m | 返回比较节点负端 |
这里的 是水箱真实液位, 是控制器接收到的液位。两者不一定相等,因为测量值可能叠加了噪声。
同样, 是控制器发出的供水指令,而 代表不由控制器直接决定的流量变化。例如,额外排水可以表示为负扰动。不要把 直接当成控制器输出。
将信号连接成负反馈回路
画图时先确定两个功能模块:控制器 负责根据误差产生水泵流量,被控对象 负责描述净流量如何改变水箱液位。
按以下顺序标注:
- 在左侧画比较节点,参考输入 接正端,测量反馈 接负端,输出标记为 。
- 将 接入控制器 ,控制器输出标记为 ,箭头指向被控对象。
- 在对象 前增加输入求和节点,将 和外部扰动 相加,合成净流量输入 。
- 将对象输出标记为 ,同时从该信号引出一条测量反馈支路。
- 在测量支路增加求和节点,把真实液位 与测量噪声 相加,得到 ,再接回左侧比较节点的负端。
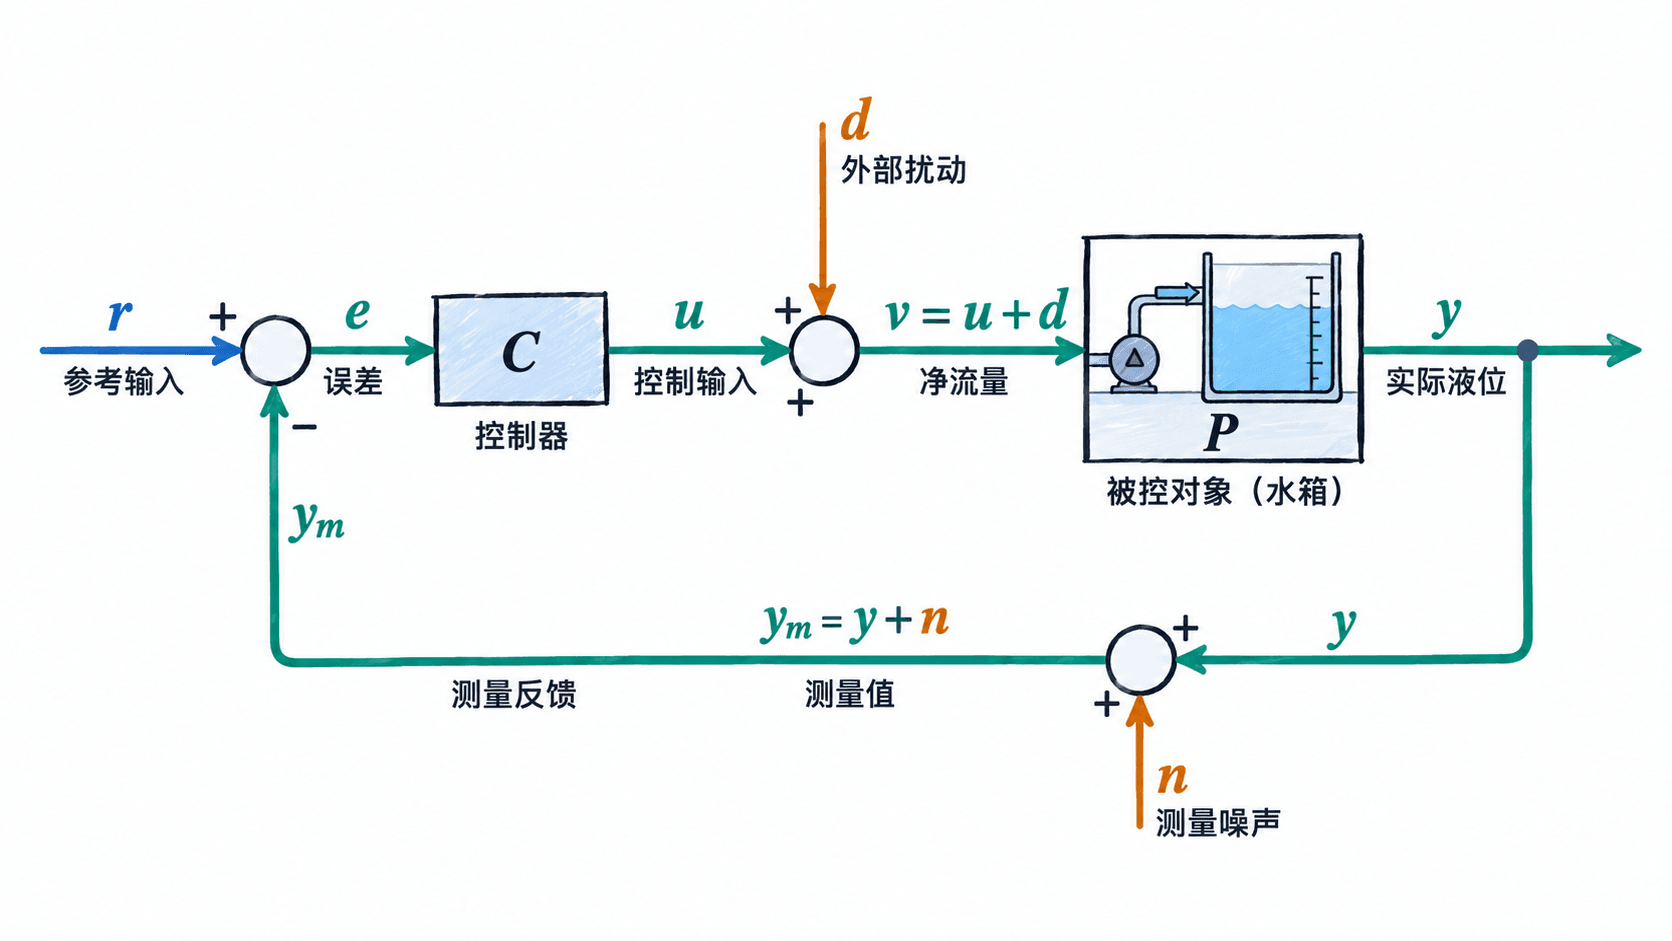
三个求和关系分别为:
- 比较节点:。
- 对象输入节点:。
- 测量节点:。
合并后得到误差关系:
负反馈中的负号出现在测量值返回比较节点的位置,而不是所有反馈箭头上。外部扰动 和噪声 的符号则由各自的物理定义决定。本例规定排水扰动为负,因此输入求和节点仍采用加法。
用液位数据验证信号方向
假设某一时刻水箱的信号数值如下:
| 参数 | 数值 |
|---|---|
| 目标液位 | 1.20 m |
| 实际液位 | 1.00 m |
| 测量噪声 | +0.02 m |
| 比例控制器增益 | 2.0 L/(s·m) |
| 排水扰动 | -0.10 L/s |
首先计算传感器报告的液位:
再计算控制误差:
假设控制器采用不带偏置和饱和限制的比例控制律 ,水泵供水流量为:
叠加排水扰动后,进入水箱的净流量为:
由于水箱横截面积为 1.0 m²,且 0.26 L/s 等于 0.00026 m³/s,此刻液位上升速度为 0.00026 m/s,即 0.26 mm/s。这个数值是当前瞬时结果;随着液位升高,控制器会重新计算供水流量。
进一步检查反馈方向:如果实际液位升高至 1.05 m,而参考输入和测量噪声暂时不变,误差会减小到 0.13 m,控制器输出随之降到 0.26 L/s,净流量降到 0.16 L/s。
实际液位升高导致供水减小,说明反馈作用正在抵消液位偏差。如果液位越高、水泵反而越加速供水,就需要检查比较节点的正负号是否接反。
修正容易混淆的三个位置
把测量噪声画在对象输入端。 这会将传感器读数偏差误认为真实水箱流量变化。本例的测量噪声单位是 m,应叠加在液位测量支路;流量扰动单位是 L/s,应叠加在水箱输入端。
把测量反馈接到比较节点的正端。 如果错误地写成 ,当水位升高时误差反而增大,正比例控制器会增加供水,形成正反馈。正确接法是参考输入接正端、测量反馈接负端。
不说明扰动的注入位置和符号。 本例将排水定义为对象输入端的负流量扰动,所以使用 且 L/s。如果讨论的是直接作用于对象输出的扰动,则应将求和节点放在相应输出位置,并重新定义扰动单位与模型关系,不能照搬输入扰动的画法。
完成标注后,可以进行一次快速检查:沿主通道应依次读到 、、、;沿反馈支路应能区分 、、;沿扰动支路应找到 。最后人为增大一次实际输出 ,确认在参考输入和噪声不变时,误差 会减小。这样才能判定框图表达的是负反馈。