
自动控制 / 系统课时
计算负载扰动到输出的传递关系
计算负载扰动到输出的传递关系
电机或执行机构在给定值不变时,负载突然增大,输出仍会偏离目标。这里把负载等效为被控对象输入端的加性扰动,推导它到输出的闭环传递函数,并用一阶模型检验增大比例增益能减少多少扰动偏差。
学习目标
- 识别负载扰动的注入点,并在求扰动通道时将参考输入置零。
- 推导扰动传递函数 ,解释灵敏度 的作用。
- 计算不同 下的阶跃扰动响应,判断调参的收益与限制。
把扰动放在对象输入端
采用线性时不变系统、负反馈和零初始条件。参考输入 与测量反馈 相减产生误差,控制器 输出 。负载 在对象 前与 相加;对象实际接收 。以下按加性扰动定义正负号;若负载在物理上产生反向力矩,可把 取负。
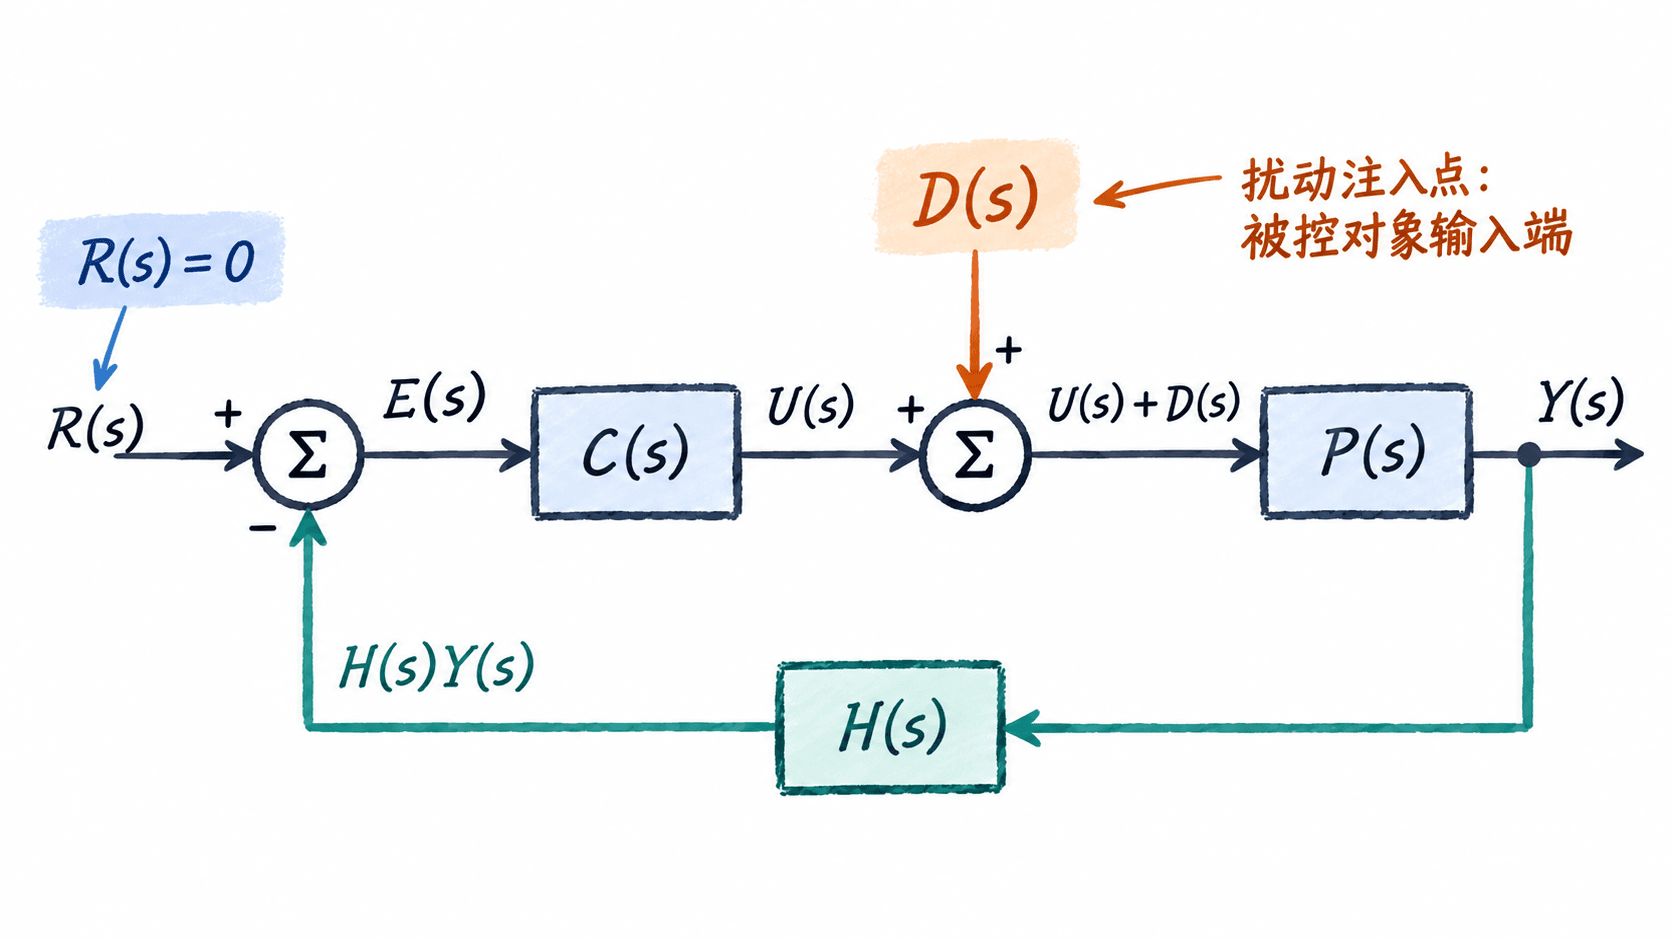
由图读出三条等式:,,。求某个输入到输出的传递关系时,其他独立输入必须置零,并不是把控制器输出 置零:扰动仍会通过反馈引起控制动作。
消元得到扰动通道
将误差和控制器输出代入对象方程:
整理同类项:
令 ,得到从扰动到输出的闭环传递函数:
设环路传递函数 ,灵敏度函数 ,则 。若某个频率处 远大于 1 且闭环稳定,输入扰动在该频率的输出影响通常较开环减小;但不能只凭增益大就认定所有频率都能抑制。
控制器并非直接消除 :它通过反馈生成抵消扰动影响的 。对于负载方向相反的模型 ,分子会带负号,抑制幅值判断不变。
比较比例增益的抑制效果
选择单位负反馈 ,一阶被控对象 ,比例控制器 。此时:
如果在 加入单位阶跃扰动 ,且 、,则:
闭环时间常数为 秒,扰动引起的稳态偏差为 。比较三组参数:
| 扰动稳态输出 | 时间常数 | |
|---|---|---|
| 0(开环) | 1.0000 | 1.0000 s |
| 2 | 0.3333 | 0.3333 s |
| 9 | 0.1000 | 0.1000 s |
从 提高到 9,稳态扰动偏差由约 降至 ,但比例控制无法将阶跃扰动的稳态偏差完全归零。本例一阶闭环在 时稳定;多阶对象、纯滞后或执行器饱和时不能照此无限增加增益。
用代码核对阶跃结果
下面只依赖 Python 3 标准库,直接计算解析响应,不需要安装控制系统工具箱。t=1 表示扰动施加后 1 秒;先比较瞬时响应,再用稳态公式复核表格。
import math

def output_from_load(kp: float, t: float) -> float:
    # 单位阶跃输入端扰动;P(s)=1/(s+1),H(s)=1。
    # 按解析解计算,避免将采样误差当成控制误差。
    return (1.0 - math.exp(-(1.0 + kp) * t)) / (1.0 + kp)

for kp in (0.0, 2.0, 9.0):
    y_1s = output_from_load(kp, 1.0)
    y_ss = 1.0 / (1.0 + kp)
    print(f"Kp={kp:.0f}: y(1s)={y_1s:.4f}, y(∞)={y_ss:.4f}")
预期输出:
Kp=0: y(1s)=0.6321, y(∞)=1.0000
Kp=2: y(1s)=0.3167, y(∞)=0.3333
Kp=9: y(1s)=0.1000, y(∞)=0.1000
K_p=9 时 1 秒输出接近稳态,是因为时间常数只有 0.1 秒,不代表扰动完全消失。将程序的 t 改为 0.1,可检查不同增益对短时间响应的差异。
避免把扰动位置与抑制效果混淆
若扰动实际直接叠加在对象输出端,模型改为 ,对应 ,与输入端扰动相比少了分子 。因此画框图时必须先确定负载是作用在执行机构力矩、对象输入,还是测量/输出端。
实际调参可按以下顺序判断:先测量扰动主要频率,再核对该频率的 是否下降;同时检查闭环稳定裕度、执行器幅值和控制量变化。若目标是让恒定负载造成的稳态偏差变为零,通常需在合适的稳定性和饱和约束下引入积分控制,而不是无限增大 。