
自动控制 / 系统课时
纯滞后为何会缩小闭环稳定范围
纯滞后为何会缩小闭环稳定范围
同一套比例控制参数,传感器或通信链路增加一点延迟,就可能让原本收敛的闭环开始振荡。本课把纯滞后放入测量反馈支路,先算出允许的最大延迟,再用三阶 Padé 近似和数值仿真检查极点与阶跃响应。
学习目标
- 解释纯滞后为何不改变幅值,却会消耗相位裕量。
- 对一阶负反馈回路算出增益交越频率和临界延迟。
- 运行 Python 程序,对照稳定、振荡衰减和失稳的响应。
建立带测量延迟的反馈回路
取比例控制器 、被控对象 ,单位阶跃参考输入为 。输出 经传感器延迟 秒后才返回比较节点,控制器使用的误差是 ,不是当前误差 。
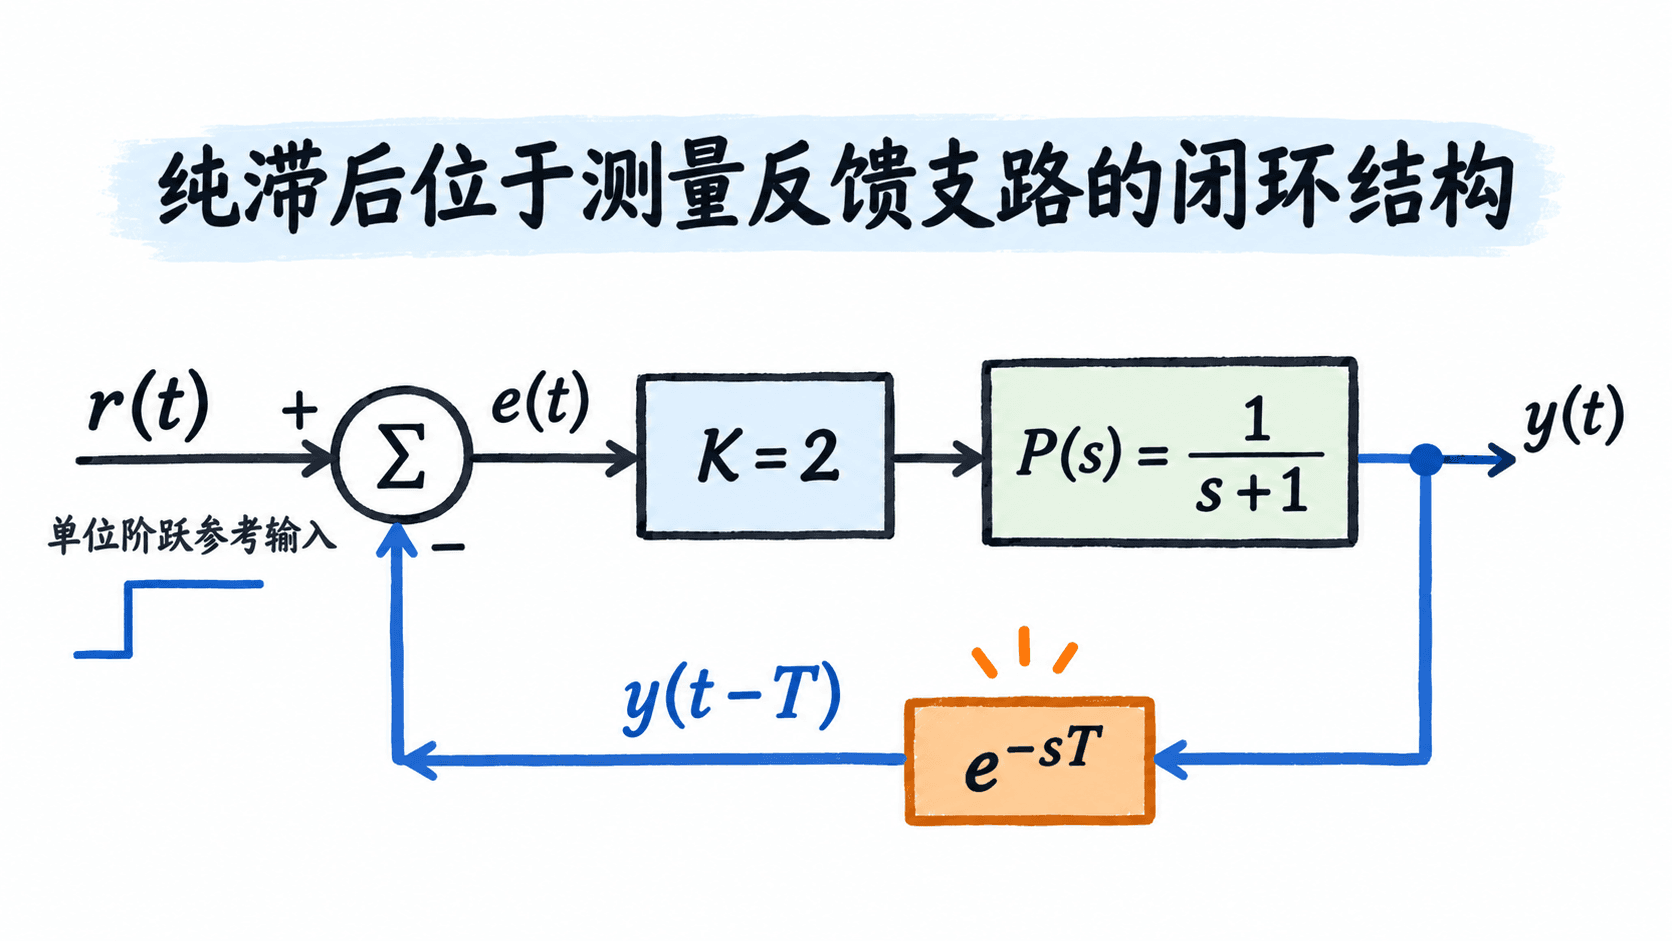
由对象方程和控制律得到延迟微分方程;仿真时设 的输出历史为零:
开环环路传递函数为 ,闭环特征方程是 。其中 是纯延迟:它不会像普通低通环节那样衰减高频幅值,却会让每个频率多转过 弧度。
计算相位裕量与临界延迟
纯滞后的幅值恒为 1,因此环路增益交越频率由 决定,得到 。未加延迟时,交越点的相位是 ,相位裕量为 。
加入延迟后,该频率上的相位额外减少 ,于是有:
这里 按秒代入;当相位裕量降到 ,对应本模型第一次出现虚轴根,临界延迟为 。
| 反馈延迟 | 相位裕量 | 对本模型的判断 |
|---|---|---|
| 0 s | 120.0° | 稳定,单调收敛 |
| 0.6 s | 60.5° | 稳定,但会出现衰减振荡 |
| 1.5 s | -28.9° | 超出临界值,振荡发散 |
用 Padé 极点和阶跃仿真复核
真实的 不是有理传递函数。检查极点时可用三阶 Padé 近似 ;检查时域响应时,则直接对延迟微分方程做步长为 s 的数值积分,避免用 Padé 曲线冒充精确延迟响应。
以下完整程序适用于已安装 NumPy、Matplotlib 的 Python 3 环境;所有测试延迟都是 s 的整数倍。
import numpy as np
import matplotlib.pyplot as plt

K, dt, seconds = 2.0, 0.01, 20.0
wc = np.sqrt(K**2 - 1)
pm0 = 180 - np.degrees(np.arctan(wc))
tcrit = np.deg2rad(pm0) / wc

def pade3_max_real(delay):
    # 三阶 Padé 代入闭环特征方程,取最靠右的近似极点
    num = np.array([-delay**3, 12*delay**2, -60*delay, 120])
    den = np.array([delay**3, 12*delay**2, 60*delay, 120])
    char = np.polyadd(np.polymul([1.0, 1.0], den), K * num)
    return np.max(np.roots(char).real)

def simulate(delay):
    steps = round(seconds / dt)
    shift = round(delay / dt)
    t = np.arange(steps + 1) * dt
    y = np.zeros(steps + 1)
    for i in range(steps):
        # 负时间历史为零;仅测量反馈存在延迟
        feedback = y[i - shift] if i >= shift else 0.0
        y[i + 1] = y[i] + dt * (-y[i] + K * (1 - feedback))
    return t, y

print(f"交越频率: {wc:.3f} rad/s; 临界延迟: {tcrit:.3f} s")
for T in (0.0, 0.6, 1.5):
    pm = pm0 - np.degrees(wc * T)
    pole = -(1 + K) if T == 0 else pade3_max_real(T)
    t, y = simulate(T)
    print(f"T={T:.1f}s; PM={pm:+.1f}deg; 最大极点实部={pole:+.3f}; y(20s)={y[-1]:+.3f}")
    plt.plot(t, y, label=f"T={T:.1f}s")
plt.axhline(K / (1 + K), color="gray", ls="--", label="steady=2/3")
plt.xlabel("t (s)")
plt.ylabel("y(t)")
plt.legend()
plt.grid(alpha=0.2)
plt.show()
预期控制台输出(末位可能随数值库或计算平台略有差异):
交越频率: 1.732 rad/s; 临界延迟: 1.209 s
T=0.0s; PM=+120.0deg; 最大极点实部=-3.000; y(20s)=+0.667
T=0.6s; PM=+60.5deg; 最大极点实部=-0.605; y(20s)=+0.667
T=1.5s; PM=-28.9deg; 最大极点实部=+0.066; y(20s)=-0.403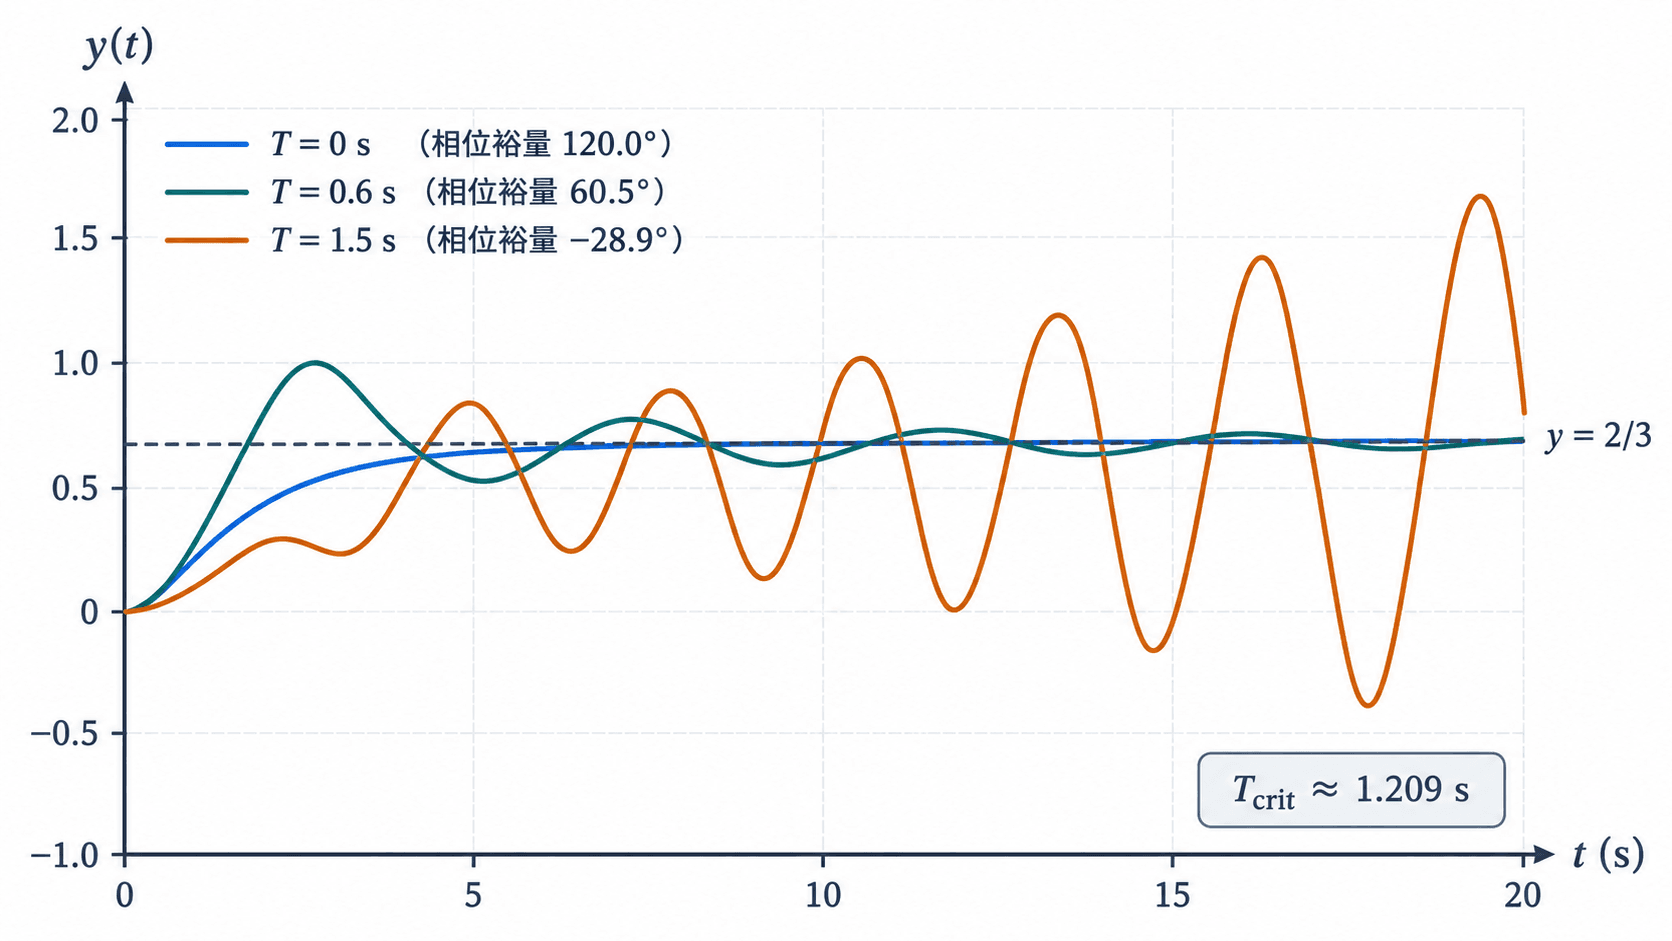
在图上, s 的输出虽有过冲,仍回到稳态值 ; s 的振荡包络逐步增长。近似极点的最大实部也从负数变成正数,与相位裕量的符号一致。
按延迟预算调整控制参数
如果通信与测量链路的最坏延迟是 s,这套回路仍有约 相位裕量;若工程目标至少保留 ,由上式计算的延迟上限约为 s。还要把传感、计算、传输与执行环节中实际进入环路的延迟计入同一预算,不能只看网络平均往返时间。
无法降低 s 的延迟时,可以把比例增益从 降至 ;对同一个对象重新计算,临界延迟增至约 s,但单位阶跃稳态输出从 降到 ,跟踪误差变大。控制器减速、前馈或预测补偿都需要结合实际对象重新验证,不能只凭这个例子的数值照搬。