
自动控制 / 系统课时
在Bode图上找增益与相位裕度
在Bode图上找增益与相位裕度
面对一条开环 Bode 曲线,需要分清“幅值穿过 0 dB”和“相位穿过 −180°”这两个位置。本课用一个三阶系统找出两种交越频率,计算增益与相位裕度,并判断这些数值何时不足以证明闭环稳定。
学习目标
- 在幅频图和相频图中定位两种交越频率。
- 从交越点读数计算增益裕度、相位裕度,并用 Python 复核。
- 识别多重交越、右半平面极点等情况下的判断限制。
在两幅图上找准交越点
考虑单位负反馈的开环传递函数 。Bode 图横轴为对数角频率 ,上图画幅值 (dB),下图画连续展开的相位 (°)。
- 增益交越频率 :在幅频图找 dB(即 ),沿同一频率向下读出相位 。
- 相位交越频率 :在相频图找 ,沿同一频率向上读出幅值 。
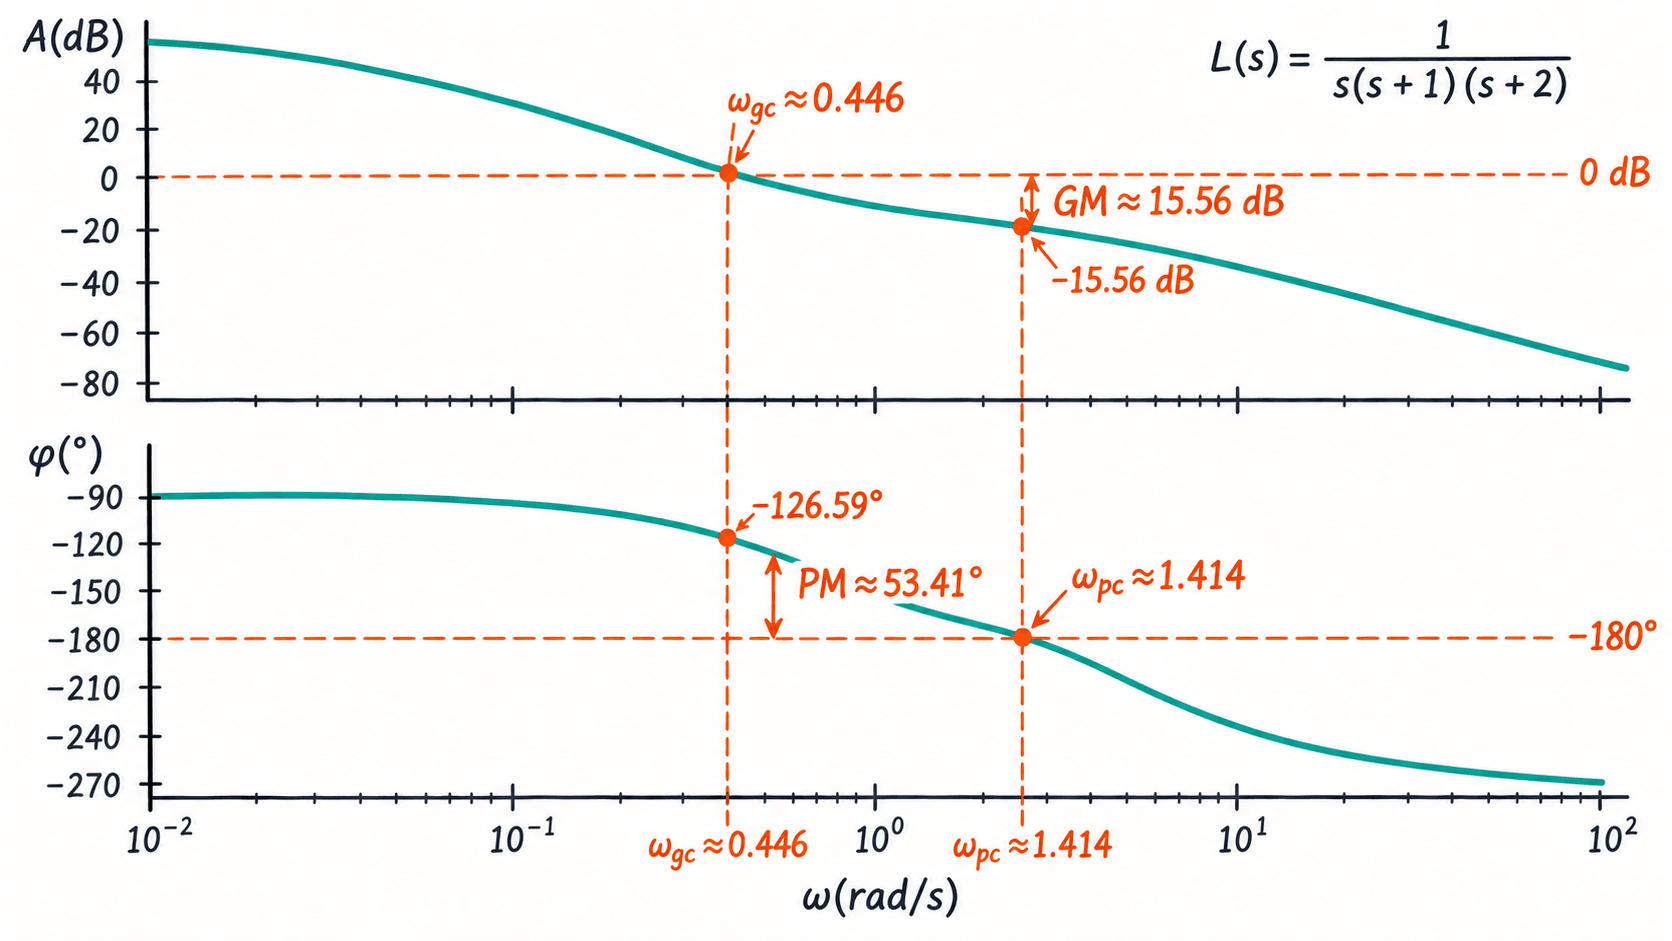
这两个交越频率一般不相等。读取相位时要使用展开相位:例如 −190°不能改读成 +170°,否则相位裕度会算错。
从交越点计算裕度
相位裕度是在增益交越处,当前相位到 −180° 的差:
增益裕度是在相位交越处,开环增益距离 0 dB 还有多少:
对本例, rad/s 时,相位约为 −126.59°,所以 。相位函数为 ;令其等于 −180°,得到 rad/s。此处 ,即 −15.56 dB,因此 倍,或 dB。
读图时把 0 dB 与 −180° 作为两条基准线:相位裕度在相位图量,增益裕度在幅频图量。增益裕度为 6 倍表示在其他条件不变的经典增益变化情形下,开环增益乘以 6 将触及临界点,并不代表所有模型参数都能偏差 6 倍。
用 Python 复核读数
以下示例仅用 Python 3 标准库。幅值随频率单调下降,因此可以通过二分法求唯一的增益交越点;相位交越点则使用上面的解析结果。
python
import math

# 开环 L(s)=1/[s(s+1)(s+2)],只计算正频率
def magnitude(omega):
    return 1.0 / (omega * math.hypot(1.0, omega) * math.hypot(2.0, omega))

def phase_deg(omega):
    # 连续展开的相位,范围从 -90° 渐近到 -270°
    return -90.0 - math.degrees(math.atan(omega)) - math.degrees(math.atan(omega / 2.0))

low, high = 0.001, 10.0
for _ in range(60):
    mid = (low + high) / 2.0
    if magnitude(mid) > 1.0:
        low = mid
    else:
        high = mid

omega_gc = (low + high) / 2.0
omega_pc = math.sqrt(2.0)
pm = 180.0 + phase_deg(omega_gc)
gm_db = -20.0 * math.log10(magnitude(omega_pc))

print(f"ω_gc = {omega_gc:.3f} rad/s")
print(f"PM = {pm:.2f}°")
print(f"ω_pc = {omega_pc:.3f} rad/s")
print(f"GM = {gm_db:.2f} dB")
预期输出:
text
ω_gc = 0.446 rad/s
PM = 53.41°
ω_pc = 1.414 rad/s
GM = 15.56 dB
若读图值与计算值略有差异,先检查横轴是否为对数刻度、相位是否正确展开,再考虑读图分辨率造成的误差。
哪些情况下不能只看两个正裕度
对于常规单交越、无开环右半平面极点的负反馈系统,正的增益裕度和相位裕度通常是有用的稳定性指标,但并非适用于任意系统的独立证明。本例闭环特征多项式为 ;用三阶 Routh 条件检查,系数为正且 ,因此闭环稳定。
- 多次交越:同一幅图出现多个 0 dB 或 −180° 交越点时,需检查所有交越点及 Nyquist 环绕情况,不能只挑一个裕度较大的点。
- 开环有右半平面极点:必须结合 Nyquist 判据的开环不稳定极点数,或直接检查闭环特征根。
- 没有相位交越:经典定义下增益裕度可能记为无穷大,但这不等于任意增益、延迟或非线性条件下都稳定。
工程初筛常把 、 dB 作为参考目标,最终仍应结合闭环极点、阶跃响应和未建模延迟验证。
按自己的节奏,确认真正理解。