
自动控制 / 系统课时
积分环节如何消除持续稳态偏差
积分环节如何消除持续稳态偏差
恒定负载会让只有比例环节的闭环停在目标附近,却留下固定偏差。通过一个输入端负载阶跃的模型,比较 P 与两组 PI 参数的稳态值、恢复过程和振荡,并检查何时积分也无法弥补执行器能力不足。
学习目标
- 算出比例控制面对恒定负载时的稳态偏差。
- 解释积分环节为何能消除可补偿的持续偏差。
- 用仿真比较积分增益与振荡,并检查执行器限幅。
输入端扰动与比例控制
选一个工作点附近的一阶对象:,即从合成输入 到输出的传递函数为 ,时间单位为秒。 是控制器输出, 是直接加在对象输入端的负载扰动;输出 和参考 均表示相对工作点的偏差。
令参考 、初始输出 。在 秒施加恒定负载 ,采用单位负反馈 ,比例控制器设为 ,其中 。
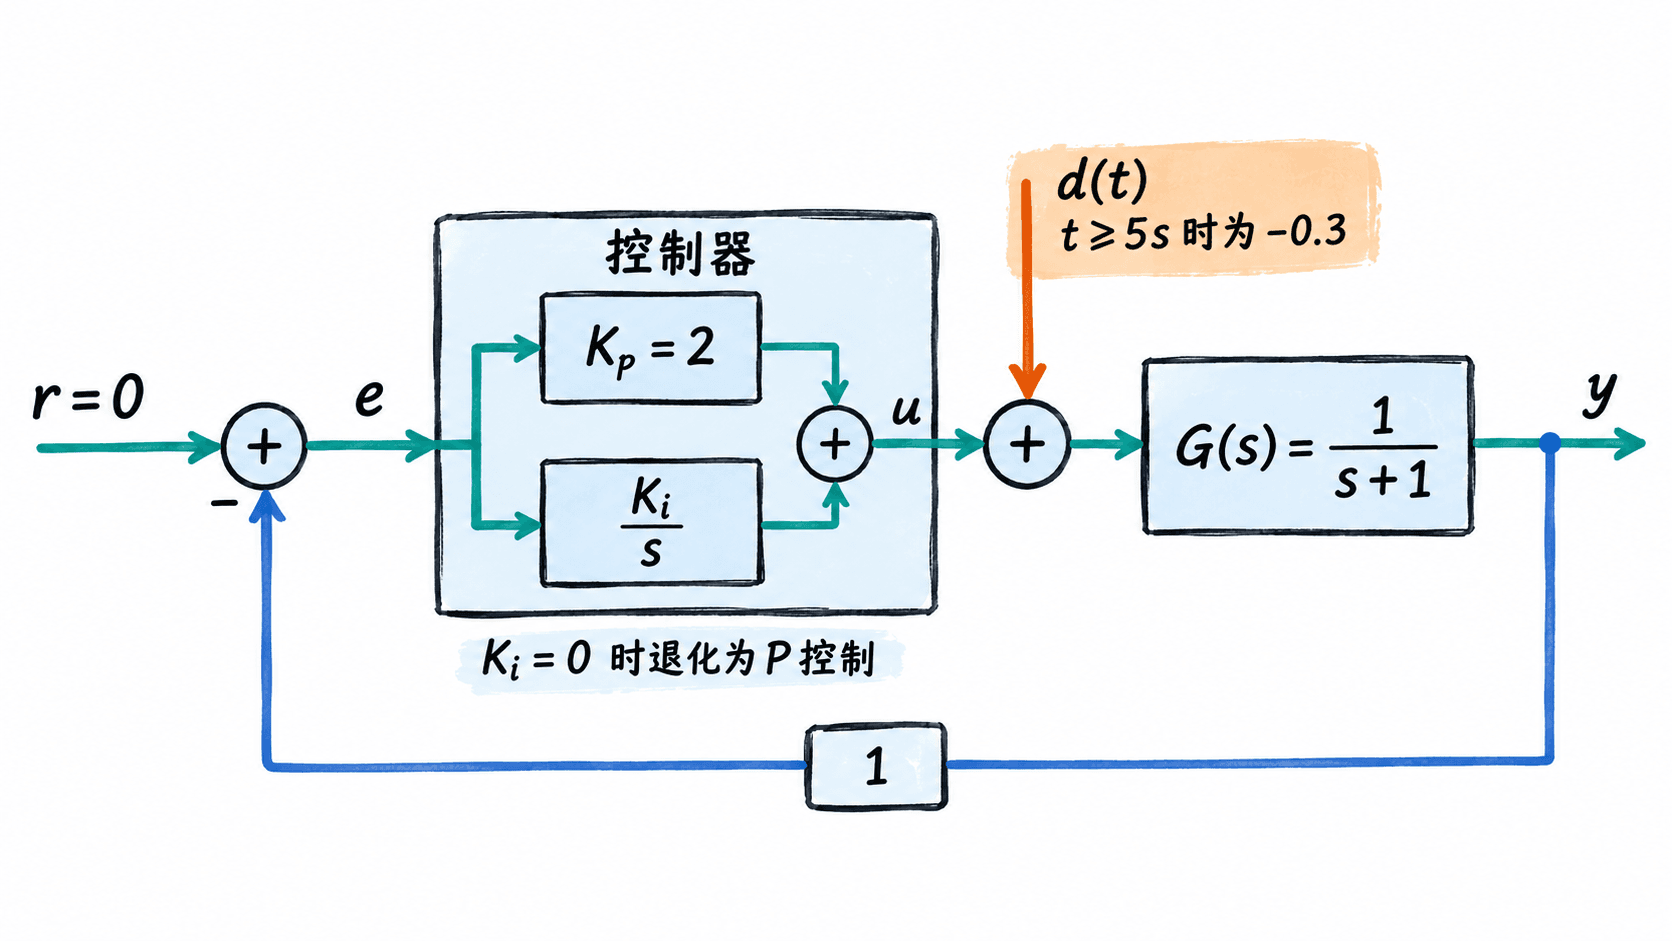
没有积分时,稳态满足 ,因此 、。比例控制依靠持续存在的误差提供 ,仍无法抵消全部 的负载。
积分如何把误差推回零
PI 控制在比例支路之外增加积分状态 :
负载使 先变负,因而 为正;积分状态随误差累积,使 继续增大。只有误差回到零,积分状态才停止变化。对于闭环稳定、执行器未饱和且扰动恒定的情形,稳态有 ,于是 。
在本例稳态,控制器需持续输出 才能抵消 。此时比例支路为零,所需控制量由积分状态保持;例如 时,。积分消除误差不等于负载消失,而是控制器维持了等量反向补偿。
仿真比较偏差与振荡
以下 Python 示例使用 NumPy 和 SciPy,固定 ,分别取 (纯 P)、 与 。从静止工作点开始,按 秒的扰动时刻分段积分,避免数值积分跨越突变。
import numpy as np
from scipy.integrate import solve_ivp

times = np.linspace(0, 35, 3501)

def simulate(ki):
    def rhs(disturbance):
        def f(_, state):
            y, integral = state
            error = -y  # 参考偏差 r=0,负反馈误差 e=r-y
            return [-y + 2 * error + ki * integral + disturbance, error]
        return f

    # 在负载跳变点分段求解,避免跨越阶跃造成数值误差
    before = solve_ivp(rhs(0), (0, 5), [0, 0],
                       t_eval=times[:501], rtol=1e-9, atol=1e-11)
    after = solve_ivp(rhs(-0.3), (5, 35), before.y[:, -1],
                      t_eval=times[501:], rtol=1e-9, atol=1e-11)
    return np.r_[before.y[0], after.y[0]]

for ki in (0, 1, 16):
    y = simulate(ki)
    print(f"Ki={ki:2d} y(6)={y[600]:+.4f} y(8)={y[800]:+.4f} "
          f"|e(35)|={abs(y[-1]):.4f} max_y={max(y[500:]):+.4f}")
预期输出(时间单位:秒;输出与误差均为相对工作点的偏差):
Ki= 0 y(6)=-0.0950 y(8)=-0.1000 |e(35)|=0.1000 max_y=+0.0000
Ki= 1 y(6)=-0.0818 y(8)=-0.0426 |e(35)|=0.0000 max_y=+0.0000
Ki=16 y(6)=+0.0097 y(8)=+0.0009 |e(35)|=0.0000 max_y=+0.0130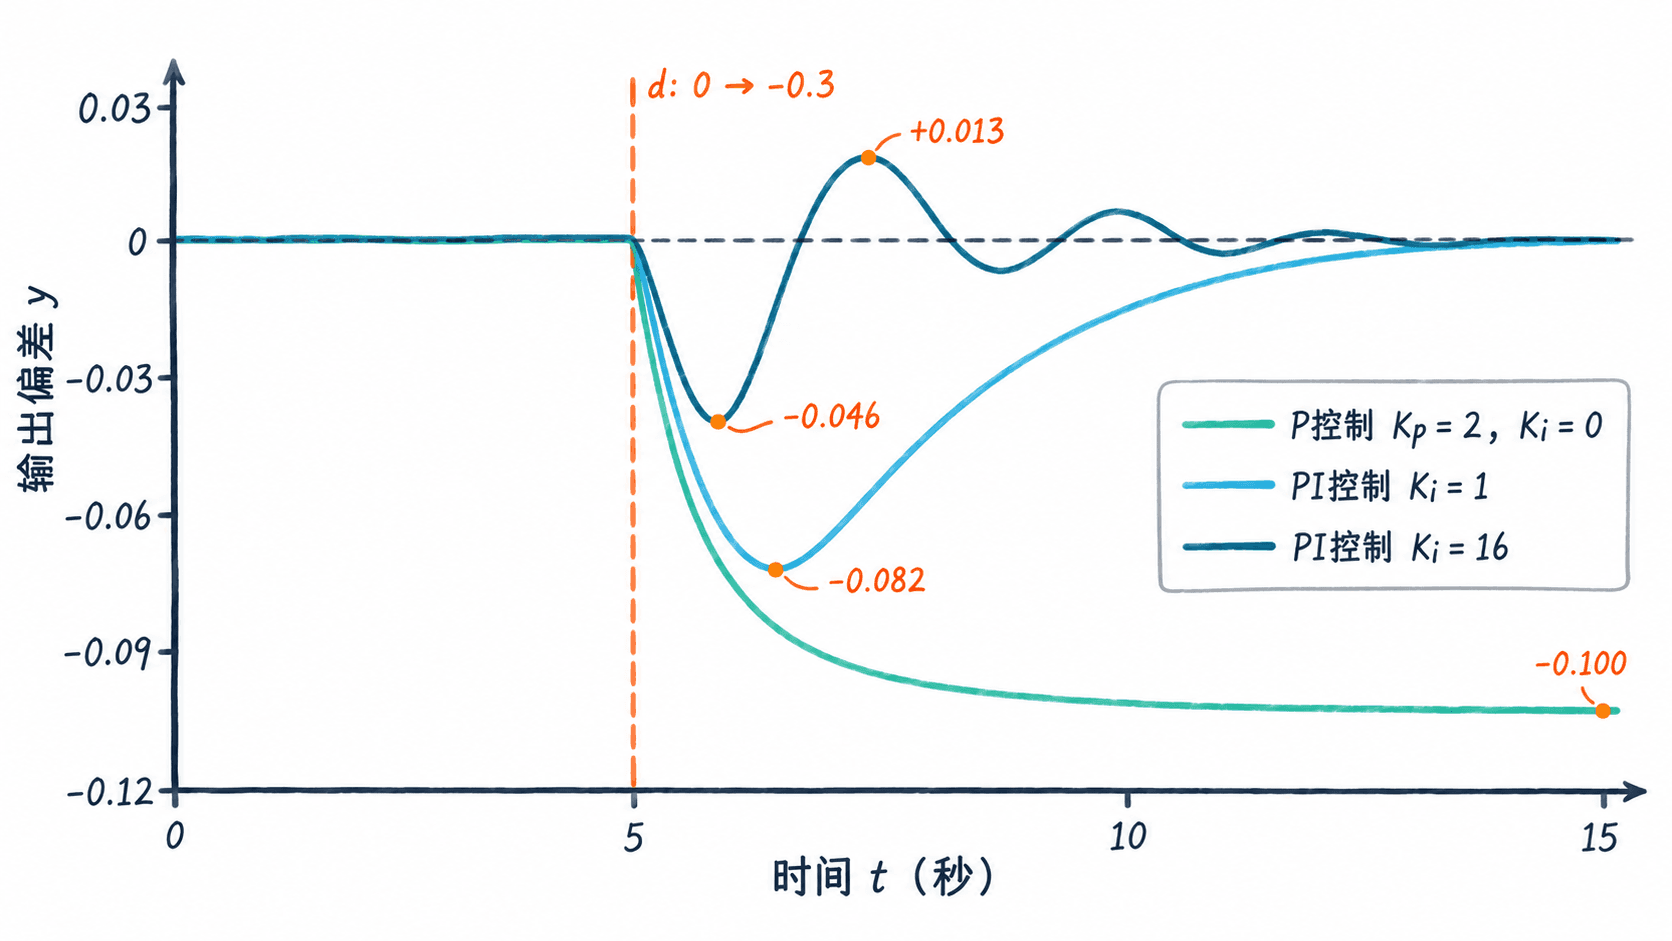
在扰动后逐渐恢复到零,但过程较慢; 在第 6 秒已反向越过目标,且出现正向峰值 ,说明响应带有振荡。两种 PI 在足够长的时间后都能消除该恒定扰动引起的误差,不能仅凭最终误差判定整定质量。
选择积分增益与防饱和
对这个特定的一阶对象和 ,PI 闭环特征多项式为 ,阻尼比 。 时 ,恢复平缓; 时 ,出现欠阻尼振荡。若希望阻尼比约为 以上,可先试 (),再结合实测扰动恢复时间调整;这不是其他对象通用的积分增益上限。
还要核对执行器能否提供稳态补偿。本例恢复 必须有 ;若执行器限幅为 ,积分无论累积多久都无法消除偏差,反而可能发生积分饱和,解除限幅后产生明显超调。实际实现应设置输出限幅并采用积分抗饱和措施,例如饱和方向暂停积分或跟踪回算,同时重新核对模型、扰动大小和执行器容量。