
自动控制 / 系统课时
状态观测器怎样估计未测量变量
状态观测器怎样估计未测量变量
只有位置传感器时,怎样得到反馈控制需要的速度?本篇用一个二阶机械模型构建 Luenberger 观测器,算出修正增益,再用仿真检查初始估计误差如何衰减,以及测量噪声、模型偏差为何会留下估计误差。
学习目标
- 从仅测位置的模型计算可观测矩阵,并求出目标极点为 的观测器增益。
- 运行完整仿真,分别检查初值误差收敛、测量噪声影响和刚度偏差造成的估计偏差。
只测位置,怎样获得速度信息
取质量 kg、阻尼系数 N·s/m、弹簧刚度 N/m。状态为 ,其中 是位移、 是速度;已知输入 是作用力,只测量位置 :
单个位置读数不能确定速度,但位置随时间的变化包含速度信息,因为 。先检查这些信息能否区分两个状态,而不是根据传感器数量判断:
本例 的秩为 2,等于状态数,因此 可观测,可以配置两个观测器极点。实际估计不需要直接对含噪位置求导,而是结合已知输入、动态模型和持续取得的位置测量。
用测量残差修正模型预测
令测量值 ,其中 是位置测量噪声。观测器维护估计状态 ,采用与对象相同的实际输入 :
前两项按模型预测状态变化, 是能够实际计算的输出残差。本例残差只有一个数,乘上两行一列的增益 后,同时修正位置和速度的变化率。这是基本的全阶 Luenberger 观测器。genui{"citation":{"ref":"turn0search0"}}
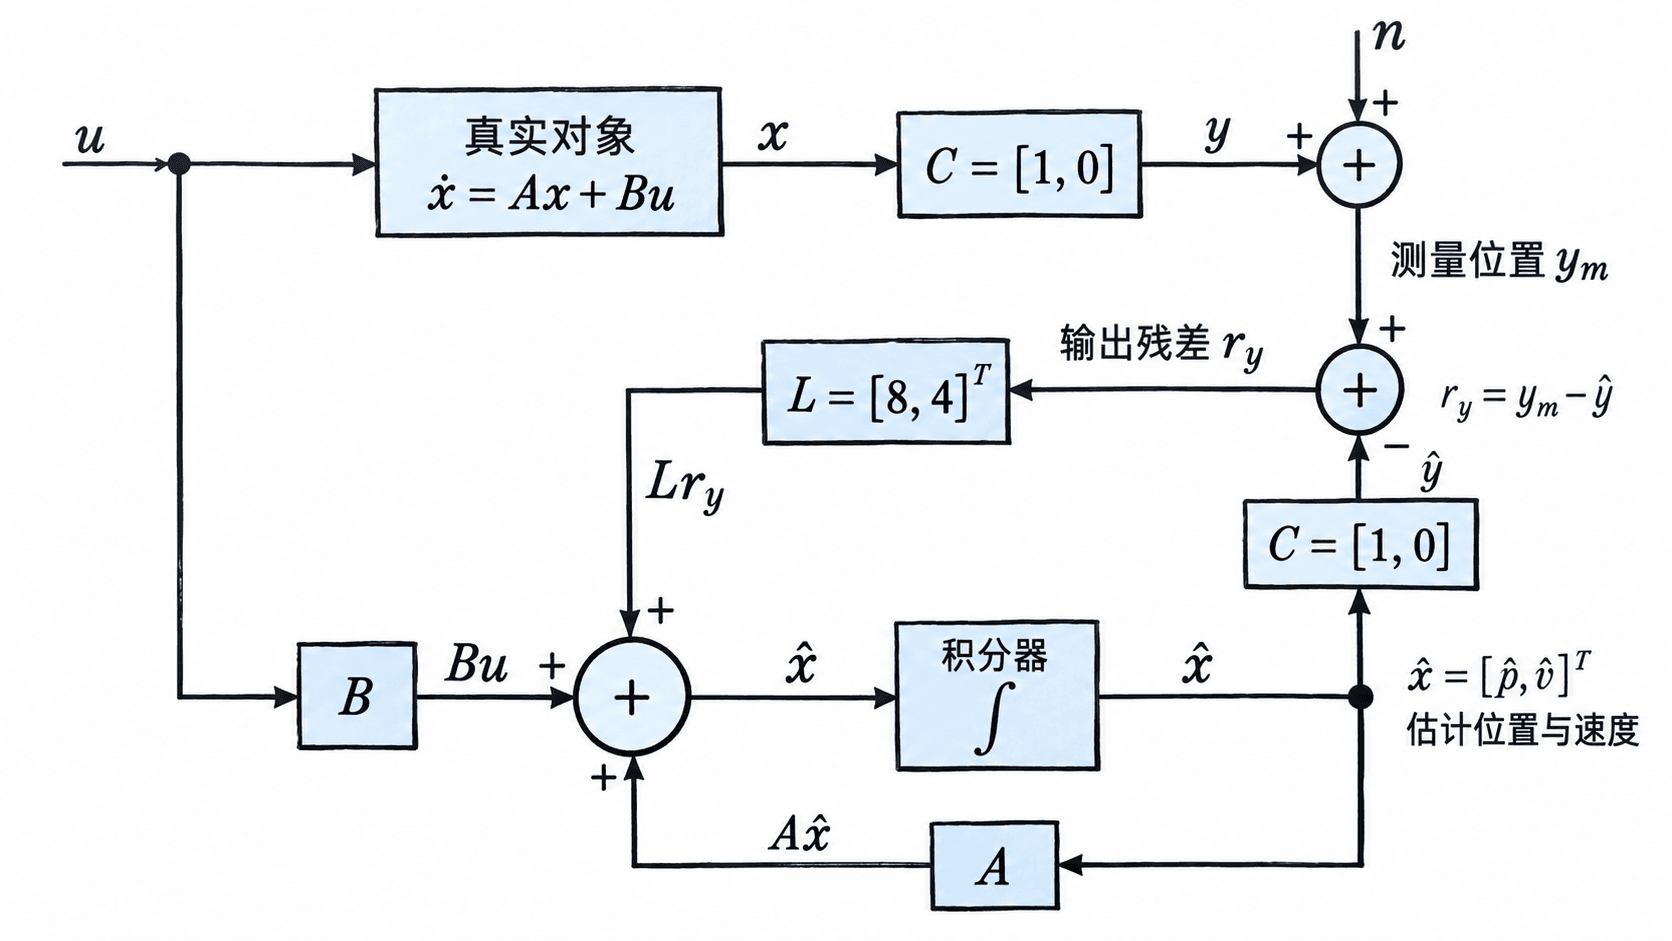
定义状态估计误差 。它有位置、速度两个分量,实际设备通常不能完整测得;不要把它与标量残差 混为一谈。模型准确、无测量噪声且双方输入相同时,两套方程相减得到:
只要 的全部特征值实部小于零,任意初始估计误差都会渐近趋零。这里消除的是初值差异;持续噪声或模型误差存在时,不能直接套用这个无外部驱动的误差方程。
根据误差极点计算增益
对象的开环极点为 。先把观测器误差极点选为 ,使误差模态比对象自身动态衰减更快;这是本例的试验选择,不是所有系统都必须遵守的固定倍数。
设 ,展开特征多项式:
目标多项式是 。比较系数,得到 、,因此 。把它代回 ,应得到极点 ;顺序不影响结果。
SciPy 的 place_poles 配置的是 的极点。求观测器增益时,应传入 A.T 和 C.T,再把返回的 gain_matrix 转置;下例将单输出系统的增益展平成长度为 2 的数组,方便乘标量残差。genui{"citation":{"ref":"turn1view0"}}
运行仿真并核对误差
使用已安装 NumPy、SciPy 的 Python 环境;下例在 Python 3.12、NumPy 2.3、SciPy 1.17 下验证。整段运行即可,无需数据文件。真实初值取 ,估计初值取 ,输入恒为 1 N,仿真持续 8 秒。
程序先验证理想情况,再分别加入测量噪声和刚度偏差。t_eval 指定每隔 0.001 秒保存一个结果,max_step=0.01 限制积分器的最大步长;这是连续时间方程的数值仿真,并非离散观测器实现。genui{"citation":{"ref":"turn1view1"}}
import numpy as np
from scipy.integrate import solve_ivp
from scipy.signal import place_poles

A = np.array([[0., 1.], [-2., -3.]])
B = np.array([0., 1.])
C = np.array([[1., 0.]])
t = np.linspace(0., 8., 8001)
# 对偶配置:先给 A.T、C.T 配置极点,再转置得到观测器增益。
L = place_poles(A.T, C.T, [-5., -6.]).gain_matrix.T.ravel()
L_fast = place_poles(A.T, C.T, [-15., -18.]).gain_matrix.T.ravel()

def simulate(gain, noise=0., stiffness=2.):
    # 仅改变真实对象刚度,观测器始终使用名义模型 A。
    A_real = np.array([[0., 1.], [-stiffness, -3.]])
    def rhs(time, z):
        x, x_hat = z[:2], z[2:]
        u = 1.0
        y_m = x[0] + noise * np.sin(20. * time)
        # 观测器只接收 u 和 y_m,不读取真实速度 x[1]。
        residual = y_m - x_hat[0]
        dx = A_real @ x + B * u
        dx_hat = A @ x_hat + B * u + gain * residual
        return np.concatenate((dx, dx_hat))
    sol = solve_ivp(rhs, (0., 8.), [1., 0., 0., 0.], t_eval=t,
                    rtol=1e-9, atol=1e-11, max_step=0.01)
    if not sol.success:
        raise RuntimeError(sol.message)
    return sol.y[:2] - sol.y[2:]

print("rank(O) =", np.linalg.matrix_rank(np.vstack((C, C @ A))))
print("L =", np.round(L, 3))
print("poles =", np.round(np.sort(np.linalg.eigvals(A - L[:, None] @ C)), 3))
clean = simulate(L)
for i in (0, 500, 1000, 2000):
    print(f"t={t[i]:.1f}: ep={clean[0, i]:.6f} m, ev={clean[1, i]:.6f} m/s")

# 只统计后半段,减少初始估计误差对噪声指标的影响。
for name, gain in (("normal", L), ("fast", L_fast)):
    error = simulate(gain, noise=0.01)
    rms_v = np.sqrt(np.mean(error[1, t >= 4.] ** 2))
    print(f"{name}: velocity_RMS={rms_v:.6f} m/s")
biased = simulate(L, stiffness=2.2)
print(f"k=2.2, t=8: ep={biased[0, -1]:.6f} m, ev={biased[1, -1]:.6f} m/s")
预期输出(不同数值库版本的末位可能略有差异):
rank(O) = 2
L = [8. 4.]
poles = [-6. -5.]
t=0.0: ep=1.000000 m, ev=0.000000 m/s
t=0.5: ep=-0.014809 m, ev=-0.193788 m/s
t=1.0: ep=-0.006040 m, ev=-0.025555 m/s
t=2.0: ep=-0.000072 m, ev=-0.000236 m/s
normal: velocity_RMS=0.001348 m/s
fast: velocity_RMS=0.037575 m/s
k=2.2, t=8: ep=-0.003031 m, ev=-0.024248 m/sep、ev 分别表示真实值减估计值的位置误差和速度误差。理想情况下,2 秒时位置误差已小于 0.1 mm,速度误差小于 0.001 m/s。速度初始误差虽然为零,随后仍出现暂态偏差;稳定并不意味着每个分量单调衰减。
分清噪声波动与模型偏差
若真实对象使用 ,而观测器仍使用 ,并且双方 相同、实际输入一致,那么误差方程变为:
与 会持续驱动误差。代码中的噪声试验只改变测量值,取 m,其中 20 的单位是 rad/s;用 4~8 秒的速度误差计算均方根,减少初值暂态的影响。
把极点进一步移到 ,增益变为 。这个噪声频率下,速度误差均方根由约 0.001348 m/s 增至 0.037575 m/s,约为原来的 28 倍。更快的误差模态,并不保证更好的含噪估计效果。
刚度偏差试验保持无噪声,仅把真实刚度从 2 改为 2.2 N/m,观测器仍用 2 N/m。8 秒时速度误差约为 m/s;继续运行后仍有偏差,因为真实模型与预测模型不一致,而非初值尚未收敛。
用稳态方程还可核对:真实速度趋于零,观测器却趋于 m/s。此时位置残差仅约 m,所以残差看起来很小,也不能单独证明未测量速度估计准确。
实际调试时,先按上面的无噪声初值试验检查符号与增益,再检查模型参数和测量噪声。若执行器有限幅,观测器应接收限幅后实际施加的输入;若直接复用数字控制程序,则需另用离散模型设计增益,不能把本例连续时间增益原样套入。