
自动控制 / 系统课时
测量噪声为何可能被反馈放大
测量噪声为何可能被反馈放大
传感器读数出现波动时,负反馈控制器可能把噪声误认为输出偏差,并主动驱动被控对象跟着波动。通过给反馈通道增加噪声输入,可以求出它到真实输出的传递函数,再用一个二阶对象验证增大增益为何可能加重噪声。
学习目标
- 区分真实输出、测量值和测量噪声在反馈回路中的位置。
- 推导测量噪声到真实输出及控制量的传递关系。
- 用频率响应算例判断噪声何时被衰减、传递或放大。
确认噪声进入反馈的位置
设参考输入为 ,控制器为 ,被控对象为 ,真实输出为 。传感器读数叠加噪声 ,因此反馈量为 ,误差为 ,控制器输出为 。这里的 只污染测量信号,并未直接施加到被控对象上。
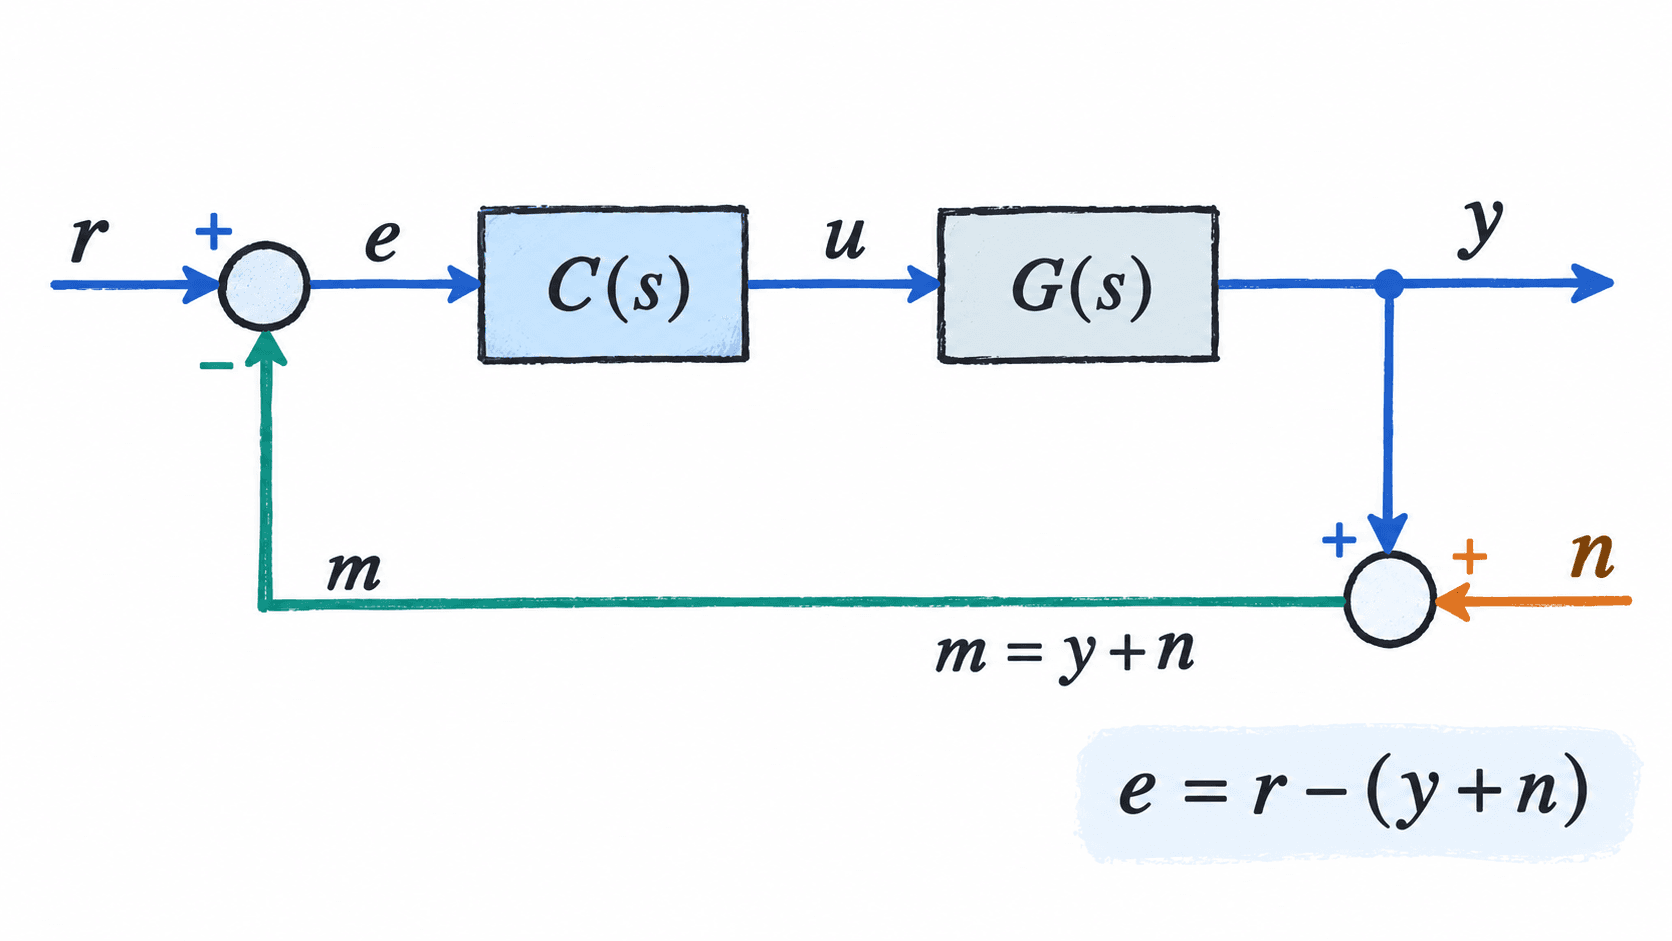
分析时先假设线性时不变系统、负反馈连接正确,且采用零初始条件。若噪声实际加在执行器或对象输入端,传递函数会不同,不能套用下面的结果。
推导噪声到输出的传递函数
将误差和对象方程联立,有 、、,因此:
记开环传递函数 ,移项得到:
令 为互补灵敏度函数。根据叠加原理令 ,测量噪声到真实输出的传递函数就是 ;负号表示纠偏方向与噪声相反。
在某个频率 ,若 ,通常有 ,输出噪声被衰减;若 ,则 ,真实输出大致以反方向跟随噪声。超过一倍的放大主要发生在环路交越附近存在较强谐振峰时,并非所有高频噪声都会无限放大。
执行器也会受到影响:。即使对象本身滤掉一部分高频运动,控制量 仍可能频繁抖动,所以测试不能只观察真实输出 。
用二阶对象验证增益效应
取归一化对象 ,比例控制器 。此时 。设传感器含幅值为 、角频率为 的正弦噪声,比较 与 时的稳态输出波动。下面的 Python 3 程序仅使用内置复数运算,可直接运行:
omega = 4.0
noise_amplitude = 0.01  # 传感器噪声的正弦幅值

for k in (1.0, 16.0):
    s = 1j * omega  # 代入 s=jω,计算稳态频率响应
    noise_to_output = -k / (s * (s + 1) + k)
    output_amplitude = abs(noise_to_output) * noise_amplitude
    print(f"K={k:.0f}, |Yn/N|={abs(noise_to_output):.4f}, "
          f"输出幅值={output_amplitude:.6f}")
预期输出:
K=1, |Yn/N|=0.0644, 输出幅值=0.000644
K=16, |Yn/N|=4.0000, 输出幅值=0.040000
当 时, 附近的输出噪声幅值达到输入噪声的 4 倍。这一模型的闭环特征方程为 ,阻尼比 ;提高 会降低阻尼比,因而在带宽附近形成更明显的峰值。这里讨论的是正弦稳态幅值,不包括启动瞬态。
按噪声频段检查设计
先把允许的输出波动变成验收指标:如果 处测量噪声幅值为 ,而真实输出允许的波动不超过 ,就必须满足 。上例中的 满足, 不满足;这是一项针对该噪声频段的指标,并非通用阈值。
若噪声集中在闭环带宽附近,应优先减小该频段的增益峰并复核相位裕度,而不是一味增加比例增益。若噪声主要远高于期望控制带宽,可考虑在测量链路增加一阶低通 ;若真实输出和噪声一起经过滤波器,则噪声关系改为 ,必须重新核查滤波带来的相位滞后。
验收时同时测量传感器反馈值 、尽可能独立获得的真实输出 和执行器控制量 。只看 的波形,无法判断看到的是传感器噪声还是被控制器真正驱动出来的运动。