
自动控制 / 系统课时
采样周期改变为何影响闭环稳定性
采样周期改变为何影响闭环稳定性
把连续控制器搬到程序里,即使增益完全不变,闭环也可能从平稳收敛变成振荡发散。本篇固定一个一阶对象,只改变采样周期,用精确递推找出稳定边界,再检查控制量晚一拍执行会产生什么影响。
学习目标
- 在同一对象和增益下,比较 0.1、0.5、1.0、1.2 秒采样周期的闭环响应。
- 根据离散极点判断单调收敛、衰减振荡和发散振荡。
- 区分采样周期与计算延迟,并给出可检查的更新时序和性能条件。
固定连续对象和采样规则
采用时间常数为 1 s、静态增益为 1 的对象 ,即 。取单位阶跃参考 、比例增益 、初始输出 。时间以秒计,输入与输出视为工作点附近的归一化偏差,允许取负值。
连续控制时,控制量始终满足 ,因此闭环方程为 ,极点为 ,响应稳定。平衡输出是 ,与参考值之间的 偏差来自纯比例控制。
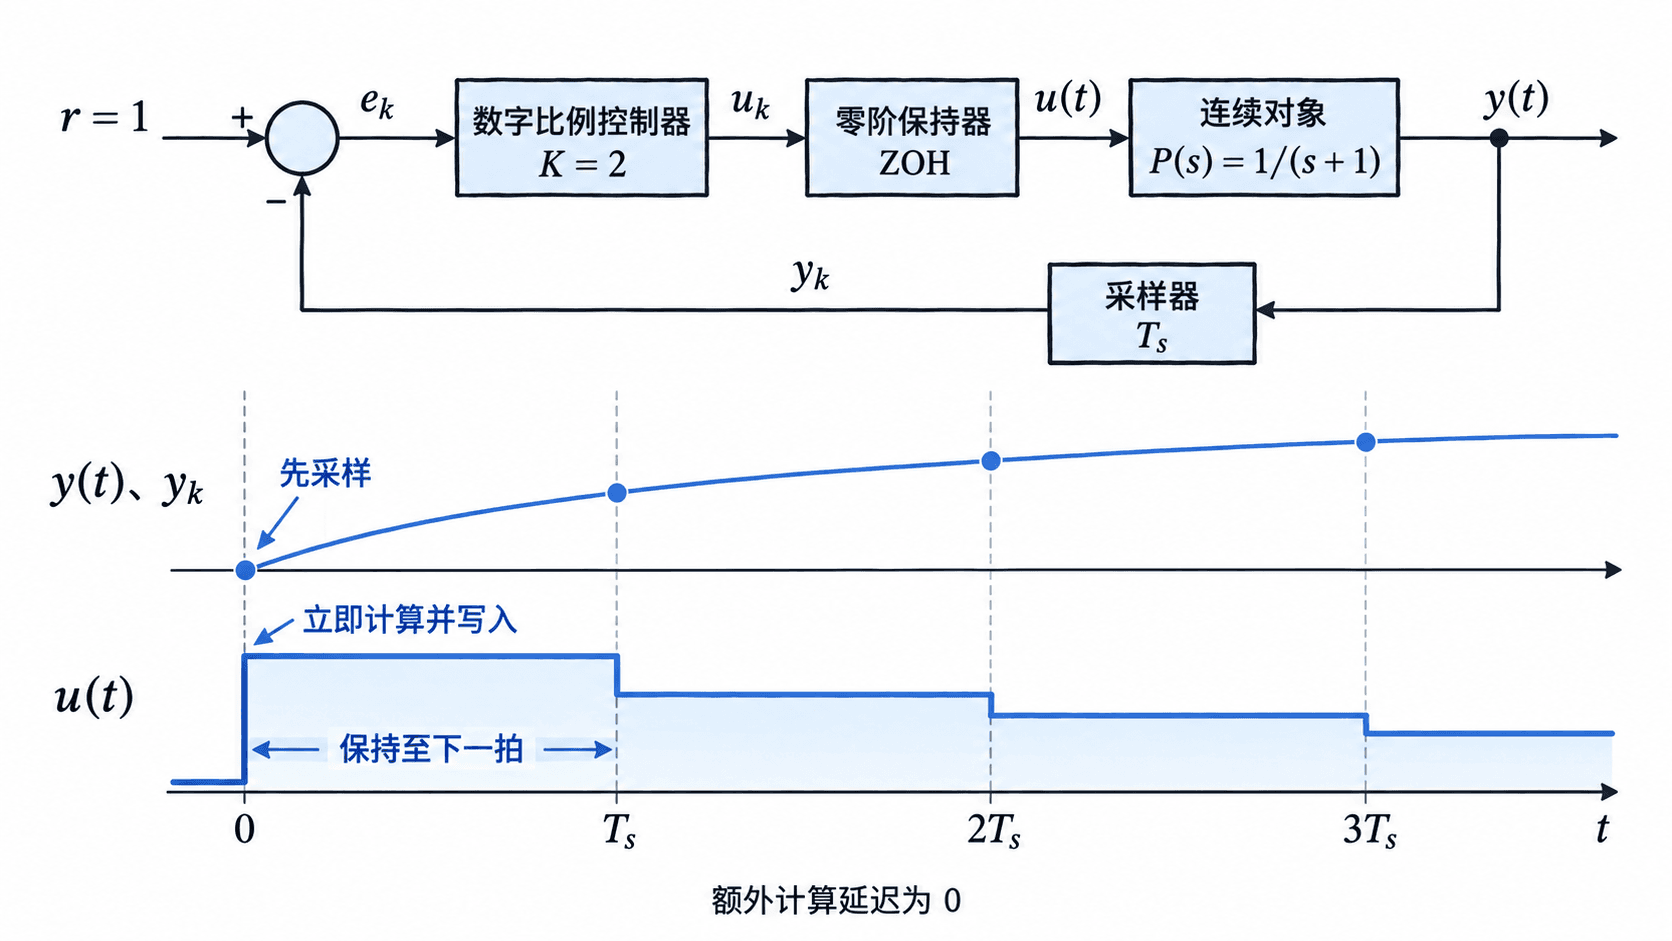
数字控制每隔 秒采样一次,采样频率为 。基准实验假定计算和写入瞬时完成,不含执行器限幅、噪声或量化;每一拍严格按以下顺序执行:
- 在 读取 。
- 立即计算并施加 。
- 在整个区间 保持 不变,到下一拍再更新。
这叫零阶保持。保持的是控制量,连续对象仍在运动;例如 s 时,初始控制量 会持续作用 1.2 s,中途即使输出已经越过平衡值,控制器也不会修正。
用离散极点求出稳定边界
对每个保持区间内的连续方程精确积分,令 ,得到以下递推。它直接表示连续对象在零阶保持输入下的采样值,不依赖数值积分步长。
令偏差 ,则 ,其中离散闭环极点为 。偏差能否逐拍缩小,只需检查 ,由此得到本例的严格稳定范围:
当 时偏差同号衰减;当 时偏差交替变号但仍会缩小。达到 时,,输出在 0 与 之间持续交替;超过该边界才会发散。出现振荡不等于已经失稳。
把计算延迟单独计入模型
零阶保持与额外计算延迟需要分别建模;MathWorks 的采样与计算延迟示例也采用了这种区分。下面把额外延迟明确设成一整拍,实际程序的延迟可能只是周期的一部分。genui{"citation":{"ref":"turn1view1"}}
若第 次采样算出的命令直到下一拍才生效,当前施加的就变成 。代入对象递推后,闭环极点不再只有一个,而是以下方程的两个根:
两个根都在单位圆内才稳定。在 的条件下,稳定要求化为 ,即 s。原本稳定的 s,增加一拍延迟后,两个极点的模均约为 1.124385,因此会失稳。
在相同的十二秒内验证响应
使用 Python 3.10 或更高版本,将下面完整程序保存为 sample_period.py,在该目录运行 python sample_period.py,无需第三方库。四组实验都从零开始并观察 12 s,控制增益不变;最后单独核对一拍延迟模型的极点。
from math import exp, log
from cmath import sqrt

K = 2.0
r = 1.0
t_end = 12.0
print('Ts(s) fs(Hz) pole y(12s) behavior')
for ts in (0.1, 0.5, 1.0, 1.2):
    a = exp(-ts)
    pole = a - K * (1.0 - a)
    y = 0.0
    # 四组周期都整除 12 秒,避免拿不同观察时长作比较。
    steps = round(t_end / ts)
    for _ in range(steps):
        u = K * (r - y)
        # 在整个采样区间保持 u;这是精确解,不是欧拉积分。
        y = a * y + (1.0 - a) * u
    if abs(pole) >= 1.0:
        behavior = 'unstable'
    elif pole < 0.0:
        behavior = 'alternating'
    else:
        behavior = 'monotone'
    print(f'{ts:.1f} {1/ts:.3f} {pole:+.6f} {y:.6f} {behavior}')

print(f'No-delay limit: {log(3):.6f} s')
# 额外一拍延迟时,用二次特征方程检查全部闭环极点。
a = exp(-1.0)
d = sqrt(a * a - 4.0 * K * (1.0 - a))
poles = ((a + d) / 2.0, (a - d) / 2.0)
rho = max(abs(p) for p in poles)
print(f'Ts=1.0 s, one-sample delay: max|pole|={rho:.6f}')
print(f'One-sample-delay limit: {log(2):.6f} s')
预期输出:
Ts(s) fs(Hz) pole y(12s) behavior
0.1 10.000 +0.714512 0.666667 monotone
0.5 2.000 -0.180408 0.666667 alternating
1.0 1.000 -0.896362 0.487314 alternating
1.2 0.833 -1.096417 -1.006995 unstable
No-delay limit: 1.098612 s
Ts=1.0 s, one-sample delay: max|pole|=1.124385
One-sample-delay limit: 0.693147 s
前三组的极点模都小于 1;其中 0.5 s 和 1.0 s 的输出围绕 交替变化。1.0 s 组到第 12 秒仍只有约 0.487314,说明稳定也可能收敛很慢。1.2 s 组的偏差每拍扩大约 9.64%,不能把某一时刻碰巧接近目标当成收敛。
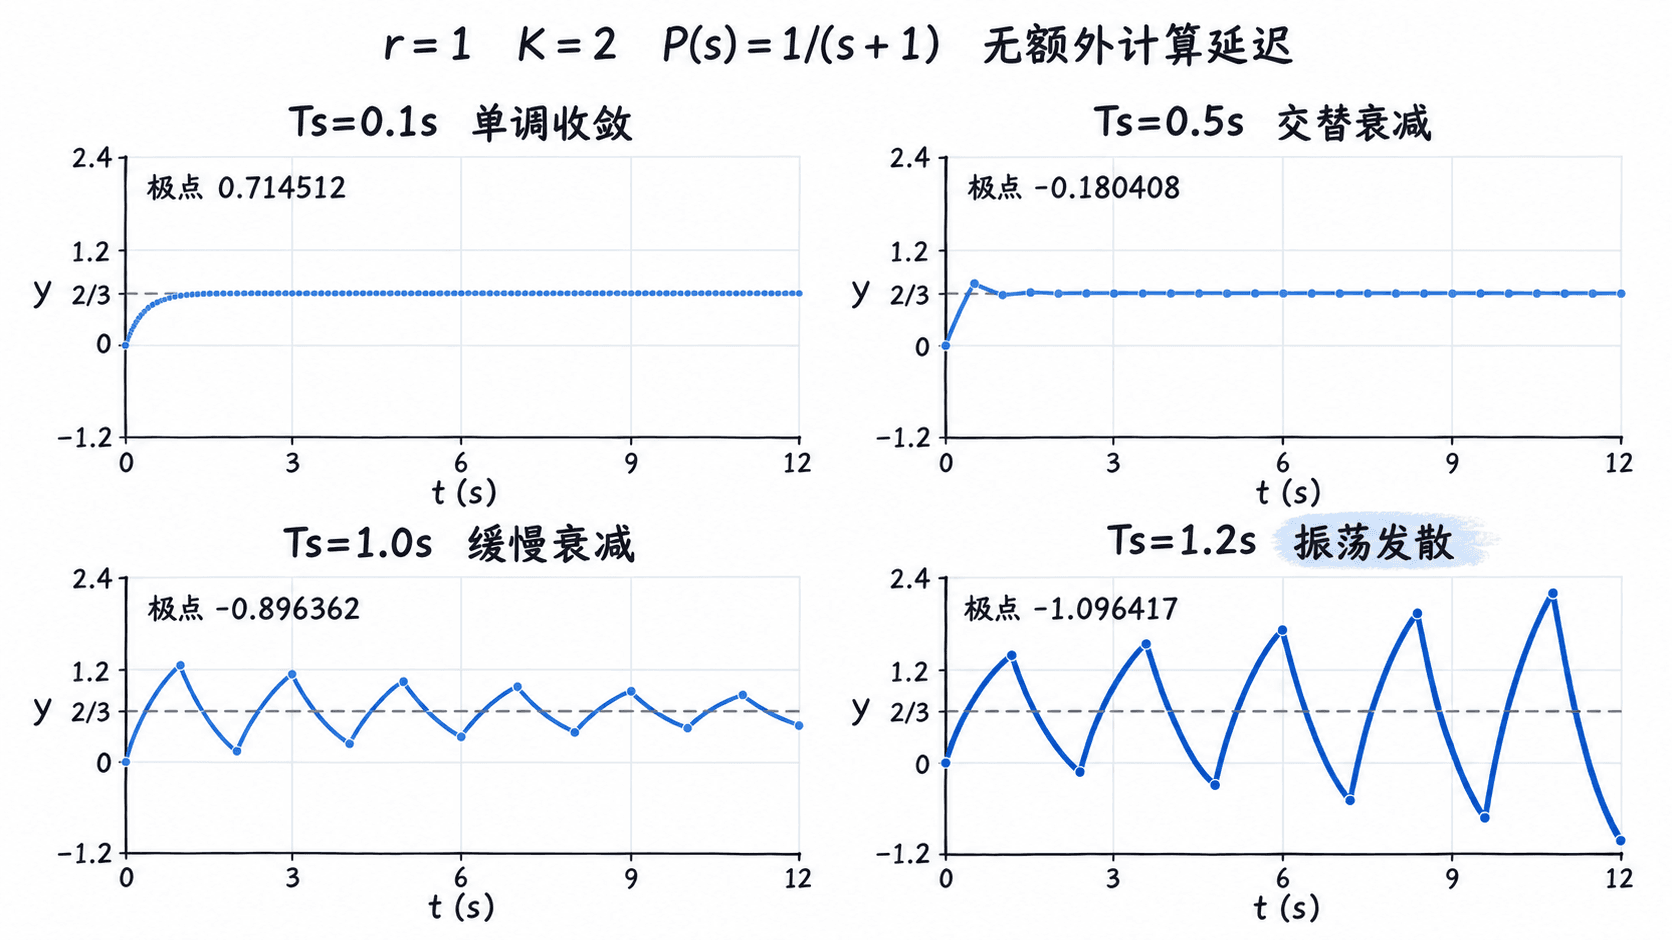
图中连接采样点的真实响应应按 绘制,其中 。本例输出连续、斜率可以在更新时改变;只有保持的控制量是阶梯状。
把周期选择变成验收条件
本例可先把 s 作为候选,再同时检查极点、响应和实际执行时序。下面的数值是针对本例制定的验收条件,不能直接当作其他对象的通用采样标准。
| 检查项 | 本例可执行的判定 |
|---|---|
| 模型稳定性 | 把实际延迟计入模型,所有闭环极点模均小于 1 |
| 响应品质 | 5 s 后持续满足 ,且全程峰值不超过 0.9 |
| 更新时序 | 若周期为 100 ms,采样传输、计算、写入分别耗时 8、15、2 ms,则把合计 25 ms 延迟纳入验证 |
在无额外延迟的理想模型中,0.1 s 和 0.5 s 两组满足上述响应要求,1.0 s 组虽然稳定却不合格。实际验收应记录最坏耗时与周期抖动;25 ms 小于 100 ms 只说明这次更新没有超过一个周期,不能据此忽略延迟。
采样定理关于带限信号重建的两倍频率要求,不能替代闭环极点检查。改变采样周期时,应保持对象和控制器参数一致、比较相同物理时长,并把真实计算与执行延迟一起重新验证。