
自动控制 / 系统课时
用矩阵特征值判断系统动态行为
用矩阵特征值判断系统动态行为
给定状态矩阵,怎样判断系统会衰减、振荡还是发散?这篇用一个二阶模型计算特征值,并用零输入自由响应核对判断,最后说明为什么传递函数有时会漏掉内部的不稳定状态。
学习目标
- 计算二阶状态矩阵的特征值,读出模态的衰减率与振荡频率。
- 使用矩阵指数计算自由响应,并核对给定初始状态下的数值。
- 判断最小实现条件,区分状态特征值与传递函数极点。
从状态矩阵读出模态
考虑连续时间线性定常系统 ,其中 是状态向量, 是输入,、 为常矩阵。令 ,给定非零初始状态,得到由初始状态产生的自由响应:
特征值由 求得, 为单位矩阵。当 可对角化时,自由响应可分解为若干带有 的模态。特征向量决定这些成分如何组合成各个状态;初始状态决定哪些模态被激发。
对于共轭特征值 ,,对应的实数响应含有 和 。实部 控制指数包络,虚部的绝对值给出振荡角频率。
| 特征值示例 | 模态时间规律 | 可以直接读出的量 |
|---|---|---|
| 衰减 | 衰减时间常数 秒 | |
| 带 包络的振荡 | 时间常数 秒,周期约 秒 | |
| 增长 | 每过 秒,模态幅值乘以 |
全部特征值的实部严格小于零,当且仅当该系统的原点渐近稳定,也就是任意初始状态的自由响应都趋于零;此结论不要求 可对角化。只要存在正实部特征值,系统就不稳定。实部等于零的情况需要额外检查。genui{"citation":{"ref":"turn7view0"}}
把二阶特征值与自由响应对照
取二阶模型 ,令 、,时间单位为秒。它的状态矩阵及特征多项式是:
解得 。因此系统渐近稳定,但自由响应包含衰减振荡;指数衰减时间常数为 秒,振荡角频率为 rad/s,周期为 秒。
令 ,表示初始输出为 、初始变化率为 。在 时,第一状态的解析解为:
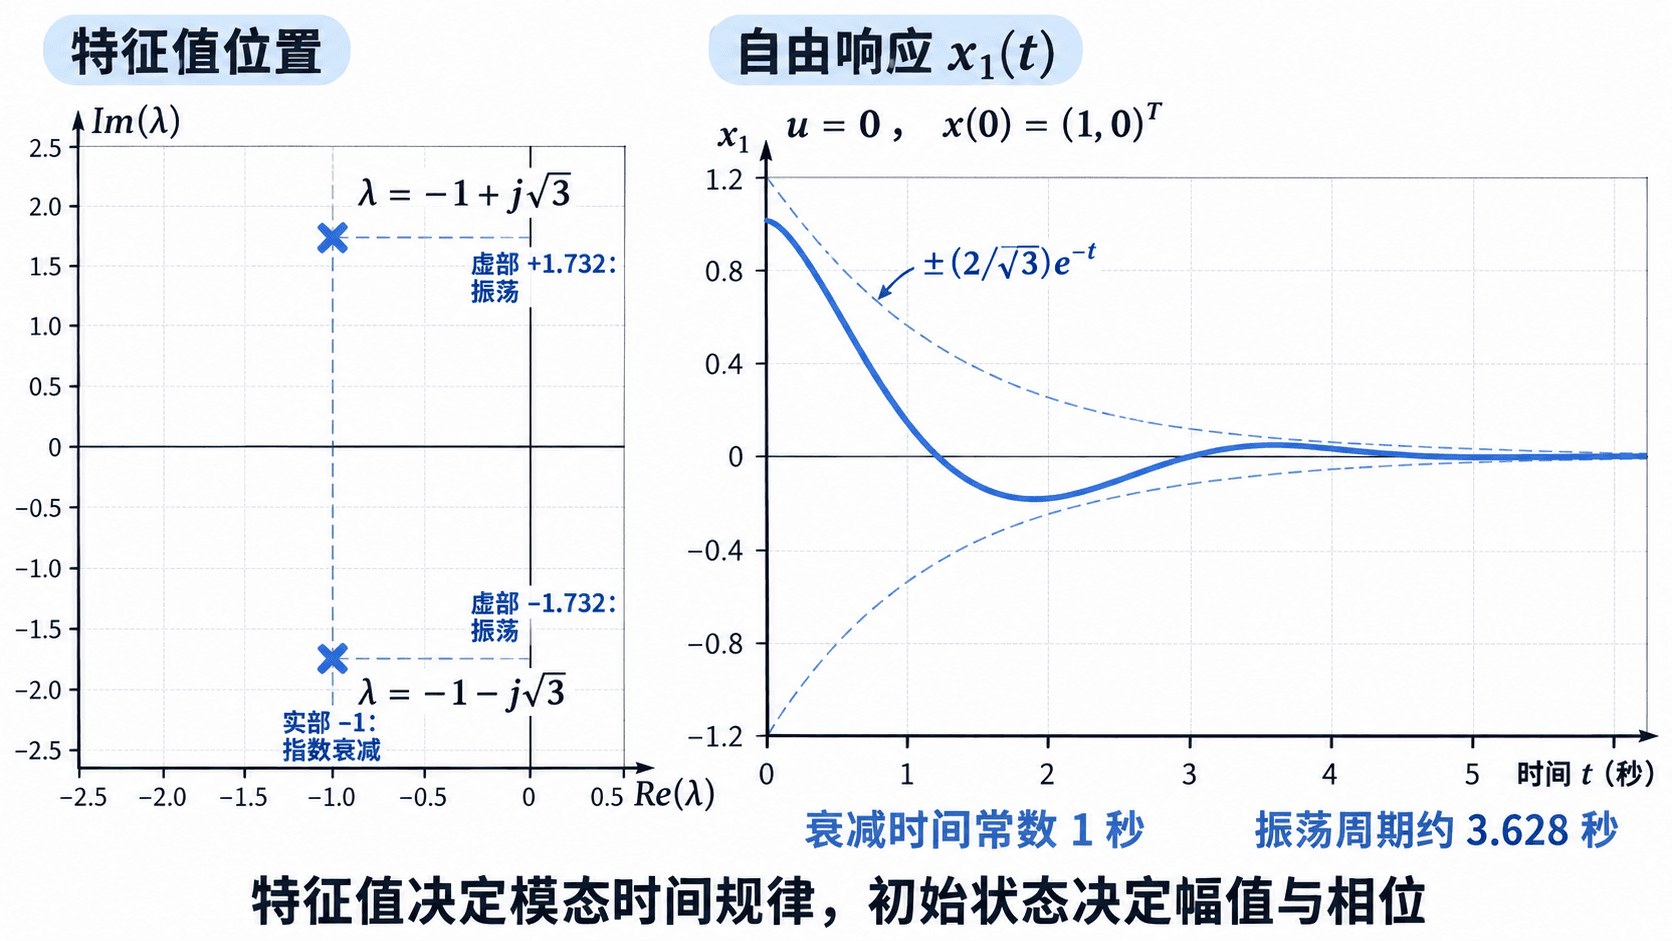
该初始条件下, 的上下包络是 ,不是 。特征值确定模态的衰减率与频率;完整波形的幅值和相位还取决于初始状态及模态在各状态上的组合。
用矩阵指数核对数值
在已安装 NumPy、SciPy 的 Python 环境中,将下列代码保存为 modes.py,执行 python modes.py。示例已在 NumPy 2.3.5、SciPy 1.17.0 下核对;这里的 、,输出为 。
scipy.linalg.eigvals 计算特征值,scipy.linalg.expm 计算矩阵指数。不要用逐元素计算指数的 np.exp(A * t) 替代 expm(A * t)。genui{"citation":{"refs":["turn5view2","turn5view3"]}}
import numpy as np
from scipy.linalg import eigvals, expm

def main():
    A = np.array([[0., 1.], [-4., -2.]])
    B = np.array([[0.], [1.]])
    C = np.array([[1., 0.]])
    x0 = np.array([1., 0.])
    # 特征值没有固定返回顺序,按虚部排序便于核对。
    for lam in sorted(eigvals(A), key=lambda z: z.imag):
        print(f'lambda = {lam.real:.3f}{lam.imag:+.3f}j')
    # 零输入响应直接用矩阵指数,不引入积分步长误差。
    for t in (0., 1., 2., 4.):
        x = expm(A * t) @ x0
        print(f't={t:.0f}  x1={x[0]:+.4f}  x2={x[1]:+.4f}')
    # 二阶系统的可控、可观矩阵用于检查最小实现。
    R = np.hstack((B, A @ B))
    O = np.vstack((C, C @ A))
    print(f'rank R = {np.linalg.matrix_rank(R)}')
    print(f'rank O = {np.linalg.matrix_rank(O)}')

if __name__ == '__main__':
    main()
预期输出:
lambda = -1.000-1.732j
lambda = -1.000+1.732j
t=0  x1=+1.0000  x2=+0.0000
t=1  x1=+0.1506  x2=-0.8386
t=2  x1=-0.1531  x2=+0.0991
t=4  x1=+0.0210  x2=-0.0254
rank R = 2
rank O = 2时 为负, 时又变为正,这是振荡穿过零点,不表示系统失稳。渐近稳定也不要求每个状态单调下降。只模拟这一个初始状态能够核对计算,不能代替针对所有初始状态的稳定性判据。
在最小实现下对应传递函数极点
对输出方程 ,传递函数描述零初始状态下的输入输出关系:
最小实现是用最少状态数表示同一传递函数的状态空间模型。有限维线性定常实现为最小实现,当且仅当它可控且可观。对单输入单输出最小实现,约分后的传递函数极点与 的特征值一致,包括重数。genui{"citation":{"refs":["turn5view1","turn7view1"]}}
本例为二阶系统。可控矩阵检查输入能否影响全部状态方向,可观矩阵检查能否从输出历史区分全部初始状态:
代码中两个秩都等于状态数 ,因此该实现可控且可观。取 ,可以直接求得:
分母无可约去的因子,两个极点就是 。这不是“任何状态矩阵的特征值都能从传递函数读到”;可控性、可观性必须先核对。
检查虚轴与隐藏状态
若全部特征值实部不大于零,但有特征值位于虚轴,还要检查虚轴特征值的 Jordan 块是否全为一阶,即是否有足够多的独立特征向量。满足时自由响应有界,但不保证趋于零;不满足时可能出现随时间增长的多项式项。genui{"citation":{"ref":"turn7view0"}}
例如 、 的两个特征值都是 。取 ,得到 ,第一状态持续增长。因此“实部没有正数”不足以判定稳定,也不能把“虚轴上有重根”一律等同于不稳定。
另一个容易漏检的情况是非最小实现。考虑下面两状态模型:
它的状态特征值为 和 ,但传递函数只有 。第二状态既不受输入激发,也不影响输出,是不可控且不可观的隐藏模态;从输入输出关系看,只需保留第一状态。
若 、,则始终有 ,同时 发散。因此,传递函数稳定不自动保证内部状态稳定。检查模型时,应同时核对完整状态矩阵的特征值、可控性和可观性,不能只凭输出曲线判稳。