
自动控制 / 系统课时
画根轨迹观察增益改变后的极点
画根轨迹观察增益改变后的极点
增大控制器增益后,闭环极点可能先在实轴上汇合,再进入复平面并最终穿过虚轴,导致系统失稳。这里用一个三阶单位负反馈模型绘制根轨迹,比较几个增益下的极点,并求出严格稳定的增益范围。
学习目标
- 从开环传递函数建立随增益变化的闭环特征方程。
- 用 Python 画根轨迹,辨认极点离开实轴和穿越虚轴的位置。
- 用劳斯判据确定渐近稳定的增益区间,并验证边界情况。
把增益写入闭环特征方程
考虑对象 ,比例控制器 ,采用单位负反馈,只讨论 。闭环传递函数为:
因此要跟踪的是特征方程 的三个根。根轨迹从 的开环极点 出发;对这个连续时间线性模型,只有全部闭环极点的实部都小于 0,才是渐近稳定。
识别实轴分支和虚轴穿越
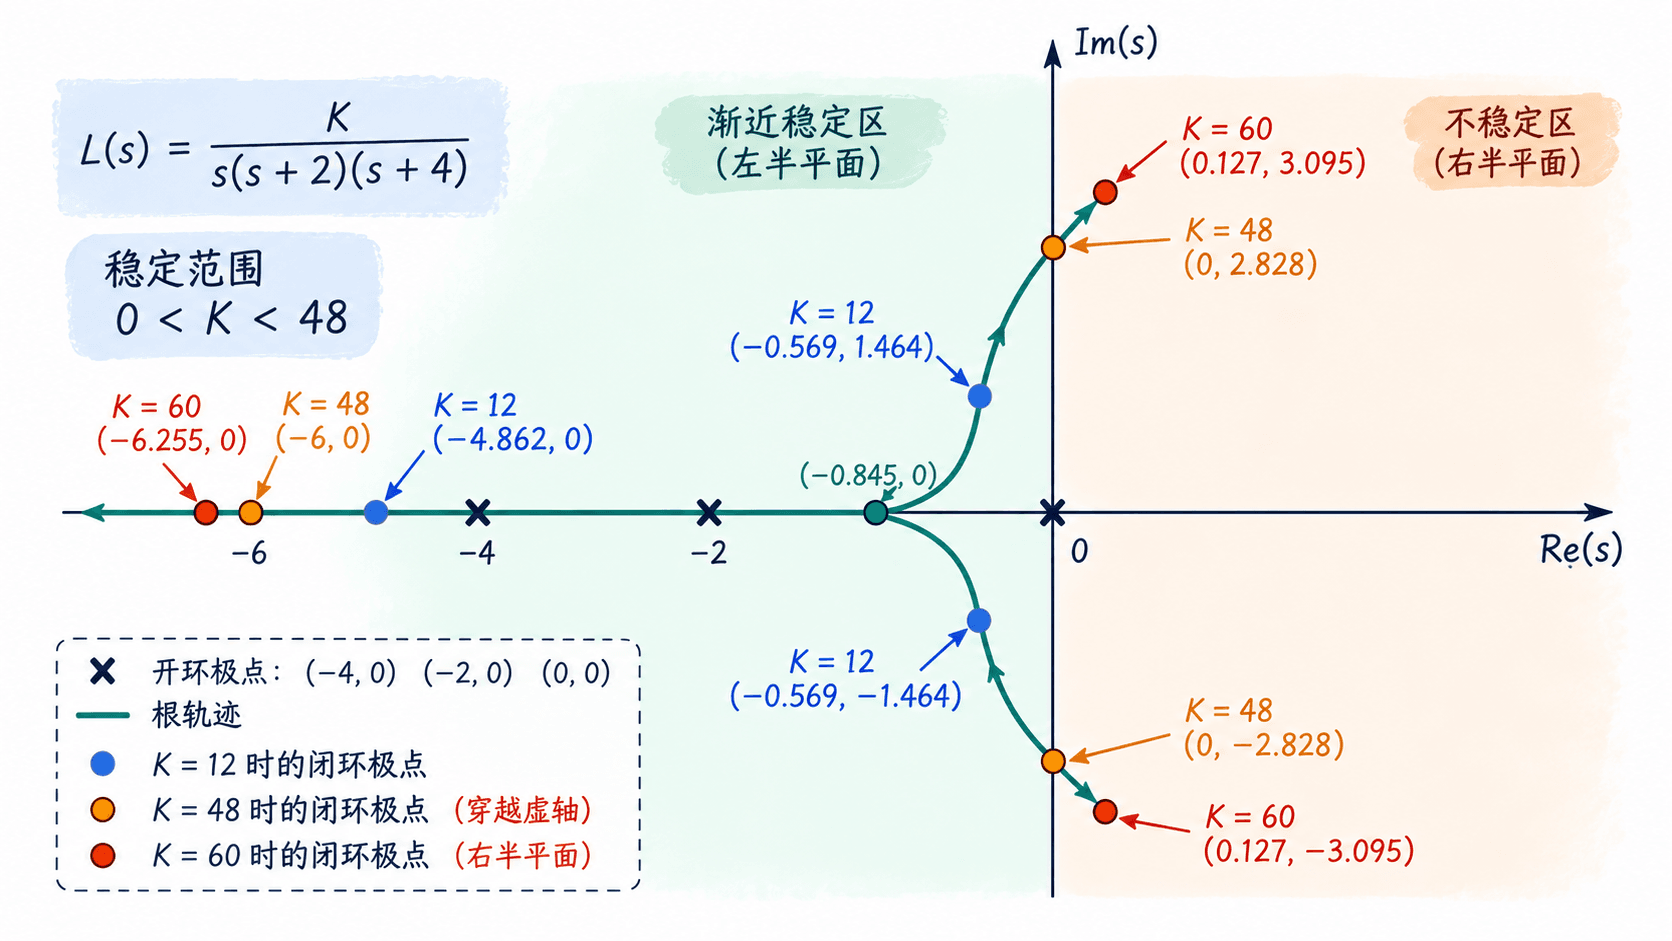
依据实轴根轨迹的奇偶规则,轨迹仅位于 和 两段实轴上。随着 增大, 处的分支向左延伸,另外两支在 处汇合并离开实轴,此时 ,之后形成共轭复根。
当 时,共轭根抵达虚轴上的 ,另一个根在 ;再增大增益,这对根进入右半平面。图中用叉号标开环极点,并突出 、、 的闭环极点位置。
用 Python 扫描并绘制根轨迹
准备 Python 3、NumPy 和 Matplotlib;未安装依赖时可执行 python -m pip install numpy matplotlib。将以下完整代码保存为 root_locus.py,运行 python root_locus.py。代码按 到 、步长 扫描闭环多项式的根;点的连接顺序不影响极点集合,散点图也能避免数值求根返回顺序变化造成的假连线。
import numpy as np
import matplotlib.pyplot as plt

def poles_at_gain(k):
    # 单位负反馈的三阶闭环特征多项式
    return np.roots([1.0, 6.0, 8.0, k])

gains = np.linspace(0, 70, 701)
poles = np.array([poles_at_gain(k) for k in gains])

fig, ax = plt.subplots(figsize=(10, 5.625))
ax.scatter(poles.real.ravel(), poles.imag.ravel(),
           s=4, alpha=0.38, color="#0f766e", label="Root locus")
ax.scatter([-4, -2, 0], [0, 0, 0],
           marker="x", s=70, color="#344054", label="Open-loop poles")
for k, color in [(12, "#1a857a"), (48, "#d68b24"), (60, "#c04a50")]:
    roots = poles_at_gain(k)
    ax.scatter(roots.real, roots.imag, s=48, color=color, label=f"K={k}")

# 虚轴是连续时间极点稳定性判定的边界
ax.axvline(0, color="#344054", linestyle="--", linewidth=1)
ax.axhline(0, color="#344054", linewidth=0.8)
ax.set(xlabel="Re(s)", ylabel="Im(s)", title="Root locus: unity negative feedback")
ax.grid(alpha=0.2)
ax.legend()
fig.tight_layout()

for k in (12, 48, 60):
    # 固定展示顺序,便于对比跨越虚轴前后的实部
    roots = sorted(poles_at_gain(k), key=lambda z: (round(z.real, 6), z.imag))
    print(f"K={k}: " + ", ".join(f"{z.real:+.3f}{z.imag:+.3f}j" for z in roots))
plt.show()
预期输出(保留三位小数):
K=12: -4.862+0.000j, -0.569-1.464j, -0.569+1.464j
K=48: -6.000+0.000j, +0.000-2.828j, +0.000+2.828j
K=60: -6.255+0.000j, +0.127-3.095j, +0.127+3.095j
同时会弹出复平面散点图。 时三个极点都在虚轴左侧; 时两个极点落在虚轴; 时这对极点已进入右半平面。数值计算在虚轴附近可能出现 量级的实部舍入误差,不能据此认定临界点稳定。
用劳斯判据求出可用增益
对三阶特征多项式 ,劳斯表第一列依次为 、、、。要求各项严格大于 0,得到:
边界必须排除: 时存在原点极点; 时多项式可分解为 ,有一对纯虚根,不能实现渐近衰减。 时有右半平面极点,闭环不稳定。
实际试验可以先选 :其主导极点约为 ,振荡包络的近似时间常数为 。但 只保证给定线性模型的渐近稳定,不保证超调、控制量、时延和模型偏差满足要求;换用实际对象后还需验证响应与鲁棒性。