
自动控制 / 系统课时
交越频率如何影响闭环响应速度
交越频率如何影响闭环响应速度
提高环路增益通常会把交越频率推向高频,让输出更快接近目标;但相位裕度也可能变小,出现更大的超调和振荡。这里用同一个三阶对象的三组增益,同时比较频域裕度与时域指标,确定哪一组真正满足响应要求。
学习目标
- 从开环 Bode 图的 0 dB 交越点读出交越频率。
- 解释增益变化为何同时影响响应速度与相位裕度。
- 用阶跃响应的上升时间、超调和调节时间挑选增益。
从开环交越点估计快慢
考虑单位负反馈控制系统,前向通道含比例增益 ,对象含一个积分环节和两个一阶惯性环节:
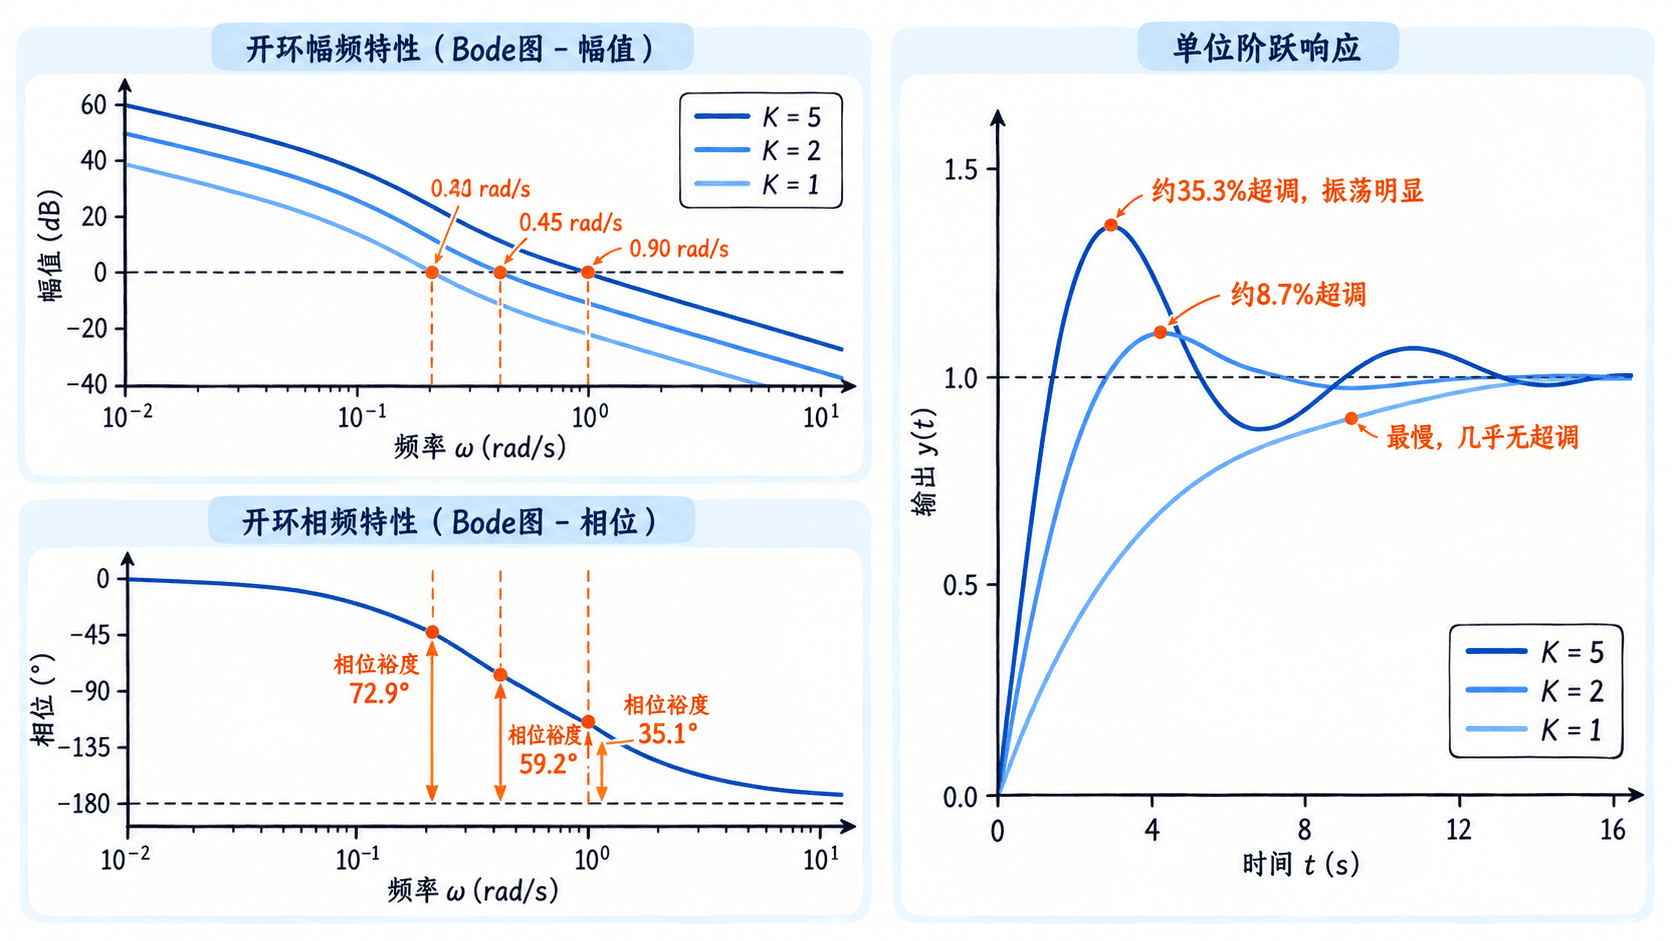
开环增益交越频率 定义为 的频率,也就是 Bode 幅频曲线穿过 0 dB 的位置。增益 翻倍时,整个开环幅频曲线上移约 6.02 dB;在本例中, 时 rad/s, 时升到约 0.45 rad/s。
交越频率升高往往意味着闭环有能力响应更快的变化,但它不是闭环带宽的精确定义。最终还要用闭环阶跃响应和稳定裕度核对,不能只用 反推上升时间。
交越频率升高为何容易振荡
开环相位裕度是在增益交越频率处,开环相位距离 还剩多少:
本例只调整正增益 ,开环相位曲线本身不变;但交越点右移后,采样到的相位滞后更大。 时相位裕度约 59.2°, 时交越频率约 0.90 rad/s,相位裕度降至 35.1°。
工程初调常把相位裕度 45°~60° 作为候选范围,而不是稳定性的绝对保证。低相位裕度的回路容易在阶跃输入后反复越过目标;测量噪声、纯延时或未建模动态还可能进一步恶化实际效果。
用 Python 测量三组阶跃响应
使用安装了 NumPy 和 SciPy 的 Python 3.10+ 环境运行下列完整代码。仿真时间为 40 s、采样间隔 0.002 s;tr 是首次从 10% 到 90% 的上升时间,Mp 是相对稳态值 1 的最大超调百分比,ts 是进入并持续保持在 ±2% 误差带内的时间。
import numpy as np
from scipy import signal
from scipy.optimize import brentq

t = np.linspace(0, 40, 20001)
for k in (1, 2, 5):
    # 用开环幅值等于1求交越频率
    wc = brentq(lambda w: k / (w * np.hypot(1, w) * np.hypot(4, w)) - 1,
                1e-4, 20)
    # 积分极点贡献-90°,另两个极点带来额外相位滞后
    pm = 90 - np.degrees(np.arctan(wc)) - np.degrees(np.arctan(wc / 4))
    _, y = signal.step(signal.TransferFunction([k], [1, 5, 4, k]), T=t)
    tr = t[np.flatnonzero(y >= 0.9)[0]] - t[np.flatnonzero(y >= 0.1)[0]]
    mp = max(0.0, (np.max(y) - 1) * 100)
    out = np.flatnonzero(np.abs(y - 1) > 0.02)
    ts = t[out[-1] + 1] if len(out) and out[-1] + 1 < len(t) else float("nan")
    print(f"K={k}: wc={wc:.2f}, PM={pm:.1f}, tr={tr:.2f}, "
f"Mp={mp:.1f}%, ts={ts:.2f}")预期输出(wc 单位 rad/s,PM 单位度,tr 和 ts 单位 s):
K=1: wc=0.24, PM=72.9, tr=6.13, Mp=0.0%, ts=10.42
K=2: wc=0.45, PM=59.2, tr=2.76, Mp=8.7%, ts=8.84
K=5: wc=0.90, PM=35.1, tr=1.30, Mp=35.3%, ts=10.68
按指标选择增益,而非盲目求快
假设验收要求为:10%~90% 上升时间小于 3 s、超调小于 10%、2% 调节时间小于 9 s。 三项均通过; 虽几乎无超调,但上升与调节都太慢; 上升最快,却因振荡使调节时间反增至 10.68 s,且超调高达 35.3%。
这个对象的闭环特征多项式为 。由 Routh 判据可知,只有 时闭环渐近稳定; 会出现虚轴极点,不能把它当作安全工作点。实际调参时,还应检查执行器饱和、噪声、传输延时和对象参数偏差;先满足超调与调节时间,再在裕度允许范围内提高速度。