
自动控制 / 系统课时
开环与闭环在扰动下有何差异
开环与闭环在扰动下有何差异
同一个控制对象在运行中受到外部扰动,开环系统通常维持原来的控制输入,闭环系统则根据输出偏差自动调整。本篇使用一个可计算的一阶对象,比较两种控制方式的扰动响应、稳态误差和恢复速度,并解释反馈能够改善什么、又受到哪些限制。
学习目标
- 区分开环与闭环的信号路径,识别参考输入、控制量、扰动和反馈信号。
- 使用同一个一阶对象计算开环与闭环受到阶跃扰动后的输出及稳态误差。
- 判断比例反馈的抗扰动效果,识别残余误差、执行器饱和和反馈增益的限制。
建立相同的被控对象与扰动条件
为了公平比较,两种控制方式必须使用相同的被控对象、目标值、初始状态和外部扰动。这里采用时间常数为 1 秒、静态增益为 1 的一阶对象:
其中, 是实际输出, 是执行器施加的控制输入, 是叠加在对象输入端的外部扰动。对应的传递函数为 ,表示输出不会瞬间改变,而是按一阶动态逐渐接近新的平衡值。
设置以下统一实验条件:
| 参数 | 取值 | 说明 |
|---|---|---|
| 目标输出 | 1.0 | 希望保持的设定值 |
| 扰动前输出 | 1.0 | 两种方式的初始稳态 |
| 扰动发生时间 | s | 此前系统已稳定 |
| 扰动幅度 | -0.2 | 从第 5 秒开始持续施加 |
| 对象时间常数 | 1 s | 不包含控制器时的固有时间尺度 |
| 闭环比例增益 | 4 | 用于计算误差补偿 |
这里的负扰动可以理解为电机突然受到额外负载,或者加热设备的散热量突然增加。扰动前 ,扰动发生后 并保持不变。
本例使用归一化变量,因此数值 1.0 和 -0.2 不代表特定的转速或温度单位。实际工程中应先确定传感器、执行器和对象模型的量纲,再进行计算。
对比开环与闭环的信号路径
开环控制不利用实际输出修正控制量。假设系统已经知道维持目标 时需要输入 ,那么扰动发生后,开环仍然保持 ,不会因为输出降低而主动增加输入。
闭环控制额外引入输出测量和负反馈。控制器计算误差 ,并按照比例增益 增加或减少控制输入:
其中常数 1 是维持原始工作点的基准输入, 是反馈补偿项。采用这个结构可以保证两种系统在扰动前都稳定于 ,避免把初始跟踪偏差误当成抗扰动能力的差异。
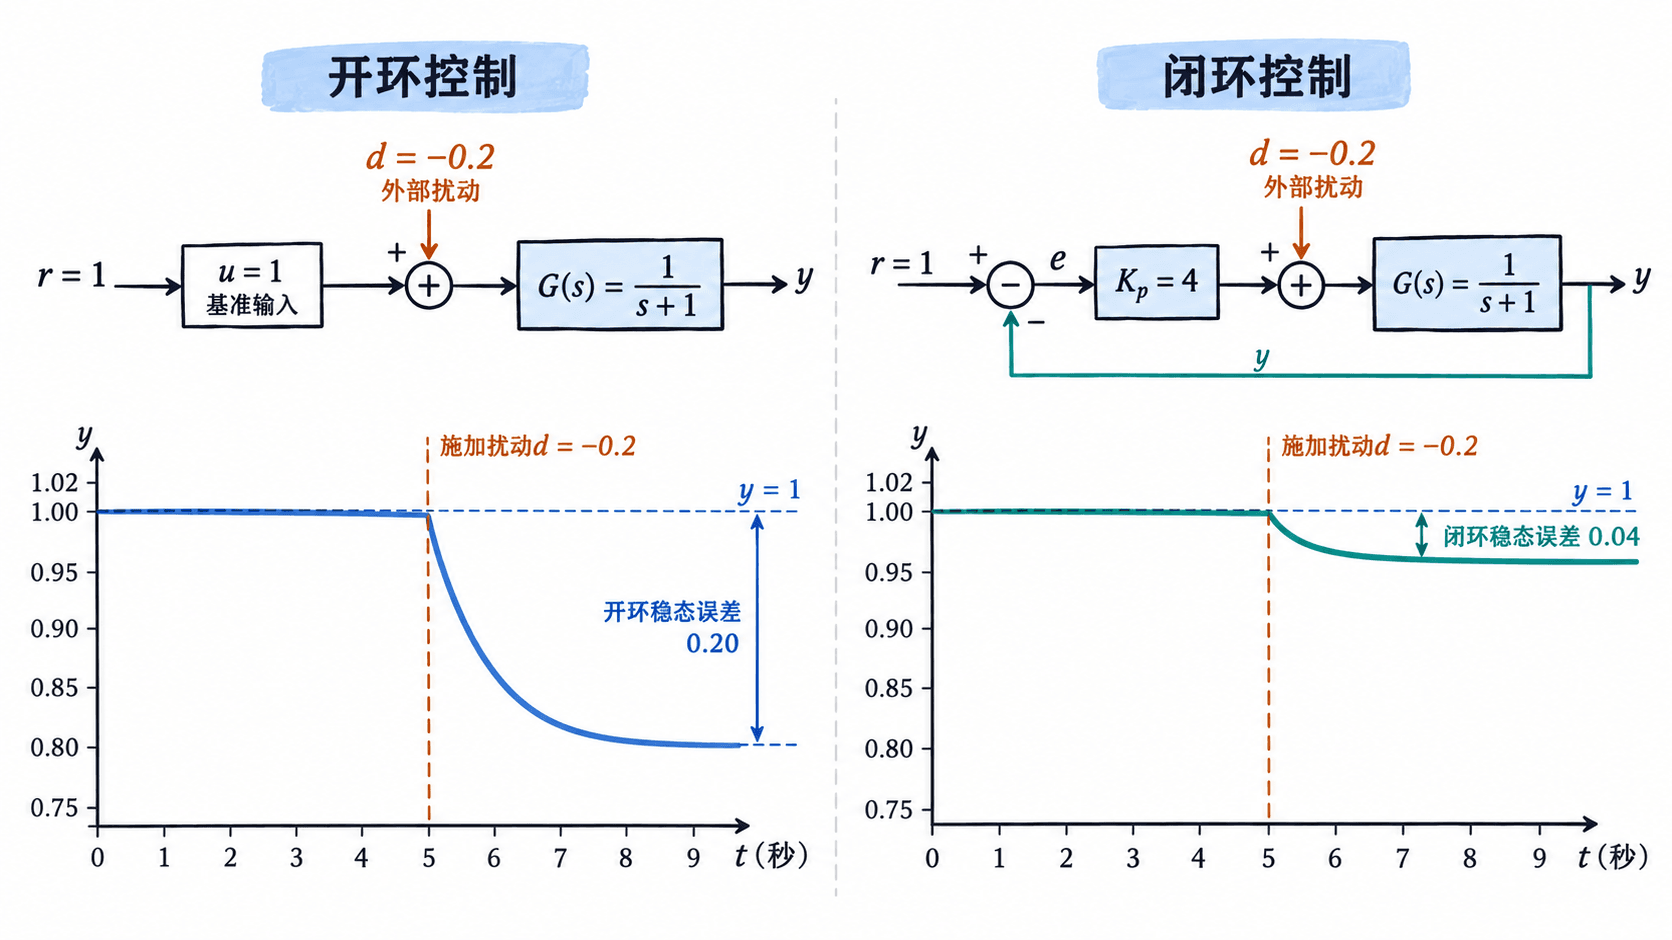
观察信号路径可以发现,扰动 在两种情况下都直接进入被控对象。区别在于,开环没有从 返回控制器的路径,而闭环能够通过测量 的变化间接发现扰动产生的影响,并调整 。
计算扰动后的稳态误差
先计算开环。当扰动从 0 变为 -0.2 后,控制输入仍为 ,对象方程变为:
稳态时输出不再变化,令导数为零,得到:
因此,开环稳态误差为:
再计算闭环。比例控制器根据误差改变输入,将 代入同一个对象模型:
整理得到:
令导数为零,可得闭环稳态输出和误差:
两种控制方式在相同负扰动下的结果为:
| 指标 | 开环 | 闭环 |
|---|---|---|
| 扰动前输出 | 1.00 | 1.00 |
| 扰动后稳态输出 | 0.80 | 0.96 |
| 稳态误差 | 0.20 | 0.04 |
| 扰动后稳态控制输入 | 1.00 | 1.16 |
| 扰动误差减少比例 | 0% | 80% |
闭环稳态控制输入为 。这说明反馈通过增加 0.16 的控制作用,抵消了原始负扰动的大部分影响。
闭环残余误差只有开环的 ,相当于稳态扰动误差降低 80%。对于本例的一阶对象和比例控制器,扰动抑制因子为 。
对比扰动后的动态响应
稳态误差只反映最终停在什么位置,还需要观察扰动发生后输出变化得有多快。由于系统在 秒之前已经稳定于 ,可以直接写出阶跃扰动后的解析响应。
开环响应为:
闭环响应为:
将几个时刻代入公式,可以得到:
| 时间 | 开环输出 | 闭环输出 |
|---|---|---|
| 5 s | 1.0000 | 1.0000 |
| 6 s | 0.8736 | 0.9603 |
| 8 s | 0.8100 | 0.9600 |
| 最终稳态 | 0.8000 | 0.9600 |
开环的时间常数仍为 1 秒,闭环的时间常数变为 秒。对于一阶指数响应,经过约 3 个时间常数,输出便完成约 95% 的最终变化。
因此,开环约需 3 秒接近新的稳态,闭环只需约 0.6 秒接近自己的新稳态。需要注意,闭环不是完全恢复到 1,而是更快接近 0.96。
本例的闭环同时表现为偏差更小、响应更快,但这不是所有系统都必然成立的结论。对于包含惯性、延迟或多个动态环节的真实对象,增大反馈增益可能引起超调、振荡,甚至失稳。
识别反馈抗扰动的限制
比例负反馈可以明显降低本例中的扰动影响,但它并不能完全消除恒定扰动。原因是比例控制器需要依靠非零误差产生额外控制量:当误差为零时,反馈补偿项也为零。
如果希望在恒定扰动下最终重新达到 ,可以考虑加入积分作用。积分控制能够持续累积误差,在闭环稳定且执行器具备足够控制余量的条件下消除这类稳态偏差,但积分参数仍需要专门整定。
还必须检查执行器是否具有足够的补偿能力。例如,本例闭环理论上需要稳态控制输入 。如果实际执行器的最大输出只有 ,即使反馈控制器要求更大的输入,也无法实现。
在持续扰动 下,执行器饱和时的稳态输出最多为:
相应的稳态误差至少为 0.1,而不是理想比例反馈模型算出的 0.04。增加比例增益也不能突破执行器的物理上限。
可以用一个简单变式检查是否理解了计算方法:保持对象模型和 不变,将持续扰动改为 。开环稳态输出应为 0.90,闭环稳态输出应为 0.98,对应误差分别为 0.10 和 0.02,误差仍降低 80%。
这说明在当前线性模型中,比例反馈的稳态抑制比例由对象参数和控制增益决定;扰动幅度改变时,误差数值随之改变。在实际设计中,应同时根据允许误差、动态响应、稳定裕度和执行器能力判断是否采用反馈以及需要多大的增益。