
自动控制 / 系统课时
比例增益为何同时影响误差和振荡
比例增益为何同时影响误差和振荡
对同一个动态对象,只调整比例增益就可能让输出跟得更快、稳态误差更小,却同时带来更大的超调和振荡。本篇用一个固定的二阶对象推导这种取舍,再运行 Python 对四档增益做单位阶跃测试,得到可核对的速度、误差和超调数据。
学习目标
- 由闭环传递函数计算比例增益与稳态误差的关系。
- 用 10%~90% 上升时间和相对稳态值的超调量比较四档增益。
- 区分欠阻尼振荡与真正失稳,并据此选择增益。
固定对象后再改变增益
设对象为两个一阶惯性环节串联,,控制器只用 ,采用单位负反馈,参考输入为幅值 1 的阶跃。时间单位为秒,不考虑执行器饱和与测量噪声。
闭环传递函数与单位阶跃稳态误差分别为:
,。
因此 从 2 增至 8 时,误差由 0.5 降至 0.2;但只使用比例控制,有限正增益下误差不会严格为零。
分母还能写成标准二阶形式,其自然频率和阻尼比分别为 和 。增大 会提高自然频率、降低阻尼比。 是临界阻尼点; 时出现复共轭极点,阶跃响应可能出现衰减振荡。这个对象在所有 时极点实部仍为负,振荡不等于失稳。
用 Python 逐档测量
将下面代码保存为 p_gain_test.py,使用 Python 3 执行 python p_gain_test.py。程序采用解析阶跃响应,每 1 毫秒采样一次,共测 8 秒,不依赖第三方库。上升时间是各档最终输出的 10% 到 90% 所用时间;超调量以该档稳态值为分母,而不是以设定值 1 为分母。
from math import cos, exp, sin, sqrt

def response(k, t):
    wd = sqrt(k - 0.25)  # 本例选取的增益均在欠阻尼区
    final = k / (k + 2)
    return final * (1 - exp(-1.5 * t) *
                    (cos(wd * t) + 1.5 / wd * sin(wd * t)))

def first_time(values, target):
    return next(i * 0.001 for i, y in enumerate(values) if y >= target)

print("Kp   tr(s)   ess     Mp(%)   ymax")
for k in (0.5, 2.0, 8.0, 18.0):
    final = k / (k + 2)
    values = [response(k, i * 0.001) for i in range(8001)]
    # 指标按各自稳态值计算,避免混淆跟踪误差与超调
    tr = first_time(values, 0.9 * final) - first_time(values, 0.1 * final)
    mp = (max(values) / final - 1) * 100
    print(f"{k:>4.1f}  {tr:>5.3f}   {1-final:>5.3f}   {mp:>6.2f}   {max(values):>5.3f}")
预期输出:
Kp   tr(s)   ess     Mp(%)   ymax
 0.5  1.966   0.800     0.01   0.200
 2.0  1.144   0.500     2.84   0.514
 8.0  0.503   0.200    18.40   0.947
18.0  0.306   0.100    32.68   1.194
tr 越小表示初始跟踪越快;ess 是绝对稳态误差;Mp 是相对稳态值的百分超调。ymax 是 8 秒内的最大实际输出。结果采用 1 毫秒采样,改变采样间隔会使末位数字略有变化。
从曲线看清超调与误差
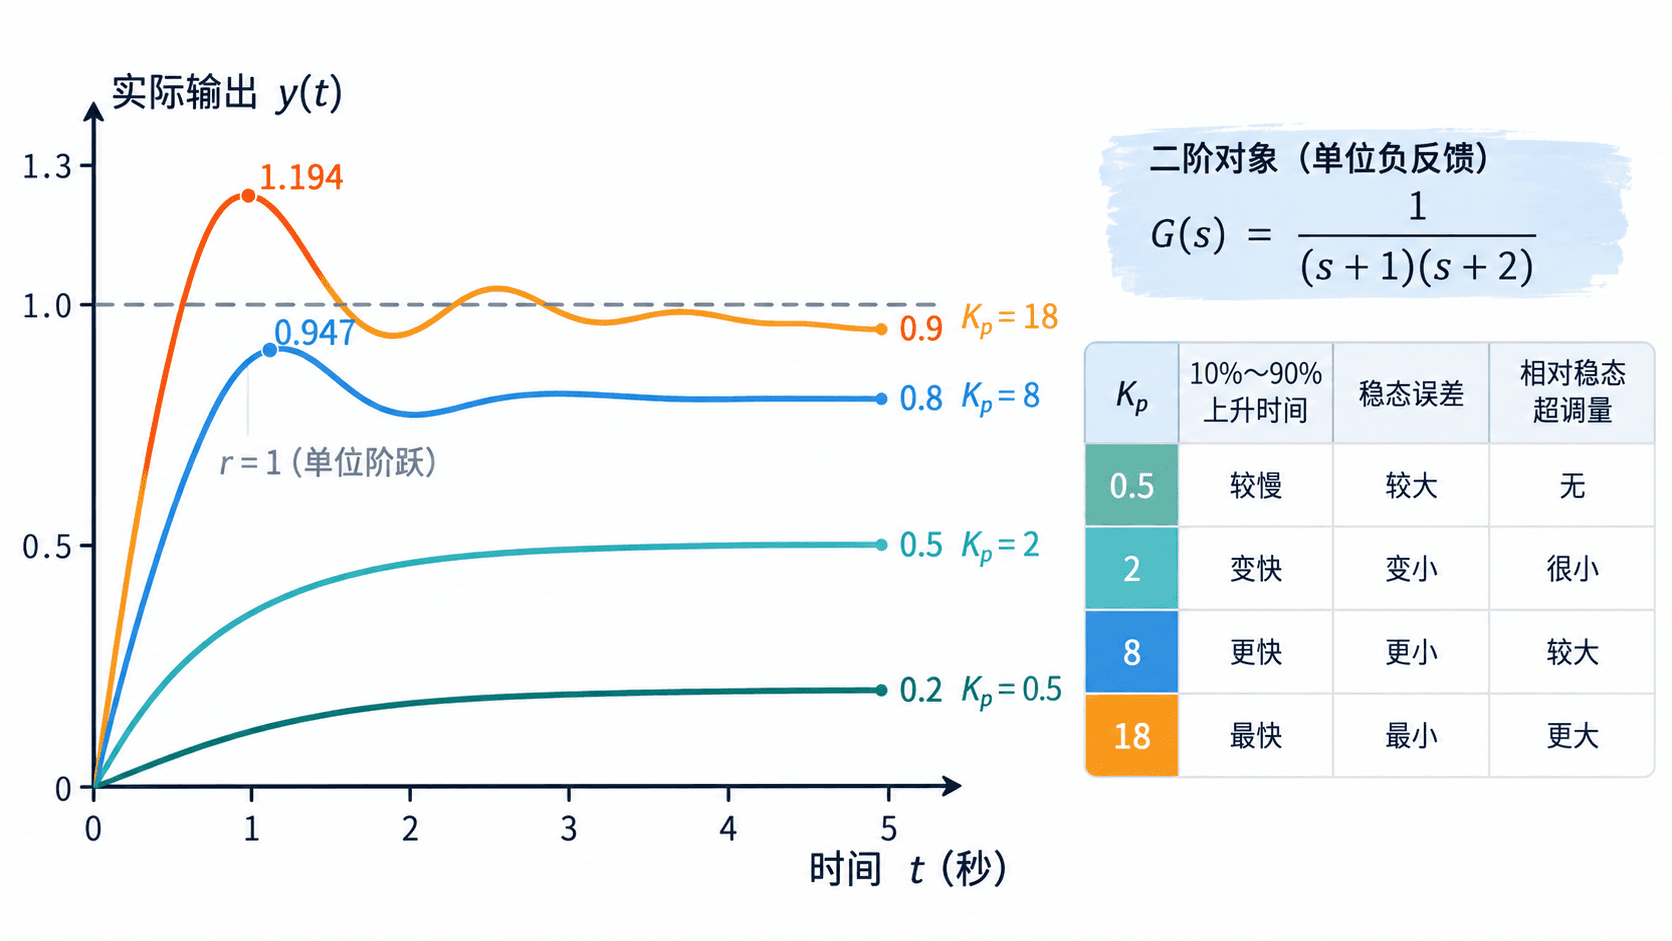
把曲线与数值一起读: 时,超调已有 18.40%,但峰值只有 0.947,仍未越过设定值 1; 时峰值达到 1.194,既超过最终稳态输出 0.9,也超过设定值。这两种情况不能都简单描述为“超出目标 18% 或 33%”。
这里的振荡边界由闭环极点决定,而非由曲线上第一次超过设定值来决定。 已是欠阻尼,但理论超调只有约 0.01%,图上几乎看不出来;增益继续增加后,振荡才会明显。
用验收条件决定是否继续加增益
假设系统要求稳态误差不超过 0.2,同时相对稳态超调不超过 20%。四档试验中, 同时满足两项,10%~90% 上升时间约 0.503 秒; 虽更快,却因 32.68% 超调而不合格。
如果把指标收紧到误差不超过 0.1、超调仍不超过 20%,该对象只靠增大 无法兼顾:误差条件要求 ,此时超调至少约 32.68%。应考虑加入适当的超前或微分校正,再重新验证;若需要消除持续的稳态误差,可评估积分作用,但必须重新检查稳定裕度。