
自动控制 / 系统课时
用零阶保持把连续系统离散化
用零阶保持把连续系统离散化
数字控制器每隔一段时间更新控制量,被控对象却仍在连续运动。本篇把输入在两次更新之间保持不变的条件写进模型,用矩阵指数和 SciPy 求出离散状态方程,并验证它与连续对象在采样时刻的输出是否一致。
学习目标
- 明确 秒时,输入 对应的保持区间。
- 使用矩阵指数与
cont2discrete计算离散状态空间矩阵。 - 以 的绝对误差阈值核对采样输出,并识别插值和时序错误。
先确定两次更新之间的输入
零阶保持(ZOH)把当前控制量保持到下一次更新。设采样周期为 ,在 时立即应用新输入 ,则:
例如 秒,对应每秒更新 10 次。令 到 为 1,从 起为 0,实际输入便在前 1 秒恒为 1,随后恒为 0。这里假定更新即时生效,没有额外计算延迟。
本篇使用归一化对象 ,初始位移和速度都为 0。保持的是对象输入;即使输入不变,位移 仍随时间变化。离散模型只报告指定采样时刻的状态和输出。
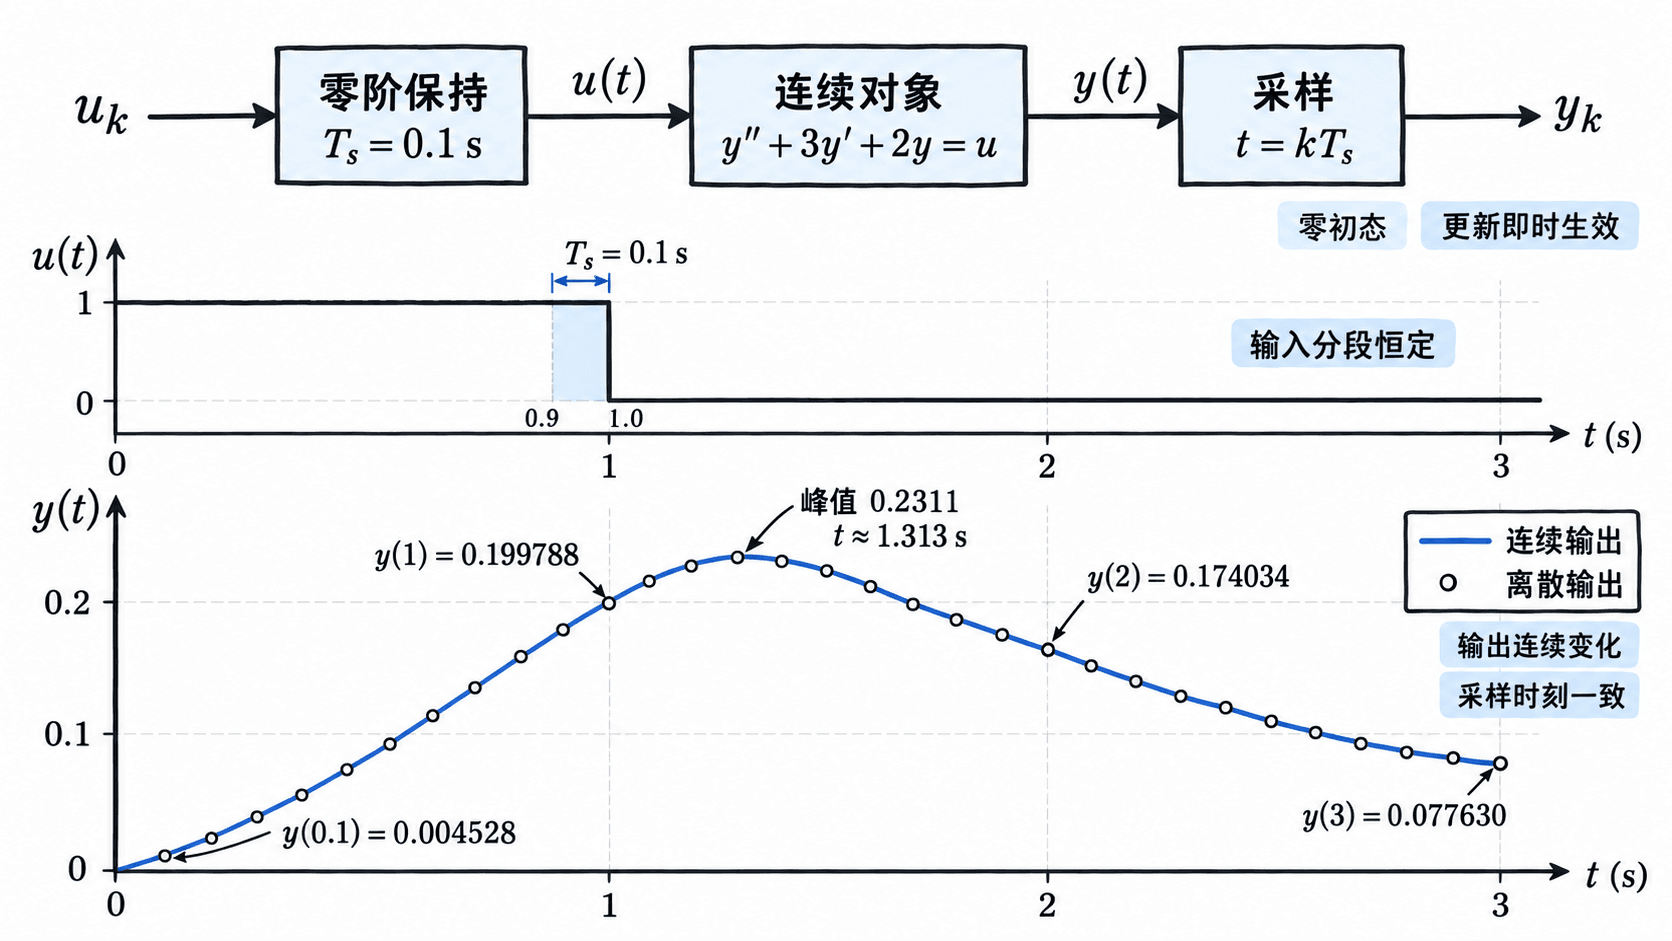
把一个采样周期内的运动写成递推
对线性时不变模型 、,定义 。在一个保持区间内积分状态方程,可以得到:
描述无输入时状态经过一个周期如何变化, 累计整个周期内输入造成的状态变化。只要初态、保持输入和采样时刻相同,这个模型在采样点理论上精确等价,实际计算仍有浮点误差。
可通过一次增广矩阵指数同时求出两者,避免对 求逆:
其中 是输入数, 是单位矩阵。本例取 ,有两个状态、一个输入,因此计算一个 矩阵的指数即可。scipy.linalg.expm 计算的是矩阵指数。genui{"citation":{"ref":"turn3search1"}}
计算离散矩阵并验证采样响应
示例已在 Python 3.12、NumPy 2.3.5、SciPy 1.17.0 下验证。运行前需安装 NumPy 与 SciPy;将完整代码保存为 zoh_demo.py 后用 Python 运行即可。下面保留完整精度参与计算,只把显示结果四舍五入到六位小数。
cont2discrete 接收 (A, B, C, D) 和采样周期;指定 method='zoh',状态空间输入会返回 (Ad, Bd, Cd, Dd, dt)。代码同时用增广矩阵指数复核前两个矩阵。genui{"citation":{"ref":"turn3view0"}}
连续模型使用 lsim 验证。时间数组必须非负、递增且等间隔;这里显式指定 interp=False,使输入在相邻时刻之间保持常值。它的默认设置是线性插值,不能直接用于本例的对照。genui{"citation":{"ref":"turn3view1"}}
import numpy as np
from scipy.linalg import expm
from scipy.signal import cont2discrete, lsim

A = np.array([[0., 1.], [-2., -3.]])
B = np.array([[0.], [1.]])
C = np.array([[1., 0.]])
D = np.zeros((1, 1))
Ts = 0.1
Ad, Bd, Cd, Dd, _ = cont2discrete((A, B, C, D), Ts, method='zoh')

# 两个状态、一个输入,构造无需 A 可逆的增广矩阵。
M = np.block([[A, B], [np.zeros((1, 3))]])
E = expm(M * Ts)
assert np.allclose(Ad, E[:2, :2], atol=1e-12, rtol=0)
assert np.allclose(Bd, E[:2, 2:], atol=1e-12, rtol=0)

k = np.arange(31)
t = k * Ts
u = (k < 10).astype(float)
x0 = np.zeros(2)
# 连续对象也采用相同的分段常值输入。
_, yc, _ = lsim((A, B, C, D), U=u, T=t, X0=x0, interp=False)
x = x0.copy()
yd = np.empty(t.size)
for i in range(t.size):
    # 先读取 y[k],再用 u[k] 推进到 x[k+1]。
    yd[i] = (Cd @ x + Dd[:, 0] * u[i]).item()
    x = Ad @ x + Bd[:, 0] * u[i]

np.set_printoptions(precision=6, suppress=True)
print('Ad =', Ad)
print('Bd =', Bd)
print('t      y_cont    y_disc')
for i in [0, 1, 10, 20, 30]:
    print(f'{t[i]:.1f}    {yc[i]:.6f}  {yd[i]:.6f}')
print('sample_match =', bool(np.allclose(yc, yd, atol=1e-12, rtol=0)))
预期输出:
Ad = [[ 0.990944  0.086107]
 [-0.172213  0.732624]]
Bd = [[0.004528]
 [0.086107]]
t      y_cont    y_disc
0.0    0.000000  0.000000
0.1    0.004528  0.004528
1.0    0.199788  0.199788
2.0    0.174034  0.174034
3.0    0.077630  0.077630
sample_match = True
两条断言核对矩阵,最后的 True 表示全部 31 个采样点的输出误差均未超过 。这个阈值适用于本例的双精度、小规模模型;不应要求浮点数逐位相等,也不要把显示时截短的矩阵抄回计算。
还可以手算第一步:零初态且 ,所以 ,位移 。在前 1 秒内,连续响应为 ,代入 得到相同结果。
区分精确离散化与实现误差
前向欧拉采用 、。本例欧拉法的 第一项为 0,而 ZOH 结果为 0.004528:输入在第一个周期内已经改变位移,欧拉近似没有保留这部分变化。因此,较小的步长不等于使用了精确 ZOH 方法。
出现不一致时,优先检查以下三处:
- 输入插值:若误用
interp=True,输入会在 0.9~1.0 秒提前线性下降;正确设置应让它保持到 1.0 秒再跳变。 - 输出时序:循环必须先计算 ,再更新到 ;交换顺序会让结果错开一拍。本例 ;若 ,公式中的 对应新输入已应用后的输出,须与实际采样顺序一致。
- 矩阵运算:不要用
np.exp代替expm,也不要无条件使用 。单积分器 、 无法求逆,但直接积分仍得到 、。
精确离散化保证的是给定保持条件下的采样模型。若执行器晚一拍才更新,应按一个 的输入延迟建模;采样间的输出峰值与闭环稳定性也要另行检查,不能仅凭采样点吻合判定实现正确。