
自动控制 / 系统课时
用灵敏度函数分析模型偏差
用灵敏度函数分析模型偏差
同一个控制器在标称模型上表现良好,实际对象的参数却可能偏离设计值。通过灵敏度函数,可以估算这种偏差引起的闭环传递关系变化,并找出反馈在哪些频率有效、在哪些频率几乎无法抑制误差。
学习目标
- 从单位负反馈关系构造开环函数 、灵敏度函数 和互补灵敏度函数 。
- 用精确表达式与一阶近似量化 10% 对象增益偏差。
- 根据 的频率特征判断模型偏差的抑制区间与风险。
在单位负反馈中定义灵敏度
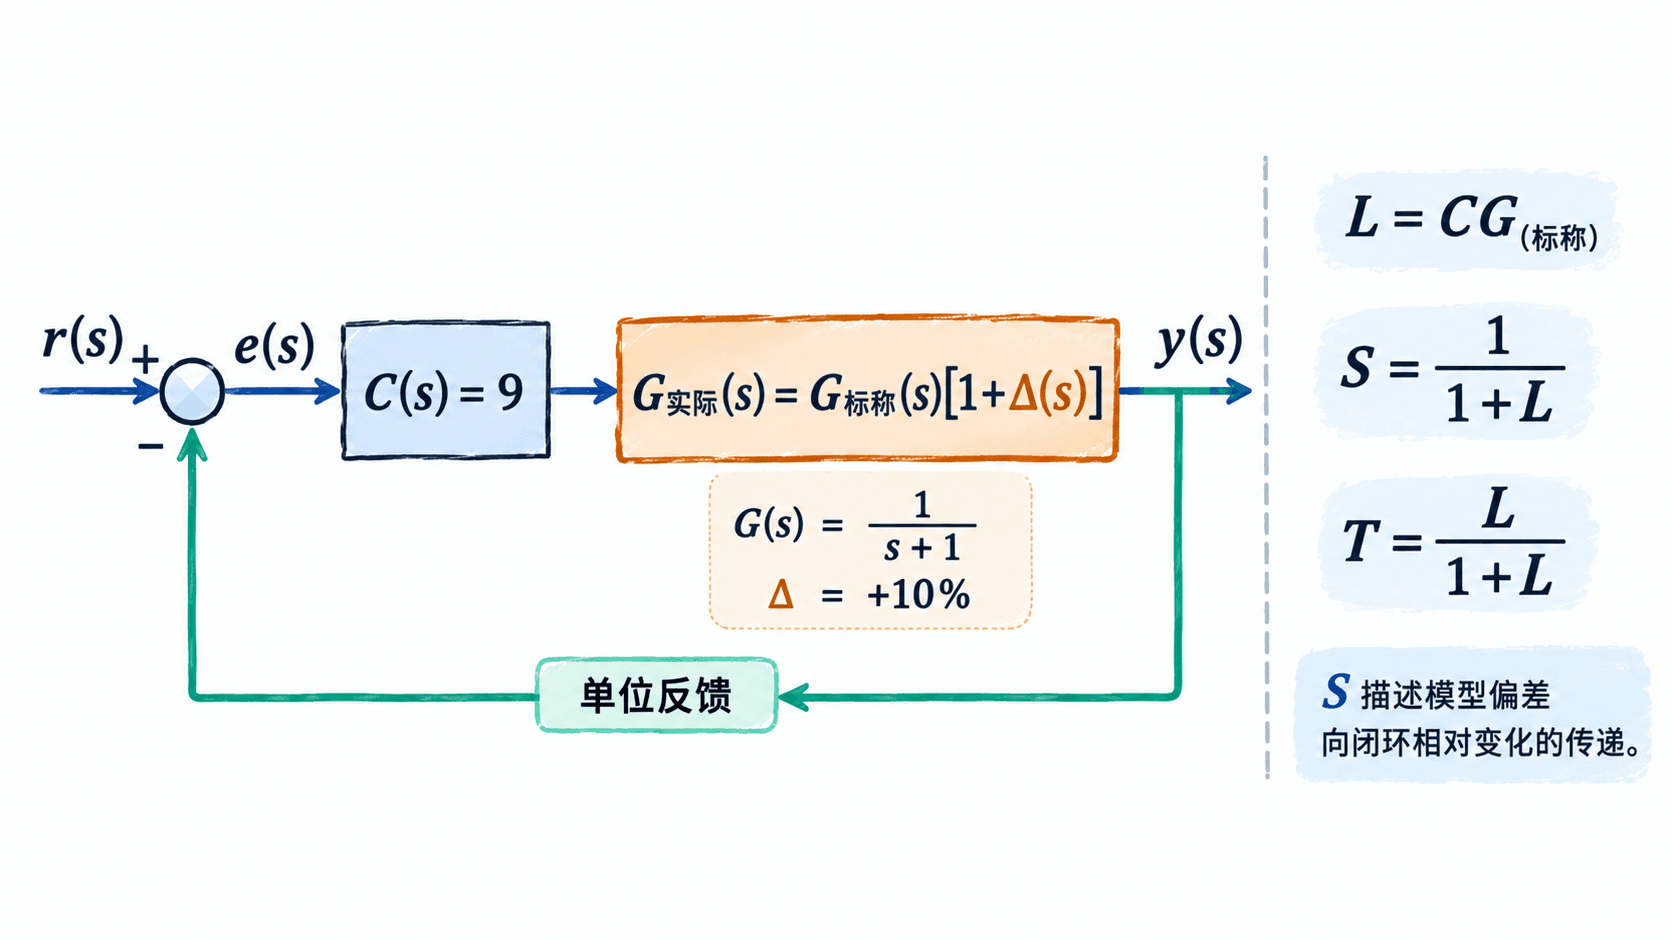
设标称对象为 ,控制器为 ,采用单位负反馈,且比较模型前后控制器保持不变。开环传递函数是 ,参考输入到输出的闭环传递函数 和灵敏度函数 为:
两者满足 。在单位负反馈中,参考输入到误差信号的传递函数也是 ;分析模型偏差时,我们关心的是它对闭环传递函数 相对变化的影响。
采用标称对象 、比例控制器 ,得到 、、。闭环极点为 ,标称闭环稳定。
用对象增益偏差计算闭环变化
令实际对象 ,其中 是对象的相对模型偏差,可能随频率变化。控制器仍为 ,则实际闭环关系为:
由此可得精确的相对闭环变化(在 处):
当 时,分母接近 1,因此该频率处的相对变化可近似为 。这里比较的是复数传递函数的相对差,并非两个幅值直接相减。
假设真实对象的增益比标称值高 10%,即 。在直流处,、,实际闭环增益 。精确相对变化约为 ,一阶估计为 :标称反馈将低频对象增益偏差的影响显著压低。
读懂灵敏度的频率特征
对上述对象,。分别代入 rad/s,可得 约为 0.1000、0.7106、0.9951。若对象始终存在 +10% 增益偏差,对应的精确闭环相对变化幅值分别约为 0.92%、6.79%、9.94%。
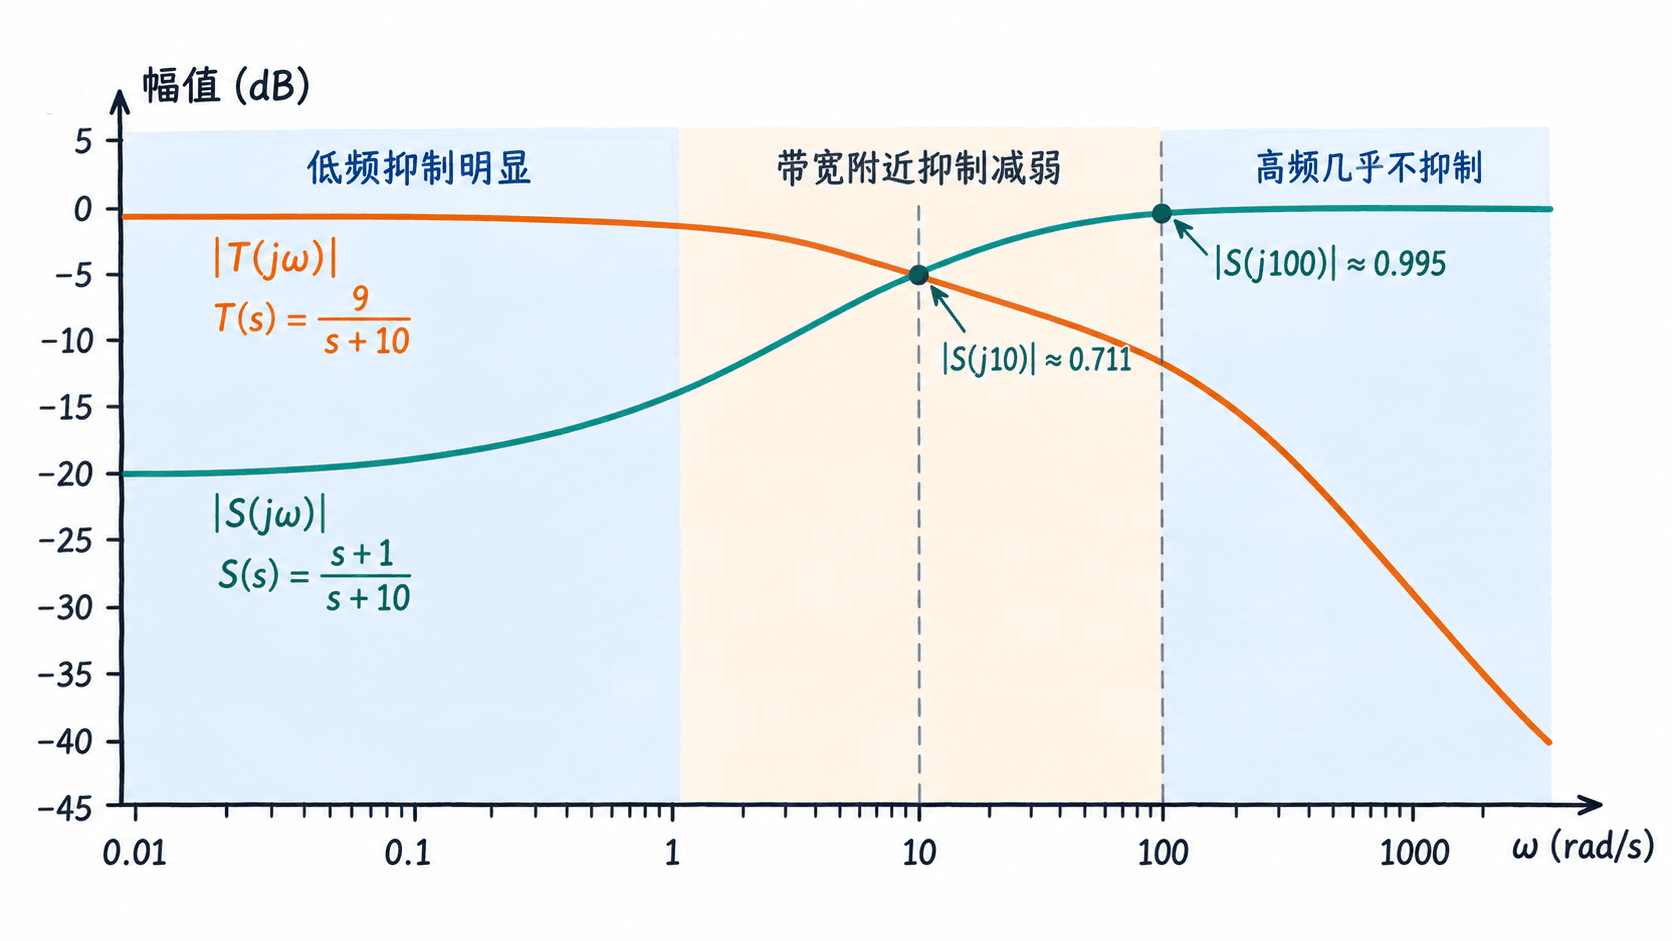
- 低频: 较大,使 较小;此时对象小幅相对偏差对闭环的影响受到抑制。
- 过渡频段:本例在 10 rad/s 时 ,抑制能力明显弱于直流;不能用直流灵敏度代表整个工作频带。
- 高频:本例 ,对象相对偏差基本原样传递到闭环的相对变化中。由于此时 已很小,不要把相对变化接近 10% 误读为输出绝对幅值很大。
用 Python 复核近似与精确解
以下程序适用于 Python 3.8 及以上版本,只使用标准复数运算。它在四个频率点分别计算标称闭环、对象增益增加 10% 后的实际闭环,以及 的一阶估计。
# 标称对象 G(s)=1/(s+1),控制器 C(s)=9
def closed_loop(w, plant_gain=1.0):
    s = 1j * w
    L = 9.0 * plant_gain / (s + 1.0)
    return L / (1.0 + L)

for w in (0, 1, 10, 100):
    s = 1j * w
    nominal_L = 9.0 / (s + 1.0)
    S = 1.0 / (1.0 + nominal_L)
    T = nominal_L / (1.0 + nominal_L)
    T_actual = closed_loop(w, plant_gain=1.1)
    # 比较复数闭环传递函数,而非仅比较二者的幅值
    exact = abs((T_actual - T) / T)
    linear = abs(S * 0.1)
    print(f"w={w:>3} |S|={abs(S):.4f} exact={100*exact:.3f}% linear={100*linear:.3f}%")
预期输出:
w=  0 |S|=0.1000 exact=0.917% linear=1.000%
w=  1 |S|=0.1407 exact=1.292% linear=1.407%
w= 10 |S|=0.7106 exact=6.794% linear=7.106%
w=100 |S|=0.9951 exact=9.942% linear=9.951%
观察到低频一阶估计已经足够接近精确值;若 更大,应使用精确式重新计算,同时检查实际闭环是否仍稳定,而不能只把 乘以偏差百分比。
避免把低灵敏度误当成鲁棒性保证
工程评估应在工作频带内检查灵敏度峰值 。本例的 从 0.1 上升并趋向 1,没有超过 1 的峰值;但若其他对象在某频率处出现 ,那么 5% 小幅乘性模型偏差的一阶预测就会达到 9%,说明该频段的闭环相对变化可能被放大。
该计算针对对象乘性偏差、固定控制器和单位负反馈。测量噪声、外部扰动的注入位置不同,不能直接套用同一个偏差公式;若实际对象引入额外时滞或高频极点,还必须重新检查稳定性和相位裕度。选控制器增益时,应同时看低频抑制效果、过渡频段的 峰值和真实模型的稳定性。