
自动控制 / 系统课时
带宽与噪声抑制为何需要取舍
带宽与噪声抑制为何需要取舍
提高闭环带宽能让系统更快响应并压低慢扰动,但也会扩大测量噪声进入输出的频率范围。本课先区分扰动与噪声的入口,再用同一个一阶对象计算两档比例增益,最后验证如何用 PI 控制器兼顾两组频域指标。
学习目标
- 根据负反馈信号位置写出扰动和测量噪声到输出的传递函数。
- 计算不同增益的闭环带宽与指定频点的传递幅值。
- 识别单纯增大增益的局限,并用数值结果检查改进方案。
区分两种干扰的入口
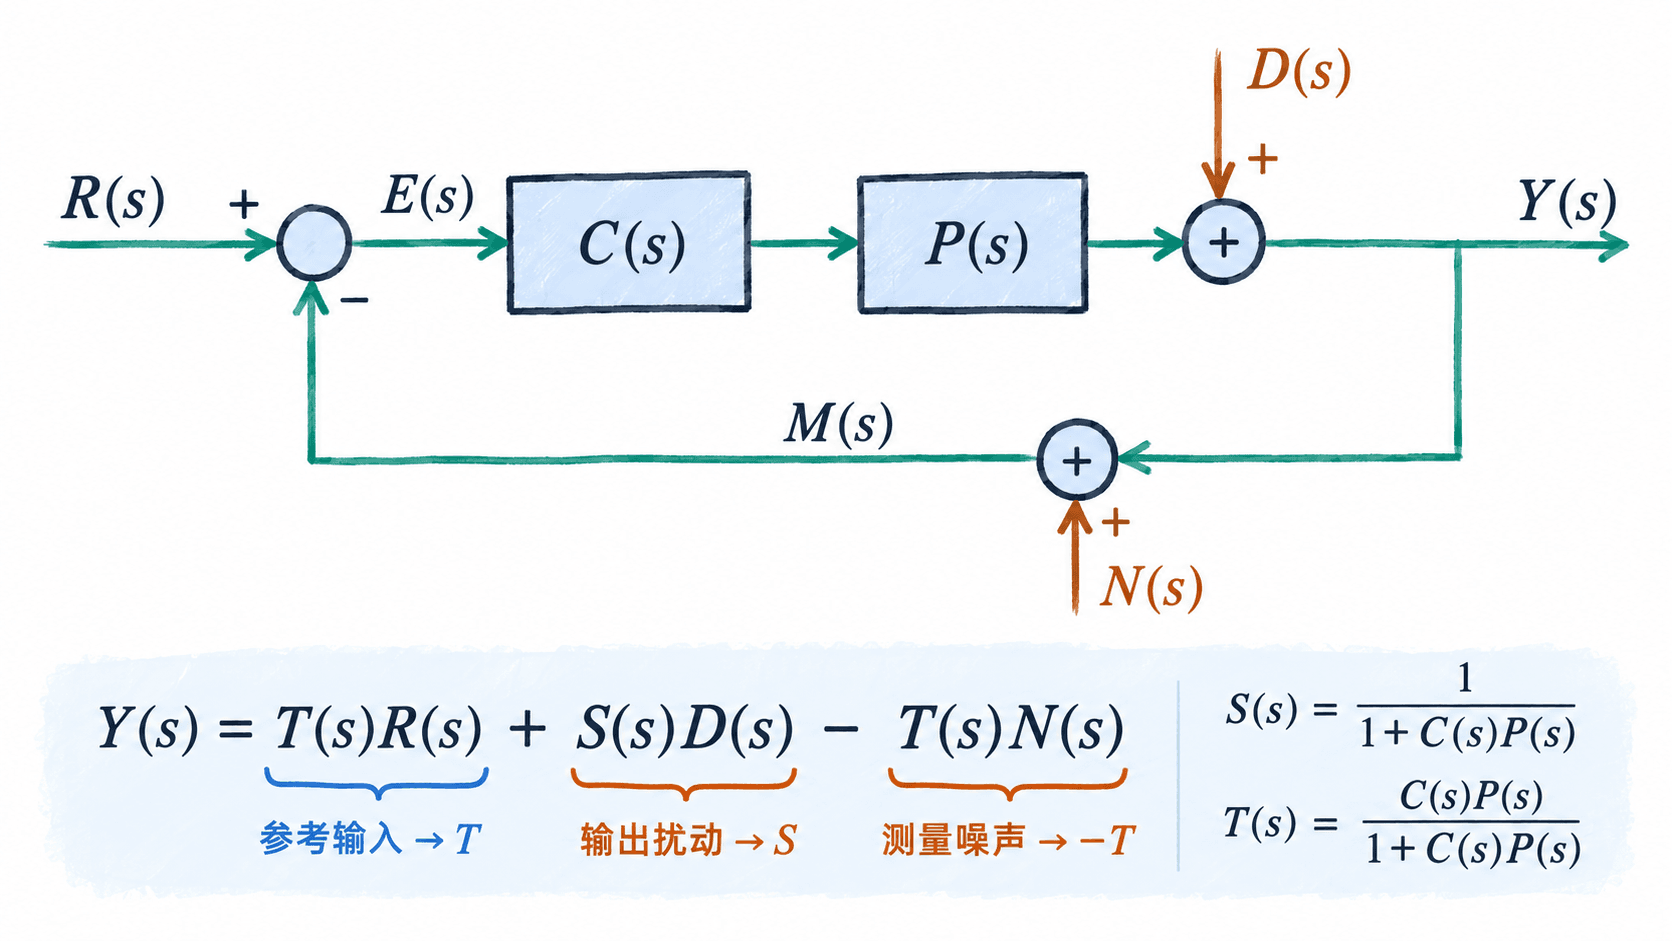
设对象为 、控制器为 ,参考输入为 。输出端扰动 直接叠加在对象输出,测量噪声 则叠加在传感器读数上:,,。二者的位置不同,因此不能共用同一条传递通道。
定义开环传递函数 、灵敏度 、互补灵敏度 ,代入可得:
输出端扰动经 进入输出,测量噪声经 进入输出;负号只改变相位,不改变幅值。若扰动加在对象输入端,其传递关系是 ,不能直接套用输出端扰动的结论。
带宽改变了哪些频率的噪声
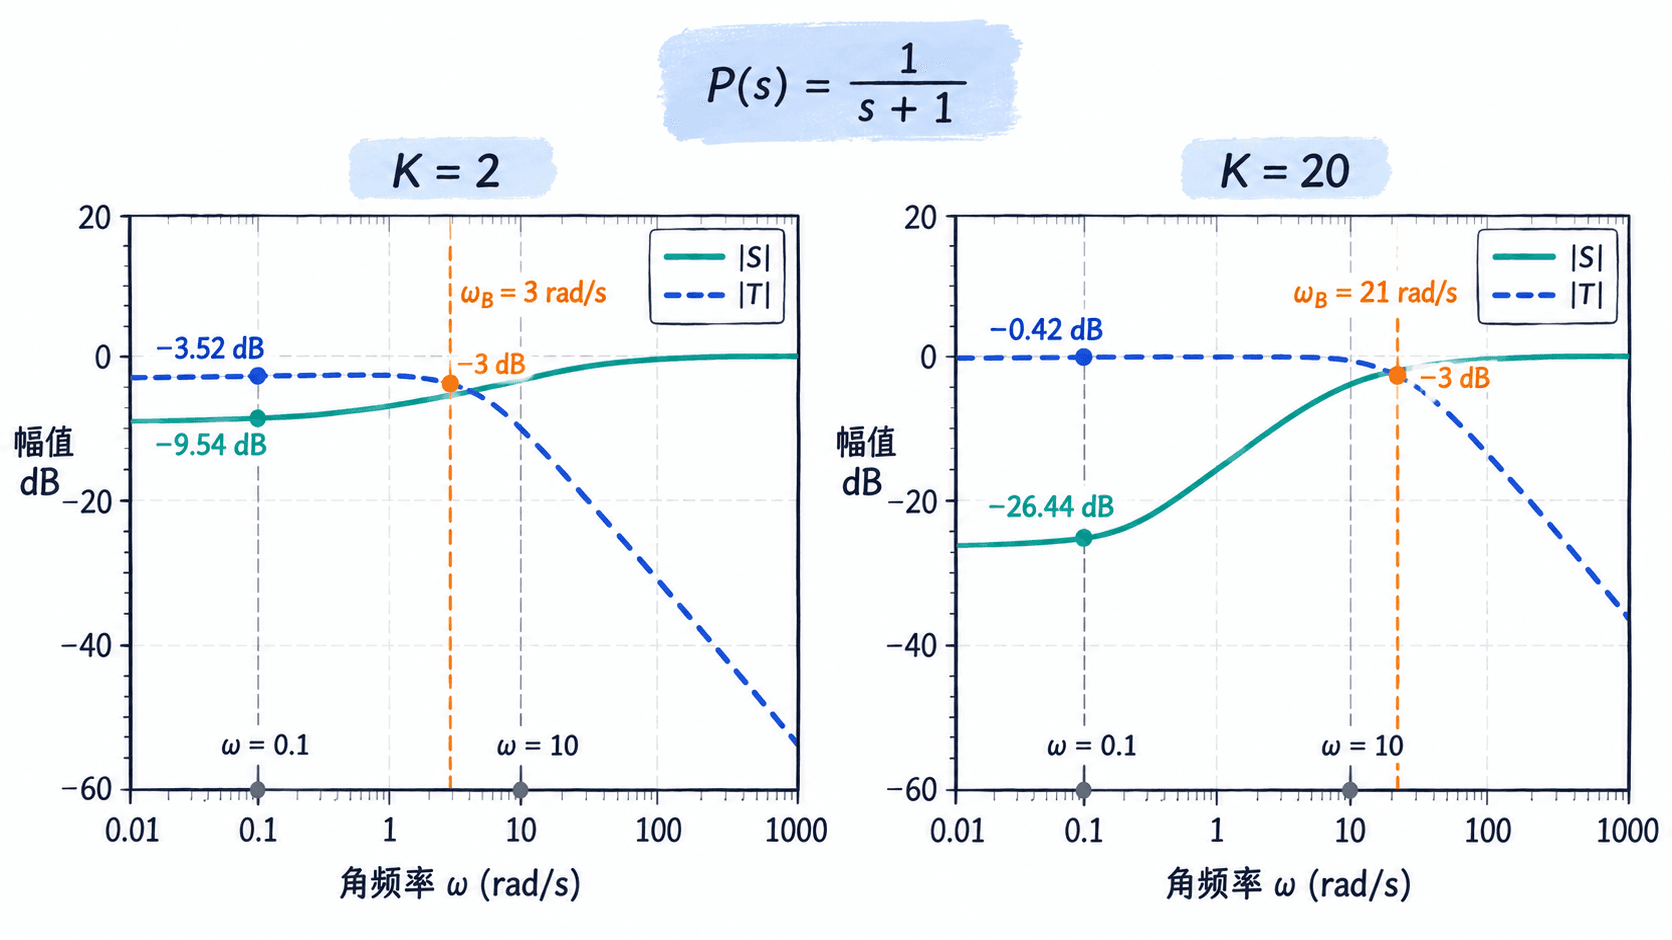
以时间常数为 1 s、直流增益为 1 的对象 和比例控制器 为例,忽略时延与执行器饱和。此时 ,。
把闭环带宽定义为 相对 下降 3 dB 的频率,这个模型有 rad/s。分别考察角频率为 0.1 rad/s 的输出端扰动与 10 rad/s 的测量噪声:
| 增益 | 带宽(rad/s) | | | | --- | ---: | ---: | ---: | | | 3 | 0.335 | 0.192 | | | 21 | 0.048 | 0.860 |
这些值是幅值比例。若 10 rad/s 测量噪声的振幅为 0.10,输出噪声振幅会从约 0.019 增至 0.086;但低频输出端扰动的残留幅值则明显降低。增益增加使 的通带向高频延伸,也让更多该频段的测量噪声到达输出。极高频处, 仍随频率上升而衰减。
还要区分恒等式 与幅值:复传递函数之和恒为 1,并不代表 ,相位和峰值仍需单独检查。
用频点约束检验改进方案
假设要求 (低频输出扰动至少衰减 90%),同时 (该频点测量噪声传入不超过 30%)。代入上述比例控制模型,前者要求 ,后者要求 ,因而没有一个比例增益能同时达标。
可以试用 PI 控制器 :积分项提高低频增益,而高频控制器增益接近 2,不必把所有频段的开环增益一同抬高。理想连续时间模型的闭环特征多项式是 ,极点为 ,位于左半平面。
以下代码仅使用 Python 3 标准功能,直接计算三种控制器在两个频点的幅值:
def magnitudes(controller, omega):
    s = 1j * omega
    plant = 1 / (s + 1)
    loop_gain = controller(s) * plant
    # 输出端扰动看 S,测量噪声的输出幅值看 T
    sensitivity = 1 / (1 + loop_gain)
    complementary = loop_gain / (1 + loop_gain)
    assert abs(sensitivity + complementary - 1) < 1e-12
    return abs(sensitivity), abs(complementary)

controllers = (
    ("P K=2", lambda s: 2),
    ("P K=20", lambda s: 20),
    ("PI 2+3/s", lambda s: 2 + 3 / s),
)
for name, controller in controllers:
    # 分别检查慢扰动和较快的传感器噪声
    s_low, _ = magnitudes(controller, 0.1)
    _, t_noise = magnitudes(controller, 10)
    print(f"{name}: S_0.1={s_low:.3f}, T_10={t_noise:.3f}")
预期输出:
P K=2: S_0.1=0.335, T_10=0.192
P K=20: S_0.1=0.048, T_10=0.860
PI 2+3/s: S_0.1=0.033, T_10=0.199
PI 方案在这两个测试频点满足要求,但这不等于全频段都没有峰值,也不代表实际设备必然稳定。
上机前要补查的风险
- 根据实测扰动和传感器噪声的频谱选取检查频点,不要只凭阶跃响应决定带宽;本例的 0.1 和 10 rad/s 只是演示假设。
- 用包含传感器、执行器与时延的对象模型,在例如 0.01~100 rad/s 的范围绘制 、 和开环 Bode 图,查是否有幅值尖峰。相位裕度可先以 45° 作为初步设计检查线,再按项目风险调整。
- 检查控制量峰值、限幅和积分饱和;若给测量信号再加低通滤波器,必须重新核对交越频率与相位裕度,因为滤波引入的相位滞后可能破坏稳定性。
当噪声频带与必须跟踪的信号频带重合时,降低带宽会损失跟踪能力,增大带宽又会放进噪声。这时应同时评估传感器质量、可接受的跟踪误差以及控制器的频率整形空间。