
自动控制 / 系统课时
将控制需求转换为可测量的指标
将控制需求转换为可测量的指标
“电机转速要稳、加速要快、不能猛冲”无法直接指导控制器整定。本篇以目标转速为 1000 r/min 的电机速度闭环为例,把模糊要求转换为稳态误差、超调量、调节时间和控制输入限制,并形成可以通过实验逐项验收的性能指标表。
学习目标
- 将稳定、快速、平稳等定性要求转换为带单位和阈值的量化指标。
- 从阶跃响应数据计算稳态误差、超调量和调节时间。
- 为执行器设置输入约束,并制定可重复的性能验收方法。
先固定测试工况与测量条件
控制指标必须对应明确的工作条件。例如,同一台电机在空载和重载下的响应可能不同,不能只写“调节时间小于 2 秒”,却不说明目标转速、负载和测试方式。
假设有一台采用 PWM 调速的直流电机,控制器根据编码器测得的实际转速调节驱动占空比。为它定义以下测试条件:
- 目标指令:在 时,将转速设定值从 0 阶跃至 1000 r/min;测试开始前实际转速应在 0±5 r/min 内。
- 工作条件:电源电压为 24±0.5 V,负载转矩保持 0.2 N·m,测试期间不主动改变负载。
- 采样与记录:每隔 10 ms 记录一次实际转速和实际 PWM 占空比,持续记录 5 s;全部测试采用同一传感器和数据处理方式。
- 重复次数:在相同初始条件下重复测试 3 次,每次独立计算指标。
这里的 24 V、0.2 N·m 和 1000 r/min 是教学案例参数,并非所有电机的通用规格。正式制定指标前,应确认电机在规定电压、负载和输入限幅下确实能够达到目标速度。
从阶跃响应提取三个性能指标
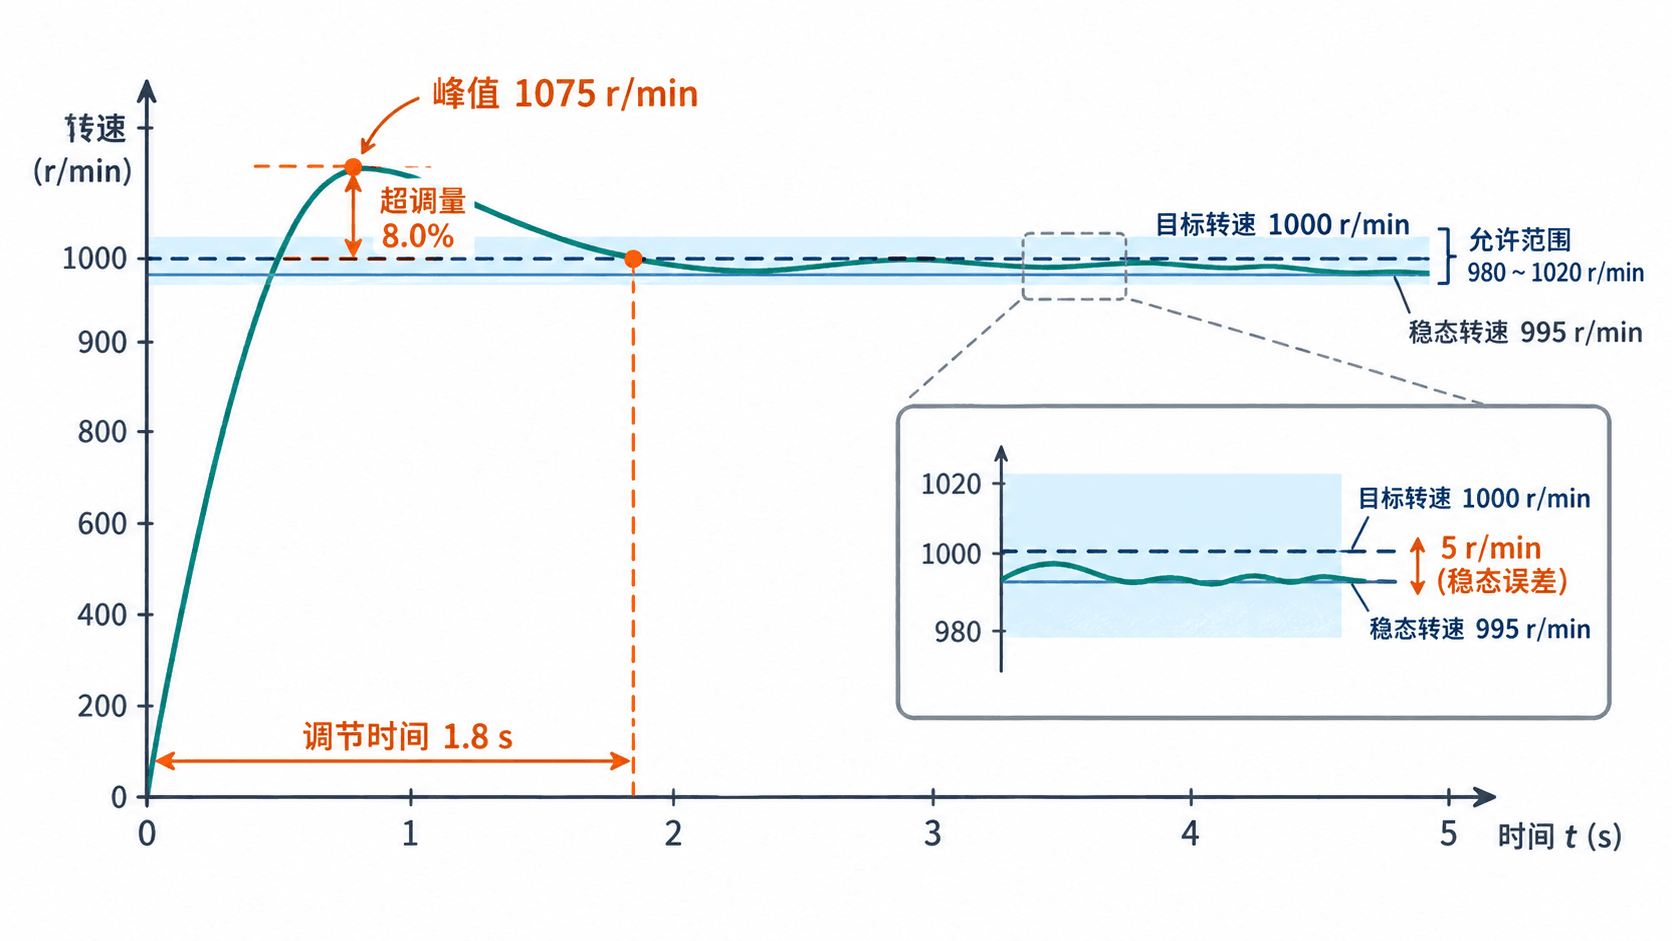
速度闭环的阶跃响应描述了实际转速随时间接近目标值的过程。假设一次实验得到以下测量结果:峰值转速 1075 r/min,最后 1 s 的平均转速 995 r/min,响应在 1.8 s 时进入规定容差带,此后直到记录结束都没有再次越界。
稳态误差衡量最终偏差
稳态误差是目标值与稳定后实际输出之间的偏差。本例用测试结束前 1 s 的平均转速估计稳态输出:
将其除以目标转速,得到相对稳态误差 。如果需求规定稳态误差不超过目标值的 1%,对应的绝对误差限值就是 10 r/min,本次测量满足要求。
使用最后 1 s 的平均值是为了降低小幅测量噪声的影响,但平均值不能替代波动幅度检查。如果转速在 950~1040 r/min 间持续振荡,即使平均值接近 1000 r/min,也不代表控制品质合格。
超调量衡量超过最终值的程度
超调量反映响应第一次接近目标时冲过稳定值的程度。对本例从静止开始、最终值为正的阶跃响应,百分超调量按峰值相对最终稳态变化幅值计算:
若验收要求最大超调量不超过 5%,此次响应就不合格。需要注意,经典百分超调量通常以最终稳态变化幅值为分母,不应在更换初始转速后仍直接使用目标转速作为统一分母。
对于禁止越过目标的设备,例如有严格温度上限的加热装置,还应额外规定输出绝对上限,而不能仅依靠百分超调量判断安全性。
调节时间衡量何时稳定
调节时间是输出进入规定误差带,并在后续观察窗口内始终保持在带内所需要的时间。
本例统一采用目标值的 ±2% 作为容差带,因此允许转速范围为 980~1020 r/min。若响应在 1.8 s 时从带外进入该范围,并持续保持到 5 s 记录结束,则本次测得的调节时间为 1.8 s。
验收限值若为 2.0 s,本次满足要求。不能使用响应第一次进入容差带的时刻代替调节时间,因为转速可能随后再次越界。这里的“保持稳定”仅针对已定义的 5 s 观察窗口,不代表能保证无限长时间都不越界。
将性能要求写成验收指标表
只有响应指标还不够。控制器可能通过长期输出最大驱动量获得较短的调节时间,却使执行器过热或触发保护。因此还必须给控制输入设置幅值和变化速率限制。
假设驱动器允许的实际 PWM 占空比为 0~80%,同时规定相邻两个 10 ms 控制周期的占空比变化不超过 5 个百分点。将需求汇总为以下验收表:
| 指标 | 验收限值 | 示例测量值 | 判定 |
|---|---|---|---|
| 稳态误差 | ≤10 r/min | 5 r/min | 通过 |
| 百分超调量 | ≤5% | 约8.0% | 不通过 |
| 调节时间 | ≤2.0 s,目标值±2%容差带 | 1.8 s | 通过 |
| PWM 占空比 | 全程保持0~80% | 最大79% | 通过 |
| 占空比变化量 | 每10 ms不超过5个百分点 | 最大4个百分点 | 通过 |
这些限值共同构成该工况下的验收规则,不能因为其中四项合格就认定整个闭环已经达标。示例中的超调量超过 5%,因此本次测试总体不通过,需要调整控制器后重新验证。
输入约束应作用于真正发送给驱动器的控制量,并记录限幅后的实际占空比。例如控制算法计算出 92% 的占空比,但驱动器实际被限制在 80%,验收时应检查实际输出是否合规,同时记录发生过限幅,以便判断控制性能是否受限幅影响。
避免测量口径改变验收结论
同一条响应曲线,如果采样周期、滤波方式或统计区间不同,得到的峰值与调节时间也可能不同。为了让需求真正可测量,测试报告至少要保存设定值、实际转速、实际控制输入三组同步时间数据,以及采样周期、负载、电压和控制器参数。
执行验收时,按照以下顺序处理:
- 检查实际控制输入是否越过 0~80% 的幅值限制,以及相邻采样的变化是否超过 5 个百分点。
- 用完整 5 s 转速记录寻找峰值,并根据最后 1 s 的稳态均值计算误差和超调量。
- 检查从哪个时刻开始,后续全部采样点都处于 980~1020 r/min 的容差带内。
- 按同样口径完成 3 次重复测试,要求每次均满足全部指标,才判定该工况通过。
还要区分指令跟踪与抗扰动能力。本例的 0→1000 r/min 测试评价设定值变化后的跟踪性能。如果另有“负载突然增加时转速不能明显下降”的需求,应新增独立工况,例如保持设定值 1000 r/min,将负载转矩由 0.2 N·m 提高到 0.3 N·m,并规定恢复到目标值±20 r/min 范围内的时间不超过 0.5 s。这个扰动恢复时间不能直接用原来的阶跃调节时间替代。
最终交付的控制需求应同时包含工况、测量方法、数值阈值和通过规则。这样,即使不同工程师使用不同控制算法,只要遵守同一测试口径,就能对闭环效果作出可重复的评价。