
自动控制 / 系统课时
用阶跃实验整定PID三项参数
用阶跃实验整定PID三项参数
在同一个二阶对象上做四次单位阶跃实验:先提高比例增益,再加入积分,最后增加微分阻尼。每次保持初始状态、输入幅值和统计口径一致,用响应指标验证修改效果,最后留下能够复现的 PID 参数与实验条件。
学习目标
- 固定对象模型、输入条件与阶跃响应的验收阈值。
- 依次整定比例、积分、微分三项,并识别每一步的收益与代价。
- 运行脚本复算指标,记录参数及真实设备的适用边界。
固定对象和验收口径
以连续时间对象 为例,对应方程为 。在 将参考输入从 0 跳至 1;输出 、输出变化率 和积分器状态初值均为 0。观察 12 秒,每 0.01 秒采集一个结果点。
使用并联型 PID:,其中 是跟踪误差的时间积分。微分作用于测量输出,而非设定值,避免阶跃指令引发微分冲击。本次是无噪声、无执行器限幅的理想化仿真。
统一以目标值 1 为基准,定义:超调量为峰值高于 1 的百分比;上升时间为首次越过 0.1 到首次越过 0.9 的时间差;调节时间为进入 并在 12 秒观察窗口内不再离开的最早时刻;末端误差为 。12 秒内不满足的时间指标记为“未达到”。
本次验收线为超调不超过 5%、上升时间不超过 1.50 秒、2% 调节时间不超过 6 秒、末端误差不超过 0.01。四项都通过才保留参数,不能只挑上升速度最快的一组。
按比例、积分、微分的顺序试验
- 比例起点:取 ,先确认响应方向正确,12 秒末端误差约为 0.500。
- 提高比例:只将 改为 3;响应加快,但 P 控制无法消除该对象的恒定跟踪误差,12 秒末端误差仍约为 0.250。
- 加入积分:固定 ,设 ;长时间误差趋向零,但本次超调增至约 22.9%,超过验收线。
- 增加微分阻尼:保留前两项,仅设 ;超调降至约 0.7%,2% 调节时间缩短至 5.55 秒。
这组数值只适用于所选的归一化二阶对象。现场整定时也应每次只改一项,并在输出反向、振幅持续增大或执行器触及安全限制时终止阶跃测试。
用脚本复算阶跃响应
在已安装 NumPy、SciPy 的 Python 3 环境中,把下面代码保存为 pid_step.py,执行 python pid_step.py。脚本使用连续时间方程数值积分,0.01 秒仅是输出采样间隔,并非离散 PID 的控制周期。
import numpy as np
from scipy.integrate import solve_ivp

# 对同一对象和单位阶跃,逐次增加控制作用。
times = np.linspace(0.0, 12.0, 1201)
trials = [
    ("P=1", 1.0, 0.0, 0.0),
    ("P=3", 3.0, 0.0, 0.0),
    ("PI", 3.0, 1.0, 0.0),
    ("PID", 3.0, 1.0, 1.5),
]

def evaluate(kp, ki, kd):
    def dynamics(t, state):
        y, rate, integral = state
        error = 1.0 - y
        # 对测量输出求微分,避免设定值阶跃的微分冲击。
        control = kp * error + ki * integral - kd * rate
        return [rate, -1.2 * rate - y + control, error]

    result = solve_ivp(dynamics, (0.0, 12.0), [0.0, 0.0, 0.0],
                       t_eval=times, rtol=1e-9, atol=1e-11)
    y = result.y[0]
    at10, at90 = np.flatnonzero(y >= 0.1), np.flatnonzero(y >= 0.9)
    rise = None if not len(at10) or not len(at90) else times[at90[0]] - times[at10[0]]
    outside = np.flatnonzero(np.abs(y - 1.0) > 0.02)
    settle = (None if len(outside) and outside[-1] == len(y) - 1
              else (0.0 if not len(outside) else times[outside[-1] + 1]))
    overshoot = max(0.0, (np.max(y) - 1.0) * 100.0)
    return overshoot, rise, settle, abs(1.0 - y[-1])

def display(seconds):
    return "未达到" if seconds is None else f"{seconds:.2f}s"

for label, kp, ki, kd in trials:
    os, rise, settle, err = evaluate(kp, ki, kd)
    print(f"{label}: 超调={os:.1f}% 上升={display(rise)} 调节={display(settle)} 末端误差={err:.3f}")
预期输出:
P=1: 超调=0.0% 上升=未达到 调节=未达到 末端误差=0.500
P=3: 超调=2.9% 上升=0.92s 调节=未达到 末端误差=0.250
PI: 超调=22.9% 上升=0.77s 调节=10.31s 末端误差=0.006
PID: 超调=0.7% 上升=1.26s 调节=5.55s 末端误差=0.003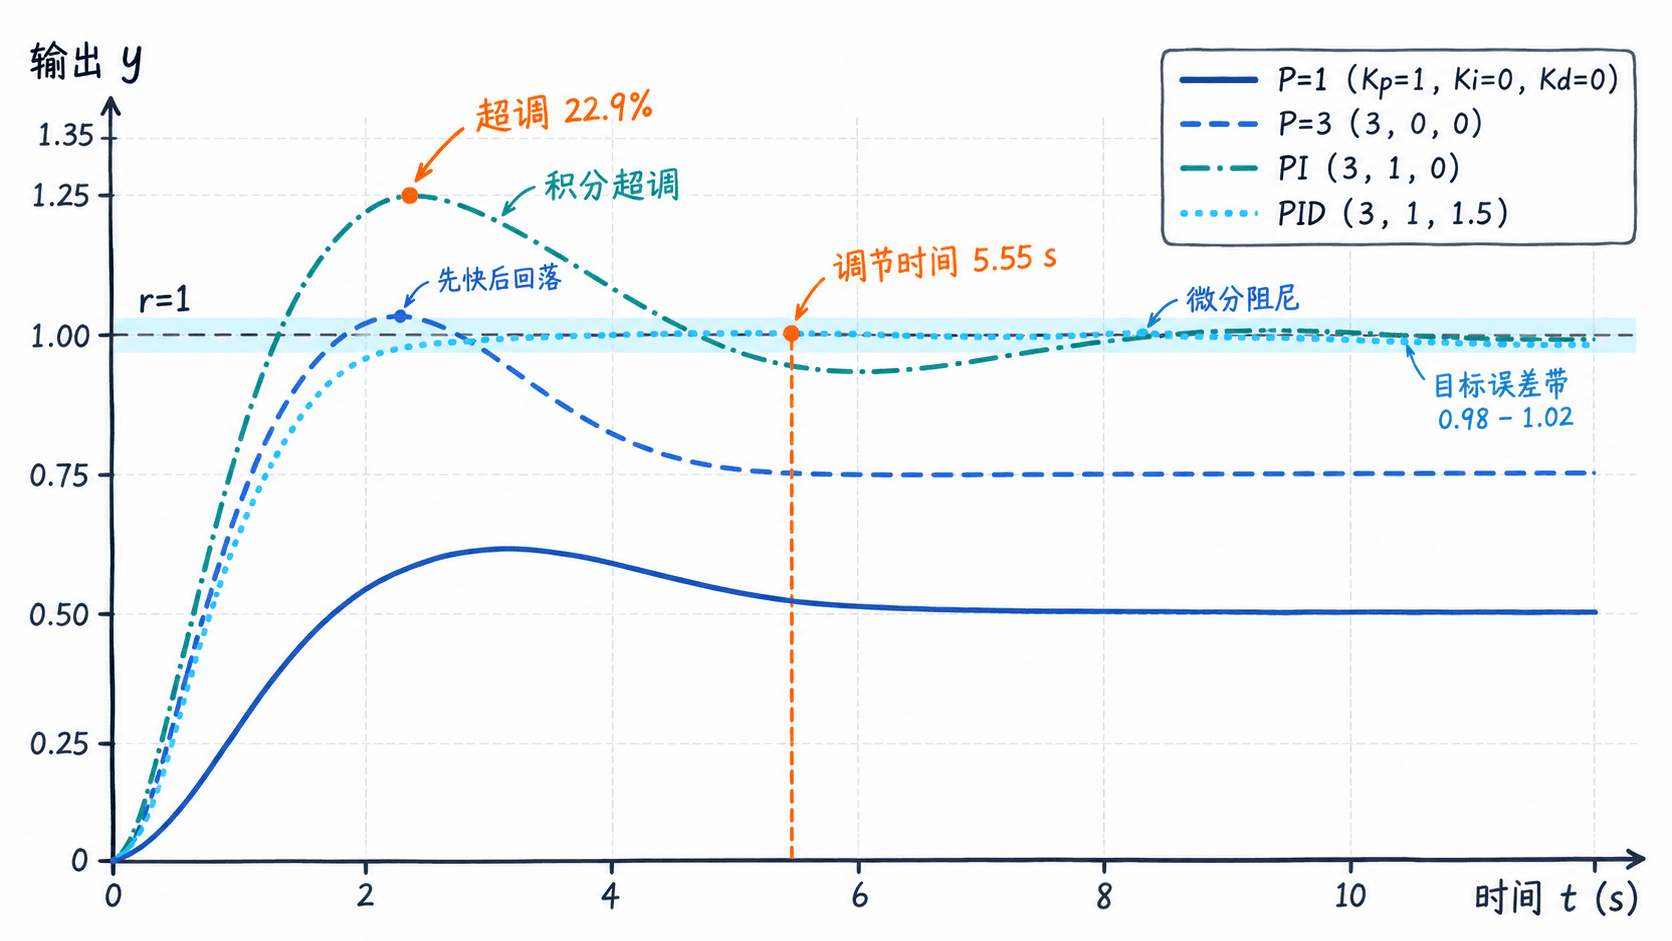
注意:P 控制即使曲线已经稳定在 0.50 或 0.75,也不算进入以目标 1 为中心的 2% 调节带;因此它的调节时间是“未达到”,不能按曲线自身终值计算。
留存复测记录并检查工程限制
| 记录项目 | 本次实验值 |
|---|---|
| 对象和输入 | ;0 时刻单位阶跃 |
| 初始条件 | 、、积分状态为 0 |
| 时长与采样 | 12 秒;输出每 0.01 秒采样;连续求解器自适应步长 |
| 最终并联参数 | 、、,微分作用于测量值 |
| 最终验收 | 0.7% 超调、1.26 秒上升、5.55 秒调节、0.003 末端误差;四项通过 |
若现场控制器用 形式录入,在相同的并联系数定义下应换算为 秒、 秒,并另行确认微分作用的位置。
整定记录应同时保存对象状态、负载、控制器参数形式、限幅和采样周期;任一条件改变后,需要重新验证四项指标。