
自动控制 / 系统课时
用Nyquist曲线检查闭环稳定性
用Nyquist曲线检查闭环稳定性
Nyquist 判据通过开环频率响应对复平面关键点 的环绕次数,计算闭环右半平面极点个数。这里用一个开环本身不稳定的对象,对比两种增益的曲线,最后用闭环特征方程复核。
学习目标
- 正确数出开环右半平面极点 和 Nyquist 环绕数 。
- 由 判断闭环是否稳定。
- 绘制完整频率轨迹,并与闭环极点计算交叉验证。
先确定极点与计数方向
考虑单位负反馈,开环传递函数为:
开环极点是 和 ,因此右半平面极点数始终为 。闭环特征方程为 ;它在右半平面的根数记作 。本篇约定顺时针环绕 记为 ,逆时针记为 ,则 。闭环渐近稳定要求 ,且不存在虚轴闭环极点。
沿虚轴按 扫描 ,再计入右半平面无穷大半圆的映射,得到完整 Nyquist 轨迹。对本例的严格真有理函数,无穷大半圆映射趋于原点;负频率轨迹是正频率轨迹关于实轴的镜像。仅看正频率半条曲线,不能直接把环绕数当作完整计数。
比较两种增益的曲线
| 增益 | 对 的环绕 | 闭环 | |||
|---|---|---|---|---|---|
| 不环绕 | 0 | 1 | 不稳定 | ||
| 逆时针一圈 | -1 | 0 | 稳定 |
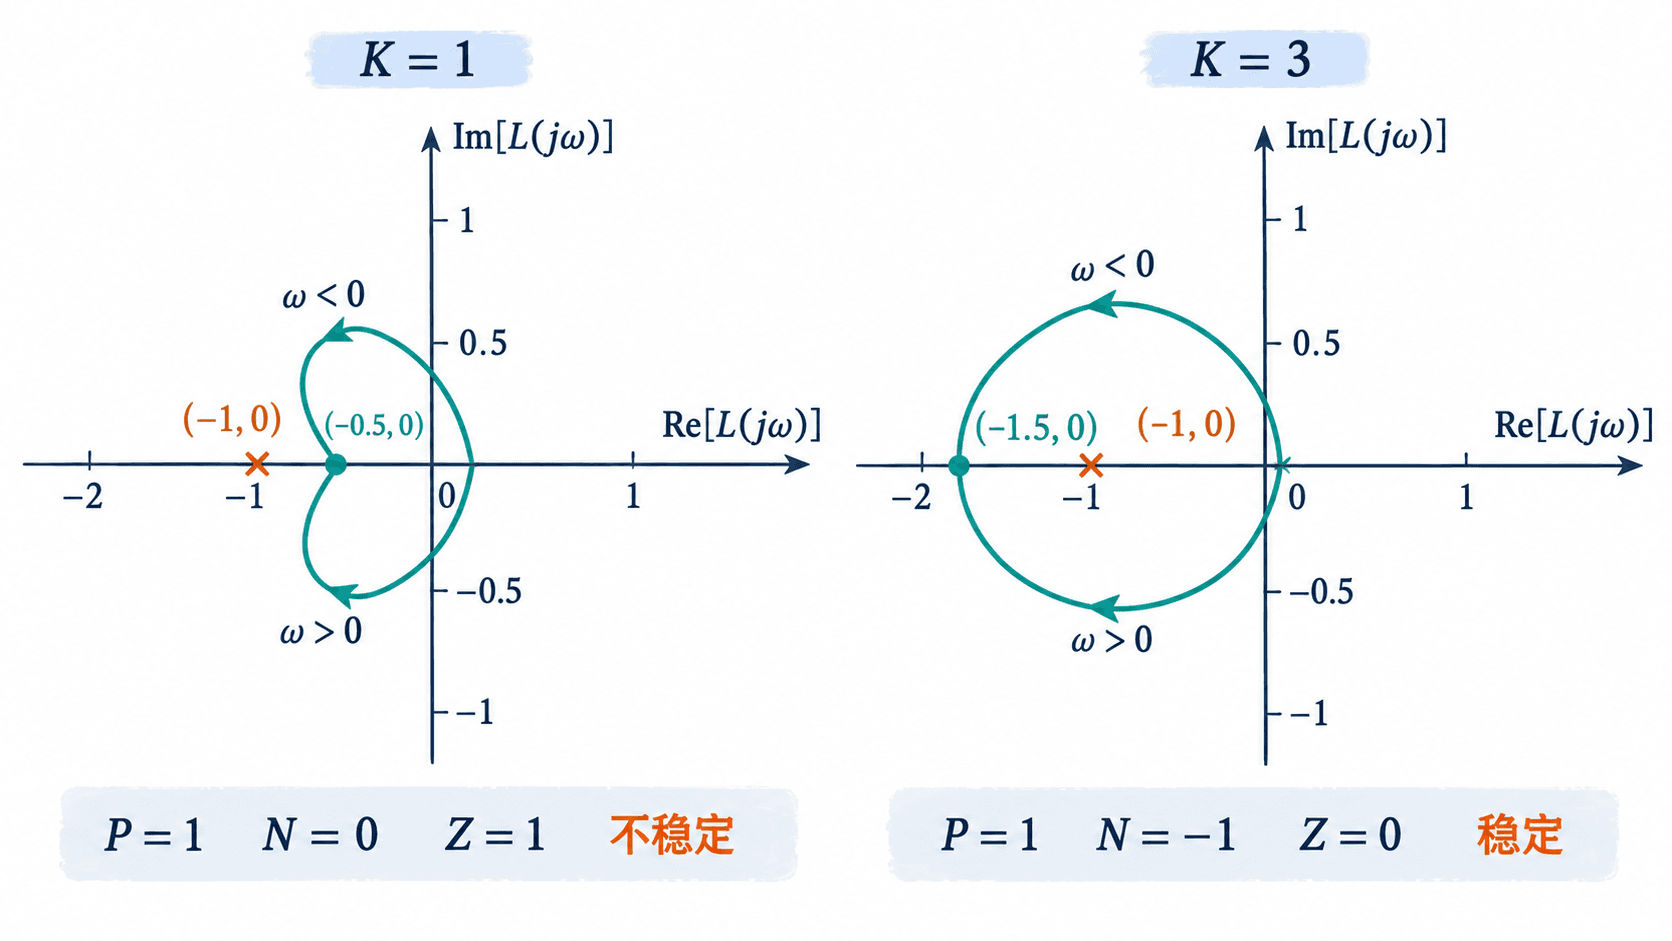
注意:不环绕不等于稳定。此例开环已含一个右半平面极点,闭环必须恰好逆时针环绕一次,才会使 。
用 Python 绘图和计算环绕数
安装 numpy、matplotlib 后,将以下内容保存为 nyquist_check.py 并运行 python nyquist_check.py。程序按频率从负到正采样,计算 的连续相角总变化;相角变化除以 是逆时针计数,取负号得到本篇的顺时针计数 。
import numpy as np
import matplotlib.pyplot as plt

w = np.linspace(-100, 100, 20001)
p = np.count_nonzero(np.roots([1, 1, -2]).real > 0)
fig, axes = plt.subplots(1, 2, figsize=(11, 4))

for ax, k in zip(axes, [1, 3]):
    s = 1j * w
    loop = k / ((s - 1) * (s + 2))
    # 对 1+L 展开相角,避免相位在 ±π 处跳变。
    phase = np.unwrap(np.angle(1 + loop))
    n = -int(np.rint((phase[-1] - phase[0]) / (2 * np.pi)))
    z = int(p + n)
    # 直接计算闭环特征方程的根,交叉检查 Z。
    roots = np.roots([1, 1, k - 2])
    z_check = np.count_nonzero(roots.real > 1e-8)
    print(f"K={k}: P={p}, N={n}, Z={z}, 极点检查={z_check}")

    ax.plot(loop.real, loop.imag, color="teal")
    ax.plot(-1, 0, "x", color="darkorange", markersize=9)
    for i in [9800, 10100]:
        ax.annotate("", xy=(loop[i + 70].real, loop[i + 70].imag),
                    xytext=(loop[i].real, loop[i].imag),
                    arrowprops={"arrowstyle": "->", "color": "teal"})
    ax.axhline(0, color="gray", linewidth=0.6)
    ax.axvline(0, color="gray", linewidth=0.6)
    ax.set(xlim=(-1.7, 0.2), ylim=(-0.5, 0.5),
           xlabel="Re L(jw)", ylabel="Im L(jw)", title=f"K={k}")
    ax.set_aspect("equal")
    ax.grid(alpha=0.25)

plt.tight_layout()
plt.show()
预期输出:
K=1: P=1, N=0, Z=1, 极点检查=1
K=3: P=1, N=-1, Z=0, 极点检查=0
同时显示两个 Nyquist 子图: 不包围 , 逆时针包围一次。这里的频率上限 100 rad/s 是数值截断;应增大采样范围和点数,确认环绕计数不变。
用特征根检查临界情况
单位负反馈的特征方程整理为 。当 时,根约为 、,确有一个右半平面根;当 时,根为 ,全部位于左半平面,与 Nyquist 结果一致。
特别检查 :此时 ,轨迹恰好穿过关键点,特征方程有根 ,属于临界稳定而非渐近稳定,且不满足 BIBO 稳定性。此时不能靠强行给穿越点计圈数得出“稳定”结论。若开环原本存在虚轴极点,还必须按 Nyquist 轮廓对这些极点做右侧小半圆绕行,不能直接使用本例的直线采样法。