
自动控制 / 系统课时
如何读懂Bode图的增益与相位
如何读懂Bode图的增益与相位
Bode 图把系统对不同频率正弦输入的响应拆成幅频图和相频图。掌握横轴、分贝增益和相位角的读法后,就能判断系统放大或衰减哪些频率、输出滞后多少,并从曲线形状识别惯性、积分和微分环节。
学习目标
- 正确读取 Bode 图的角频率、增益(dB)与相位(°),并换算为实际幅值比例。
- 识别一阶惯性、积分和微分环节的幅频斜率及相位特征。
- 使用 Python 绘制幅频图与相频图,并通过数值计算验证关键读数。
读取横轴、幅值和相位
Bode 图适用于分析线性时不变系统的频率响应。对于传递函数 ,将 替换为 ,得到复数频率响应 。其模长表示稳态输出与输入的幅值比,辐角表示输出相对于输入的相位变化。
一张完整的 Bode 图通常包含上下两幅曲线:
- 幅频图:横轴为角频率 ,单位 rad/s;纵轴为幅值增益,单位 dB。
- 相频图:横轴仍为角频率;纵轴为相位角,单位 °。负相位表示输出滞后于输入,正相位表示输出超前于输入。
横轴采用对数刻度,相邻的 1、10、100 rad/s 之间具有相同水平距离。频率增加 10 倍称为一个十倍频程(decade)。注意角频率与普通频率不同,,因此 10 rad/s 约等于 1.59 Hz。
幅值增益的计算公式为:
其中 是线性幅值比。常见换算如下:
| 增益 | 幅值比 | 实际含义 |
|---|---|---|
| +20 dB | 10 | 输出幅值为输入的 10 倍 |
| 0 dB | 1 | 输出与输入幅值相同 |
| -3.01 dB | 约 0.707 | 输出幅值约为输入的 70.7% |
| -20 dB | 0.1 | 输出幅值为输入的十分之一 |
例如,在 10 rad/s 处读到 -3.01 dB、-45°,如果输入是幅值为 2 的正弦信号,稳态输出幅值约为 1.414,并相对于输入滞后 45°。增益描述幅值变化,相位描述时间上的相对偏移,两者不能互相替代。
识别三种典型环节
观察 Bode 图时,先找幅值曲线的斜率,再看相位趋近哪个角度。三种基础环节具有很容易辨认的特征。
| 环节 | 传递函数 | 幅频特征 | 相频特征 |
|---|---|---|---|
| 一阶惯性 | 低频接近 0 dB,高频趋近 -20 dB/dec | 从 0° 逐渐趋近 -90° | |
| 积分 | 全频段斜率 -20 dB/dec | 恒为 -90° | |
| 理想微分 | 全频段斜率 +20 dB/dec | 恒为 +90° |
这里的 dB/dec 表示角频率每增加 10 倍,幅值增益变化多少分贝。例如,-20 dB/dec 意味着频率增大 10 倍后,增益下降约 20 dB,对应幅值比变为原来的十分之一。
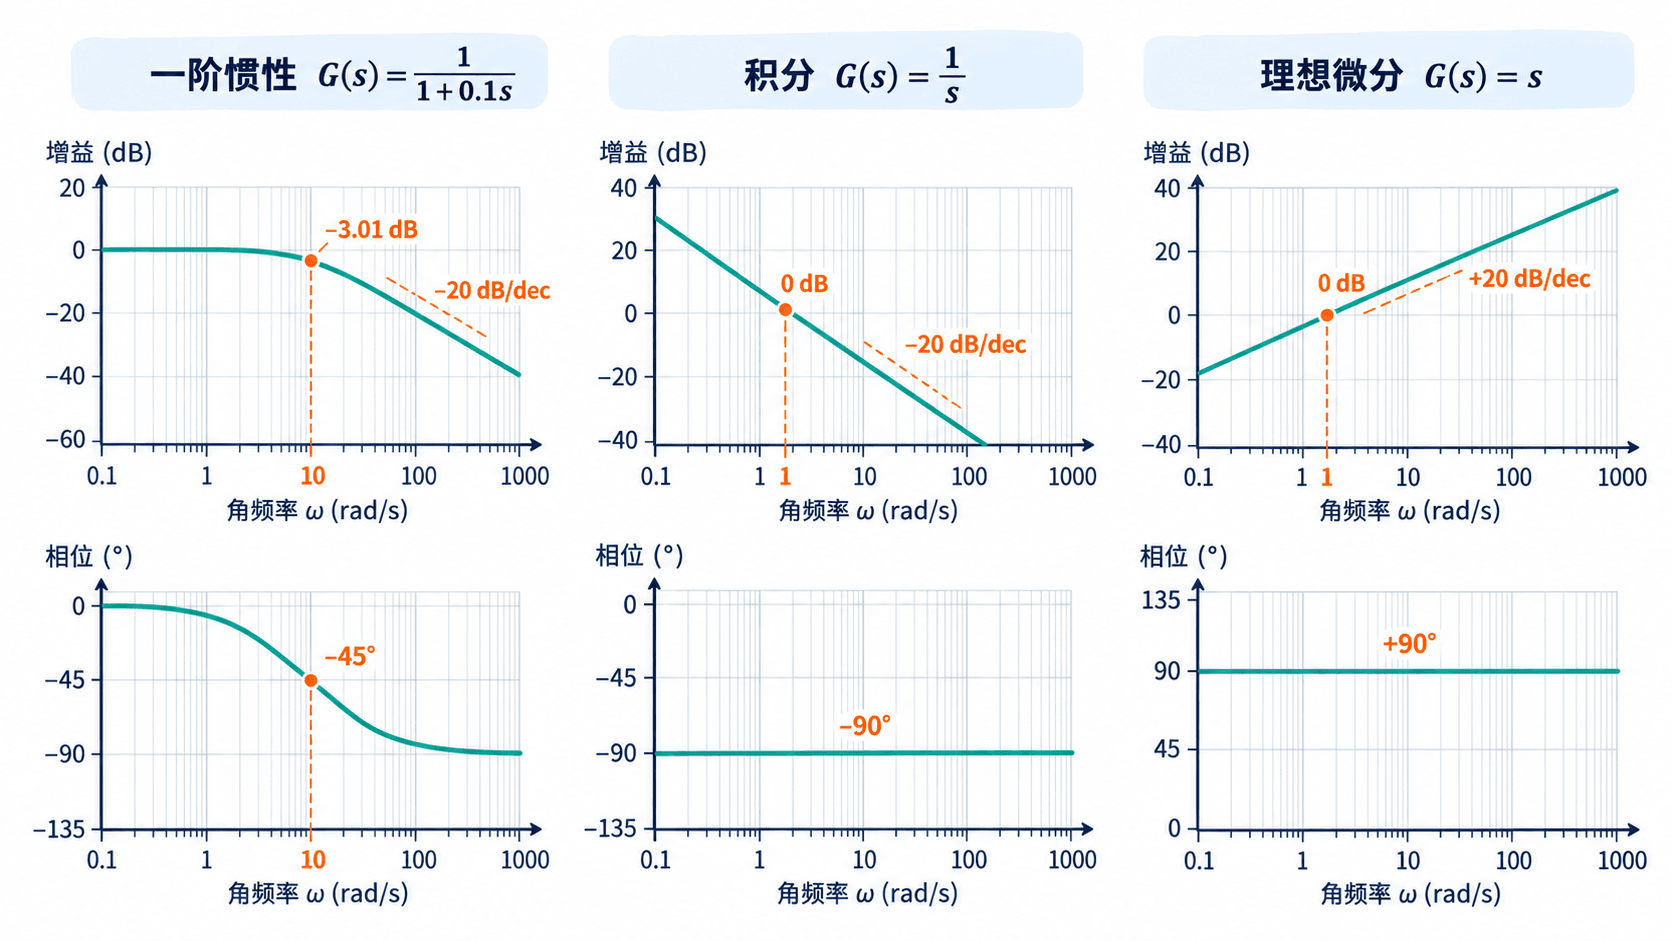
以一阶惯性环节为例,其时间常数 s,转折角频率为:
在这一频率处,幅值相对于直流增益下降约 3.01 dB,相位为 -45°。低于转折频率较多时,系统几乎不衰减信号;高于转折频率较多时,幅值按接近 -20 dB/dec 的斜率下降。转折点附近是平滑过渡区,不能直接把渐近直线当作精确曲线。
积分环节对低频信号的增益更大,而对高频信号的增益更小;理想微分环节恰好相反,会不断放大高频分量。因此,工程控制器中的微分作用通常配合低通滤波,避免过度放大测量噪声。
用 Python 绘制并验证曲线
下面使用 Python 3.10+、NumPy 和 Matplotlib,对三种传递函数直接计算频率响应。环境中需要安装 numpy 和 matplotlib,未安装时可使用 python -m pip install numpy matplotlib。
程序在 0.1~1000 rad/s 范围内取 500 个对数均匀分布的频率点,分别计算复数频率响应、幅值增益和相位角。最终生成两幅共享对数横轴的曲线,并打印一阶惯性环节的四个检查点。
import numpy as np
import matplotlib.pyplot as plt

omega = np.logspace(-1, 3, 500)

# 在 s=jω 处直接计算三个环节的复数频率响应
systems = {
    "First-order lag": 1 / (1 + 0.1j * omega),
    "Integrator": 1 / (1j * omega),
    "Differentiator": 1j * omega,
}

fig, (ax_mag, ax_phase) = plt.subplots(
    2, 1, sharex=True, figsize=(9, 6)
)

for name, response in systems.items():
    # 幅值用 20log10 换算为 dB,相位转换为角度
    magnitude_db = 20 * np.log10(np.abs(response))
    phase_deg = np.angle(response, deg=True)
    ax_mag.semilogx(omega, magnitude_db, label=name)
    ax_phase.semilogx(omega, phase_deg, label=name)

ax_mag.set_ylabel("Magnitude (dB)")
ax_phase.set_ylabel("Phase (deg)")
ax_phase.set_xlabel("Angular frequency (rad/s)")

for ax in (ax_mag, ax_phase):
    ax.grid(True, which="both", alpha=0.25)
    ax.legend()

# 用准确计算值核对一阶惯性环节的读图结果
for w in (1, 10, 100, 1000):
    g = 1 / (1 + 0.1j * w)
    gain = 20 * np.log10(abs(g))
    phase = np.angle(g, deg=True)
    print(f"ω={w}: {gain:.2f} dB, {phase:.1f}°")

plt.tight_layout()
plt.show()
预期输出:
ω=1: -0.04 dB, -5.7°
ω=10: -3.01 dB, -45.0°
ω=100: -20.04 dB, -84.3°
ω=1000: -40.00 dB, -89.4°
同时会出现包含两幅子图的绘图窗口:上图为三条幅频曲线,下图为对应的相频曲线。检查时重点观察三个现象:
- 一阶惯性环节在 10 rad/s 处约为 -3.01 dB、-45°。
- 积分环节的增益随频率上升持续下降,相位始终为 -90°。
- 理想微分环节的增益随频率上升持续增加,相位始终为 +90°。
还可以比较一阶惯性环节在 100 和 1000 rad/s 处的增益,分别约为 -20.04 dB 和 -40.00 dB。频率增加 10 倍,增益下降约 19.96 dB,已经非常接近高频渐近斜率 -20 dB/dec。
从曲线读数时避免误判
Bode 图的读数需要区分精确值、渐近趋势和物理含义。以下几个检查点可以用于分析实际控制对象。
不要把 dB 当成线性倍数。 -20 dB 表示幅值变为原来的 0.1,而不是减少 20%。幅值比使用 ,功率比使用 ,两者不能混用。
不要在转折点直接套用渐近斜率。 一阶惯性环节在 10 rad/s 处是 -3.01 dB,而不是低频水平渐近线的 0 dB。判断 -20 dB/dec 斜率时,应选取远高于转折频率的两个点,例如 100 和 1000 rad/s。
不要混淆相位超前与滞后。 相位 -45° 表示输出相对于输入滞后 45°;+45° 表示超前 45°。对于高阶系统,相位曲线还可能出现 180° 与 -180° 附近的折返,这可能是相位显示范围造成的跳变。需要连续相位曲线时,可以使用 np.unwrap 处理相位角。
不要仅凭某个频率点判断闭环稳定性。 例如,看到相位为 -180°,并不意味着系统必然不稳定。评估负反馈系统的稳定裕度时,需要分析开环频率响应,在增益交越频率读取相位裕度,并在相位交越频率读取增益裕度,同时结合开环稳定性及相应判据的适用条件。
对于实际测得的 Bode 图,建议先核对频率单位,再读取低频增益、转折频率、高频斜率和相位变化范围。这四项读数通常足以判断系统是否呈现一阶惯性、积分或微分特征,并为后续频域性能分析提供可靠依据。