
自动控制 / 系统课时
可观性如何决定能否估计状态
可观性如何决定能否估计状态
只有一个位移传感器,能否同时估计位置和速度?本篇用同一二阶对象比较两种测量配置,手算并用 Python 核验可观性矩阵的秩,找出被测量隐藏的状态方向,并判断观测器能做到什么。
学习目标
- 构造二阶及一般 阶系统的可观性矩阵,用秩判断状态信息是否完整。
- 用两个不同初态产生相同输出的例子,解释不可观的状态方向。
- 根据测量配置区分可观性与可检测性,判断观测器极点的设计限制。
一个位移传感器够不够
考虑模型和输入均已知、暂不含噪声的连续时间线性时不变系统。取经尺度归一化的位移、速度为状态 ,时间和输入也采用归一化数值:
可观性要回答:根据一段有限时间内的输入、输出记录,能否唯一确定未知初态,进而重建状态?它考察的是整段记录,不是某个时刻的单次读数。
若只测位移,,则 ,由状态方程又有 。虽然只有一个输出通道,位移随时间的变化仍包含速度信息。因此,传感器通道数少于状态数,并不必然不可观。
用可观性矩阵比较测量配置
对 个状态、 个输出,把 按顺序纵向堆叠,得到一个 的矩阵:
当 时系统可观;若秩为 ,就存在 维不可区分的初态差。判据只依赖 :比较不同初态时使用同一已知输入,其引起的响应可以抵消。genui{"citation":{"ref":"turn6view1"}}
二阶系统只需计算 和 。因为 ,扣除已知输入项 后, 表示输出变化率提供的状态信息。对同一个 ,两种配置得到:
| 保留的测量输出 | |||
|---|---|---|---|
| 位移 | 2,可观 | ||
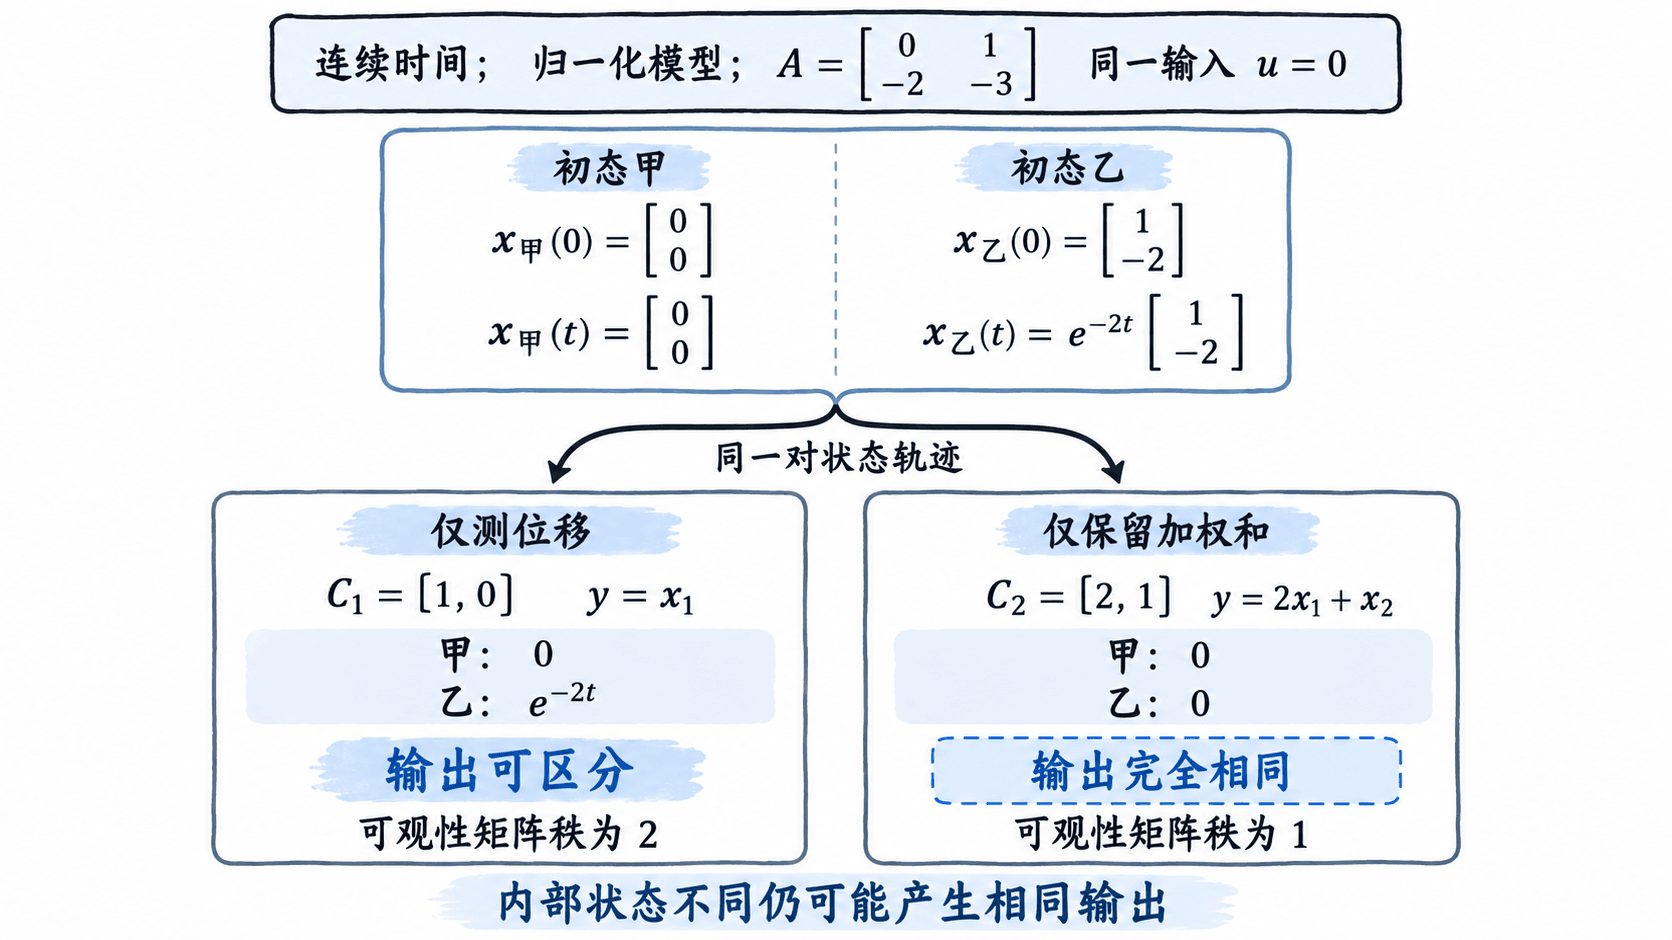
| 仅保留加权和 | 1,不可观 |
第二种配置满足 ,所以第二行没有新增独立信息,输出只满足 。这里假定前端只保留加权和;如果两个原始测量通道仍分别可用,就应在 中分别保留两行。
取 ,比较初态 与 。由于 ,两条状态轨迹分别为零和 ;但 ,所以两条输出记录始终都是零。被隐藏的是一个状态组合,不能简单说成“速度不可观”。
可观性怎样限制观测器
令 为估计状态, 为估计误差。采用全阶观测器,增益矩阵 通过输出残差修正估计;在模型准确且无噪声时:
对可观的 ,取 ,可得到误差极点 ,误差随时间衰减。可观性允许配置全部误差极点;使用实数增益时,复数极点必须成共轭对。
对 ,任意 都满足 ,隐藏模态的极点 无法移动。但它本来就稳定,相关误差会自行衰减,因此仍可渐近估计当前状态,却不能唯一恢复未知初态。
所有不可观模态都严格稳定,称为可检测。连续时间下要求这些模态的特征值实部均小于零;若存在实部大于或等于零的不可观模态,就无法让全状态观测器对任意初始误差都渐近收敛。genui{"citation":{"ref":"turn8view0"}}
若要恢复完整可观性,可在加权输出之外保留独立位移通道,使用 。它本身已满列秩,因此可观性矩阵的秩为 2;重复增加相同的加权读数则不会提高秩。
用 Python 验证结论
在已安装 NumPy 的 Python 3 环境运行以下完整脚本。position 对应位移测量,mixed 对应只保留加权和;@ 表示矩阵乘法,vstack 负责纵向堆叠。
import numpy as np

A = np.array([[0., 1.], [-2., -3.]])
configs = {"position": np.array([[1., 0.]]),
           "mixed": np.array([[2., 1.]])}
v = np.array([1., -2.])

for name, C in configs.items():
    # 按状态数纵向堆叠 C、CA,而不是横向拼接。
    O = np.vstack([C @ np.linalg.matrix_power(A, k)
                   for k in range(A.shape[0])])
    print(f"{name}: O={O.tolist()}, rank={np.linalg.matrix_rank(O)}")
    # O v 为零意味着沿 v 改变初态,无法改变输出记录。
    print(f"  O @ v = {(O @ v).tolist()}")

# 对位移测量核对一组观测器增益的误差极点。
L = np.array([[6.], [0.]])
poles = np.sort(np.linalg.eigvals(A - L @ configs["position"]))
print("observer poles:", np.round(poles, 6).tolist())
预期输出:
position: O=[[1.0, 0.0], [0.0, 1.0]], rank=2
  O @ v = [1.0, -2.0]
mixed: O=[[2.0, 1.0], [-2.0, -1.0]], rank=1
  O @ v = [0.0, 0.0]
observer poles: [-5.0, -4.0]
mixed 的 O @ v 为零,验证了隐藏方向;position 的结果非零,说明同一方向能够被位移记录区分。极点已排序,因此输出顺序为 。
本例用 解释信息来源,不要求实际对带噪位移直接求导。实现估计时使用观测器,并把传感器噪声与模型偏差加入验证,检查位置、速度两项估计误差是否分别满足项目要求。