
自动控制 / 系统课时
系统型别如何影响跟踪稳态误差
系统型别如何影响跟踪稳态误差
同样是负反馈系统,有的能准确跟踪恒定设定值,却始终落后于匀速变化的目标。通过识别开环中的积分环节数量,再计算阶跃和斜坡输入的稳态误差,就能预测这种差异,并判断提高低频增益的实际收益。
学习目标
- 根据开环传递函数识别 0 型、I 型和 II 型系统。
- 用位置误差常数、速度误差常数计算典型跟踪偏差。
- 解释增加增益或积分环节对精度与动态响应的影响。
从开环积分环节识别型别
考虑单位负反馈系统,参考输入为 ,输出为 ,跟踪误差定义为 。设前向开环传递函数为 ,则 。
系统型别是 在原点未被约消的极点个数,也就是开环中净积分环节 的个数。若 ,且 、 均非零,则型别为 ;应先化简,再数原点极点。
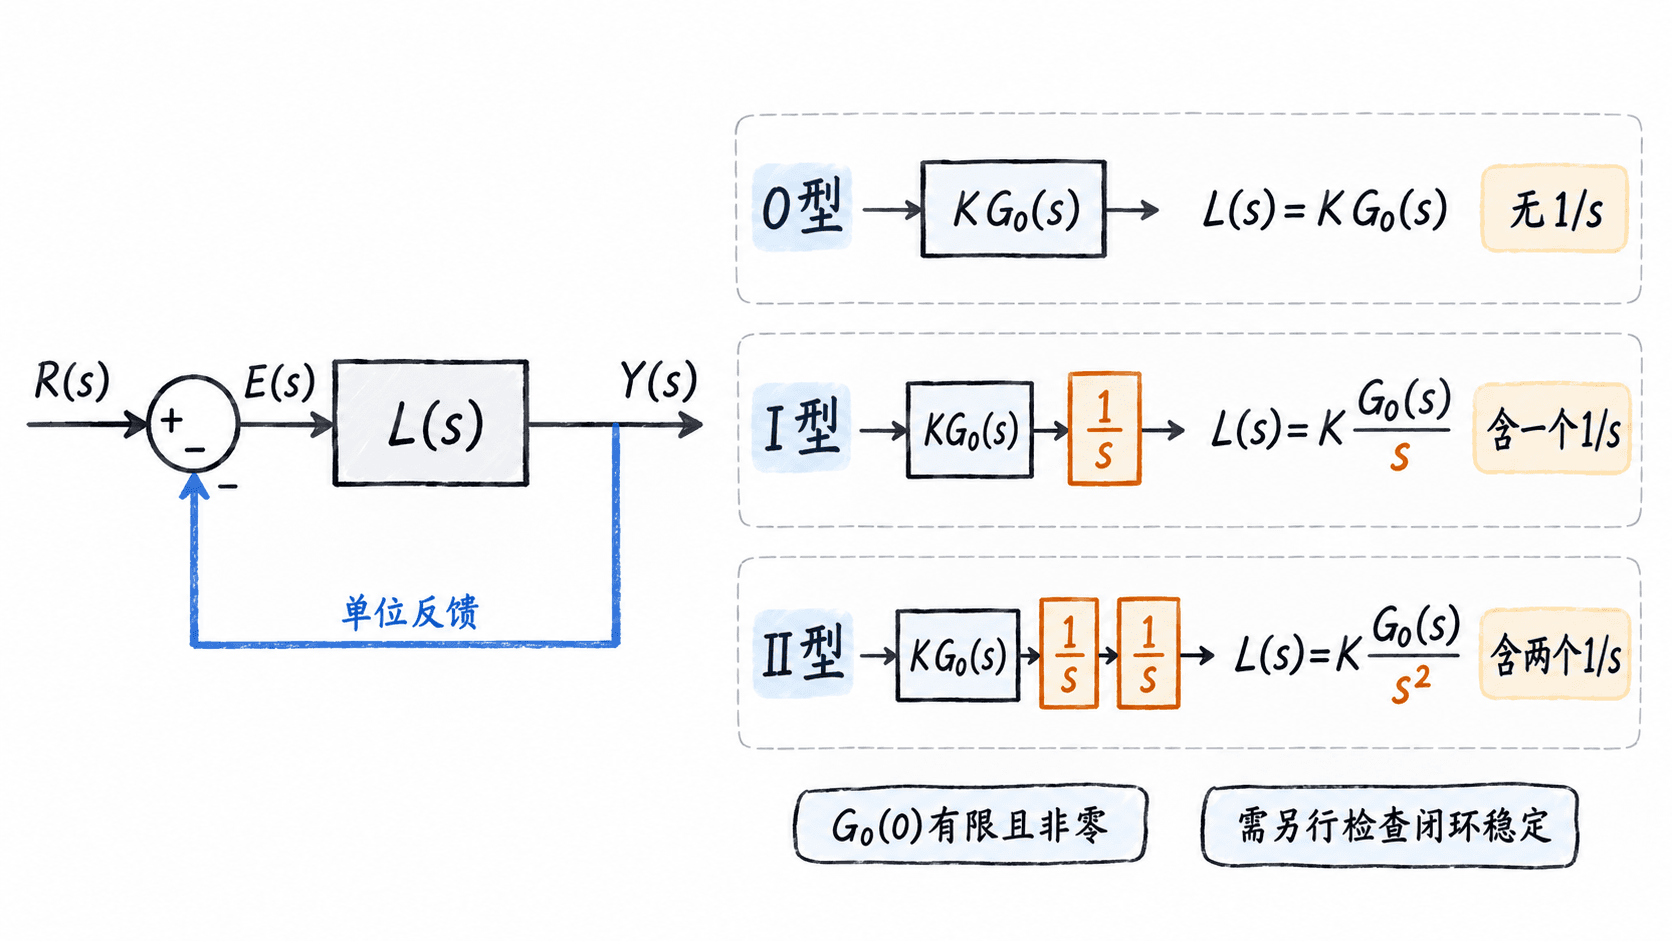
例如, 是 0 型; 是 I 型; 是 II 型。控制器和被控对象中的积分器都要计入 ,但分母中出现一个 不代表闭环一定稳定。
从误差常数推导稳态值
闭环稳定且误差存在有限终值时,可由终值定理 计算。单位阶跃的 ,定义位置误差常数 ,于是 。
单位斜坡的 ,定义速度误差常数 。对 I 型系统, 是有限正数,斜坡稳态误差为 ;对 0 型系统,斜坡误差持续增大,不能把发散结果当作有限终值。
| 型别 | 单位阶跃误差 | 单位斜坡误差 | ||
|---|---|---|---|---|
| 0 型 | 有限 | 0 | 发散 | |
| I 型 | 有限正数 | 0 | ||
| II 型 | 0 | 0 |
表格默认单位负反馈、闭环稳定,并且不存在隐藏的不稳定极点。若阶跃幅值为 ,把对应误差乘 ;若斜坡为 ,把单位斜坡误差乘斜率 。
用两组开环模型核算
先取 。原点没有极点,所以是 0 型;。对单位阶跃,稳态误差为 ,输出最终为 ;对单位斜坡,,误差长期近似按 增长。其闭环特征式为 ,极点 ,满足稳定前提。
再取 。这是 I 型,,。因此单位阶跃误差为 0,单位斜坡误差为 。若指令改成 ,长期落后量就是 ,并不是输出最终停在 1.5。
这组 I 型系统的闭环特征式是 ,极点 ,实部均小于 0,因而可使用上述稳态结论。比较可见:加一个净积分环节消除了阶跃静差,却没有让匀速跟踪误差自动归零。
提高低频增益时检查什么
把 I 型模型推广为 ,其 ,单位斜坡误差就是 。将 从 4 增至 8,误差由 0.5 降为 0.25;但闭环分母从 变为 ,阻尼比由 降至约 ,超调倾向随之增加。
如果要让单位斜坡误差为零,需要 II 型开环且闭环保持稳定。例如 的闭环特征式为 ,按劳斯判据为稳定系统,因此阶跃与斜坡稳态误差都为 0。但多加积分器可能使稳定性、抗饱和和瞬态性能更难保证。
工程上先确认误差是 、反馈为单位反馈,再化简开环并数原点极点;随后检查闭环极点,最后计算 、。若是非单位反馈或存在原点零极点约消,必须重新建立误差传递关系,不能直接套表。