
自动控制 / 系统课时
用机械对象建立闭环控制测试基线
用机械对象建立闭环控制测试基线
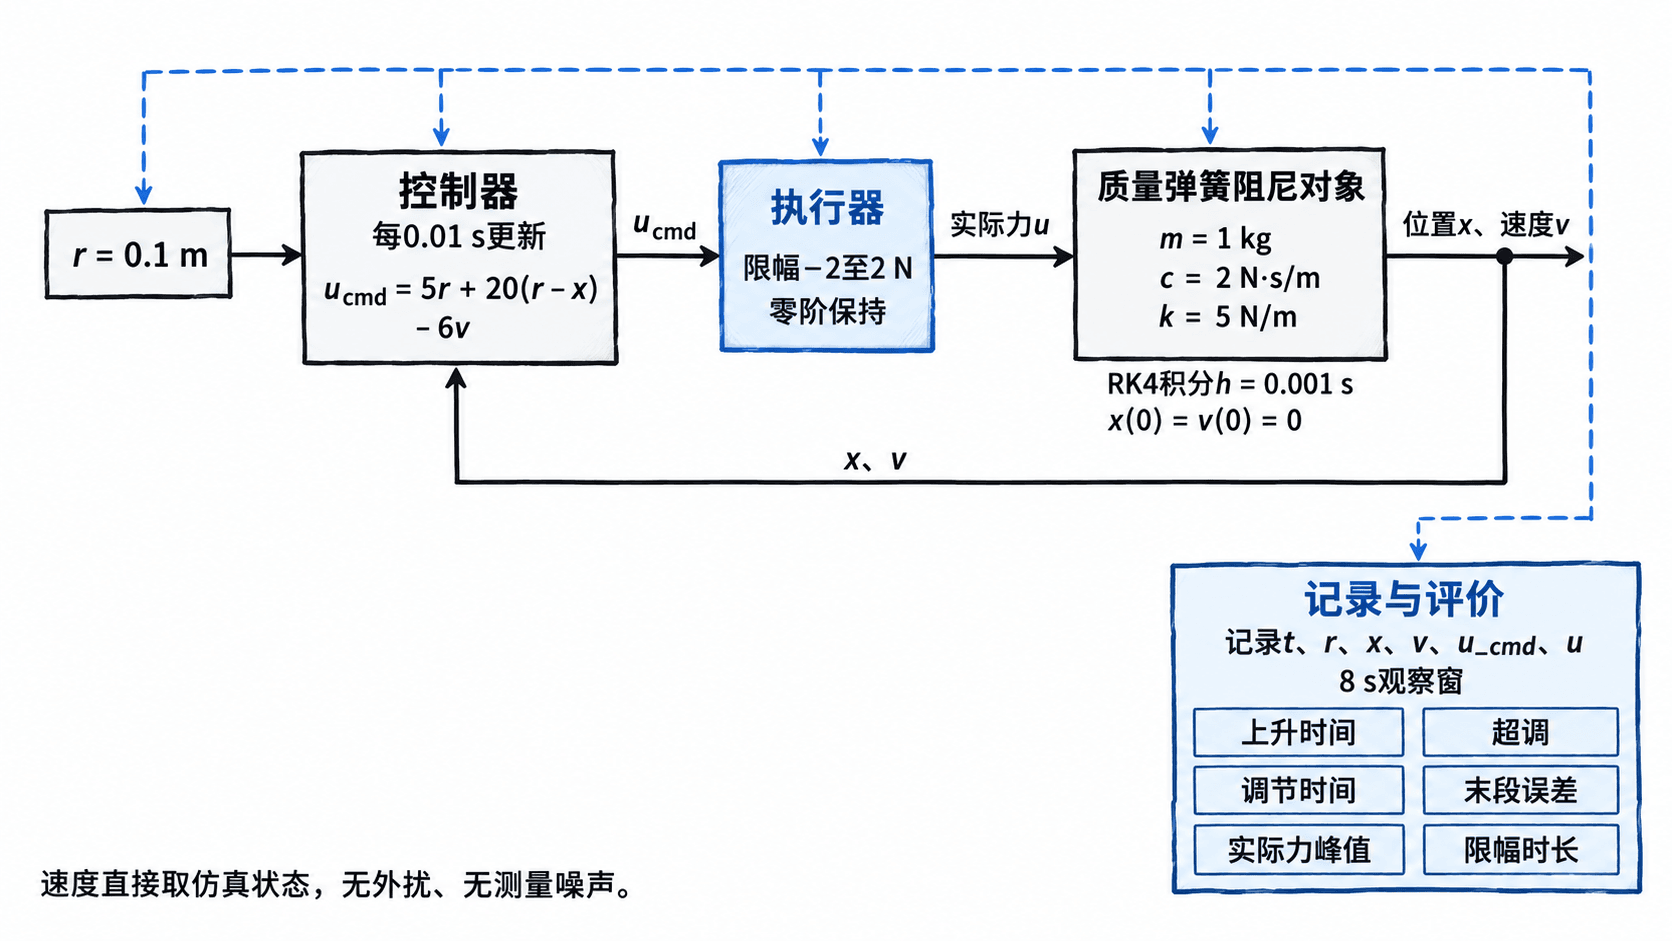
要比较两组控制参数,必须先固定对象、目标、限幅和评价口径。本篇用质量弹簧阻尼系统搭建可重复运行的闭环,输出跟踪指标与执行器饱和时长,并通过积分步长复核,得到可以用于后续对比的测试基线。
学习目标
- 固定机械参数、初态、0.1 m 参考阶跃与 ±2 N 执行器范围。
- 运行带前馈的 PD 控制,核对实际作用力及六项性能指标。
- 保持控制周期不变,检查积分精度,并识别静态不可达的目标。
固定对象与测试工况
采用水平运动的质量块,弹簧与阻尼器并联连接到固定端。弹簧自然长度对应位置零点,向右为正方向。位移 的单位为 m,速度 为 m/s,实际作用力 为 N:
固定质量 kg、阻尼系数 N·s/m、弹簧刚度 N/m。初态为 、;参考在 从零跳到 m,仿真持续 8 s。此处全部数值都是教学基线的约定。
执行器实际力范围为 −2~2 N,控制周期 s。基线没有外扰和测量噪声,位置、速度直接读取仿真状态;真实设备若只有位置传感器,需要另行实现速度估计。
先检查静态可达性:保持目标位置需要的力为 N,小于 2 N。若目标本身需要超过限幅的持续力,就不能要求控制器消除位置偏差。
把控制指令和实际作用力分开
选用位置比例反馈、速度负反馈和弹簧力前馈:
取 N/m、 N·s/m,名义刚度 N/m。每个控制周期先读取状态,计算指令,再截断至 −2~2 N;得到的实际力在整个周期内保持不变,用于推进机械对象。
初始指令为 N,实际力只能是 2 N。因此日志必须分别记录 cmd 和 u,否则看不出执行器是否饱和。速度项直接使用 ,不对阶跃参考做差分。
忽略采样和限幅时,闭环特征式为 ,极点为 ,可用来检查响应是否大致呈衰减振荡。包含采样保持和限幅后的实际指标,仍须从仿真记录计算。
先确定验收口径
常见阶跃指标采用 10%~90% 上升区间和 2% 误差带,具体定义可参阅 MathWorks 阶跃指标说明。本例明确以给定参考为基准,避免把错误的最终位置当成目标。genui{"citation":{"ref":"turn0view1"}}
| 指标 | 本例的计算口径 | 通过条件 |
|---|---|---|
| 上升时间 | 首次到达 0.09 m 与 0.01 m 的时间差 | ≤0.6 s |
| 超调量 | 峰值超出 0.1 m 的部分除以 0.1 m,未超出记零 | ≤5% |
| 调节时间 | 最后一次越出 0.098~0.102 m 后的首个采样时刻 | ≤1.0 s |
| 末段误差 | 7~8 s 内各采样点的最大绝对位置误差 | ≤0.001 m |
| 实际力峰值 | 全程实际力绝对值的最大值 | ≤2 N |
| 限幅时长 | 指令绝对值大于 2 N 的控制周期数乘以 0.01 s | ≤0.1 s |
调节时间还要求此后所有记录都在误差带内,并至少留下 1 s 确认窗;否则记为 inf,表示本观察窗内未确认调节。仅第一次进入误差带不算调节,末段误差也不等同于严格的无限时间稳态误差。
运行可复现的仿真
使用 Python 3.12,仅依赖标准库。将代码保存为 baseline.py,在所在目录运行 python baseline.py。程序用四阶 Runge–Kutta 方法推进对象;每个控制周期积分 10 次,因此积分步长为 0.001 s。
代码中的 log 每行依次记录时间、位移、速度、控制指令和实际力,共 801 行;参考值由常量 R 保存。复核运行把积分子步增加到 20 次,控制周期与记录时刻保持不变。
from math import inf, isfinite

# SI 单位;控制周期与对象积分步长分别设置。
M, C, K = 1.0, 2.0, 5.0
R, KP, KD, UMAX = 0.1, 20.0, 6.0, 2.0
TS, END = 0.01, 8.0
KFF = 5.0  # 名义刚度;与对象 K 分开,便于以后检查模型失配。

def rhs(x, v, u):
    return v, (u - C * v - K * x) / M

def rk4(x, v, u, h):
    # 四个斜率均使用同一实际力,实现周期内保持。
    a1, b1 = rhs(x, v, u)
    a2, b2 = rhs(x + h * a1 / 2, v + h * b1 / 2, u)
    a3, b3 = rhs(x + h * a2 / 2, v + h * b2 / 2, u)
    a4, b4 = rhs(x + h * a3, v + h * b3, u)
    return (x + h * (a1 + 2 * a2 + 2 * a3 + a4) / 6,
            v + h * (b1 + 2 * b2 + 2 * b3 + b4) / 6)

def simulate(substeps):
    x, v = 0.0, 0.0
    log = []
    count = round(END / TS)
    for i in range(count + 1):
        cmd = KFF * R + KP * (R - x) - KD * v
        u = max(-UMAX, min(UMAX, cmd))
        log.append((i * TS, x, v, cmd, u))
        if i == count:
            break
        for _ in range(substeps):
            x, v = rk4(x, v, u, TS / substeps)
        if not (isfinite(x) and isfinite(v)):
            raise RuntimeError("non-finite state")
    return log

def metrics(log):
    # 此处阈值相对参考 R;只适用于零初态、正阶跃。
    t10 = next((t for t, x, *_ in log if x >= 0.1 * R), inf)
    t90 = next((t for t, x, *_ in log if x >= 0.9 * R), inf)
    rise = t90 - t10 if isfinite(t90) else inf
    over = max(0.0, max(row[1] for row in log) / R - 1) * 100
    outside = [i for i, row in enumerate(log)
               if abs(R - row[1]) > 0.02 * R]
    first = outside[-1] + 1 if outside else 0
    # 必须持续留在带内至末尾,且至少留下 1 秒确认窗。
    settle = inf
    if first < len(log) and log[first][0] <= END - 1.0:
        settle = log[first][0]
    tail = max(abs(R - x) for t, x, *_ in log if t >= END - 1.0)
    peak_u = max(abs(row[4]) for row in log[:-1])
    # 末尾记录没有对应保持区间,不能多算一个周期。
    sat = TS * sum(abs(row[3]) > UMAX for row in log[:-1])
    return rise, over, settle, tail, peak_u, sat

def main():
    base, fine = simulate(10), simulate(20)
    rise, over, settle, tail, peak_u, sat = metrics(base)
    diff = max(abs(a[1] - b[1]) for a, b in zip(base, fine))
    passed = (rise <= 0.6 and over <= 5 and settle <= 1.0
              and tail <= 0.001 and peak_u <= UMAX and sat <= 0.1)
    print(f"rise_s={rise:.3f} overshoot_pct={over:.3f}")
    print(f"settle_s={settle:.3f} tail_error_m={tail:.6f}")
    print(f"peak_force_N={peak_u:.3f} clipped_time_s={sat:.3f}")
    print(f"refinement_below_1e-6_m={diff < 1e-6}")
    print("baseline=" + ("PASS" if passed and diff < 1e-6 else "FAIL"))

if __name__ == "__main__":
    main()
预期输出:
rise_s=0.490 overshoot_pct=1.469
settle_s=0.750 tail_error_m=0.000000
peak_force_N=2.000 clipped_time_s=0.050
refinement_below_1e-6_m=True
baseline=PASS
末段误差显示为 0.000000,表示按六位小数显示为零,并非数学上的严格零误差。超调和时间指标来自 0.01 s 间隔的采样点估计;积分步长减半只能检查积分误差,不能消除记录间隔带来的测量误差。
用边界检查锁定基线
先保留上述参数和输出作为基准。两次运行在相同记录时刻的最大位移差小于 m,说明本工况的积分精度通过约定检查;实际力峰值为 2 N,累计限幅 0.050 s,说明限幅确实参与了计算。
再只把 R 改为 0.5,重新运行。目标静态所需力变成 2.5 N,超过执行器上限,程序应输出 baseline=FAIL。静态平衡位置的上限为 m,继续增大比例增益不能改变这个力约束;验证后把 R 恢复为 0.1。
以后比较控制器时,固定对象、参考、初态、限幅、控制周期、积分设置和指标定义,每次只改变指定变量。若测试刚度失配,只改对象 K,保持前馈 KFF=5.0;这组无积分的控制器不能保证在模型失配或持续外扰下仍然零偏差。