
自动控制 / 系统课时
一阶系统时间常数如何决定响应速度
一阶系统时间常数如何决定响应速度
给定一阶系统的传递函数,可以计算阶跃输入后每个时刻的输出,并通过响应曲线反推出系统的快慢。本篇以典型一阶对象为例,推导指数响应公式,识别输出达到最终变化量约 63.2% 的时刻,再用具体数值和 Python 验证时间常数的作用。
学习目标
- 从一阶传递函数推导单位阶跃响应,并解释稳态增益与时间常数的含义。
- 利用 63.2% 响应点识别时间常数,估算 95% 响应时间和调节时间。
- 从采样数据估计时间常数,判断哪些响应不能直接套用一阶模型。
从传递函数推导阶跃响应
考虑一个稳定、无纯滞后的线性一阶系统,其传递函数为:
其中, 是稳态增益, 是时间常数,单位与时间一致。例如 ,表示系统具有 0.8 秒的特征响应时间。
假设初始状态为零,在 施加幅值为 1 的单位阶跃输入,其拉普拉斯变换为 。输出满足:
进行部分分式展开:
逆拉普拉斯变换得到 时的阶跃响应:
因为 随时间逐渐趋于零,所以输出从初值单调接近最终值 ,不会产生超调。时间常数越小,指数项衰减越快,输出越早接近稳态。
如果阶跃幅度为 ,且施加阶跃前系统已经处于稳态 ,则更一般的表达式为:
此时最终变化量为 ,最终输出为 。后续计算百分比时,必须使用最终变化量,而不是直接使用最终输出的绝对值。
为什么 63.2% 对应一个时间常数
将 代入阶跃响应公式,可以得到已完成的输出变化比例:
这意味着,对于理想一阶系统,从阶跃发生到输出完成最终变化量约 63.2% 所经历的时间,恰好等于时间常数 。
例如,取 、、单位阶跃输入和零初值,输出为 。在不同时间点的结果如下:
| 时间 | 时间常数倍数 | 输出 | 已完成变化量 |
|---|---|---|---|
| 0.8 s | 1.2642 | 63.2% | |
| 1.6 s | 1.7293 | 86.5% | |
| 2.4 s | 1.9004 | 95.0% | |
| 3.2 s | 1.9634 | 98.2% |
因此,在没有纯滞后的单调一阶响应中,达到最终变化量 95% 的时间约为 ;进入并保持在最终值的 ±2% 误差带内,所需时间约为 ,工程上常近似取 。
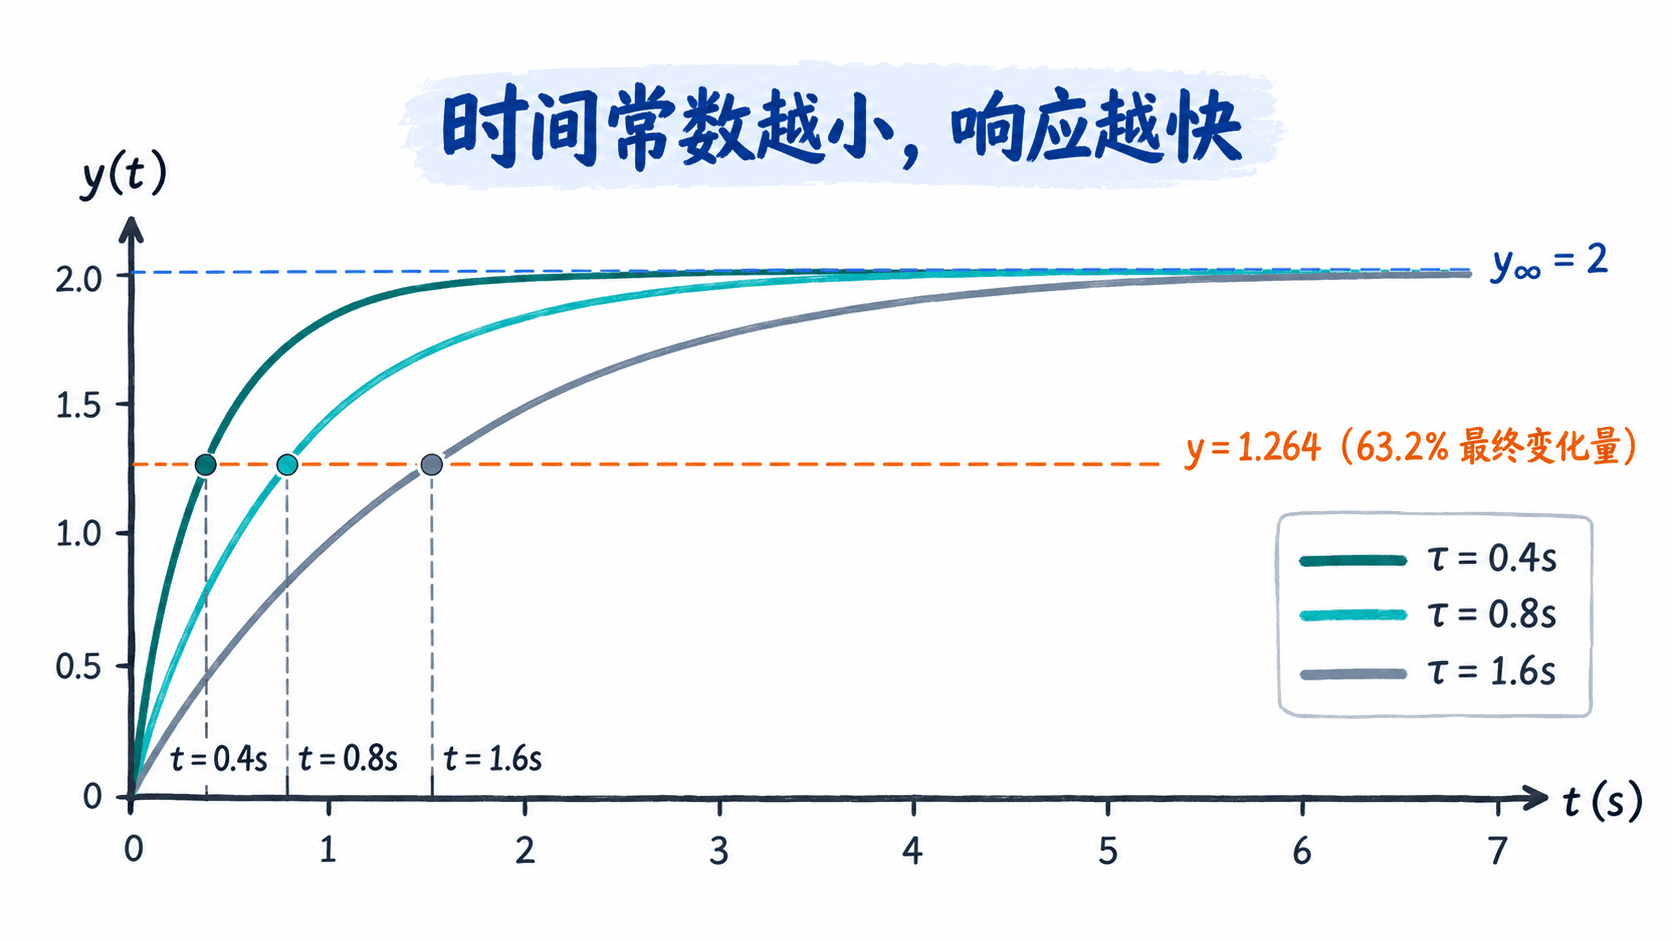
从图中可以看到,三条曲线虽然最终都接近 2,但到达 63.2% 水平线的时间分别为 0.4、0.8 和 1.6 秒。时间常数减半,达到相同变化比例所需的时间也减半。
从实测数据识别时间常数
真实对象通常没有直接标注 ,可以通过阶跃实验估计。前提是输出表现为基本单调、无明显纯滞后的指数响应,并且输入阶跃没有触发执行器饱和。
- 在输入变化前记录稳态输出 ,同时记录阶跃发生时刻 。
- 保持阶跃输入不变,等待输出接近新稳态,记录 。
- 计算目标输出 。
- 在响应数据中寻找输出第一次达到 的时刻 ,计算 。
- 如果目标值落在两个采样点之间,可以使用线性插值估计交点时间;采样间隔越大,插值误差可能越明显。
例如,一个加热对象从 22°C 上升到 30°C,最终变化量为 8°C。目标温度为 °C。如果从加热功率阶跃开始计时,45 秒后首次达到该温度,则估计时间常数约为 45 秒。
对于理想一阶模型,还可以使用任意一个处于初值和终值之间的观测点反算时间常数:
这里的 必须从阶跃发生时刻起算,且观测点不能恰好等于初值或终值。下面使用 Python 3 标准库模拟前面的 、 秒系统,并用一个观测点反推参数。将代码保存为 first_order.py,运行 python first_order.py。
import math

K, tau = 2.0, 0.8

def y(t):
    # 零初值,t=0 时施加单位阶跃
    return K * (1 - math.exp(-t / tau))

for t in (0.4, 0.8, 2.4, 3.2):
    print(f"t={t:.1f}s y={y(t):.4f}")

# 假设已知初值0和终值K,由单个观测点反推时间常数
t_obs, y_obs = 0.4, y(0.4)
tau_est = -t_obs / math.log(1 - y_obs / K)
print(f"estimated tau={tau_est:.3f}s")
预期输出:
t=0.4s y=0.7869
t=0.8s y=1.2642
t=2.4s y=1.9004
t=3.2s y=1.9634
estimated tau=0.800s
结果表明,利用 秒时的输出 0.7869,即可在理想模型下反推出约 0.8 秒的时间常数。实际测量存在噪声时,单点计算容易波动,建议采集多个响应点,并优先对最终变化量约 20%~80% 的数据进行指数曲线拟合。
区分稳态增益、响应速度与模型偏差
比较控制系统速度时,应在相同输入阶跃和相同评价标准下进行。例如两个对象的稳态增益都为 ,但时间常数分别为 0.4 秒和 1.6 秒,其达到最终变化量 95% 所需时间约为 1.2 秒和 4.8 秒,后者慢了四倍。
如果仅将稳态增益从 改为 ,而保持 秒,则单位阶跃的最终输出从 2 变成 4,但达到各自最终变化量 63.2% 的时间仍为 0.8 秒。不能因为输出数值更大,就判断系统响应更快。
对下降阶跃也要使用变化量比例。例如输出从 10 降到 4,63.2% 的目标输出是 ,并不是 4 的 63.2%。判断快慢时应同时记录初值、终值、阶跃发生时刻和响应形状,再决定能否使用一阶时间常数描述。
在符合一阶模型的条件下, 可以直接作为响应速度指标:约 完成 63.2% 的变化, 完成 95%, 完成 98.2%。这些数值既可以用来检查仿真曲线,也可以作为实测系统参数辨识的初步依据。